
AGVは、マッピングされたルートに沿って正確に走行する一方で、パレットの開口部をわずかに外すだけで、自動サイクルが停止してしまう可能性があります。この違いこそが、AGVの位置決め精度とマテリアルハンドリング精度を同一の数値として扱うべきではない理由です。ナビゲーションセンサーが車両の位置を特定し、ドッキング制御がステーションまで車両を誘導し、ロードインターフェースがピックアップまたは配置が実際に成功するかどうかを決定します。フォークリフトAGV、カートン搬送ロボット、またはラインサイド配送を計画している購入者にとって、1つのミリメートル単位の数値を比較するよりも、最終的な搬送許容範囲を定義する方がはるかに有用です。
AGVの位置決め精度とは、実際には何を意味するのでしょうか?
ナビゲーションのデータシートでは、位置決め精度を距離と角度誤差で示すことがよくあります。これらの値は、規定された試験条件下で車両がどれだけ正確に車体を位置決めまたは停止できるかを示します。これらの値だけでは、パレットがラックのスロットに入ることや、部品が厳しい機械公差内に配置されることを保証するものではありません。
ナビゲーション精度と操縦精度はどのように異なるのですか?
ナビゲーション精度は、ロボットの推定姿勢と目標地点までの移動距離に関係します。ドッキング再現性は、ステーションに対する到着位置の相対的な位置関係に関係します。ハンドリング精度には、フォーク、リフト、ロードキャリア、ペイロードの移動、および移送インターフェースが含まれます。フォークリフトは正しく停止しても不適切なパレット入口に接近する可能性があり、CTUは棚に到達してもトートを取り出すために2回目の位置合わせステップが必要になる可能性があります。
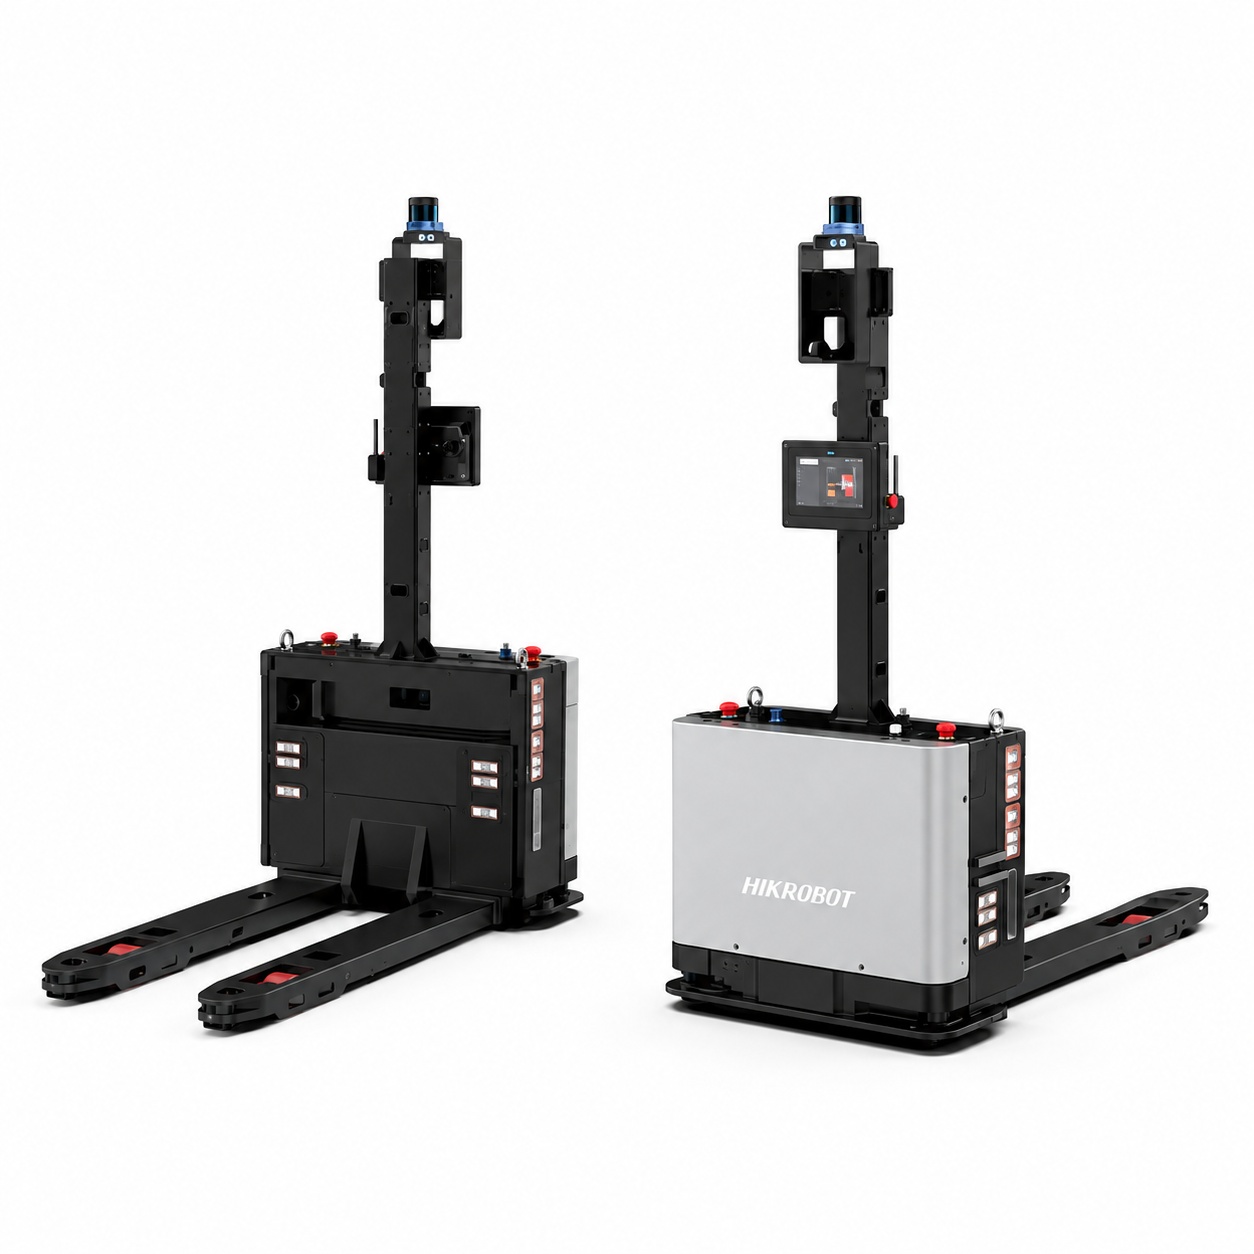
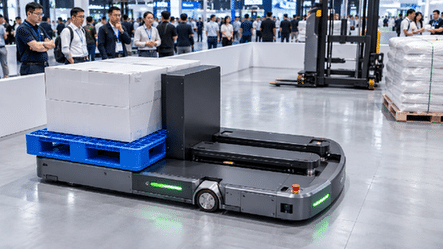
公式 F3-1500フォークリフト移動ロボット 仕様書には、位置決め精度が±10mm、角度精度が±1°と記載されています。これらは公表されている車両データであり、すべてのパレット移送が±10mm以内で完了することを保証するものではありません。
ナビゲーションとローカリゼーションは、位置特定にどのような影響を与えるのか?
車両は、位置と進行方向を正確に推定する必要がある。様々なシステムでは、レーザーSLAM、ビジョン、2Dコード、またはこれらのセンサーの組み合わせが用いられる。適切なナビゲーション方法は、現場の形状や、移動中に基準となる特徴物がどれだけ安定して維持されるかによって決まる。
ロボットの地図を乱す要因は何でしょうか?
通路の繰り返し、在庫の移動、反射面、センサーの遮蔽、ランドマークの位置の悪さ、ラックレイアウトの変更などは、すべて位置特定を複雑にする要因となります。設置場所には、安定した基準点、検証済みの地図、明確なセンサー領域、レイアウト変更後のルート更新プロセスが必要となる場合があります。適切な試運転テストでは、空の倉庫でロボットを検証するだけでなく、静かな時間帯と通常の稼働時のトラフィックの両方をサンプリングする必要があります。
精密なドッキングアライメントはどのような場合に必要となるのか?
生産ステーションによっては、一般的な移動よりも高い精度が求められる場合があります。可能な場合は、ローカルマーカー、ビジョン誘導による位置合わせ、機械式ガイド、または校正済みのドッキング機能などを用いることで、最終搬送地点における地図レベルの不確実性の影響を軽減できます。こうした対策は、すべてのモデルに標準装備されていると想定するのではなく、実際のステーションに合わせて設計し、検証する必要があります。
フォーク、パレット、積載物の形状が精度に影響を与えるのはなぜですか?
荷物の積み下ろしインターフェースは、実際の作業におけるばらつきの主な原因となることが多い。パレット開口部の歪み、パレット寸法の不均一性、不安定な梱包、偏心した荷物、または荷物中心の隆起などは、本来であれば再現性のある積み込みを妨げる可能性がある。フォークの厚さ、間隔、アプローチ角度、降下高さ、およびリフト動作が、実際の積み込みの成否を左右する。
高さと積載量は、許容誤差にどのような影響を与えるか?
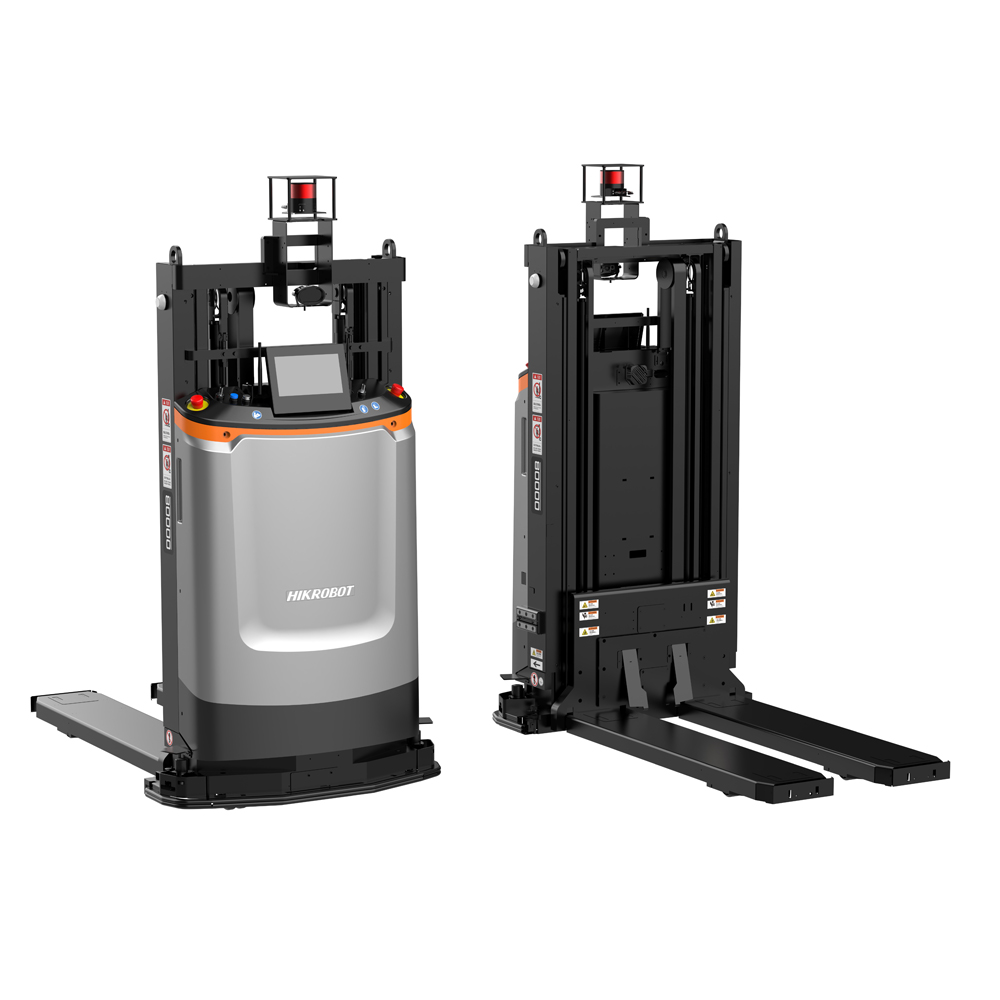
高所への積み重ね作業では、ベース位置やマスト角度のわずかな誤差でも、フォーク先端が高くなった位置での配置誤差が大きくなる可能性があります。床面の凹凸、積載物のたわみ、マストの動き、ラックの形状なども影響します。高所積み重ね型AGVを評価する購入者は、床面レベルの位置決めデータだけに頼るのではなく、実際の搬送装置を用いて、目標棚での積載試験を実施すべきです。
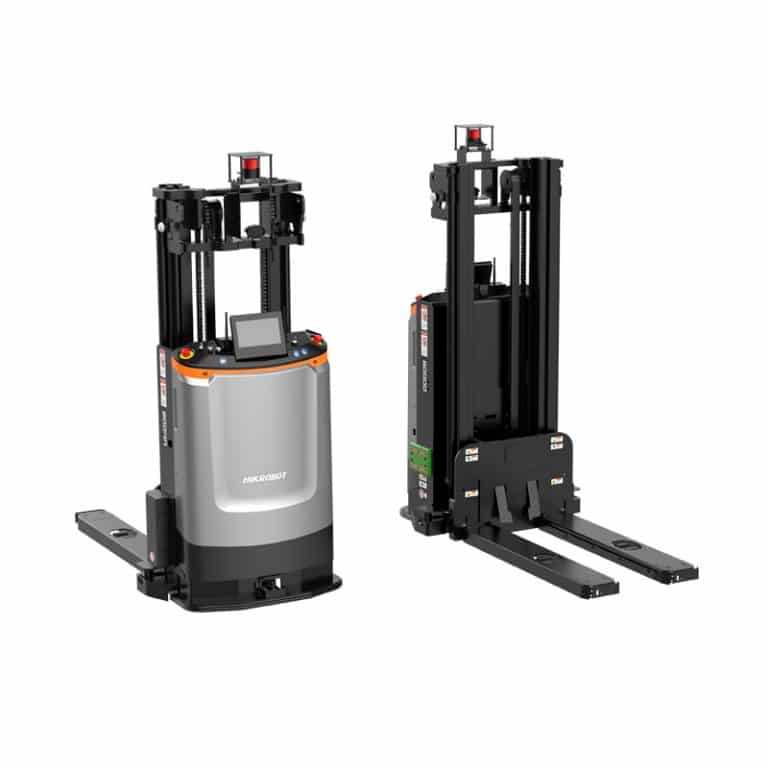
ウェーサールの F4-1000C スタッキングフォークリフト 公称フォークリフト高さは2,031 mm、位置決め精度は±10 mm / ±1°です。これらの数値は、フォークリフトの性能の異なる側面を示すものであり、いずれも、目的のラックでの積載パレット配置テストに代わるものではありません。
センサーとソフトウェアは、正確な転送においてどのような役割を果たすのか?
パレット検出、障害物検知、積載位置確認、ステーション準備完了信号、およびタスクフィードバックは、ロボットがピックアップまたはドロップオフが正しく完了したかどうかを判断するのに役立ちます。また、搬送装置がない場合、ステーションが使用中の場合、または経路が遮断された場合に、より安全な復旧を可能にします。
車両管理ソフトウェアで、不正確なドッキングステーションを修正できますか?
A ロボット制御システム 複数の車両にまたがる任務の割り当て、交通の調整、例外処理を行うことができます。ただし、適切な局所センシングと設計された復旧ロジックがなければ、損傷したパレットを修復したり、機械的に位置ずれした移送ポイントを補正したりすることはできません。システムが1つのプロジェクトとして提供される場合でも、ナビゲーション、機械インターフェース、ソフトウェアにはそれぞれ個別の受け入れ基準が必要です。
トートハンドリングアプリケーションの場合、同じルールが適用されます。 カートン搬送ユニット棚座標に到達するだけでは作業は完了しません。トートバッグの識別、棚の位置、取り出し装置との連携、および受入ステーションの位置合わせをそれぞれ確認する必要があります。単一の精度数値では、これらの個別の作業が隠されてしまいます。
購入者はAGVの位置決め精度とハンドリング精度をどのようにテストすべきか?
まず、必要な結果、つまり集荷、配送、または機械への引き渡しにおける許容最大オフセットを定義します。次に、代表的なルート、車両の方向、積載量、パレットの状態、およびシフト期間のサンプルをテストします。パレットの取り付け不良が1回発生すると、次の生産サイクルが中断される可能性があるため、平均停止位置だけでなく、故障を記録してください。
どの受け入れ基準が有用ですか?
実用的なプロトコルでは、停止位置誤差、ドッキング再現性、初回ピックアップ成功率、搬送完了率、回復時間、および要求される最大リフトレベルでのパフォーマンスを記録できます。各結果とともに、環境条件と負荷条件を記録します。許容誤差について合意し、ラック、キャリア、センサー、またはソフトウェアの変更後に再テストを実施します。
Wesarはシステム全体の精度をどのように実現しているのか?
ウェサール・インテリジェンス 移動ロボットは、システム計画、機器統合、ソフトウェア、試運転、アフターサービスとともに提供されます。そのため、プロジェクトでは、車両ナビゲーション、ドッキング機能、荷役機器との互換性、ステーションインターフェース要件などをまとめて指定できます。購入仕様書には、特定のモデルの公表されている精度をすべての設置場所に適用するのではなく、正確なモデル名と受入条件を明記する必要があります。
結論
AGVの位置決め精度は、より広範なマテリアルハンドリング許容誤差チェーンにおける一つの要素に過ぎません。位置特定、床面および経路の状態、ドッキング制御、フォーク、パレット形状、リフト高さ、センサー、ソフトウェアフィードバックなど、すべてが荷物が正しい場所に到達するかどうかに影響します。車両の公称精度を確認した上で、実際の荷物とステーションを用いて集荷・配送作業全体を検証してください。この区別によって、有望なデータシートが実証済みのハンドリング性能と誤解されることを防ぐことができます。
よくある質問
±10mmの位置決め精度は、±10mmのパレット配置を保証するものですか?
いいえ。パレットの配置は、フォーク、キャリア、積載物の安定性、リフト高さ、ドッキングインターフェース、および現場の状況にも左右されます。完全な移送には、別途受入試験が必要です。
ロボットは最終的なドッキング精度を向上させることができるだろうか?
車両およびステーションの設計によっては、局所的なセンシング、視覚、マーカー、または機械的なアライメントによって、最終進入の再現性が向上する場合があります。実際にどの機能が提供されるかを確認してください。
AGV(無人搬送車)の位置決めテストはどのくらいの頻度で繰り返すべきですか?
レイアウト、キャリア、ラック、センサー、またはソフトウェアに大幅な変更を加えた後、およびサイトの安全および品質手順に適した間隔で再テストを実施してください。






 Japanese
 English
 Russian
 Chinese
 Italian
 Korean
 Spanish
 Arabic
 French
 German