
قد تسير مركبة النقل الآلية (AGV) بدقة على طول مسارها المحدد، لكنها قد تخطئ فتحة منصة التحميل بمقدار كافٍ لإيقاف دورة التشغيل الآلي. هذا الاختلاف هو السبب في أنه لا ينبغي أبدًا اعتبار دقة تحديد موقع مركبة النقل الآلية ودقة مناولة المواد متطابقتين. تحدد مستشعرات الملاحة موقع المركبة، وتوجهها أدوات التحكم في الإرساء إلى المحطة، وتحدد واجهة التحميل ما إذا كانت عملية الالتقاط أو الوضع ناجحة بالفعل. بالنسبة للمشتري الذي يخطط لاستخدام مركبات النقل الآلية المزودة برافعات شوكية، أو روبوتات نقل الكراتين، أو خدمات التوصيل على جانب خط الإنتاج، فإن تحديد هامش التفاوت النهائي للنقل أكثر فائدة من مقارنة قيمة واحدة بالمليمتر.
ماذا تعني دقة تحديد المواقع في المركبات الموجهة آلياً (AGV) في الواقع؟
غالبًا ما تحدد ورقة بيانات الملاحة دقة تحديد الموقع كمسافة وخطأ زاوي. تصف هذه القيم مدى دقة تحديد المركبة لموقعها أو إيقافها في ظل ظروف الاختبار المحددة. ولا تُثبت هذه القيم، في حد ذاتها، أن المنصة ستدخل في فتحة الرف أو أن القطعة ستوضع ضمن هامش التفاوت المسموح به في الآلة.
كيف تختلف دقة الملاحة عن دقة التحكم؟
تتعلق دقة الملاحة بوضع الروبوت المُقدَّر ومساره نحو الهدف. أما قابلية تكرار الالتحام فتتعلق بموقع وصوله بالنسبة إلى المحطة. وتشمل دقة المناولة الشوكة، والرافعة، وحامل الحمولة، ونقل الحمولة، وواجهة النقل. قد تتوقف الرافعة الشوكية بشكل صحيح ولكنها قد تقترب من مدخل منصة نقالة غير مناسب، بينما قد تصل وحدة النقل المركزية إلى رف ولكنها تحتاج إلى خطوة محاذاة ثانية لاستعادة حاوية.
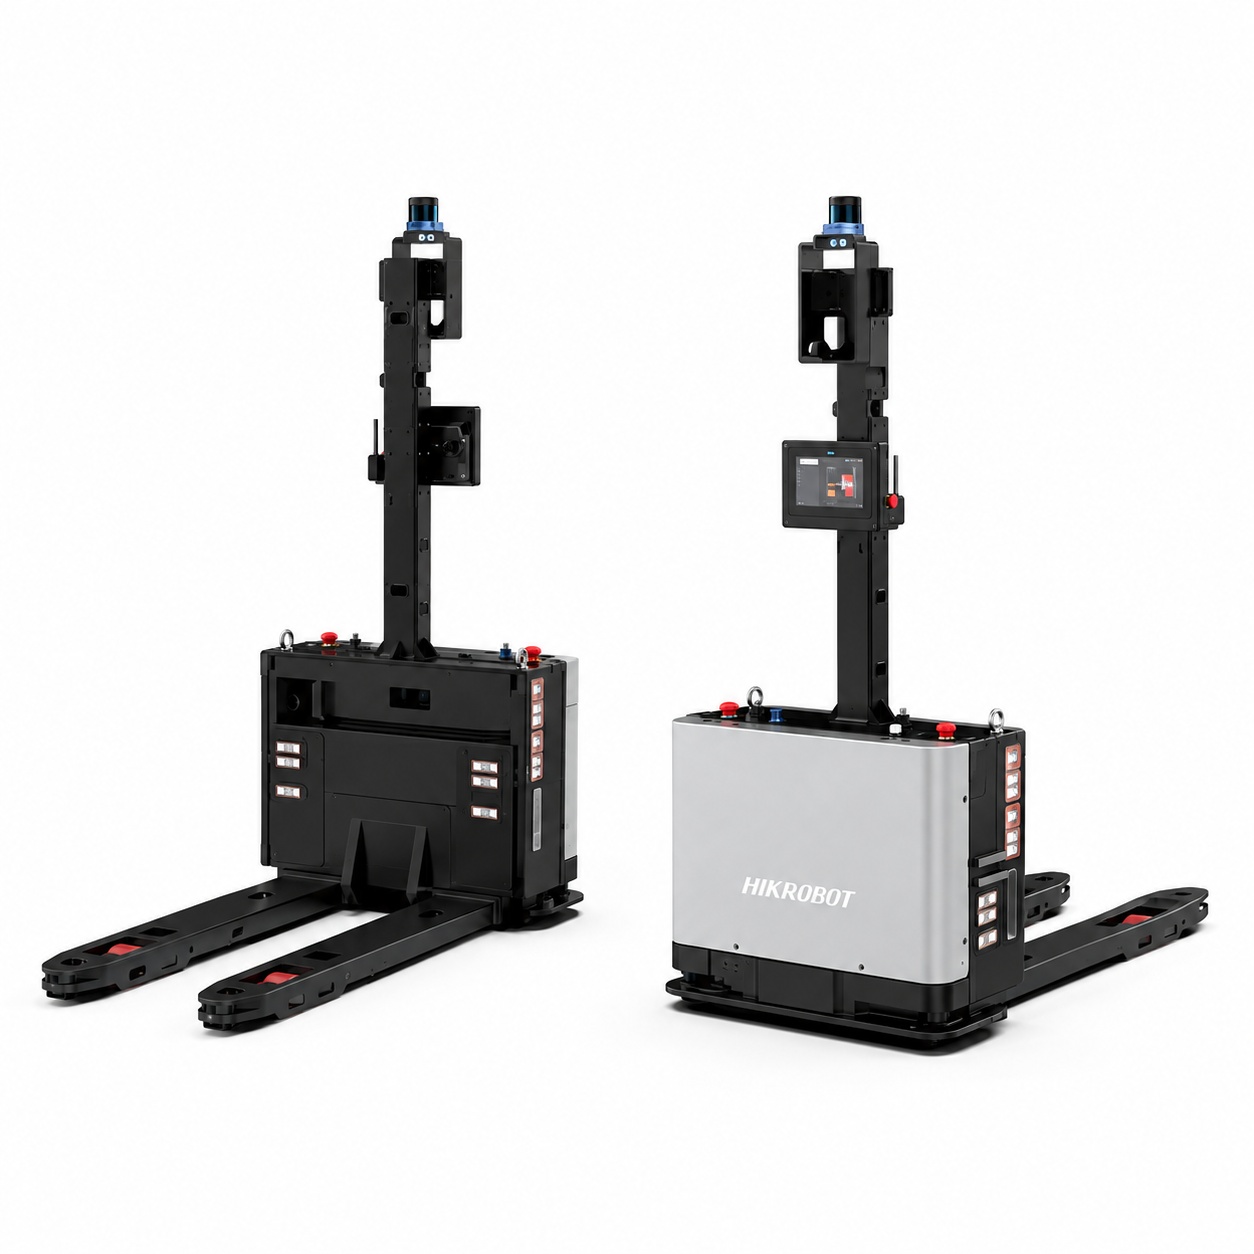
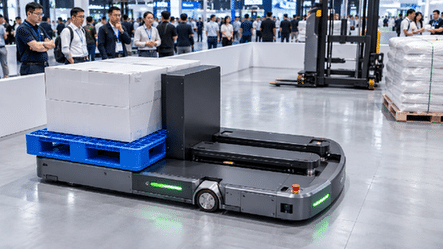
المسؤول الروبوت المتحرك F3-1500 تُشير المواصفات إلى دقة تحديد المواقع بمقدار ±10 مم ودقة الزاوية بمقدار ±1°. هذه أرقام مُعلنة خاصة بالمركبة، وليست ضمانًا قاطعًا بأن كل عملية نقل منصة نقالة ستنتهي ضمن نطاق ±10 مم.
كيف يؤثر الملاحة وتحديد الموقع على تحديد المواقع؟
تحتاج المركبة إلى تقدير دقيق لموقعها واتجاهها. تستخدم الأنظمة المختلفة تقنية تحديد الموقع والملاحة بالليزر (SLAM)، أو الرؤية الحاسوبية، أو رموز ثنائية الأبعاد، أو مزيجًا من أجهزة الاستشعار. وتعتمد طريقة الملاحة المناسبة على هندسة الموقع ومدى ثبات المعالم المرجعية أثناء تغيير الاتجاه.
ما الذي يمكن أن يعطل خريطة الروبوت؟
قد تُعقّد الممرات المتكررة، والمخزون المتحرك، والأسطح العاكسة، والمستشعرات المحجوبة، والمعالم غير الموضوعة بشكل صحيح، وتغييرات تصميم الرفوف، عملية تحديد الموقع. قد يحتاج الموقع إلى معالم مرجعية ثابتة، وخرائط مُدققة، وحقول مستشعرات واضحة، وآلية لتحديث المسارات بعد تغييرات التصميم. يُنصح بإجراء اختبار تشغيل جيد يشمل فترات الهدوء وحركة المرور التشغيلية المعتادة، بدلاً من اختبار الروبوت في مستودع فارغ فقط.
متى تكون هناك حاجة إلى محاذاة دقيقة للالتحام؟
تتطلب بعض محطات الإنتاج دقةً أعلى من تلك المطلوبة في عمليات النقل العادية. وعند الإمكان، يمكن استخدام علامات محلية، أو أنظمة محاذاة بصرية، أو أدلة ميكانيكية، أو ميزة إرساء مُعايرة، للحد من تأثير عدم اليقين على مستوى الخريطة عند نقطة النقل النهائية. يجب تصميم هذه الإجراءات بما يتناسب مع المحطة الفعلية والتحقق من صحتها، بدلاً من افتراض أنها قياسية في جميع النماذج.
لماذا يمكن أن تؤثر هندسة الشوكة والمنصة والحمولة على الدقة؟
غالباً ما تكون واجهة نقل الحمولة المصدر الرئيسي للاختلافات في الواقع العملي. ففتحات المنصات المنحنية، وأبعاد المنصات غير المتناسقة، والتغليف غير المستقر، والأحمال غير المتمركزة، أو مركز التحميل المرتفع، كلها عوامل قد تعيق عملية الوصول المتكررة. ويحدد سمك الشوكة، والمسافة بينها، وزاوية الاقتراب، والارتفاع المنخفض، وحركة الرفع، نجاح عملية الالتقاط.
كيف يؤثر الارتفاع والحمولة على هامش التفاوت المسموح به؟
في عمليات التكديس العالية، قد تؤدي أخطاء بسيطة في موضع القاعدة أو زاوية الصاري إلى انحرافات أكبر في وضعية الشوكة عند طرفها المرتفع. كما تُساهم عوامل أخرى، مثل عدم استواء الأرضية، وانحراف الحمولة، وحركة الصاري، وهندسة الرف، في هذه الانحرافات. لذا، ينبغي على المشتري الذي يُقيّم مركبة نقل آلية (AGV) للتكديس العالي أن يطلب إجراء تجارب تحميل على الرف المستهدف، باستخدام المركبة الفعلية، بدلاً من الاعتماد فقط على بيانات تحديد الموضع على مستوى الأرضية.
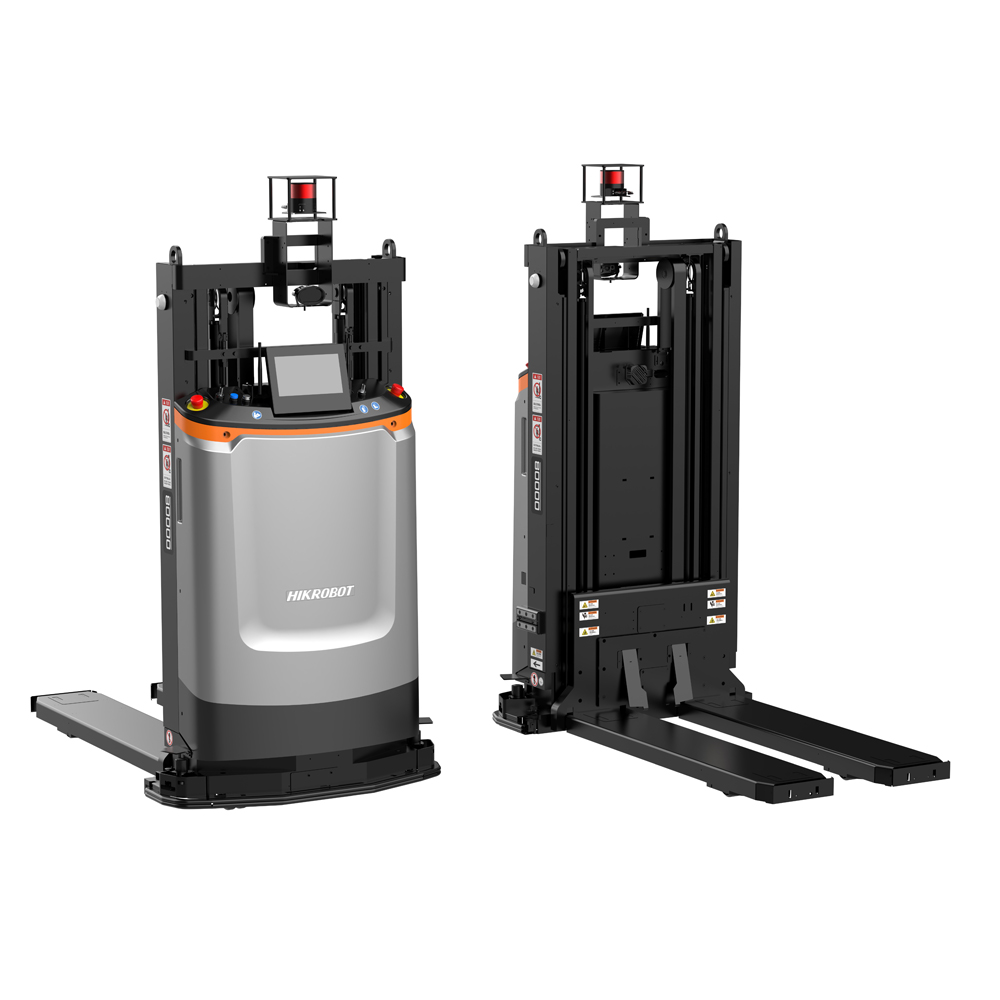
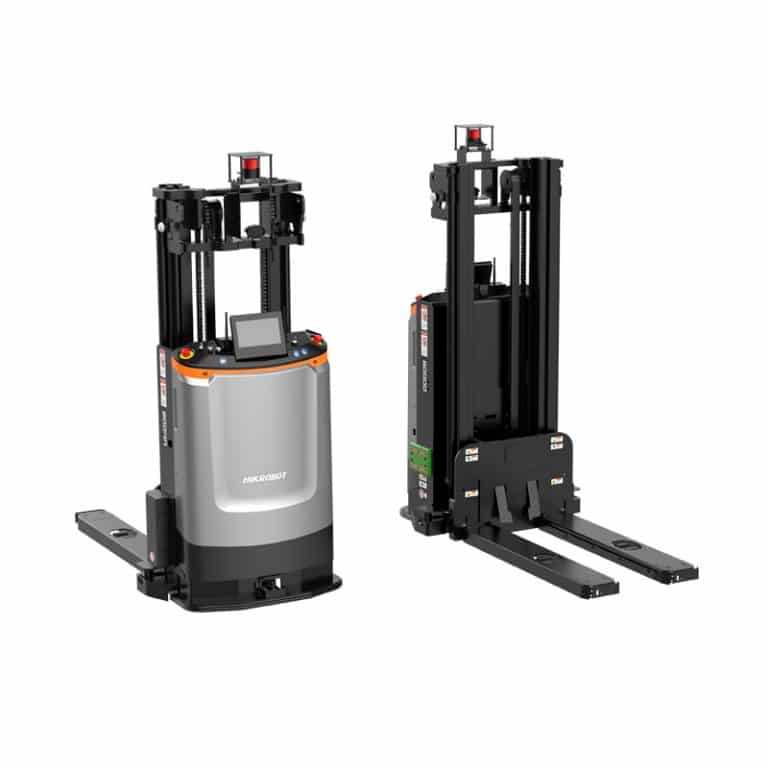
ويسار رافعة شوكية قابلة للتكديس F4-1000C تم نشر المواصفات بارتفاع رفع شوكة يبلغ 2031 مم ودقة تحديد موضع ±10 مم / ±1°. تصف هذه الأرقام جوانب مختلفة من قدراتها؛ ولا يغني أي منها عن اختبار وضع المنصة المحملة على الرف الوجهة.
ما هو دور أجهزة الاستشعار والبرمجيات في عمليات النقل الدقيقة؟
تساعد أنظمة الكشف عن المنصات، واستشعار العوائق، وتأكيد موضع الحمولة، وإشارات جاهزية المحطة، وردود الفعل على المهمة، الروبوت على تحديد ما إذا كانت عملية الالتقاط أو التسليم قد اكتملت بشكل صحيح. كما أنها توفر استعادة أكثر أمانًا في حالة غياب الناقل، أو انشغال المحطة، أو انسداد المسار.
هل يمكن لبرنامج إدارة الأسطول إصلاح محطة إرساء غير دقيقة؟
أ نظام التحكم في الروبوت يستطيع النظام تحديد المهام، وتنسيق حركة المرور، وإدارة الاستثناءات بين عدة مركبات. لكنه لا يستطيع إصلاح منصة نقالة تالفة أو تعويض نقطة نقل غير محاذية ميكانيكيًا دون استشعار محلي مناسب ومنطق استعادة هندسي. يتطلب نظام الملاحة والواجهة الميكانيكية والبرمجيات معايير قبول منفصلة حتى عند تقديم النظام كمشروع واحد.
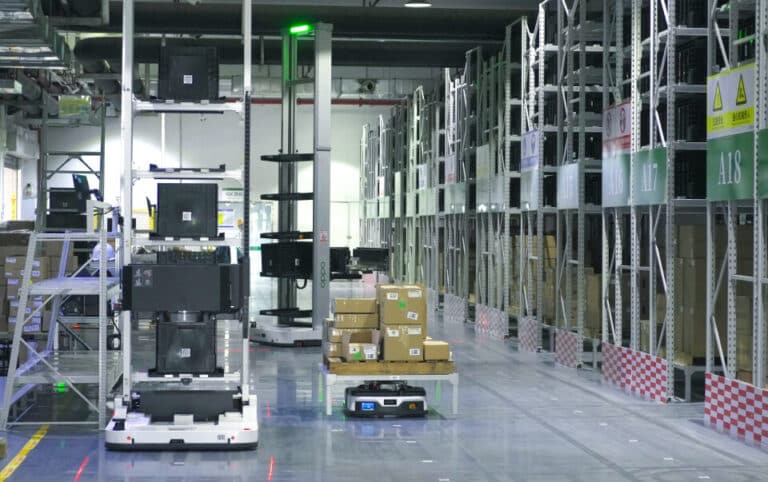
بالنسبة لتطبيقات مناولة الحاويات، تنطبق القاعدة نفسها على وحدة نقل الكرتونلا يقتصر الأمر على الوصول إلى إحداثيات الرف فحسب، بل يجب التحقق من هوية الحاوية، وموقع الرف، وعملية الاسترجاع، ومحاذاة محطة الاستلام. يخفي رقم دقة واحد في العنوان هذه العمليات المنفصلة.
كيف ينبغي للمشترين اختبار دقة تحديد المواقع والتحكم في المركبات الموجهة آلياً (AGV)؟
حدد النتيجة المطلوبة أولاً: أقصى انحراف مقبول عند الاستلام أو التسليم أو تسليم الآلة. ثم اختبر عينة تمثيلية من المسارات واتجاهات المركبات والحمولات وظروف المنصات وفترات العمل. سجل حالات الفشل، وليس فقط متوسط موضع التوقف، لأن فشل عملية تثبيت منصة واحدة قد يعطل دورة الإنتاج التالية.
ما هي معايير القبول المفيدة؟
يمكن لبروتوكول عملي تسجيل أخطاء موضع التوقف، وتكرارية الإرساء، ونجاح المحاولة الأولى للالتقاط، ومعدل إتمام النقل، ووقت الاستعادة، والأداء عند أعلى مستوى رفع مطلوب. سجّل الظروف البيئية وظروف الحمولة مع كل نتيجة. اتفق على الأخطاء المسموح بها وأعد الاختبار بعد إجراء تغييرات على الرفوف أو الحوامل أو أجهزة الاستشعار أو البرامج.
كيف تتعامل شركة Wesar مع الدقة في نظام كامل؟
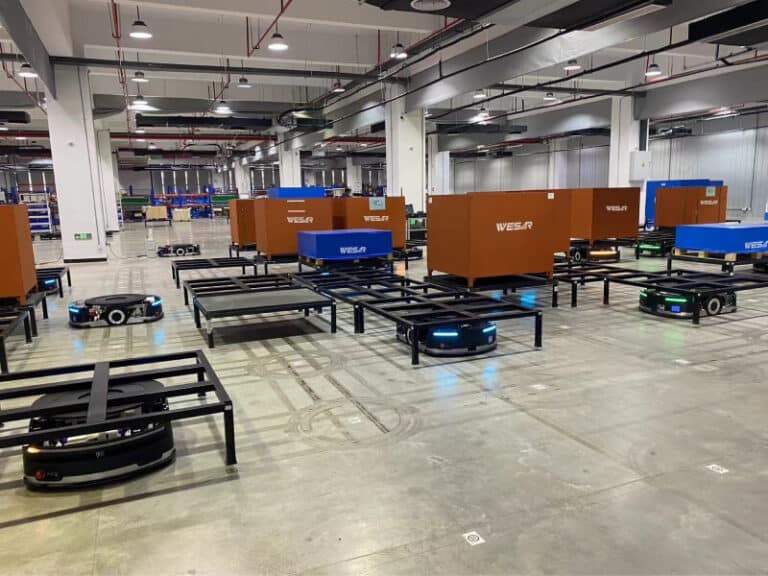
استخبارات ويسار تُوفر الشركة روبوتات متنقلة إلى جانب خدمات تخطيط الأنظمة، وتكامل المعدات، والبرمجيات، والتشغيل، وخدمات ما بعد البيع. وبذلك، يُمكن للمشروع تحديد متطلبات الملاحة، وخصائص الالتحام، وتوافق حاملات الأحمال، وواجهة المحطة. مع ذلك، ينبغي أن تُحدد مواصفات الشراء الطراز الدقيق وشروط القبول، بدلاً من تعميم دقة طراز واحد على جميع التركيبات.
خاتمة
تُعدّ دقة تحديد موقع المركبة الموجهة آليًا (AGV) طبقةً واحدةً ضمن سلسلة أوسع من التفاوتات في مناولة المواد. فالموقع، وظروف الأرضية والمسار، وأدوات التحكم في الرسو، والشوكات، وهندسة المنصات، وارتفاع الرفع، وأجهزة الاستشعار، وبيانات البرمجيات، كلها عوامل تؤثر على وصول الحمولة إلى المكان الصحيح. لذا، اطلب دقة المركبة المعلنة، ثم تحقق من صحة عملية الاستلام والتسليم بالكامل باستخدام حمولات ومحطات فعلية. هذا التمييز يمنع الخلط بين البيانات الواعدة في ورقة البيانات وأداء المناولة المُثبت.
الأسئلة الشائعة
هل تضمن دقة تحديد المواقع بمقدار ±10 مم وضع المنصة بمقدار ±10 مم؟
لا. يعتمد وضع المنصة أيضًا على الشوكة، والناقل، وثبات الحمولة، وارتفاع الرفع، وواجهة التثبيت، وظروف الموقع. تتطلب عملية النقل الكاملة اختبار قبول منفصل.
هل يستطيع الروبوت تحسين دقة عملية الالتحام النهائية؟
بحسب تصميم المركبة والمحطة، قد تُحسّن تقنيات الاستشعار المحلي، والرؤية، والعلامات، أو المحاذاة الميكانيكية من دقة تكرار الاقتراب النهائي. تأكد من الميزات المتوفرة فعلياً.
كم مرة يجب تكرار اختبار تحديد موقع المركبة الموجهة آلياً (AGV)؟
أعد الاختبار بعد إجراء تغييرات جوهرية في التصميم أو الحامل أو الرف أو المستشعر أو البرامج، وعلى فترات زمنية مناسبة لإجراءات السلامة والجودة في الموقع.






 Arabic
 English
 Russian
 Chinese
 Japanese
 Italian
 Korean
 Spanish
 French
 German