
Автоматизированная транспортная система (AGV) может точно следовать по заданному маршруту, но при этом пропустить точку открытия поддона настолько, что это остановит автоматизированный цикл. Именно поэтому точность позиционирования AGV и точность обработки материалов никогда не следует рассматривать как идентичные показатели. Навигационные датчики определяют местоположение транспортного средства, элементы управления стыковкой доставляют его на станцию, а интерфейс загрузки определяет, будет ли успешно выполнена погрузка или разгрузка. Для покупателя, планирующего использовать AGV для вилочных погрузчиков, роботов для перемещения коробок или доставку непосредственно на производственной линии, определение окончательного допуска на перемещение более полезно, чем сравнение одного общего значения в миллиметрах.
Что на самом деле означает точность позиционирования автоматизированных транспортных средств (AGV)?
В технической документации на навигационную систему часто указывается точность позиционирования в виде расстояния и угловой погрешности. Эти значения описывают, насколько точно транспортное средство определяет местоположение или останавливает свой кузов в указанных условиях испытаний. Сами по себе они не гарантируют, что поддон войдет в паз стеллажа или что деталь будет размещена с соблюдением жестких допусков станка.
Чем отличается точность навигации от точности управления?
Точность навигации касается предполагаемого положения робота и его перемещения к цели. Повторяемость стыковки касается его положения относительно станции. Точность обработки добавляет к этому вилы, подъемник, грузовой носитель, перемещение полезной нагрузки и интерфейс передачи. Вилочный погрузчик может остановиться правильно, но все еще приближаться к неподходящему месту для въезда паллет, в то время как робот-погрузчик может достичь полки, но ему потребуется второй этап выравнивания для извлечения контейнера.
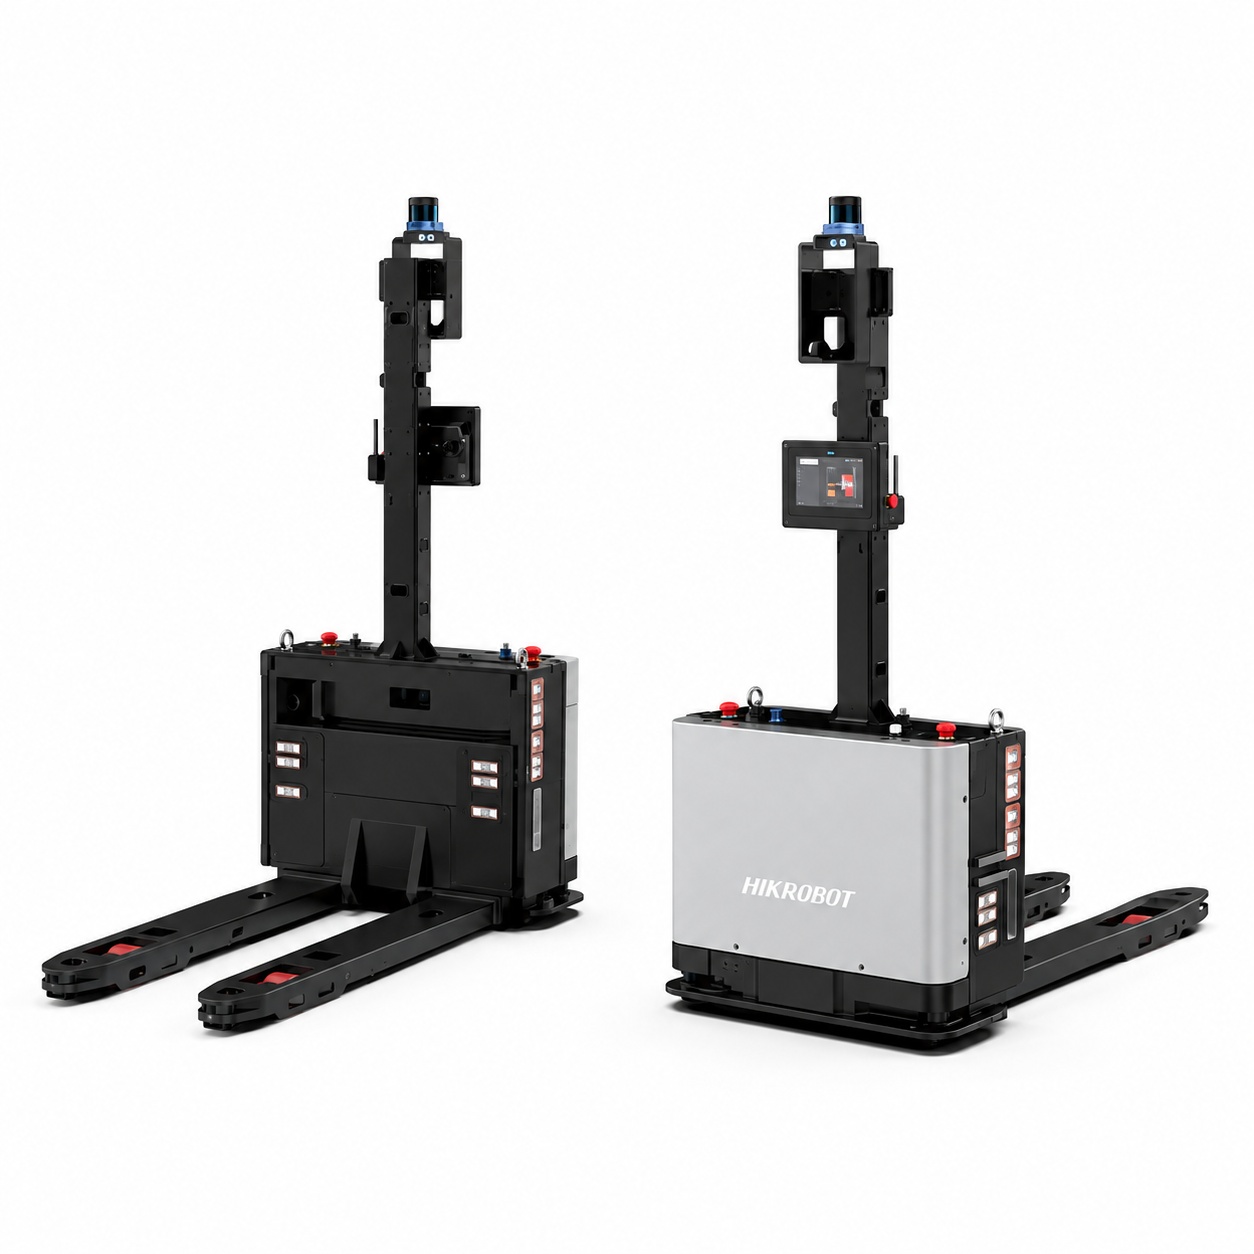
Официальный представитель Мобильный робот-погрузчик F3-1500 В технических характеристиках указана точность позиционирования ±10 мм и угловая точность ±1°. Это опубликованные данные для транспортных средств, а не гарантия того, что каждая перегрузка паллеты завершится с точностью до ±10 мм.
Как навигация и локализация влияют на позиционирование?
Транспортному средству необходима надежная оценка своего положения и курса. Различные системы используют лазерную SLAM-систему, машинное зрение, 2D-коды или комбинации датчиков. Подходящий метод навигации зависит от геометрии местности и от того, насколько стабильными остаются опорные объекты во время смещения.
Что может нарушить работу робота, изучающего карту?
Повторяющиеся проходы, перемещающиеся товары, отражающие поверхности, заблокированные датчики, неправильно расположенные ориентиры и изменения в компоновке стеллажей — все это может усложнить локализацию. Для объекта могут потребоваться стабильные опорные точки, проверенные карты, четкие поля считывания датчиков и процесс обновления маршрутов после изменений компоновки. Хорошее пусконаладочное тестирование должно охватывать как периоды затишья, так и типичный рабочий поток, а не проверять робота только на пустом складе.
Когда необходима точная стыковка?
Для некоторых производственных участков требуется более высокая точность, чем для обычных перемещений. Там, где это возможно, локальные маркеры, выравнивание с помощью визуального контроля, механические направляющие или калиброванная система стыковки могут уменьшить влияние неопределенности на уровне карты в конечной точке перегрузки. Такие меры должны быть разработаны с учетом особенностей конкретного участка и проверены, а не считаться стандартными для каждой модели.
Почему геометрия вил, поддонов и грузов может влиять на точность позиционирования?
Основной причиной реальных отклонений является зона погрузки/разгрузки. Изогнутые отверстия поддонов, несоответствие размеров поддонов, неустойчивая упаковка, смещенные от центра грузы или приподнятый центр тяжести груза могут помешать выполнению в остальном воспроизводимой операции по погрузке/разгрузке. Толщина вил, расстояние между ними, угол подхода, высота опускания и движение подъемника определяют, будет ли фактическая погрузка/разгрузка успешной.
Как высота и полезная нагрузка влияют на допустимые отклонения?
При штабелировании на большой высоте небольшие ошибки в положении основания или угле наклона мачты могут привести к более значительным отклонениям в размещении на приподнятом конце вил. Неровности пола, прогиб полезной нагрузки, перемещение мачты и геометрия стеллажа также вносят свой вклад. Покупателю, оценивающему высокостоковую штабелируемую автоматизированную транспортную систему (AGV), следует запросить испытания с грузом на целевой полке с использованием фактического носителя, а не полагаться только на данные о положении на уровне пола.
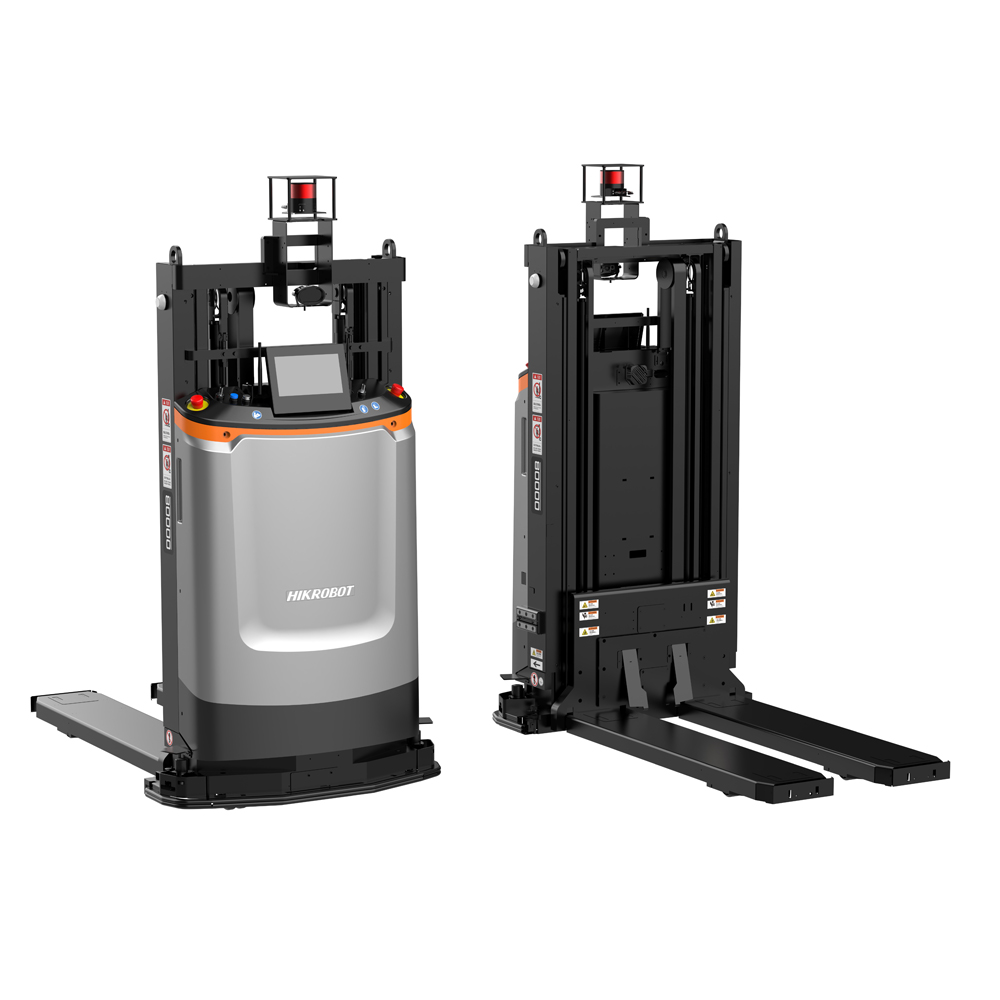
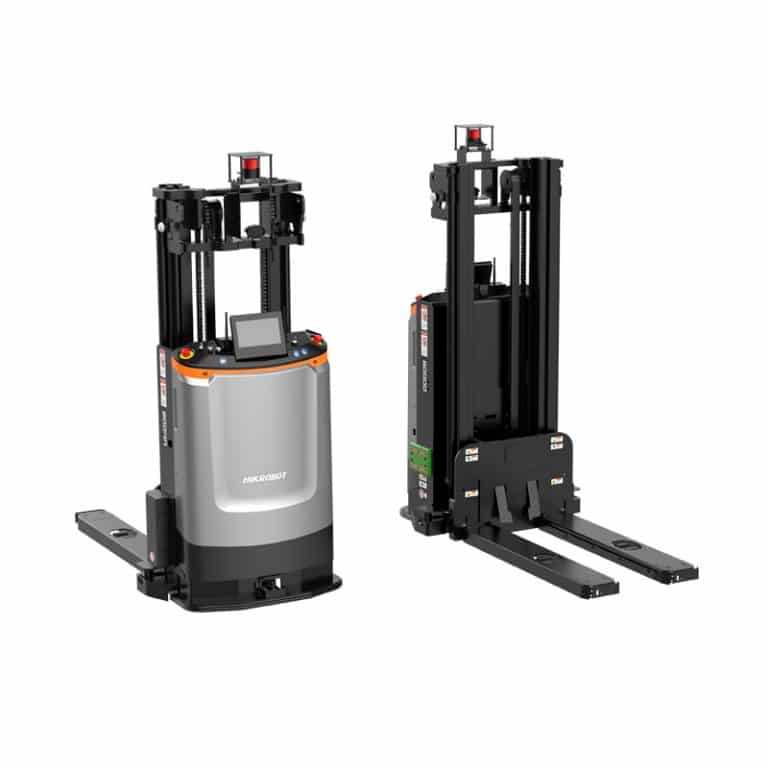
Весар Штабелирующий вилочный погрузчик F4-1000C В описании указаны высота подъема вилами 2031 мм и точность позиционирования ±10 мм / ±1°. Эти цифры описывают различные аспекты его возможностей; ни одна из них не заменяет проверку правильности размещения загруженного поддона на целевом стеллаже.
Какова роль датчиков и программного обеспечения в точной передаче данных?
Обнаружение поддонов, определение препятствий, подтверждение положения груза, сигналы готовности станции и обратная связь по заданию помогают роботу определить, правильно ли выполнена погрузка или разгрузка. Они также обеспечивают более безопасное возвращение груза в случае отсутствия оператора, занятости станции или блокировки маршрута.
Может ли программное обеспечение для управления автопарком исправить неточность показаний док-станции?
А система управления роботом Она может назначать задания, координировать движение и обрабатывать исключения между несколькими транспортными средствами. Однако она не может отремонтировать поврежденный поддон или компенсировать механическое смещение точки перегрузки без соответствующих локальных датчиков и разработанной логики восстановления. Навигация, механический интерфейс и программное обеспечение требуют отдельных критериев приемки, даже если система поставляется в рамках одного проекта.
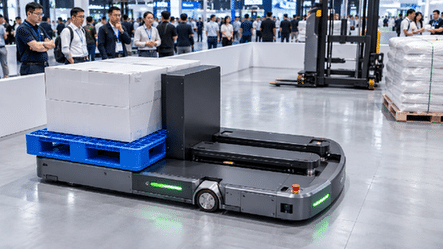
Для операций с контейнерами действует то же правило. устройство для перемещения картонных коробокДостижение координат полки — это не вся задача. Необходимо проверить идентификацию контейнера, положение полки, механизм извлечения и выравнивание с приемной станцией. Единый показатель точности, указанный в заголовке, скрывает эти отдельные операции.
Как покупателям следует проверять точность позиционирования и управления автоматизированными транспортными средствами (AGV)?
Сначала определите требуемый результат: максимально допустимое смещение в точке погрузки, разгрузки или передачи оборудования. Затем протестируйте репрезентативную выборку маршрутов, направлений движения транспортных средств, полезной нагрузки, состояния поддонов и периодов смен. Регистрируйте отказы, а не только среднее положение остановки, поскольку один сбой в работе поддона может прервать следующий производственный цикл.
Какие критерии приемки полезны?
Практический протокол может регистрировать ошибки положения остановки, повторяемость стыковки, успешность подъема с первой попытки, процент завершения перемещения, время восстановления и производительность при максимально требуемом уровне подъема. Для каждого результата следует записывать условия окружающей среды и нагрузки. Необходимо согласовать допустимые погрешности и провести повторное тестирование после внесения изменений в стеллажи, держатели, датчики или программное обеспечение.
Как компания Wesar подходит к обеспечению точности в рамках всей системы?
Весарская разведка Поставка мобильных роботов включает в себя планирование системы, интеграцию оборудования, программное обеспечение, ввод в эксплуатацию и послепродажное обслуживание. Таким образом, в проекте можно одновременно указать требования к навигации транспортного средства, функциям стыковки, совместимости с грузоносителями и интерфейсу станции. В спецификации закупки по-прежнему следует указывать точную модель и условия приемки, а не распространять опубликованную точность одной модели на все установки.
Заключение
Точность позиционирования автоматизированных транспортных средств (AGV) — это лишь один из элементов более сложной цепочки допусков при обработке материалов. Местоположение, состояние пола и маршрута, управление стыковкой, вилы, геометрия поддона, высота подъема, датчики и обратная связь от программного обеспечения — все это влияет на то, достигнет ли груз нужного места. Запросите заявленную точность позиционирования транспортного средства, а затем проверьте всю задачу по захвату и доставке с помощью фактических грузов и станций. Это различие не позволит ошибочно принять многообещающие технические характеристики за проверенную эффективность обработки.
Часто задаваемые вопросы
Гарантирует ли точность позиционирования ±10 мм размещение паллеты с точностью ±10 мм?
Нет. Размещение поддона также зависит от вилочного погрузчика, транспортной стойки, устойчивости груза, высоты подъема, интерфейса стыковки и условий на площадке. Для полной передачи груза необходимы отдельные приемочные испытания.
Может ли робот повысить точность окончательной стыковки?
В зависимости от конструкции транспортного средства и станции, локальное зондирование, визуальный контроль, маркеры или механическая юстировка могут повысить повторяемость захода на посадку. Уточните, какие именно функции предусмотрены.
Как часто следует повторять проверку позиционирования автоматизированных транспортных средств (AGV)?
Повторное тестирование следует проводить после существенных изменений в компоновке, конструкции носителя, стеллажей, датчиков или программного обеспечения, а также с интервалами, соответствующими процедурам безопасности и контроля качества на объекте.






 Russian
 English
 Chinese
 Japanese
 Italian
 Korean
 Spanish
 Arabic
 French
 German