
Un AGV può percorrere con precisione il percorso mappato, ma mancare un'apertura del pallet quel tanto che basta per interrompere un ciclo automatizzato. Questa differenza è il motivo per cui la precisione di posizionamento dell'AGV e la precisione di movimentazione del materiale non dovrebbero mai essere considerate identiche. I sensori di navigazione localizzano il veicolo, i comandi di attracco lo portano alla stazione e l'interfaccia di carico determina se il prelievo o il posizionamento hanno effettivamente successo. Per un acquirente che intende utilizzare AGV per carrelli elevatori, robot per il trasferimento di cartoni o sistemi di consegna a bordo linea, definire la tolleranza di trasferimento finale è più utile che confrontare un singolo valore nominale in millimetri.
Che cosa si intende esattamente per precisione di posizionamento degli AGV?
Una scheda tecnica di navigazione spesso specifica la precisione di posizionamento in termini di distanza ed errore angolare. Questi valori descrivono con quale precisione il veicolo localizza o arresta il proprio corpo nelle condizioni di prova indicate. Non garantiscono, di per sé, che un pallet entrerà in uno slot della scaffalatura o che un componente verrà posizionato entro una tolleranza ristretta della macchina.
In che modo la precisione di navigazione si differenzia dalla precisione di manovra?
La precisione di navigazione riguarda la stima della posizione e del percorso del robot verso un obiettivo. La ripetibilità dell'attracco riguarda la sua posizione di arrivo rispetto a una stazione. La precisione di movimentazione include forche, sollevatore, portacarico, spostamento del carico utile e interfaccia di trasferimento. Un carrello elevatore potrebbe fermarsi correttamente ma avvicinarsi comunque a un ingresso del pallet non idoneo, mentre un'unità di controllo del carico (CTU) potrebbe raggiungere uno scaffale ma necessitare di un secondo passaggio di allineamento per recuperare un contenitore.
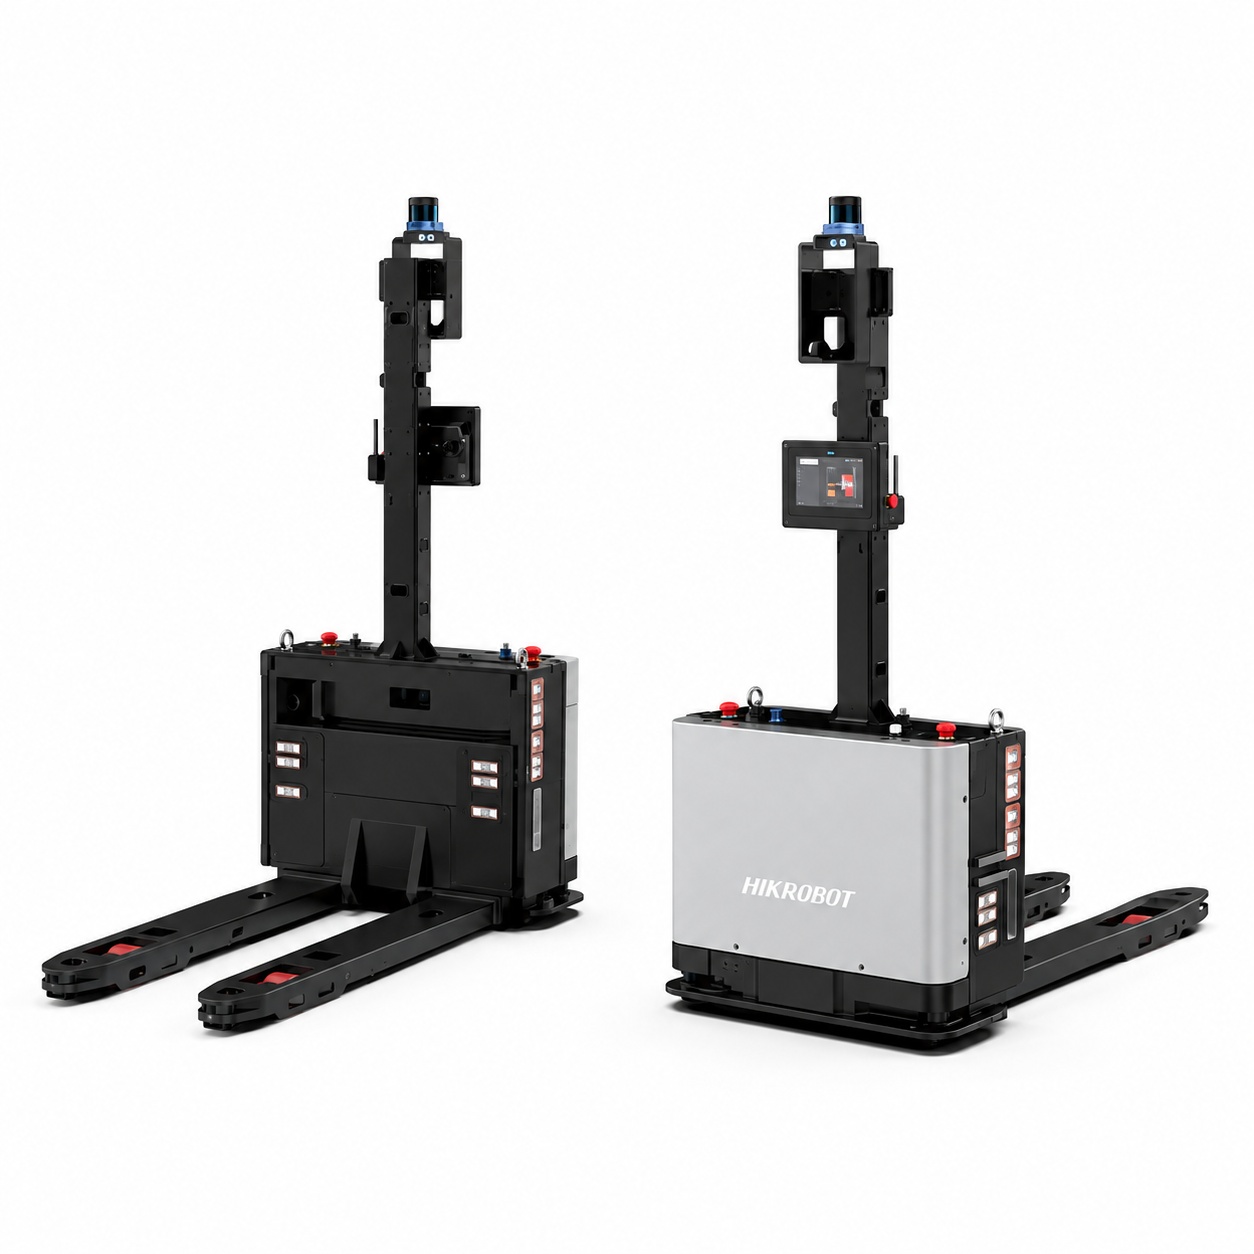
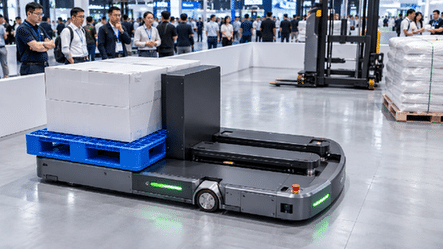
L'ufficiale Robot mobile per carrelli elevatori F3-1500 Le specifiche indicano una precisione di posizionamento di ±10 mm e una precisione angolare di ±1°. Si tratta di valori pubblicati per i veicoli, non di una promessa categorica che ogni trasferimento di pallet si concluderà entro ±10 mm.
In che modo la navigazione e la localizzazione influenzano il posizionamento?
Un veicolo necessita di una stima affidabile della propria posizione e direzione. Diversi sistemi utilizzano SLAM laser, visione artificiale, codici 2D o combinazioni di sensori. Il metodo di navigazione più appropriato dipende dalla geometria del sito e dalla stabilità dei punti di riferimento durante uno spostamento.
Cosa può alterare la mappa di un robot?
Corridoi ripetitivi, merci in movimento, superfici riflettenti, sensori ostruiti, punti di riferimento posizionati in modo errato e modifiche alla disposizione delle scaffalature possono complicare la localizzazione del robot. Un sito potrebbe necessitare di punti di riferimento stabili, mappe verificate, campi di sensori liberi e una procedura per l'aggiornamento dei percorsi dopo le modifiche al layout. Un buon test di collaudo dovrebbe campionare sia i periodi di inattività che il traffico operativo tipico, anziché verificare il robot solo in un magazzino vuoto.
Quando è necessario un allineamento di precisione per l'attracco?
Alcune stazioni di produzione richiedono una precisione maggiore rispetto ai normali spostamenti. Ove possibile, marcatori locali, allineamento guidato da sistemi di visione, guide meccaniche o un sistema di aggancio calibrato possono ridurre l'effetto dell'incertezza a livello cartografico nel punto di trasferimento finale. Tali misure devono essere progettate in base alla stazione specifica e validate, anziché essere considerate standard su ogni modello.
Perché la geometria delle forche, del pallet e del carico può influenzare la precisione?
L'interfaccia di trasferimento del carico è spesso la principale fonte di variabilità nel mondo reale. Aperture dei pallet piegate, dimensioni dei pallet non uniformi, imballaggi instabili, carichi decentrati o un centro di carico rialzato possono compromettere un arrivo altrimenti ripetibile. Lo spessore delle forche, la spaziatura, l'angolo di approccio, l'altezza di abbassamento e il movimento di sollevamento determinano se il prelievo effettivo avrà successo.
In che modo l'altezza e il carico utile influenzano il budget di tolleranza?
Per l'impilamento ad alta quota, piccoli errori di posizione della base o di angolazione del montante possono creare deviazioni di posizionamento maggiori in corrispondenza della punta delle forche rialzata. Anche le irregolarità del pavimento, la flessione del carico, il movimento del montante e la geometria della scaffalatura contribuiscono a questo problema. Un acquirente che valuta un AGV per l'impilamento ad alta quota dovrebbe richiedere prove di carico sul ripiano di destinazione, con il carrello effettivo, anziché basarsi esclusivamente su un dato di posizionamento a livello del pavimento.
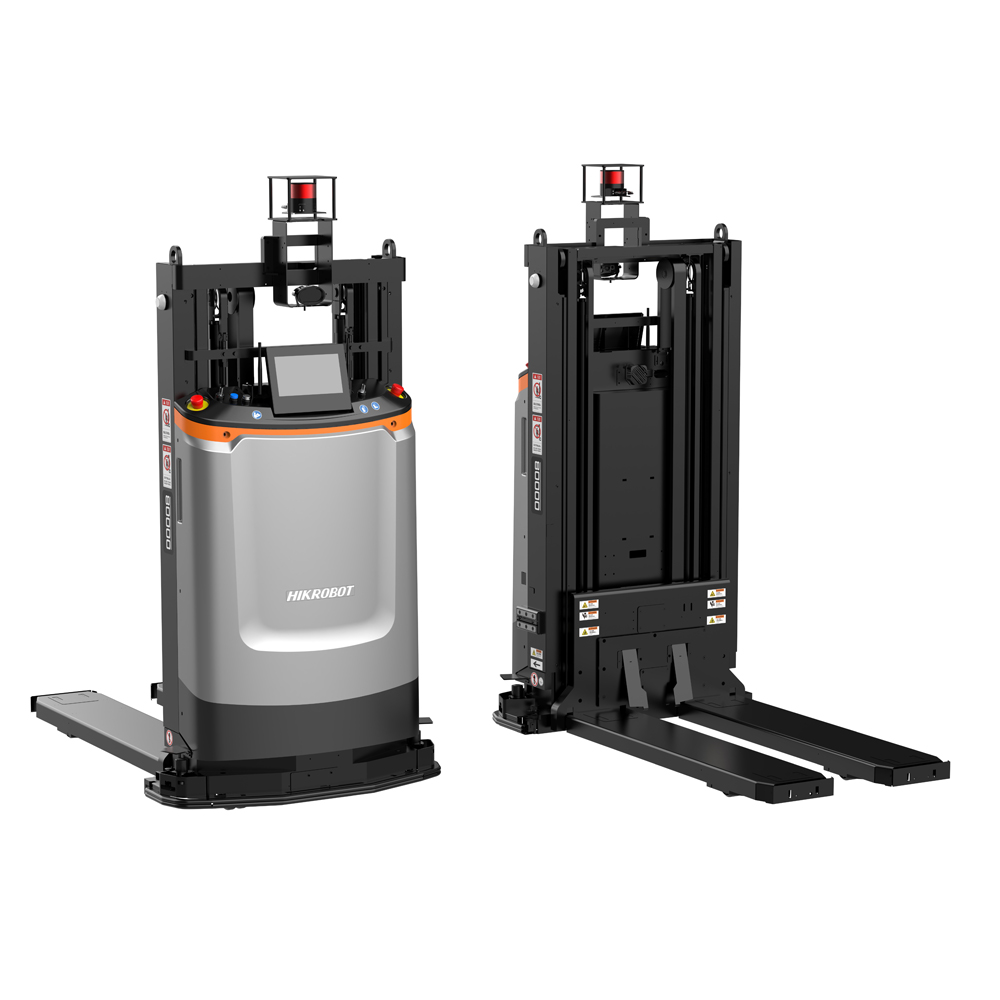
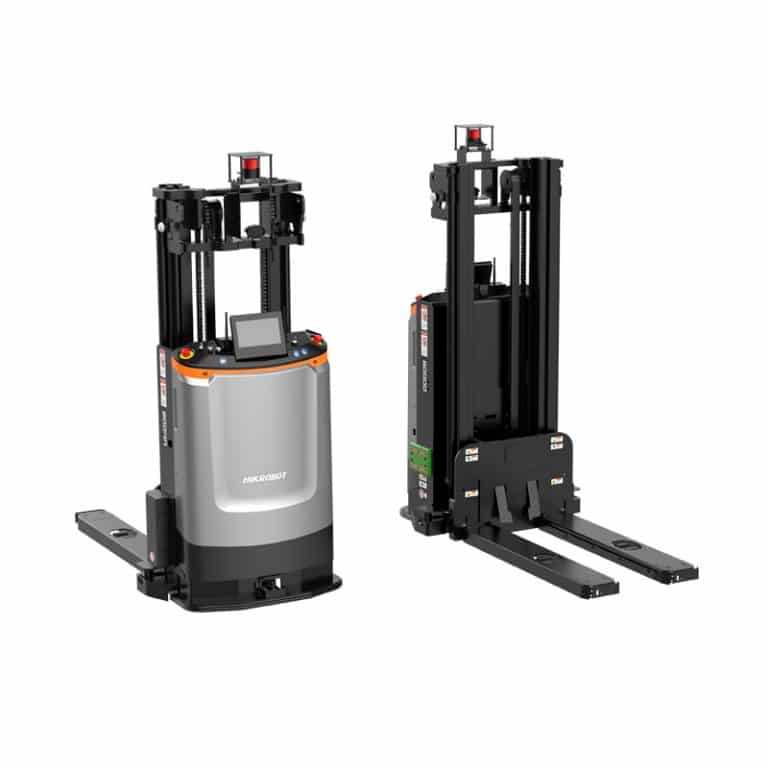
Di Wesar Carrello elevatore impilatore F4-1000C Viene pubblicato con un'altezza di sollevamento del carrello elevatore di 2.031 mm e una specifica di posizionamento di ±10 mm / ±1°. Questi valori descrivono diversi aspetti delle sue capacità; nessuno dei due sostituisce una prova di posizionamento del pallet a pieno carico presso la scaffalatura di destinazione.
Che ruolo svolgono i sensori e il software nei trasferimenti accurati?
Il rilevamento dei pallet, il rilevamento degli ostacoli, la conferma della posizione del carico, i segnali di stazione pronta e il feedback sull'attività aiutano il robot a stabilire se un prelievo o una consegna sono stati completati correttamente. Garantiscono inoltre un recupero più sicuro quando l'operatore è assente, la stazione è occupata o un percorso è bloccato.
È possibile che un software per la gestione della flotta corregga un'errata impostazione della stazione di attracco?
UN sistema di controllo robot Può assegnare missioni, coordinare il traffico e gestire le eccezioni su più veicoli. Non può riparare un pallet danneggiato o compensare un punto di trasferimento meccanicamente disallineato senza un adeguato sistema di rilevamento locale e una logica di recupero progettata. Navigazione, interfaccia meccanica e software necessitano di criteri di accettazione separati, anche quando il sistema viene fornito come un unico progetto.
Per le applicazioni di movimentazione dei contenitori, la stessa regola si applica a unità di trasferimento cartoniRaggiungere le coordinate di uno scaffale non è l'unica operazione da eseguire. L'identità del contenitore, la posizione sullo scaffale, l'avvio del prelievo e l'allineamento con la stazione di ricezione devono essere verificati singolarmente. Un singolo valore di precisione complessivo nasconde queste operazioni separate.
Come dovrebbero gli acquirenti testare la precisione di posizionamento e movimentazione dei veicoli a guida automatica (AGV)?
Definisci innanzitutto il risultato richiesto: lo scostamento massimo accettabile al momento del prelievo, della consegna o del passaggio di consegne alla macchina. Quindi, testa un campione rappresentativo di percorsi, direzioni dei veicoli, carichi utili, condizioni dei pallet e turni di lavoro. Registra i guasti, non solo la posizione media di arresto, perché un singolo errore di aggancio del pallet può interrompere il ciclo di produzione successivo.
Quali criteri di accettazione sono utili?
Un protocollo pratico può registrare l'errore di posizione di arresto, la ripetibilità dell'aggancio, il successo del prelievo al primo tentativo, il tasso di completamento del trasferimento, il tempo di recupero e le prestazioni al livello di sollevamento più elevato richiesto. Registrare le condizioni ambientali e di carico per ogni risultato. Concordare gli errori ammissibili e ripetere i test dopo modifiche a scaffalature, supporti, sensori o software.
Come si approccia Wesar all'accuratezza in un sistema completo?
Intelligence occidentale L'azienda fornisce robot mobili insieme alla pianificazione del sistema, all'integrazione delle apparecchiature, al software, alla messa in servizio e ai servizi post-vendita. Un progetto può quindi specificare contemporaneamente la navigazione del veicolo, le funzionalità di aggancio, la compatibilità con i trasportatori di carico e i requisiti di interfaccia con le stazioni. Le specifiche di acquisto dovrebbero comunque indicare il modello esatto e le condizioni di accettazione, anziché estendere la precisione pubblicata di un singolo modello a tutte le installazioni.
Conclusione
La precisione di posizionamento degli AGV è solo un elemento di una più ampia catena di tolleranze nella movimentazione dei materiali. Localizzazione, condizioni del pavimento e del percorso, comandi di attracco, forche, geometria del pallet, altezza di sollevamento, sensori e feedback del software influenzano tutti la probabilità che un carico raggiunga il punto corretto. Richiedete la precisione dichiarata del veicolo, quindi validate l'intera operazione di prelievo e consegna con carichi e postazioni reali. Questa distinzione evita che una scheda tecnica promettente venga confusa con prestazioni di movimentazione comprovate.
FAQ
Una precisione di posizionamento di ±10 mm garantisce un posizionamento del pallet di ±10 mm?
No. Il posizionamento del pallet dipende anche dalla forca, dal carrello, dalla stabilità del carico, dall'altezza di sollevamento, dall'interfaccia di aggancio e dalle condizioni del sito. Il trasferimento completo richiede un test di accettazione separato.
Un robot può migliorare la precisione della sua manovra di attracco finale?
A seconda del veicolo e della configurazione della stazione, sensori locali, sistemi di visione, marcatori o allineamento meccanico possono migliorare la ripetibilità dell'avvicinamento finale. Verificare quali funzionalità sono effettivamente disponibili.
Con quale frequenza si dovrebbe ripetere un test di posizionamento di un AGV?
Eseguire nuovamente i test dopo modifiche sostanziali al layout, al supporto, al rack, al sensore o al software e a intervalli appropriati alle procedure di sicurezza e qualità del sito.






 Italian
 English
 Russian
 Chinese
 Japanese
 Korean
 Spanish
 Arabic
 French
 German