
Un AGV peut suivre son itinéraire avec précision, mais manquer l'ouverture d'une palette de quelques millimètres seulement, interrompant ainsi un cycle automatisé. C'est pourquoi la précision de positionnement et la précision de manutention d'un AGV ne doivent jamais être considérées comme identiques. Les capteurs de navigation localisent le véhicule, les commandes d'amarrage le dirigent vers une station, et l'interface de chargement détermine la réussite de l'opération de prise en charge ou de dépôt. Pour un acheteur planifiant l'acquisition de chariots élévateurs AGV, de robots de transfert de cartons ou de systèmes de livraison en bord de ligne, définir la tolérance de transfert finale est plus pertinent que de se fier à une valeur ponctuelle en millimètres.
Que signifie réellement la précision de positionnement des AGV ?
Une fiche technique de navigation spécifie généralement la précision de positionnement sous forme d'erreur de distance et d'erreur angulaire. Ces valeurs décrivent la précision avec laquelle le véhicule positionne ou immobilise sa caisse dans les conditions de test définies. Elles ne garantissent pas, à elles seules, qu'une palette s'insérera correctement dans un emplacement de rayonnage ou qu'une pièce sera placée avec une précision d'usinage stricte.
En quoi la précision de la navigation diffère-t-elle de la précision de la conduite ?
La précision de navigation concerne l'estimation de la position et du déplacement du robot vers une cible. La répétabilité de l'amarrage concerne sa position d'arrivée par rapport à une station. La précision de manutention inclut la fourche, le chariot élévateur, le porte-charge, le déplacement de la charge utile et l'interface de transfert. Un chariot élévateur peut s'arrêter correctement mais s'approcher d'une entrée de palette inadaptée, tandis qu'un CTU peut atteindre une étagère mais nécessiter une seconde étape d'alignement pour récupérer un bac.
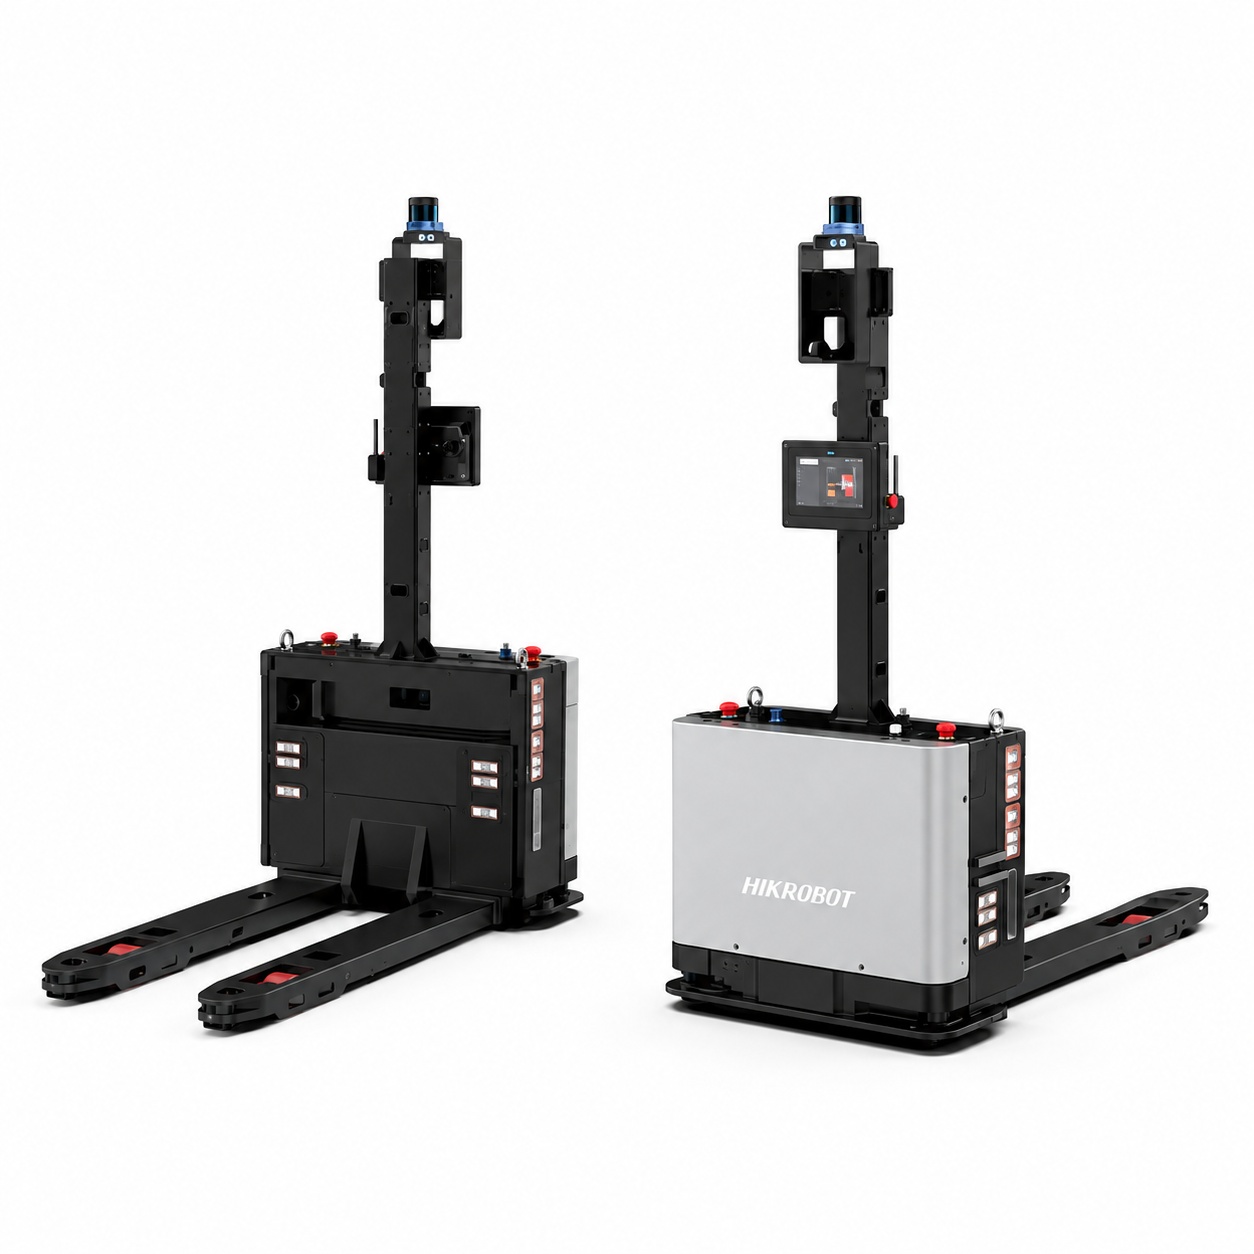
Le responsable Robot mobile de chariot élévateur F3-1500 Les spécifications mentionnent une précision de positionnement de ±10 mm et une précision angulaire de ±1°. Il s'agit de valeurs publiées pour le véhicule, et non d'une garantie absolue que chaque transfert de palettes s'effectuera avec une précision de ±10 mm.
Comment la navigation et la localisation influencent-elles le positionnement ?
Un véhicule a besoin d'une estimation fiable de sa position et de son cap. Différents systèmes utilisent le SLAM laser, la vision, des codes 2D ou des combinaisons de capteurs. La méthode de navigation appropriée dépend de la géométrie du site et de la stabilité des points de repère lors d'un déplacement.
Qu'est-ce qui peut perturber la carte d'un robot ?
Les allées répétitives, les stocks en mouvement, les surfaces réfléchissantes, les capteurs obstrués, les repères mal placés et les modifications de l'agencement des rayonnages peuvent tous compliquer la localisation. Un site peut nécessiter des points de repère stables, des cartes vérifiées, des champs de capteurs dégagés et une procédure de mise à jour des itinéraires après des modifications d'agencement. Un bon test de mise en service doit inclure des essais en période creuse et en conditions de trafic normal, plutôt que de se limiter à la vérification du robot dans un entrepôt vide.
Quand un alignement précis lors de l'amarrage est-il nécessaire ?
Certaines stations de production exigent une précision supérieure à celle requise pour les déplacements généraux. Lorsque cela est possible, des repères locaux, un alignement par vision, des guides mécaniques ou un système d'amarrage calibré peuvent réduire l'impact des incertitudes liées à la cartographie au point de transfert final. Ces mesures doivent être conçues spécifiquement pour chaque station et validées, et non considérées comme standard sur tous les modèles.
Pourquoi la géométrie des fourches, des palettes et des charges peut-elle modifier la précision ?
L'interface de transfert de charge est souvent la principale source de variations en conditions réelles. Des ouvertures de palettes déformées, des dimensions de palettes irrégulières, un emballage instable, des charges décentrées ou un centre de gravité surélevé peuvent compromettre une opération de manutention pourtant répétable. L'épaisseur des fourches, l'espacement, l'angle d'approche, la hauteur d'abaissement et le mouvement de levage déterminent la réussite de la prise en charge.
Comment la hauteur et la charge utile modifient-elles le budget de tolérance ?
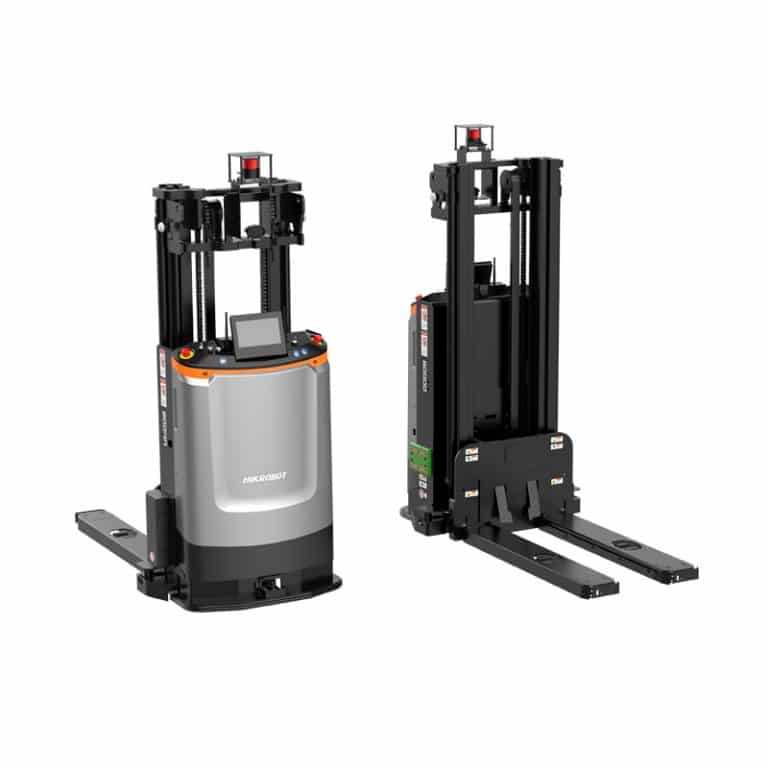
Pour le gerbage en hauteur, de petites erreurs de positionnement de la base ou d'angle du mât peuvent engendrer des écarts de placement importants au niveau de la pointe des fourches. Les irrégularités du sol, la déformation de la charge utile, les mouvements du mât et la géométrie du rayonnage ont également une incidence. Un acheteur évaluant un AGV de gerbage en hauteur devrait exiger des essais de chargement sur l'étagère cible, avec le chariot lui-même, plutôt que de se fier uniquement à une mesure de positionnement au sol.
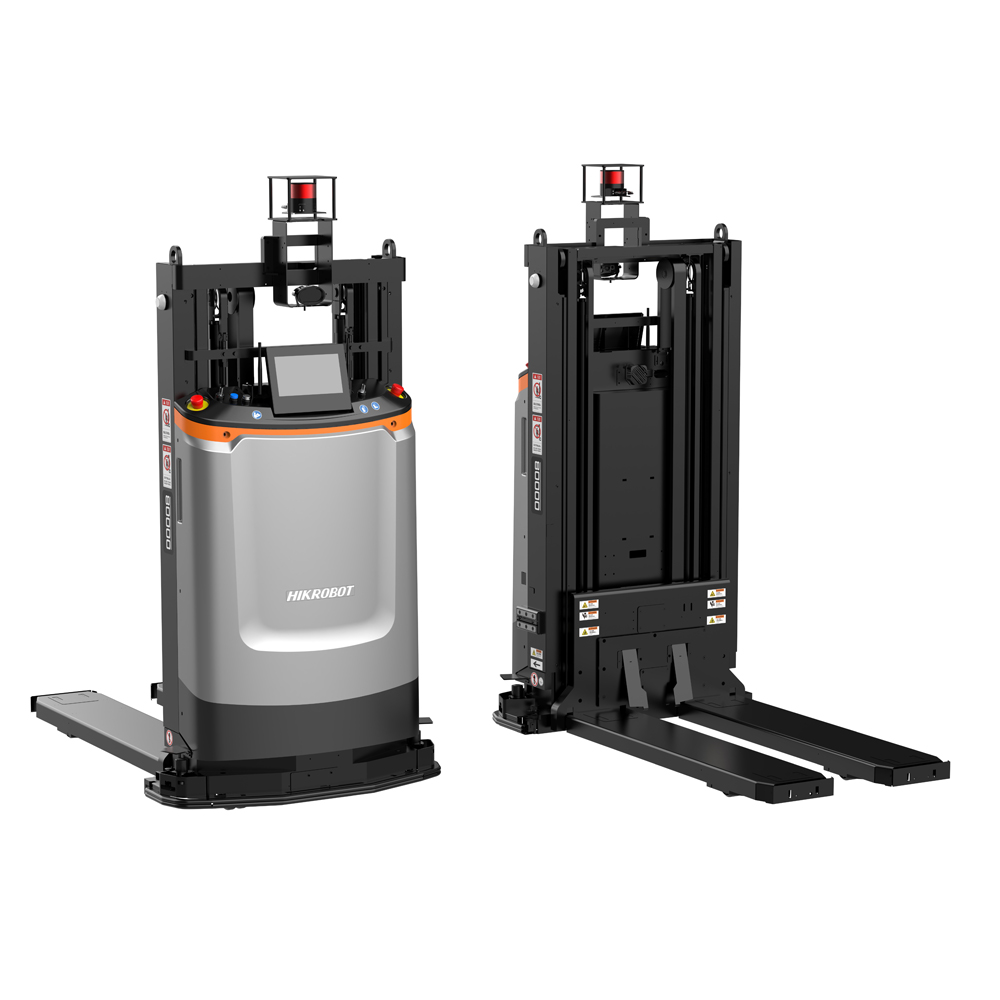
Wesar Chariot élévateur de gerbage F4-1000C Ce produit est présenté avec une hauteur de levage de fourche de 2 031 mm et une précision de positionnement de ±10 mm / ±1°. Ces valeurs décrivent différents aspects de ses capacités ; aucune ne remplace un essai de placement de palette chargée sur le rayonnage de destination.
Quel rôle jouent les capteurs et les logiciels dans la précision des transferts ?
La détection des palettes, la détection des obstacles, la confirmation de la position de la charge, les signaux de disponibilité en station et le retour d'information sur la tâche aident le robot à déterminer si une prise en charge ou une dépose a été correctement effectuée. Ces systèmes permettent également une récupération plus sûre en cas d'absence du transporteur, de station occupée ou d'itinéraire bloqué.
Un logiciel de gestion de flotte peut-il corriger un problème de station d'accueil ?
UN système de contrôle de robot Ce système peut attribuer des missions, coordonner le trafic et gérer les exceptions impliquant plusieurs véhicules. Il ne peut cependant pas réparer une palette endommagée ni compenser un point de transfert mal aligné sans capteurs locaux adaptés et une logique de récupération spécifique. La navigation, l'interface mécanique et le logiciel nécessitent des critères d'acceptation distincts, même si le système est fourni dans le cadre d'un projet unique.
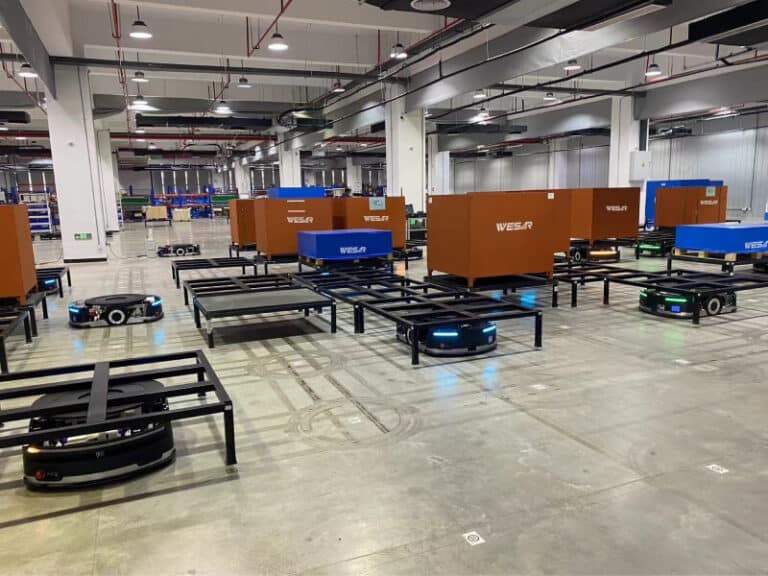
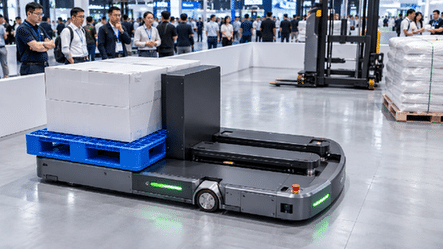
Pour les applications de manutention de bacs, la même règle s'applique à un unité de transfert de cartonAtteindre les coordonnées d'un rayonnage ne constitue pas la totalité de la tâche. L'identité du bac, la position du rayonnage, la procédure de prélèvement et l'alignement avec le poste de réception doivent être vérifiés. Un seul indicateur de précision masque ces opérations distinctes.
Comment les acheteurs doivent-ils tester la précision du positionnement et de la manutention des AGV ?
Définissez d'abord le résultat attendu : le décalage maximal acceptable lors de la prise en charge, de la dépose ou du transfert de machine. Testez ensuite un échantillon représentatif d'itinéraires, de sens de circulation, de charges utiles, d'états de palettes et de périodes de travail. Enregistrez les défaillances, et pas seulement la position d'arrêt moyenne, car une seule défaillance d'engagement de palette peut interrompre le cycle de production suivant.
Quels critères d'acceptation sont utiles ?
Un protocole pratique permet d'enregistrer les erreurs de position d'arrêt, la répétabilité de l'arrimage, le succès de la première tentative de prise en charge, le taux de réussite des transferts, le temps de récupération et les performances au niveau de levage maximal requis. Il convient d'enregistrer les conditions environnementales et de charge pour chaque résultat. Définissez les erreurs admissibles et effectuez de nouveaux tests après toute modification des racks, des transporteurs, des capteurs ou du logiciel.
Comment Wesar aborde-t-il la précision dans un système complet ?
Renseignements Wesar L'entreprise fournit des robots mobiles ainsi que la planification du système, l'intégration des équipements, les logiciels, la mise en service et les services après-vente. Un projet peut ainsi spécifier simultanément la navigation du véhicule, les fonctionnalités d'amarrage, la compatibilité avec le porteur de charge et les exigences d'interface de la station. Le cahier des charges doit néanmoins préciser le modèle exact et les conditions d'acceptation, plutôt que d'étendre la précision d'un modèle publié à toutes les installations.
Conclusion
La précision de positionnement des AGV n'est qu'un maillon d'une chaîne de tolérances plus vaste en manutention. La localisation, l'état du sol et du trajet, les commandes d'arrimage, les fourches, la géométrie des palettes, la hauteur de levage, les capteurs et les retours logiciels sont autant d'éléments qui influencent la précision du positionnement des charges. Demandez la précision annoncée du véhicule, puis validez l'ensemble de la procédure de prise en charge et de livraison avec des charges et des stations réelles. Cette distinction permet d'éviter de confondre une fiche technique prometteuse avec des performances de manutention éprouvées.
FAQ
Une précision de positionnement de ±10 mm garantit-elle un placement de la palette de ±10 mm ?
Non. Le positionnement des palettes dépend également de la fourche, du chariot, de la stabilité de la charge, de la hauteur de levage, de l'interface d'arrimage et des conditions du site. Le transfert complet nécessite un test de réception distinct.
Un robot peut-il améliorer la précision de son amarrage final ?
Selon la conception du véhicule et de la station, la détection locale, la vision, les marqueurs ou l'alignement mécanique peuvent améliorer la répétabilité de l'approche finale. Vérifiez quelles fonctionnalités sont effectivement fournies.
À quelle fréquence faut-il répéter un test de positionnement d'un AGV ?
Effectuer un nouveau test après toute modification importante de la configuration, du support, du rack, du capteur ou du logiciel, et à intervalles appropriés aux procédures de sécurité et de qualité du site.






 French
 English
 Russian
 Chinese
 Japanese
 Italian
 Korean
 Spanish
 Arabic
 German