
Un AGV puede recorrer con precisión su ruta predefinida, pero fallar al abrir un palé por un margen tan pequeño que interrumpa un ciclo automatizado. Esta diferencia explica por qué la precisión de posicionamiento del AGV y la precisión en la manipulación de materiales nunca deben considerarse idénticas. Los sensores de navegación localizan el vehículo, los controles de acoplamiento lo dirigen a una estación y la interfaz de carga determina si la recogida o la colocación se realizan correctamente. Para un comprador que planifica AGV para carretillas elevadoras, robots de transferencia de cajas o entregas a pie de línea, definir la tolerancia de transferencia final resulta más útil que comparar un único valor en milímetros.
¿Qué significa realmente la precisión de posicionamiento de los vehículos guiados automáticamente (AGV)?
La ficha técnica de un sistema de navegación suele especificar la precisión de posicionamiento como una distancia y un error angular. Estos valores describen la exactitud con la que el vehículo localiza o detiene su carrocería bajo las condiciones de prueba indicadas. Sin embargo, por sí solos, no garantizan que un palé encaje en una ranura del estante ni que una pieza se coloque dentro de una tolerancia de máquina estricta.
¿En qué se diferencia la precisión de navegación de la precisión de manejo?
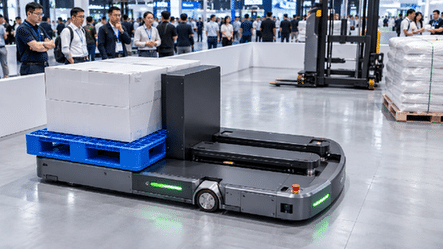
La precisión de navegación se refiere a la posición estimada del robot y su desplazamiento hacia un objetivo. La repetibilidad del acoplamiento se refiere a su posición de llegada con respecto a una estación. La precisión de manipulación incluye la horquilla, el elevador, el transportador de carga, el desplazamiento de la carga útil y la interfaz de transferencia. Una carretilla elevadora podría detenerse correctamente, pero aun así acercarse a una entrada de palé inadecuada, mientras que una unidad de transferencia de contenedores podría llegar a un estante, pero necesitar un segundo paso de alineación para recuperar un contenedor.
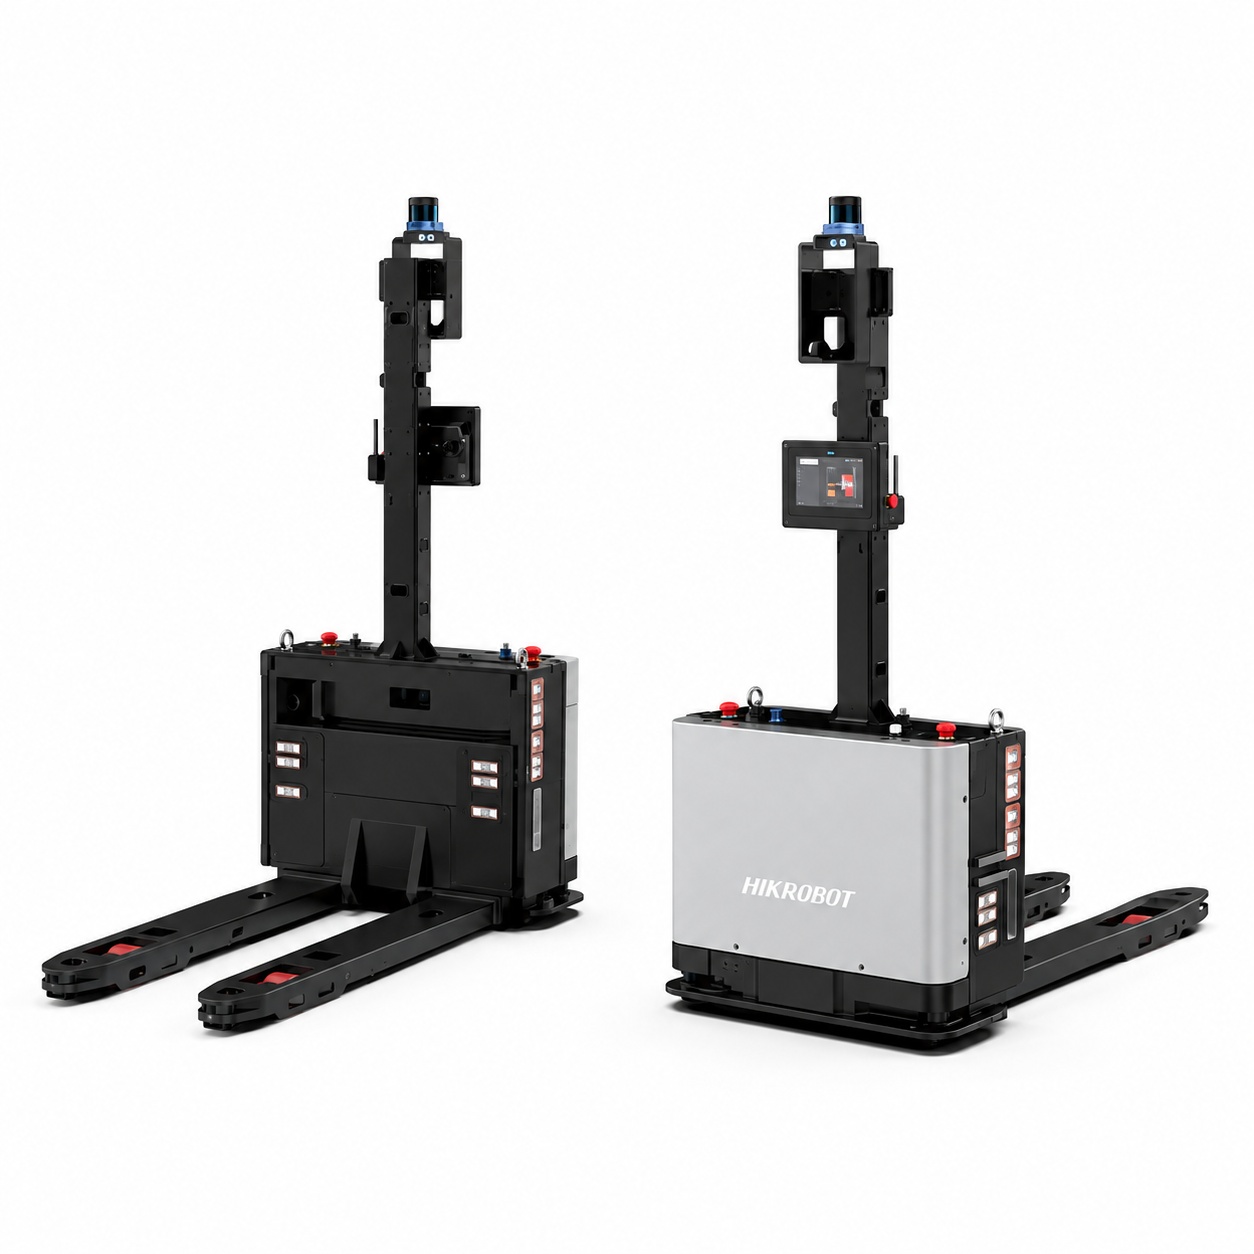
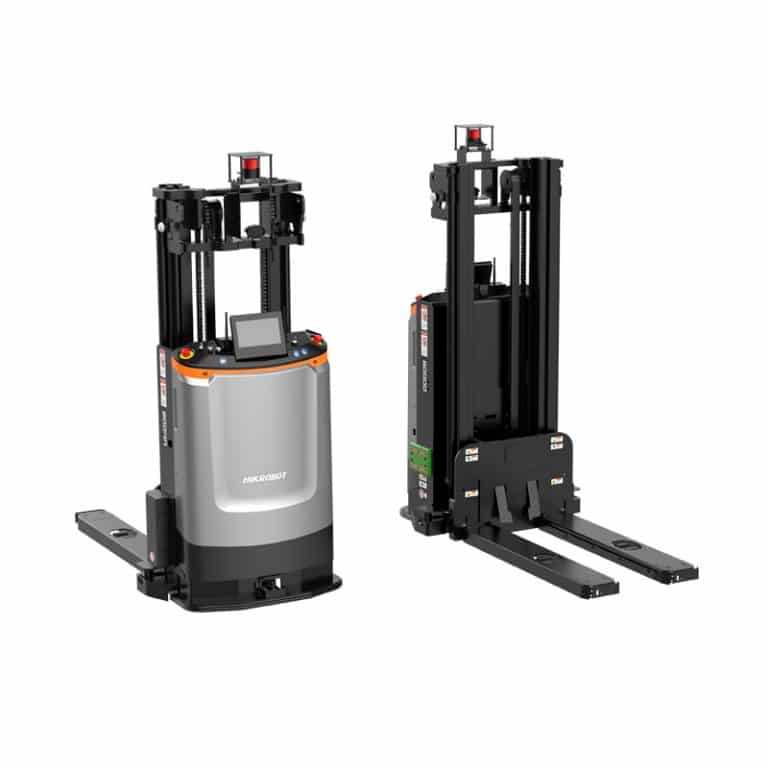
El oficial Robot móvil para montacargas F3-1500 Las especificaciones indican una precisión de posicionamiento de ±10 mm y una precisión angular de ±1°. Estas son cifras publicadas para el vehículo, no una garantía absoluta de que cada transferencia de palé se completará con una precisión de ±10 mm.
¿Cómo afectan la navegación y la localización al posicionamiento?
Un vehículo necesita una estimación fiable de su posición y rumbo. Los distintos sistemas utilizan SLAM láser, visión artificial, códigos 2D o combinaciones de sensores. El método de navegación adecuado depende de la geometría del terreno y de la estabilidad de los puntos de referencia durante un cambio de ruta.
¿Qué puede alterar el mapa de un robot?
Los pasillos repetitivos, el movimiento de mercancías, las superficies reflectantes, los sensores bloqueados, los puntos de referencia mal ubicados y los cambios en la distribución de las estanterías pueden complicar la localización. Un sitio puede requerir puntos de referencia estables, mapas verificados, campos de sensores despejados y un proceso para actualizar las rutas tras los cambios de distribución. Una buena prueba de puesta en marcha abarca tanto los periodos de inactividad como el tráfico operativo típico, en lugar de verificar el robot únicamente en un almacén vacío.
¿Cuándo es necesario un alineamiento de acoplamiento preciso?
Algunas estaciones de producción requieren mayor precisión que los desplazamientos habituales. Siempre que sea posible, los marcadores locales, la alineación guiada por visión, las guías mecánicas o un sistema de acoplamiento calibrado pueden reducir el efecto de la incertidumbre cartográfica en el punto de transferencia final. Estas medidas deben diseñarse en función de la estación específica y validarse, en lugar de asumirse como estándar en todos los modelos.
¿Por qué la geometría de las horquillas, los palés y la carga puede afectar la precisión?
La interfaz de transferencia de carga suele ser la principal fuente de variación en condiciones reales. Aberturas de palés dobladas, dimensiones inconsistentes, embalaje inestable, cargas descentradas o un centro de carga elevado pueden impedir una llegada que, de otro modo, sería repetible. El grosor de las horquillas, la separación, el ángulo de aproximación, la altura de descenso y el movimiento de elevación determinan si la recogida se realiza correctamente.
¿Cómo influyen la altura y la carga útil en el presupuesto de tolerancia?
Para el apilamiento a gran altura, pequeños errores en la posición de la base o el ángulo del mástil pueden generar mayores desviaciones de posicionamiento en la punta de la horquilla. Las irregularidades del suelo, la deflexión de la carga, el movimiento del mástil y la geometría del estante también influyen. Un comprador que evalúe un AGV de apilamiento alto debería solicitar pruebas con carga en el estante de destino, con el transportador real, en lugar de basarse únicamente en una cifra de posicionamiento a nivel del suelo.
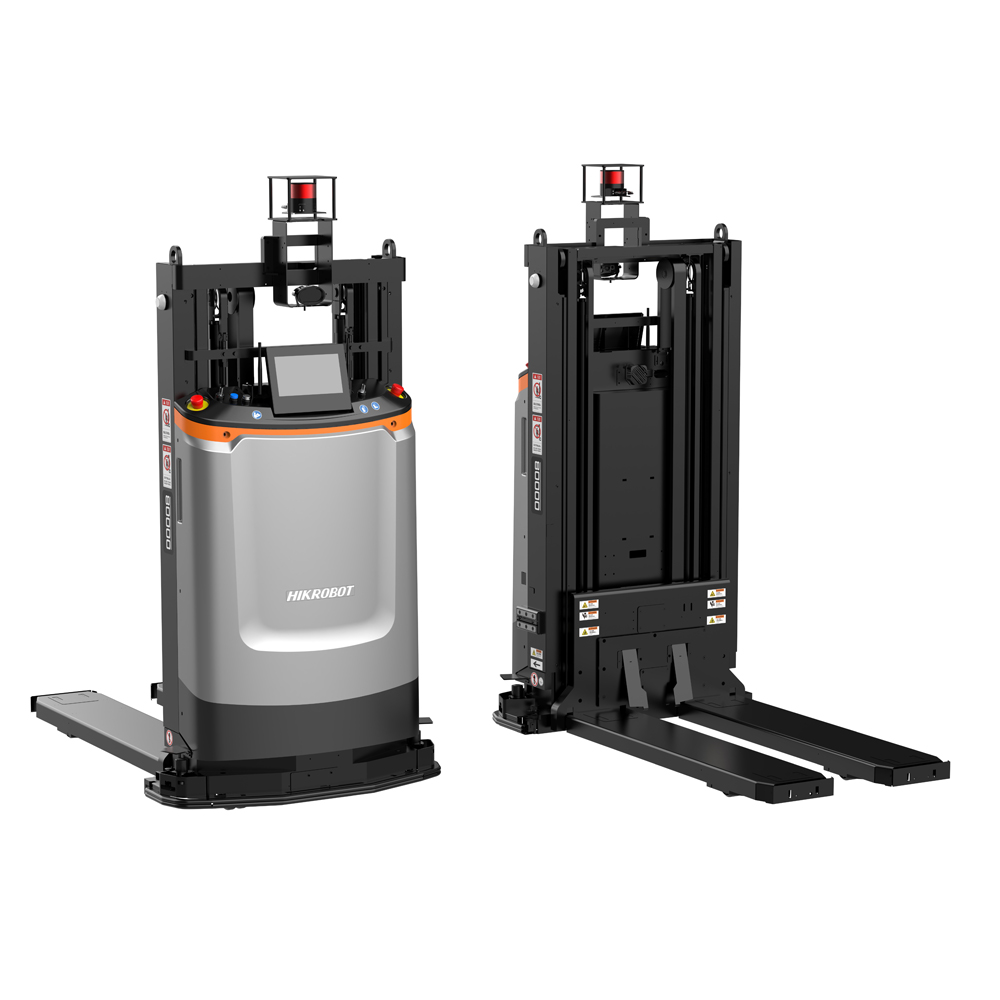
De Wesar Carretilla elevadora apiladora F4-1000C Se publica con una altura de elevación de horquilla de 2031 mm y una especificación de posicionamiento de ±10 mm / ±1°. Estas cifras describen diferentes aspectos de su capacidad; ninguna sustituye una prueba de colocación de palets cargados en el estante de destino.
¿Qué papel desempeñan los sensores y el software en las transferencias precisas?
La detección de palés, la detección de obstáculos, la confirmación de la posición de la carga, las señales de estación lista y la retroalimentación de la tarea ayudan al robot a determinar si la recogida o la entrega se ha completado correctamente. También proporcionan una recuperación más segura cuando el transportista no está presente, la estación está ocupada o una ruta se bloquea.
¿Puede el software de gestión de flotas corregir una estación de acoplamiento imprecisa?
A sistema de control del robot Puede asignar misiones, coordinar el tráfico y gestionar incidencias en varios vehículos. No puede reparar un palé dañado ni compensar un punto de transferencia mecánicamente desalineado sin sensores locales adecuados y una lógica de recuperación diseñada específicamente. La navegación, la interfaz mecánica y el software requieren criterios de aceptación independientes, incluso cuando el sistema se suministra como un único proyecto.
Para aplicaciones de manejo de contenedores, se aplica la misma regla a un unidad de transferencia de cartónAlcanzar las coordenadas de un estante no es toda la tarea. Es necesario verificar la identidad del contenedor, la posición en el estante, la interacción con el producto y la alineación con la estación receptora. Un único indicador de precisión oculta estas operaciones por separado.
¿Cómo deben los compradores probar la precisión de posicionamiento y manejo de los vehículos guiados automáticamente (AGV)?
Primero, defina el resultado requerido: el desplazamiento máximo aceptable en la recogida, entrega o transferencia de máquina. A continuación, pruebe una muestra representativa de rutas, direcciones de vehículos, cargas útiles, estado de los palés y periodos de turno. Registre los fallos, no solo la posición de parada promedio, ya que un fallo en la conexión del palé puede interrumpir el siguiente ciclo de producción.
¿Qué criterios de aceptación son útiles?
Un protocolo práctico permite registrar errores de posición de parada, repetibilidad de acoplamiento, éxito en el primer intento de recogida, tasa de finalización de la transferencia, tiempo de recuperación y rendimiento al nivel de elevación máximo requerido. Registre las condiciones ambientales y de carga con cada resultado. Acuerde los errores permisibles y vuelva a realizar las pruebas tras cambios en los bastidores, transportadores, sensores o software.
¿Cómo aborda Wesar la precisión en un sistema completo?
Inteligencia de Wesar Suministramos robots móviles junto con la planificación del sistema, la integración de equipos, el software, la puesta en marcha y el servicio posventa. Por lo tanto, un proyecto puede especificar conjuntamente la navegación del vehículo, las características de acoplamiento, la compatibilidad con el sistema de carga y los requisitos de la interfaz de la estación. La especificación de compra debe seguir indicando el modelo exacto y las condiciones de aceptación, en lugar de generalizar la precisión publicada de un modelo a todas las instalaciones.
Conclusión
La precisión de posicionamiento del AGV es solo un nivel dentro de una cadena de tolerancias más amplia en la manipulación de materiales. La localización, las condiciones del suelo y de la ruta, los controles de acoplamiento, las horquillas, la geometría de los palés, la altura de elevación, los sensores y la retroalimentación del software influyen en si la carga llega al lugar correcto. Solicite la precisión declarada del vehículo y, a continuación, valide la tarea completa de recogida y entrega con cargas y estaciones reales. Esta distinción evita que una ficha técnica prometedora se confunda con un rendimiento de manipulación comprobado.
Preguntas frecuentes
¿Una precisión de posicionamiento de ±10 mm garantiza una colocación de la paleta de ±10 mm?
No. La colocación de la paleta también depende de la horquilla, el transportador, la estabilidad de la carga, la altura de elevación, la interfaz de acoplamiento y las condiciones del sitio. La transferencia completa requiere una prueba de aceptación independiente.
¿Puede un robot mejorar la precisión de su acoplamiento final?
Según el diseño del vehículo y la estación, la detección local, la visión, los marcadores o la alineación mecánica pueden mejorar la repetibilidad de la aproximación final. Confirme qué características se suministran realmente.
¿Con qué frecuencia se debe repetir una prueba de posicionamiento de un vehículo guiado automáticamente (AGV)?
Vuelva a realizar las pruebas después de cambios sustanciales en la disposición, el soporte, el bastidor, el sensor o el software, y a intervalos adecuados según los procedimientos de seguridad y calidad de la planta.






 Spanish
 English
 Russian
 Chinese
 Japanese
 Italian
 Korean
 Arabic
 French
 German