В складских помещениях и на заводах с высокой пропускной способностью роботов легко заметить. Сложнее то, что не видно: решения, принимаемые в каждый конкретный момент, чтобы предотвратить столкновения, простои или заторы десятков или сотен мобильных роботов в одном и том же коридоре. Именно поэтому программное обеспечение для управления роботами (RCS) стало ключевым элементом современной интралогистики. Оно находится там, где бизнес-цели преобразуются в действия роботов — превращая заказы в выполнимые задачи, распределяя работу между роботами и обеспечивая бесперебойное движение, когда в реальной жизни все идет не по плану.
Для команд, оценивающих возможности автоматизации, вопрос редко звучит как «Нужны ли нам роботы?». Чаще задают вопрос: «Как нам управлять роботами в больших масштабах без хаоса?» Хорошо продуманная система управления роботами (RCS) отвечает на этот вопрос, обеспечивая централизованное назначение задач, планирование и составление маршрутов, а также решая сложные вопросы, такие как контроль доступа, лифты и мониторинг исключений, которые отличают демонстрации от реальной производственной среды.
Что такое RCS на самом деле — и почему это важно?
RCS — это просто «программное обеспечение для управления автопарком» под новым названием?
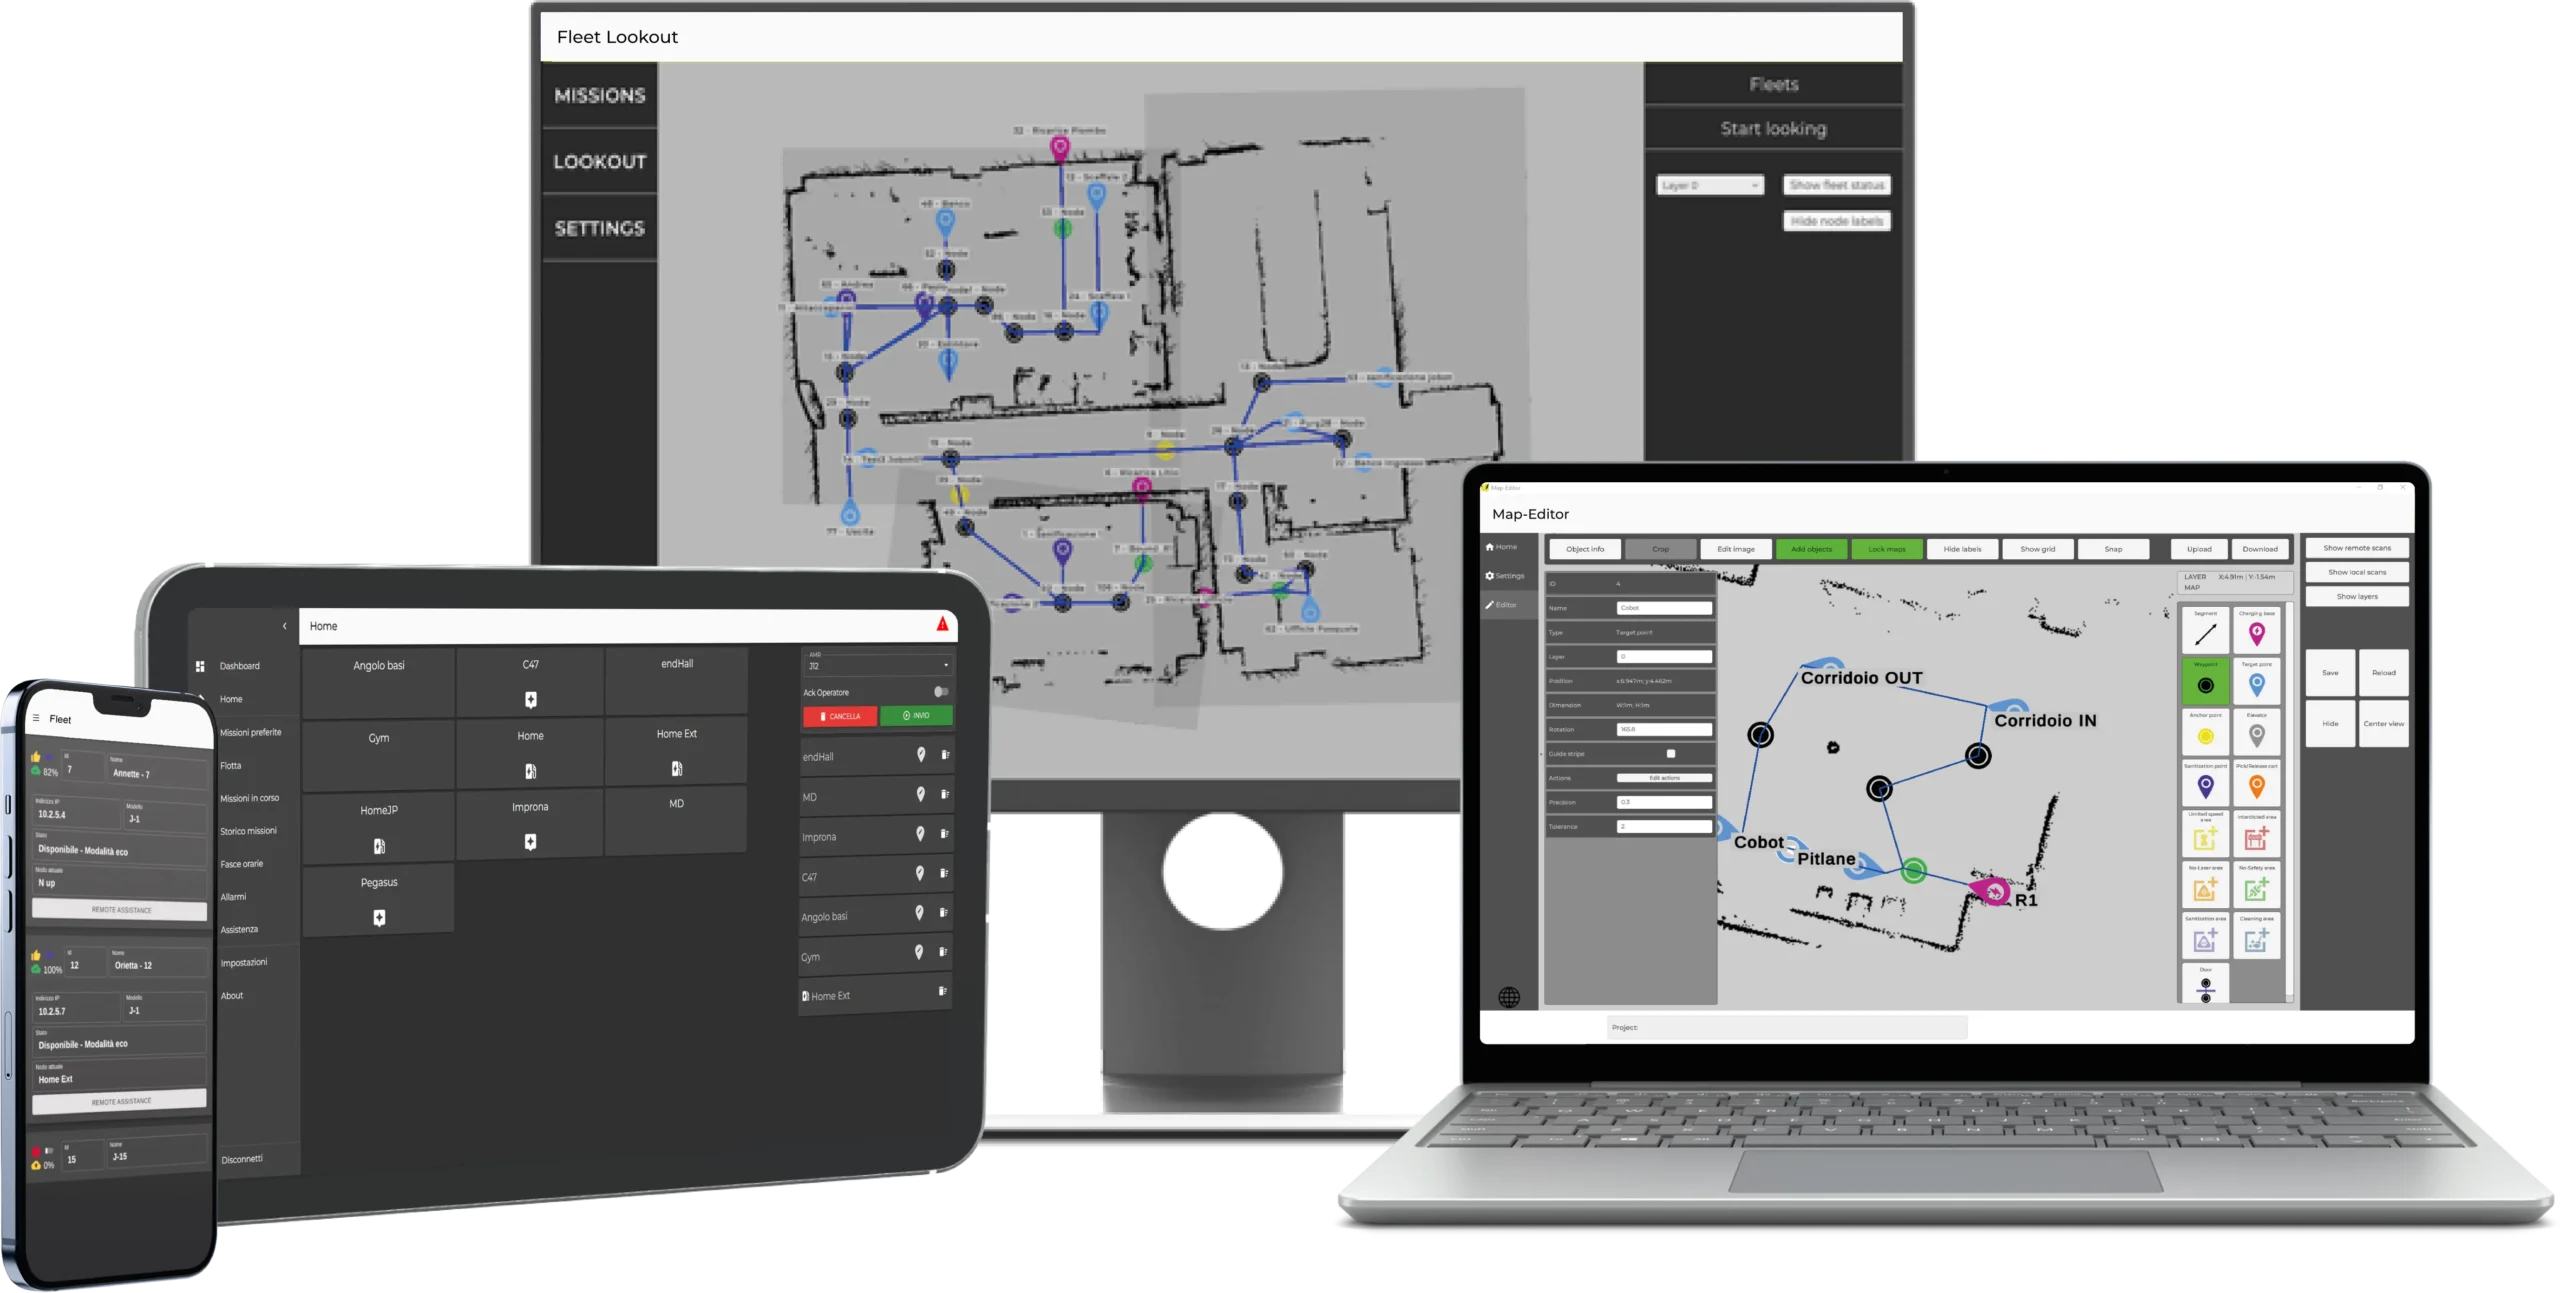
Во многих системах термины «программное обеспечение для управления парком роботов AMR» и «RCS» используются взаимозаменяемо, но их назначение остается неизменным: RCS — это централизованная система, которая управляет распределением задач, планированием работы роботов и составлением маршрутов для полевых логистических роботов.
Ценность проявляется, как только появляются конкурирующие ограничения. Робот, способный управлять вилочным погрузчиком, может быть единственным, кто может разместить поддон на стеллаже. Робот, перемещающий контейнеры, может иметь более высокую скорость, но не может взаимодействовать с дверями погрузочной платформы. Роботу, перемещающему тележки, может потребоваться координация действий с рабочим местом, где работает персонал, имеющий свой собственный ритм. Система управления ресурсами (RCS) — это слой, где эти ограничения становятся правилами, затем решениями, а затем измеримыми результатами.
Какое место занимает RCS в системной архитектуре?
На практике это можно сформулировать как систему ответственности «выше по потоку» и «ниже по потоку». Внешне, система RCS часто функционирует как система, находящаяся ниже по потоку от системы обработки заказов, осуществляя обработку заказов в виде генерации задач и управления их выполнением. Внутри же она координирует свою работу с операционной средой — например, с системами контроля доступа и лифтами — для поддержки автоматизации движения по всей территории. Она также обеспечивает мониторинг исключений в очередях и статистику эффективности, позволяя оперативным группам управлять производительностью, а не гадать.
Именно поэтому дискуссии о системах управления роботами (RCS) естественным образом пересекаются с обсуждениями систем управления складом (WMS), систем управления роботами (WCS) и систем управления роботами (WES): люди пытаются провести четкие границы. В реальных проектах вас интересует вот что: какая система решает, «что должно произойти дальше», и какая система решает, «как роботы выполнят это безопасно и в срок». Система управления роботами относится ко второй категории, даже если она также влияет на первую, предоставляя ограничения и петли обратной связи.
Почему проекты RCS терпят неудачу на реальных объектах (и как этого избежать)
«Мы купили роботов, но производительность не изменилась».
Это часто происходит, когда команды рассматривают диспетчеризацию как простую задачу «отправить робота А в точку Б». В производстве время в пути редко является узким местом. Узким местом является затор. Плохо контролируемые перекрестки, узкие проходы, общие лифты и пешеходные переходы создают микрозадержки, которые накапливаются. Дюжина 10-секундных простоев в час превращается в пару потерянных робототехнических часов за смену. Умножьте это на размер парка, и смоделированная вами рентабельность инвестиций быстро снизится.
Надежная система управления движением роботов предотвращает эту эрозию. Это не эффектно, но имеет решающее значение: правила приоритета проезда, динамическое перенаправление маршрутов, зоны резервирования и предотвращение тупиковых ситуаций — вот что отличает парк техники, который «двигается», от парка техники, который производит продукцию.
«В первую неделю всё работало, а потом начали накапливаться ошибки».
Исключения — это не крайние случаи, а повседневные операции. Поддон упакован по-другому. Поле для складирования заполнено. Работник блокирует зону безопасности. Батарея разряжается раньше, чем ожидалось. Если обработка исключений осуществляется вручную и хаотично, вы в конечном итоге управляете парком роботов как колл-центром: постоянные перебои и постоянная сортировка.
Именно поэтому мониторинг исключений и управление очередями должны быть встроены в основной уровень управления, а не добавлены позже. Когда ваша система RCS рассматривает исключения как первоклассные объекты — классифицированные, маршрутизированные и отслеживаемые — вы обеспечиваете повторяемое восстановление. Когда же это не так, каждый инцидент превращается в индивидуальную тренировку по устранению неполадок.
Ключевые возможности, которые действительно нужны покупателям (помимо маркетинговых заявлений)
Организация задач, соответствующая реальному рабочему процессу.
На реальных производственных площадках задачи редко выполняются в один этап. Паллет может перемещаться из зоны приемки в зону карантина, затем на склад, затем на станцию обработки и, наконец, в зону отгрузки. Передача данных имеет значение. То же самое касается и условной логики. Если линия заполнена, задача должна иметь разветвление. Если станция не работает, задача должна изменить маршрут. Если поступает срочный заказ, правила приоритета задачи должны измениться, не нарушая при этом работу всех остальных процессов.
Вот почему «оркестрация задач» — это больше, чем просто функция пользовательского интерфейса. Это модель логики работы вашего предприятия. Когда ваша система RCS поддерживает гибкую организацию потока задач для сложного планирования, вы можете адаптироваться, не переписывая постоянно интеграции.
Координация работы нескольких роботов в смешанных парках
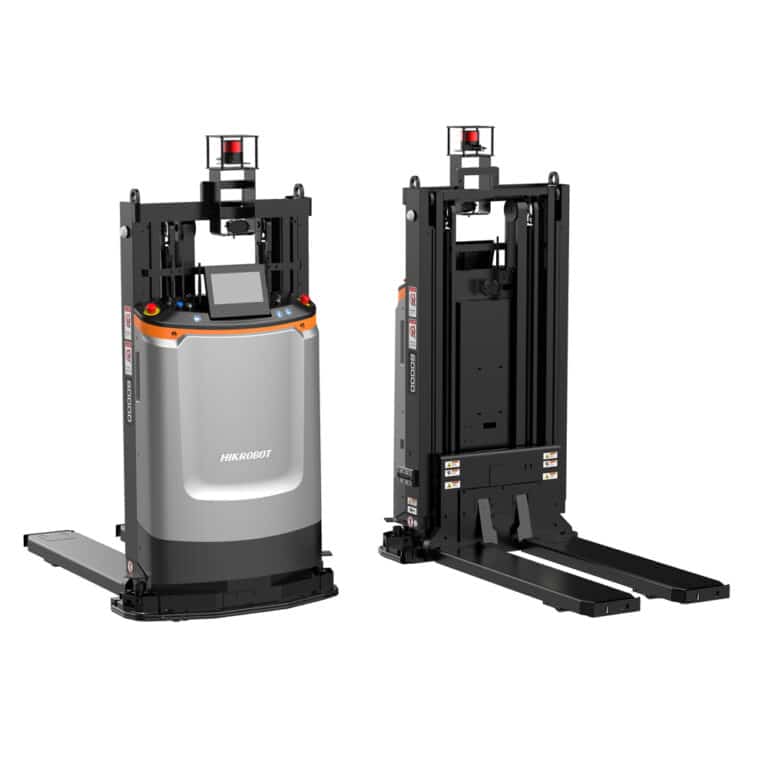
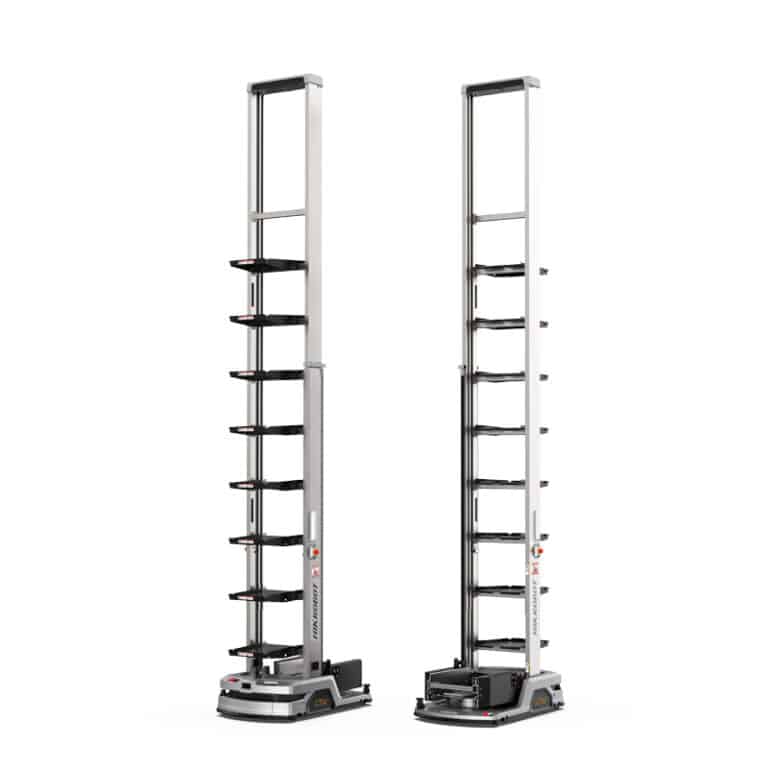
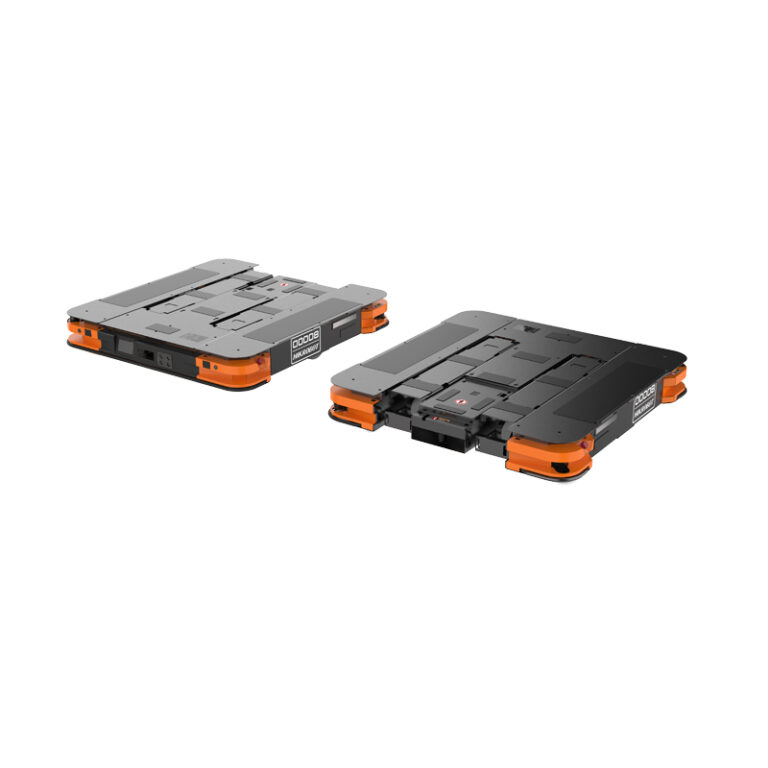
На многих предприятиях начинают с одного типа роботов, а в итоге используют несколько. Как только вы начинаете использовать смешанные парки — роботы для перемещения контейнеров, паллетные погрузчики, автономные погрузчики, роботы для конвейерных систем — вам необходима общая логика управления потоками и согласованная семантика задач. В противном случае каждый парк роботов превращается в изолированный остров, конкурирующий за одно и то же физическое пространство.
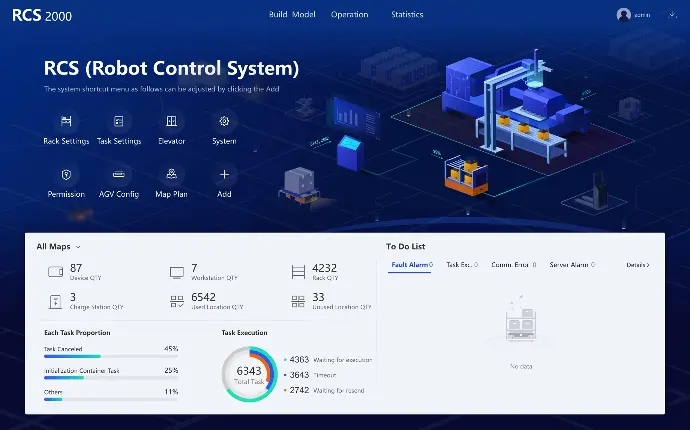
Система RCS-2000 разработана для поддержки смешанного планирования работы нескольких типов автономных мобильных роботов, что крайне важно, когда различным классам роботов необходимо совместно использовать коридоры, перекрестки или стыковочные ресурсы.
Масштабирование — это не лозунг, а набор системных моделей поведения.
Масштабируемость часто представляют как "поддерживает X роботов", но важно то, как система ведет себя под нагрузкой: задержка при назначении задач, частота пересчета маршрута и способность поддерживать стабильные правила движения при изменении условий.
На странице продукта RCS-2000 компания Wesar описывает возможности кластерной работы, такие как размещение более 1200 роботов на одной карте и назначение задач 1000 автономным мобильным роботам (AMR) в секунду, а также поддержку 300 различных моделей AMR, выполняющих задачи. Эти цифры — не просто «большие числа». Они намекают на архитектурные решения: система построена таким образом, чтобы принимать решения по управлению быстро даже при увеличении размера парка роботов.
Если вы хотите увидеть это позиционирование напрямую, просмотрите... Система управления роботом RCS-2000 страница.
Практический, а не теоретический подход к внедрению.
Начните с карты, которая отображает ограничения, а не только геометрию.
Оперативные группы часто недооценивают, насколько «моделирование карты» влияет на производительность. Чистая карта — это не просто точные границы. Она содержит правила: полосы одностороннего движения, зоны с ограничением скорости, места уступки дороги, запретные зоны и буферные зоны вблизи рабочих мест с большим количеством людей. Если ваша первая карта будет рассматривать все коридоры одинаково, вам придется позже компенсировать это с помощью ручных правил.
Практический критерий таков: если вы не можете объяснить, почему роботы замедляются возле рабочего места, почему они выстраиваются в очередь в узком месте и как они ведут себя, когда очередь превышает пропускную способность, то модель карты неполна.
Определите поведение станции как договор.
Роботы чаще выходят из строя на станциях, чем во время транспортировки. Причина проста: станции — это место, где встречаются физические интерфейсы и бизнес-правила. Для захвата паллет требуется обнаружение и выравнивание паллет. Для сброса может потребоваться рукопожатие с конвейером или блокировка двери. На станции могут быть окна для дежурства персонала. Также могут действовать правила, например, «здесь не могут ждать два робота» или «в этой зоне может находиться только один робот, пока дверь открыта».
На практике лучшие команды определяют каждую станцию с помощью контракта: условия входа, условия успешного завершения, поведение по истечении времени ожидания и маршрутизация исключений. Такая ясность снижает количество «загадочных сбоев» в дальнейшем.
Рассматривайте лифты и системы контроля доступа как первоклассные интегрированные системы.
Автоматизация многоэтажных зданий — это та область, где многие проекты сталкиваются с первым серьезным препятствием в виде сложности. Дело не в самом лифте, а в координации: резервировании времени работы лифта, обеспечении приоритета, предотвращении одновременного вызова двумя роботами и управлении действиями в случае выхода лифта из строя.
Весар описывает систему RCS как систему, которая взаимодействует с системами контроля доступа и лифтами для полной автоматизации движения на всей территории объекта.
На практике это означает, что ваша система RCS должна координировать события «разрешение на движение» и «разрешение на въезд» так же, как и события, связанные с резервированием мест на перекрестках. Когда вы объединяете эти концепции, сбои становятся предсказуемыми и устранимыми, а не загадочными.
Рекомендации по принятию решений: Когда система RCS подходит (и когда нет)
Система RCS вам, вероятно, понадобится, когда…
У вас есть конкурирующие рабочие приоритеты, общее транспортное пространство или планы развития, выходящие за рамки небольшого пилотного проекта. Если предприятие переходит от небольшого количества роботов к настоящему парку роботов, планирование работы роботов становится меньше связано с диспетчеризацией и больше с политикой. Как только вас начинают волновать вопросы управления движением роботов, предотвращения тупиковых ситуаций или планирования работы смешанного парка, вы уже находитесь на территории RCS (управление роботизированными системами).
Вам может не понадобиться полноценная система РСУ, если…
Если ваша операция представляет собой простой маршрут «точка-точка» с очень низкой плотностью трафика и минимальными потребностями в интеграции, может быть достаточен более простой подход к управлению — особенно если вы намеренно проводите короткий пилотный проект. Риск заключается не в том, что вы «перекупаете программное обеспечение». Риск состоит в том, что вы строите ожидания от процесса на основе модели управления небольшого масштаба, а затем обнаруживаете, что она не применима к производственным объемам.
Дисциплинированный подход заключается в том, чтобы заранее определить «триггер масштабирования». Например, как только количество роботов превысит определенное значение, как только будут добавлены лифты или как только несколько типов роботов войдут в одну и ту же зону, вы переходите к централизованному управлению.
На что обращать внимание при оценке производительности управления в реальном времени
В условиях высокой плотности операций быстродействие — это не просто желательное качество. Это разница между плавным потоком и постоянными микроостановками. В собственном описании системы RCS-2000 компания Wesar подчеркивает важность обработки данных в реальном времени, отмечая, что частота обработки более 100 Гц и время отклика менее 50 миллисекунд имеют большое значение в условиях высокой плотности операций.
Даже если ваши точные показатели различаются в зависимости от площадки и глубины интеграции, принцип оценки остается неизменным: следует тестировать «поведение контура управления», а не только навигацию. Спросите, что происходит, когда работник заходит в проход. Спросите, что происходит, когда два робота приближаются к узкому проходу. Спросите, как быстро переназначаются задачи, когда робот отключается. Именно ответы на эти вопросы определяют, насколько надежным кажется ваш парк роботов людям, которые находятся с ним в одном помещении.
Для получения более подробной информации о возможностях и позиционировании вы можете обратиться к следующему источнику: Возможности диспетчеризации и управления RCS-2000 компании Wesar в контексте развертывания более крупных программных платформ.
О Wesar Intelligence Co., Ltd.
Wesar Intelligence Co., Ltd. Компания позиционирует себя как универсальный поставщик решений для интеллектуальных заводов, структурированный вокруг двух основных направлений деятельности. Первое сосредоточено на решениях для интеллектуальных складов, включая экологичные интеллектуальные логистические роботы, а также проектирование и внедрение интеллектуальных заводских систем. Второе предоставляет специализированные услуги для электронной и машиностроительной промышленности, опираясь на производственную базу площадью 5000 м² и команду из более чем 100 профессионалов, включая производственный персонал и технических экспертов.
Такая структура важна для покупателей, поскольку успех программного обеспечения RCS редко зависит только от самого программного обеспечения. Он зависит от того, насколько хорошо модели задач, поведение роботов, ограничения площадки и практика внедрения объединяются в работающую систему.
Заключение
Система управления роботами (RCS) — это плоскость управления, которая преобразует намерения автоматизации в надежное ежедневное выполнение. Когда она проектируется и внедряется с учетом реальных ограничений объекта — трафика, станций, исключений, лифтов и роста — она становится решающим фактором между «роботами, которые двигаются» и «автоматизацией, которая работает». Если ваша цель — масштабируемая внутрискладская логистика, оценивайте программное обеспечение RCS не по списку функций, а по тому, как оно обрабатывает заторы, исключения, события интеграции и задержки принятия решений при реальной нагрузке. Система RCS-2000 от Wesar, включающая централизованное назначение задач, планирование, составление маршрутов и координацию с системами контроля доступа и лифтами, напрямую соответствует операционным реалиям, определяющим успех.
Часто задаваемые вопросы
Что представляет собой программное обеспечение системы управления роботами (RCS) в автоматизации складских операций?
Программное обеспечение системы управления роботами (RCS) представляет собой централизованную платформу, которая назначает задачи, планирует работу роботов и составляет маршруты для логистических роботов на местах. В производственных условиях оно также поддерживает управление движением роботов, мониторинг исключений и интеграцию с такими системами, как системы контроля доступа и лифты.
RCS — это то же самое, что и программное обеспечение для управления автопарком AMR?
Они во многом пересекаются. «Программное обеспечение для управления автопарком AMR» описывает результат — управление автопарком, — в то время как RCS обычно описывает роль системы в архитектуре: управление выполнением задач, планирование и координация трафика. В большинстве реальных внедрений эти термины сходятся в практическом значении.
В каких случаях следует предпочесть систему RCS вместо простой системы диспетчеризации автоматизированных транспортных средств (AGV)?
Если у вас высокая плотность движения, перекрестки с общим движением, смешанный автопарк, многоэтажное движение или частые изменения приоритетов, централизованная система RCS обычно является более надежным вариантом. Эти условия создают заторы и исключения, с которыми базовые инструменты диспетчеризации с трудом справляются стабильно.
Что следует проверить во время пилотного запуска системы управления ориентацией (RCS)?
Проверяйте не только маршруты, но и поведение системы: как она обрабатывает перегрузки, как предотвращает взаимоблокировки, как восстанавливается после простоя роботов, как быстро переназначает задачи, а также как выявляются и разрешаются исключения. Если вы рассматриваете подход Wesar, изучите область его применения. Система управления роботами RCS-2000 Разместите на странице и согласуйте пилотные испытания с этими возможностями.


 Russian
 English
 Chinese
 Japanese
 Italian
 Korean
 Spanish
 Arabic
 French
 German