
En almacenes y fábricas de alto rendimiento, los robots son lo más evidente. Lo difícil reside en lo que no se ve: las decisiones que se toman momento a momento para evitar que decenas o cientos de robots móviles choquen, se detengan o congestionen el mismo pasillo. Por eso, el software del Sistema de Control de Robots (RCS) se ha convertido en una capa fundamental de la intralogística moderna. Se ubica donde la intención empresarial se transforma en acción robótica: convierte los pedidos en tareas ejecutables, distribuye el trabajo entre la flota y mantiene el flujo de trabajo cuando la realidad se resiste a seguir un plan preestablecido.
Para los equipos que evalúan la automatización, la pregunta rara vez es "¿Necesitamos robots?", sino "¿Cómo podemos operar robots a gran escala sin generar caos?". Un sistema RCS bien definido responde a esa pregunta con asignación centralizada de tareas, programación y planificación de rutas, al tiempo que gestiona los aspectos más complejos, como el control de acceso, los ascensores y la monitorización de excepciones, que son los que diferencian las demostraciones de la realidad de la producción.
¿Qué es realmente un RCS y por qué es importante?
¿Es RCS simplemente un "software de gestión de flotas" con un nombre nuevo?
En muchas implementaciones, los términos "software de gestión de flotas AMR" y "RCS" se utilizan indistintamente, pero la intención es la misma: un RCS es un sistema centralizado que gestiona la asignación de tareas, la programación de robots y la planificación de rutas para robots logísticos en el terreno.
El valor se hace evidente en cuanto surgen restricciones contrapuestas. Un robot con capacidad para manejar montacargas podría ser el único capaz de colocar un palé en las estanterías. Un robot para mover contenedores podría tener mayor velocidad, pero no podría interactuar con una puerta de muelle. Un robot para mover carros podría necesitar coordinarse con una estación de trabajo operada por personal, que tiene su propio ritmo. Un RCS (Sistema de Control de Reducción) es la capa donde esas restricciones se convierten en reglas, luego en decisiones y, finalmente, en resultados medibles.
¿En qué lugar de la arquitectura del sistema se ubica un RCS?
Una forma práctica de definirlo es mediante la responsabilidad ascendente y descendente. Externamente, un RCS suele funcionar como un sistema descendente del sistema de pedidos, encargándose del procesamiento de pedidos mediante la generación de tareas y el control de su ejecución. Internamente, se coordina con el entorno operativo —como el control de acceso y los ascensores— para automatizar el tráfico en toda el área. Además, proporciona monitorización de excepciones en las colas y estadísticas de eficiencia para que los equipos de operaciones puedan gestionar el rendimiento en lugar de basarse en conjeturas.
Por eso, los debates sobre RCS se solapan naturalmente con los de WMS, WCS y WES: se trata de establecer límites claros. En proyectos reales, el límite que importa es este: qué sistema decide «qué debe suceder a continuación» y qué sistema decide «cómo lo ejecutan los robots de forma segura y puntual». El RCS pertenece a la segunda categoría, aunque también influye en la primera al proporcionar restricciones y bucles de retroalimentación.
¿Por qué fracasan los proyectos RCS en instalaciones reales (y cómo prevenirlo)?
“Compramos robots, pero la productividad no aumentó”.
Esto suele ocurrir cuando los equipos tratan la asignación de tareas como un simple problema de "enviar el robot A al punto B". En producción, el tiempo de desplazamiento rara vez es el cuello de botella; la congestión sí lo es. Intersecciones mal controladas, pasillos estrechos, ascensores compartidos y cruces peatonales generan microretrasos que se acumulan. Una docena de paradas de 10 segundos en una hora se traducen en varias horas de robot perdidas en un turno. Si multiplicamos esto por el tamaño de la flota, el retorno de la inversión (ROI) previsto se reduce drásticamente.
Una sólida capa de control de tráfico robótico es lo que evita esa erosión. No es algo llamativo, pero es decisivo: las reglas de prioridad, el redireccionamiento dinámico, las zonas de reserva y la prevención de bloqueos marcan la diferencia entre una flota que simplemente "se mueve" y una flota que realmente produce.
“Todo funcionó bien la primera semana, luego se acumularon las excepciones”.
Las excepciones no son casos excepcionales; son parte de la rutina diaria. Un palé se envuelve de forma diferente. Un carril de preparación está lleno. Un trabajador bloquea una zona de seguridad. Una batería se descarga antes de lo previsto. Si la gestión de excepciones es manual y fragmentada, se termina operando una flota de robots como un centro de llamadas: interrupciones y clasificación constantes.
Por eso, la monitorización de excepciones y la gestión de colas deben integrarse en la capa de control principal, no añadirse posteriormente. Cuando el sistema RCS trata las excepciones como objetos de primera clase (categorizadas, enrutadas y rastreadas), se logra una recuperación repetible. De lo contrario, cada incidente se convierte en un simulacro de emergencia a medida.
Las capacidades esenciales que los compradores realmente necesitan (más allá de las palabras de marketing)
Orquestación de tareas que se ajusta a cómo fluye realmente el trabajo.
En instalaciones reales, las tareas rara vez se realizan en un solo paso. Un palé puede pasar de recepción a cuarentena, luego a almacenamiento, después a una estación de valor añadido y, finalmente, a envío. Los traspasos son cruciales, al igual que la lógica condicional. Si una línea está llena, la tarea debe bifurcarse. Si una estación está fuera de servicio, la tarea debe redirigirse. Si se produce un pedido urgente, las reglas de prioridad de la tarea deben cambiar sin afectar al resto.
Por eso, la “orquestación de tareas” es más que una función de interfaz de usuario. Es un modelo de la lógica operativa de su centro. Cuando su sistema RCS admite una organización flexible del flujo de tareas para una programación compleja, puede adaptarse sin tener que reescribir constantemente las integraciones.
Coordinación de múltiples robots en flotas mixtas
Muchas instalaciones comienzan con un solo tipo de robot y terminan con varios. En el momento en que se utilizan flotas mixtas (robots de transporte, transpaletas, carretillas elevadoras autónomas, robots de cintas transportadoras), se necesita una lógica de tráfico compartida y una semántica de misión coherente. De lo contrario, cada flota se convierte en una isla, compitiendo por el mismo espacio físico.
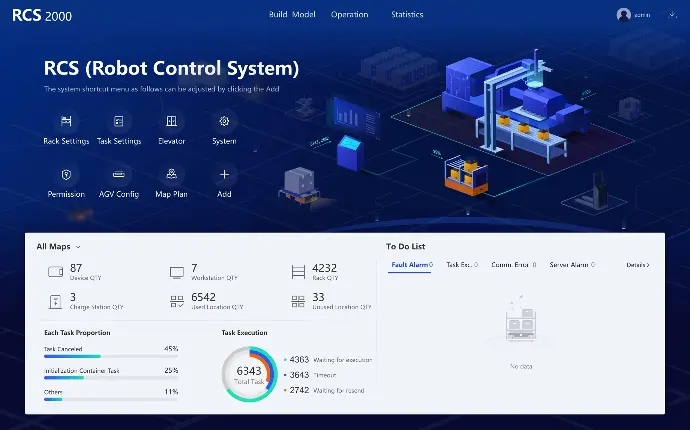
El sistema RCS-2000 está diseñado para admitir la programación mixta de múltiples tipos de robots móviles autónomos (AMR), lo cual es fundamental cuando diferentes clases de robots deben compartir pasillos, intersecciones o recursos de acoplamiento.
La escalabilidad no es un eslogan; es un conjunto de comportamientos del sistema.
La escalabilidad suele presentarse como "soporta X robots", pero lo que importa es cómo se comporta el sistema bajo carga: la latencia en la asignación de tareas, la frecuencia de recálculo de rutas y la capacidad de mantener reglas de tráfico estables cuando cambian las condiciones.
En la página del producto RCS-2000, Wesar describe la capacidad de operación en clúster, que incluye la posibilidad de gestionar más de 1200 robots en un solo mapa y asignar tareas a 1000 robots móviles autónomos (AMR) en un segundo, además de la compatibilidad con 300 modelos diferentes de AMR que realizan tareas. Estas cifras no son solo números elevados; sugieren decisiones arquitectónicas: el sistema está diseñado para mantener la rapidez en la toma de decisiones de control, incluso a medida que aumenta el tamaño de la flota.
Si quieres ver ese posicionamiento directamente, revisa Sistema de control de robots RCS-2000 página.
Un enfoque de implementación probado en la práctica (aplicable, no teórico)
Comience con un mapa que represente restricciones, no solo geometría.
Los equipos de operaciones suelen subestimar la importancia del modelado de mapas para el rendimiento. Un mapa bien definido no se limita a delimitar correctamente las vías. Codifica las políticas: carriles de sentido único, zonas con límite de velocidad, puntos de ceda el paso, zonas restringidas y zonas de amortiguación cerca de puestos de trabajo con alta concentración de personas. Si el primer mapa trata todos los corredores por igual, posteriormente se tendrán que compensar con reglas manuales.
Un criterio práctico a seguir es el siguiente: si no se puede explicar por qué los robots reducen la velocidad cerca de una estación de trabajo, por qué se forman colas en un punto de congestión y cómo se comportan cuando la cola supera la capacidad, el modelo de mapa está incompleto.
Defina el comportamiento de la estación como un contrato.
Los robots suelen fallar más en las estaciones que durante el transporte. La razón es simple: en las estaciones confluyen las interfaces físicas y las reglas de negocio. La recogida de palés requiere su detección y alineación. La entrega puede requerir la interacción con una cinta transportadora o un sistema de bloqueo de puerta. Una estación puede tener ventanas de tiempo para la atención del personal. También puede tener reglas como «aquí no pueden esperar dos robots» o «solo un robot puede ocupar esta zona mientras la puerta esté abierta».
En la práctica, los mejores equipos definen cada estación mediante un contrato: condiciones de entrada, condiciones de éxito, comportamiento ante tiempos de espera y enrutamiento de excepciones. Esta claridad reduce los fallos inesperados posteriores.
Trate los ascensores y el control de acceso como integraciones de primera clase.
La automatización de ascensores en varias plantas es donde muchos proyectos se topan con su primer gran obstáculo. No se trata del ascensor en sí, sino de la coordinación: reservar el tiempo de uso, establecer prioridades, evitar que dos robots interfieran en la misma llamada y gestionar qué sucede cuando un ascensor está fuera de servicio.
Wesar describe el sistema RCS como un sistema que se comunica e interactúa con el control de acceso y los ascensores para lograr una automatización completa del tráfico en todo el recinto.
En términos prácticos, esto significa que su sistema RCS debe coordinar los eventos de "permiso para avanzar" y "permiso para entrar" del mismo modo que coordina las reservas de intersecciones. Al unificar estos conceptos, las fallas se vuelven predecibles y recuperables en lugar de misteriosas.
Guía para la toma de decisiones: Cuándo un RCS es una buena opción (y cuándo no lo es)
Probablemente necesites un RCS cuando…
Si tienes prioridades laborales contrapuestas, compartes espacio para viajar o planeas crecer más allá de un proyecto piloto a pequeña escala, y una instalación pasa de tener un pequeño número de robots a una flota completa, la programación de robots deja de ser una cuestión de despacho y se centra más en las políticas. En el momento en que te preocupas por el control del tráfico de robots, la prevención de bloqueos o la programación de flotas mixtas, ya estás en el terreno de los sistemas de control de robots (RCS).
Es posible que no necesites un sistema RCS completo cuando…
Si su operación consiste en un simple trayecto punto a punto con muy poca densidad de tráfico y necesidades mínimas de integración, un enfoque de control más sencillo podría ser suficiente, sobre todo si se trata de una prueba piloto breve. El riesgo no reside en adquirir un software excesivo, sino en generar expectativas de proceso basadas en un modelo de control a pequeña escala y luego descubrir que no se adapta al volumen de producción.
Un enfoque disciplinado consiste en definir un "criterio de escala" de antemano. Por ejemplo, una vez que los robots superen un número determinado, una vez que se añadan ascensores o una vez que varios tipos de robots entren en la misma zona, se implementa un control centralizado.
Qué buscar en el rendimiento del control en tiempo real
En operaciones de alta densidad, la capacidad de respuesta no es un lujo, sino la diferencia entre un flujo continuo y microinterrupciones constantes. El propio análisis de Wesar sobre el RCS-2000 destaca el procesamiento de datos en tiempo real, señalando que velocidades de procesamiento superiores a 100 Hz y tiempos de respuesta inferiores a 50 milisegundos son cruciales en entornos de alta densidad.
Aunque las cifras exactas varíen según la ubicación y el nivel de integración, el principio de evaluación se mantiene: se debe evaluar el comportamiento del bucle de control, no solo la navegación. Pregúntese qué sucede cuando un trabajador entra en un pasillo. Pregúntese qué sucede cuando dos robots se aproximan a un pasaje estrecho. Pregúntese con qué rapidez se reasignan las tareas cuando un robot se desconecta. Estas respuestas son las que determinan si su flota resulta fiable para quienes comparten el espacio con ella.
Para obtener más detalles sobre las capacidades y el posicionamiento, puede consultar la siguiente referencia: Capacidades de despacho y control del sistema RCS-2000 de Wesar en el contexto de implementaciones de plataformas de software de mayor envergadura.
Acerca de Wesar Intelligence Co., Ltd.
Compañía de Inteligencia Wesar, Ltd. Se posiciona como un proveedor integral de soluciones para fábricas inteligentes, estructurado en torno a dos líneas de negocio principales. La primera se centra en soluciones de almacenamiento inteligente, incluyendo robots logísticos inteligentes y ecológicos, así como el diseño e implementación de sistemas de fábricas inteligentes. La segunda ofrece servicios especializados para las industrias electrónica y de maquinaria, respaldados por una planta de producción de 5000 m² y un equipo de más de 100 profesionales, entre personal de producción y expertos técnicos.
Esa estructura es importante para los compradores porque el éxito del software RCS rara vez depende únicamente del software. Depende de qué tan bien se combinan los modelos de tareas, el comportamiento del robot, las limitaciones del sitio y las prácticas de implementación para formar un sistema funcional.
Conclusión
Un sistema de control de robots (RCS) es el plano de control que transforma la automatización en una ejecución diaria fiable. Cuando se diseña e implementa teniendo en cuenta las limitaciones reales de las instalaciones (tráfico, estaciones, excepciones, ascensores y crecimiento), marca la diferencia entre «robots que se mueven» y «automatización que funciona». Si su objetivo es una intralogística escalable, evalúe el software RCS no por sus funcionalidades, sino por cómo gestiona la congestión, las excepciones, los eventos de integración y la latencia de decisión bajo carga real. El posicionamiento del RCS-2000 de Wesar, que incluye la asignación centralizada de tareas, la programación, la planificación de rutas y la coordinación con el control de acceso y los ascensores, se alinea directamente con las realidades operativas que determinan el éxito.
Preguntas frecuentes
¿Qué es el software del Sistema de Control de Robots (RCS, por sus siglas en inglés) en la automatización de almacenes?
El software del Sistema de Control de Robots (RCS) es una plataforma centralizada que asigna tareas, programa robots y planifica rutas para robots logísticos en campo. En entornos de producción, también admite el control del tráfico de robots, la monitorización de incidencias e integraciones como el control de acceso y los ascensores.
¿RCS es lo mismo que el software de gestión de flotas AMR?
Ambos términos se superponen en gran medida. El «software de gestión de flotas AMR» describe el resultado —la gestión de una flota—, mientras que RCS suele describir la función del sistema en la arquitectura: control de la ejecución de tareas posteriores, programación y coordinación del tráfico. En la mayoría de las implementaciones reales, ambos términos coinciden en su significado práctico.
¿Cuándo debería optar por un sistema RCS en lugar de un simple sistema de despacho de AGV?
Si tiene una alta densidad de tráfico, intersecciones compartidas, flotas mixtas, movimiento en varios pisos o cambios frecuentes de prioridad, un sistema RCS centralizado suele ser la opción más duradera. Estas condiciones generan congestión y excepciones que las herramientas de despacho básicas tienen dificultades para gestionar de forma consistente.
¿Qué debo validar durante un piloto de RCS?
Valide los comportamientos, no solo las rutas: cómo el sistema maneja la congestión, cómo previene los interbloqueos, cómo se recupera del tiempo de inactividad del robot, con qué rapidez reasigna las tareas y cómo se detectan y resuelven las excepciones. Si está considerando el enfoque de Wesar, revise el alcance operativo en el Sistema de control de robot RCS-2000 página y alinear las pruebas piloto con esas capacidades.










 Spanish
 English
 Russian
 Chinese
 Japanese
 Italian
 Korean
 Arabic
 French
 German