
In Lagerhallen und Fabriken mit hohem Durchsatz sind die Roboter der offensichtlichste Teil. Die eigentliche Herausforderung liegt im Verborgenen: den Entscheidungen, die im Sekundentakt getroffen werden, um Kollisionen, Leerlauf oder Blockaden zwischen Dutzenden oder Hunderten von mobilen Robotern zu verhindern. Deshalb ist die Software für Robotersteuerungssysteme (RCS) zu einem zentralen Bestandteil moderner Intralogistik geworden. Sie ist die Schnittstelle zwischen Geschäftsvorgaben und Roboteraktionen – sie wandelt Aufträge in ausführbare Aufgaben um, verteilt die Arbeit auf die Roboterflotte und sorgt für einen reibungslosen Ablauf, auch wenn unvorhergesehene Ereignisse eintreten.
Für Teams, die Automatisierung evaluieren, lautet die Frage selten: „Brauchen wir Roboter?“ Vielmehr lautet sie: „Wie können wir Roboter in großem Umfang einsetzen, ohne Chaos zu verursachen?“ Ein gut konzipiertes RCS beantwortet diese Frage durch zentrale Aufgabenzuweisung, Terminplanung und Routenplanung – und kümmert sich gleichzeitig um die komplexen Aspekte wie Zugangskontrolle, Aufzüge und Ausnahmeüberwachung, die Demos von der Produktionsrealität unterscheiden.
Was ist ein RCS eigentlich – und warum ist er wichtig?
Ist RCS einfach nur „Flottenmanagement-Software“ mit einem neuen Namen?
In vielen Anwendungsfällen werden die Begriffe „AMR-Flottenmanagementsoftware“ und „RCS“ synonym verwendet, die Intention ist jedoch dieselbe: Ein RCS ist ein zentralisiertes System, das die Aufgabenverteilung, die Roboterplanung und die Routenplanung für Logistikroboter im Feld verwaltet.
Der Nutzen wird deutlich, sobald konkurrierende Einschränkungen auftreten. Ein Roboter mit Gabelstaplerfunktion ist möglicherweise der einzige, der eine Palette in ein Regal einlagern kann. Ein Behälter-Transportroboter ist zwar schneller, kann aber nicht mit einem Ladetor interagieren. Ein Wagen-Transportroboter muss sich unter Umständen mit einem besetzten Arbeitsplatz abstimmen, der seinen eigenen Arbeitsrhythmus hat. Ein RCS (Restricted Control System) ist die Ebene, auf der diese Einschränkungen zu Regeln, dann zu Entscheidungen und schließlich zu messbaren Ergebnissen werden.
Wo ist ein RCS in der Systemarchitektur angesiedelt?
Eine praktische Möglichkeit, dies zu beschreiben, ist die Unterscheidung zwischen vorgelagerten und nachgelagerten Verantwortlichkeiten. Extern fungiert ein RCS häufig als nachgelagertes System des Auftragssystems und übernimmt die Auftragsverarbeitung in Form von Aufgabengenerierung und Ausführungssteuerung. Intern koordiniert es sich mit der Betriebsumgebung – wie Zutrittskontrolle und Aufzügen –, um eine umfassende Automatisierung des Verkehrsflusses zu unterstützen. Es bietet außerdem Überwachung von Warteschlangenausnahmen und Effizienzstatistiken, sodass die Betriebsteams die Leistung steuern können, anstatt sie zu schätzen.
Deshalb überschneiden sich RCS-Diskussionen naturgemäß mit WMS-, WCS- und WES-Gesprächen: Man versucht, klare Grenzen zu ziehen. In realen Projekten ist die entscheidende Grenze folgende: Welches System legt fest, „was als Nächstes geschehen soll“, und welches System entscheidet, „wie Roboter dies sicher und termingerecht ausführen“? Das RCS gehört zur zweiten Kategorie, beeinflusst aber auch die erste durch die Bereitstellung von Beschränkungen und Rückkopplungsschleifen.
Warum RCS-Projekte in realen Anlagen scheitern (und wie man dies verhindern kann)
„Wir haben Roboter gekauft, aber der Durchsatz hat sich nicht verbessert.“
Das kommt häufig vor, wenn Teams die Einsatzplanung als einfaches „Roboter A zu Punkt B schicken“-Problem betrachten. In der Produktion ist die Fahrzeit selten der Engpass, sondern Stau. Schlecht geregelte Kreuzungen, enge Gänge, gemeinsam genutzte Aufzüge und Fußgängerüberwege verursachen Mikroverzögerungen, die sich summieren. Ein Dutzend 10-Sekunden-Stopps pro Stunde bedeuten mehrere verlorene Roboterstunden in einer Schicht. Multipliziert man das mit der Flottengröße, schrumpft der modellierte ROI schnell.
Eine leistungsfähige Roboterverkehrssteuerung verhindert diesen Verlust. Sie ist zwar nicht glamourös, aber entscheidend: Vorfahrtsregeln, dynamische Umleitung, Reservierungszonen und die Vermeidung von Staus machen den Unterschied zwischen einer Flotte, die sich nur „bewegt“, und einer Flotte, die tatsächlich etwas leistet, aus.
„In der ersten Woche lief alles reibungslos, dann häuften sich die Ausnahmen.“
Ausnahmen sind keine Sonderfälle, sondern gehören zum Alltag. Eine Palette wird anders verpackt. Ein Bereitstellungsweg ist voll. Ein Mitarbeiter blockiert eine Sicherheitszone. Ein Akku entlädt sich schneller als erwartet. Wenn die Ausnahmebehandlung manuell und unkoordiniert erfolgt, läuft der Betrieb einer Roboterflotte wie in einem Callcenter: ständige Unterbrechungen und ständige Priorisierung.
Deshalb müssen Ausnahmeüberwachung und Warteschlangenmanagement in die Kernsteuerungsschicht integriert und nicht nachträglich hinzugefügt werden. Wenn Ihr RCS Ausnahmen als gleichwertige Objekte behandelt – kategorisiert, weitergeleitet und nachverfolgt –, schaffen Sie wiederholbare Wiederherstellungsprozesse. Andernfalls wird jeder Vorfall zu einer individuellen Notfallübung.
Die Kernkompetenzen, die Käufer tatsächlich benötigen (jenseits der Marketingversprechen)
Aufgabenorchestrierung, die dem tatsächlichen Arbeitsablauf entspricht
In realen Anlagen verlaufen Aufgaben selten in einem einzigen Schritt. Eine Palette kann vom Wareneingang über die Quarantäne und das Lager bis hin zu einer Weiterverarbeitungsstation und schließlich zum Versand gelangen. Die Übergaben sind entscheidend. Ebenso wichtig ist bedingte Logik. Ist eine Spur belegt, sollte die Aufgabe verzweigt werden. Fällt eine Station aus, sollte die Aufgabe umgeleitet werden. Geht ein dringender Auftrag verloren, müssen die Prioritätsregeln der Aufgabe angepasst werden, ohne den Rest zu beeinträchtigen.
Deshalb ist „Aufgabenorchestrierung“ mehr als nur eine Benutzeroberflächenfunktion. Sie bildet die Betriebslogik Ihrer Anlage ab. Wenn Ihr RCS eine flexible Aufgabenflussgestaltung für komplexe Abläufe unterstützt, können Sie Anpassungen vornehmen, ohne ständig Integrationen neu schreiben zu müssen.
Multi-Roboter-Koordination in gemischten Flotten
Viele Anlagen beginnen mit einem Robotertyp und enden mit mehreren. Sobald gemischte Flotten – Behälterroboter, Palettenförderer, autonome Gabelstapler, Förderbandroboter – im Einsatz sind, benötigen Sie eine gemeinsame Verkehrslogik und einheitliche Missionssemantik. Andernfalls wird jede Flotte zu einer eigenen Insel, die um denselben physischen Raum konkurriert.
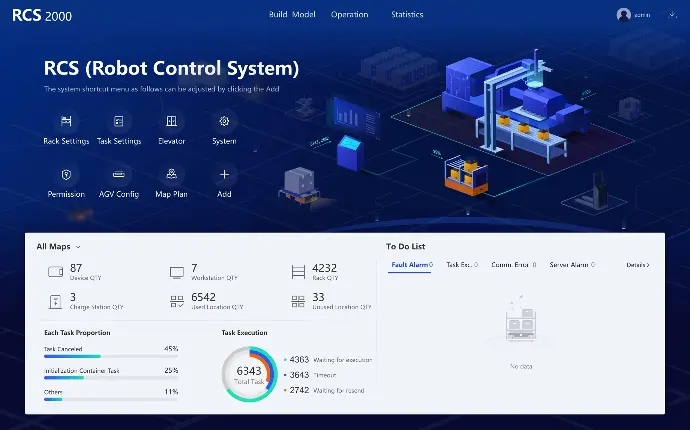
RCS-2000 ist so konzipiert, dass es die gemischte Planung mehrerer AMR-Typen unterstützt, was von entscheidender Bedeutung ist, wenn verschiedene Roboterklassen Korridore, Kreuzungen oder Andockressourcen gemeinsam nutzen müssen.
Skalierung ist kein Slogan, sondern eine Reihe von Systemverhaltensweisen.
Skalierbarkeit wird oft als „unterstützt X Roboter“ dargestellt, aber entscheidend ist, wie sich das System unter Last verhält: Latenz bei der Aufgabenzuweisung, Häufigkeit der Routenneuberechnung und die Fähigkeit, stabile Verkehrsregeln aufrechtzuerhalten, wenn sich die Bedingungen ändern.
Auf der Produktseite des RCS-2000 beschreibt Wesar die Cluster-Betriebsfähigkeit, beispielsweise die Integration von über 1.200 Robotern in eine Karte und die Zuweisung von Aufgaben an 1.000 AMRs pro Sekunde, sowie die Unterstützung von 300 verschiedenen AMR-Modellen für die Ausführung von Aufgaben. Diese Zahlen sind nicht nur beeindruckend. Sie verdeutlichen die architektonischen Entscheidungen: Das System ist so konzipiert, dass Steuerungsentscheidungen auch bei wachsender Flottengröße schnell getroffen werden können.
Wenn Sie diese Positionierung direkt sehen möchten, überprüfen Sie das RCS-2000 Robotersteuerungssystem Seite.
Ein praxiserprobter Implementierungsansatz (Umsetzungsorientiert, nicht theoretisch)
Beginnen Sie mit einer Karte, die Einschränkungen darstellt, nicht nur die Geometrie.
Betriebsteams unterschätzen oft, wie sehr die „Kartenmodellierung“ die Performance beeinflusst. Eine saubere Karte besteht nicht nur aus exakten Wänden. Sie enthält Richtlinien: Einbahnstraßen, Geschwindigkeitsbegrenzungen, Vorfahrtsregeln, Sperrzonen und Pufferzonen um stark frequentierte Arbeitsplätze. Werden bei der ersten Karte alle Bereiche gleich behandelt, müssen später manuelle Regeln hinzugefügt werden.
Ein praktischer Maßstab ist folgender: Wenn man nicht erklären kann, warum Roboter in der Nähe einer Arbeitsstation langsamer werden, warum sie sich an einem Engpass stauen und wie sie sich verhalten, wenn die Warteschlange die Kapazität überschreitet, ist das Kartenmodell unvollständig.
Das Stationsverhalten wird wie in einem Vertrag definiert.
Roboter fallen an Stationen häufiger aus als während des Transports. Der Grund ist einfach: Stationen sind die Schnittstellen, an denen physische Prozesse und Geschäftsregeln aufeinandertreffen. Die Palettenabholung erfordert Palettenerkennung und -ausrichtung. Die Ablieferung kann die Interaktion mit einem Förderband oder einer Türverriegelung erfordern. An einer Station können Personalfenster vorhanden sein. Außerdem können Regeln gelten wie „Hier dürfen nicht zwei Roboter warten“ oder „In diesem Bereich darf sich nur ein Roboter aufhalten, solange die Tür geöffnet ist“.
In der Praxis definieren die besten Teams jede Station mit einem Vertrag: Eintrittsbedingungen, Erfolgsbedingungen, Timeout-Verhalten und Ausnahmebehandlung. Diese Klarheit reduziert spätere „unerklärliche Fehler“.
Behandeln Sie Aufzüge und Zutrittskontrollsysteme als erstklassige Integrationen.
Bei der Automatisierung mehrgeschossiger Aufzüge stoßen viele Projekte an ihre erste große Komplexitätsgrenze. Es ist nicht der Aufzug selbst, sondern die Koordination: Aufzugszeiten reservieren, Prioritäten durchsetzen, verhindern, dass zwei Roboter um denselben Auftrag konkurrieren, und das Vorgehen bei einem Aufzugsausfall managen.
Wesar beschreibt RCS als ein System, das mit Zutrittskontrollsystemen und Aufzügen kommuniziert und interagiert, um eine vollständige Automatisierung des Verkehrsflusses zu erreichen.
Konkret bedeutet das, dass Ihr RCS die Ereignisse „Weiterfahrtserlaubnis“ und „Einfahrtserlaubnis“ genauso koordinieren sollte wie die Reservierung von Kreuzungen. Durch die Vereinheitlichung dieser Konzepte werden Fehler vorhersehbar und behebbar, anstatt unerklärlich zu bleiben.
Entscheidungshilfe: Wann ein RCS gut passt (und wann nicht)
Sie benötigen wahrscheinlich ein RCS, wenn…
Sie haben konkurrierende Arbeitsprioritäten, gemeinsam genutzten Reiseraum oder Wachstumspläne, die über ein kleines Pilotprojekt hinausgehen. Wenn ein Betrieb von wenigen Robotern auf eine ganze Flotte umsteigt, geht es bei der Roboterplanung weniger um die Disposition und mehr um Richtlinien. Sobald Sie sich mit Roboterverkehrssteuerung, Vermeidung von Staus oder der Planung gemischter Flotten befassen, befinden Sie sich bereits im Bereich der Roboter-Einsatzplanung.
Ein vollständiges RCS ist möglicherweise nicht erforderlich, wenn…
Wenn es sich bei Ihrem Betrieb um eine einfache Punkt-zu-Punkt-Verbindung mit sehr geringer Verkehrsdichte und minimalem Integrationsbedarf handelt, kann ein schlankerer Steuerungsansatz ausreichend sein – insbesondere, wenn Sie bewusst ein kurzes Pilotprojekt durchführen. Das Risiko besteht nicht darin, zu viel Software zu kaufen. Das Risiko besteht vielmehr darin, dass Sie Ihre Prozesserwartungen auf einem kleinen Steuerungsmodell aufbauen und dann feststellen, dass dieses nicht auf das Produktionsvolumen übertragbar ist.
Ein disziplinierter Ansatz besteht darin, im Vorfeld einen „Skalierungsauslöser“ festzulegen. Sobald beispielsweise eine bestimmte Anzahl von Robotern überschritten wird, Aufzüge hinzugefügt werden oder mehrere Robotertypen denselben Bereich betreten, wird die Steuerung zentralisiert.
Worauf Sie bei der Echtzeit-Steuerungsleistung achten sollten
Bei hohem Datenaufkommen ist Reaktionsfähigkeit kein Luxus, sondern entscheidend für einen reibungslosen Ablauf und die Vermeidung ständiger Mikrostopps. Wesar hebt in seiner Beschreibung des RCS-2000 die Echtzeit-Datenverarbeitung hervor und betont Verarbeitungsraten von über 100 Hz und Reaktionszeiten unter 50 Millisekunden als wichtige Kriterien in Umgebungen mit hoher Datendichte.
Auch wenn Ihre genauen Zahlen je nach Standort und Integrationsgrad variieren, bleibt das Bewertungsprinzip bestehen: Sie sollten nicht nur die Navigation, sondern auch das Verhalten der Regelkreise testen. Fragen Sie sich, was passiert, wenn ein Mitarbeiter einen Gang betritt. Fragen Sie sich, was passiert, wenn sich zwei Roboter einem engen Durchgang nähern. Fragen Sie sich, wie schnell Aufgaben neu zugewiesen werden, wenn ein Roboter ausfällt. Diese Antworten entscheiden darüber, ob sich die Menschen, die mit den Robotern im selben Raum arbeiten, auf Ihre Flotte verlassen können.
Weitere Details zu den Funktionen und zur Positionierung finden Sie in der Referenz. Die RCS-2000-Leit- und Steuerungsfunktionen von Wesar im Kontext größerer Softwareplattform-Implementierungen.
Über Wesar Intelligence Co., Ltd.
Wesar Intelligence Co., Ltd. Das Unternehmen positioniert sich als Komplettanbieter intelligenter Fabriklösungen mit zwei Kerngeschäftsfeldern. Das erste konzentriert sich auf intelligente Lagerlösungen, darunter umweltfreundliche, intelligente Logistikroboter sowie die Entwicklung und Implementierung intelligenter Fabriksysteme. Das zweite bietet spezialisierte Dienstleistungen für die Elektronik- und Maschinenbauindustrie und verfügt über eine 5.000 m² große Produktionsstätte sowie ein Team von über 100 Fachkräften, darunter Produktionsmitarbeiter und technische Experten.
Diese Struktur ist für Käufer wichtig, da der Erfolg von RCS-Software selten allein von der Software abhängt. Er hängt vielmehr davon ab, wie gut Aufgabenmodelle, Roboterverhalten, Standortbedingungen und Implementierungspraxis zu einem funktionierenden System zusammenwirken.
Abschluss
Ein Robotersteuerungssystem (RCS) ist die Steuerungsebene, die Automatisierungsabsichten in einen zuverlässigen, täglichen Betrieb umsetzt. Wird es unter Berücksichtigung realer Anlagenbedingungen – wie Verkehrsaufkommen, Stationen, Ausnahmen, Aufzüge und zukünftiges Wachstum – konzipiert und implementiert, entscheidet es über die Funktionsfähigkeit von Automatisierungsprozessen. Wenn Sie skalierbare Intralogistik anstreben, sollten Sie RCS-Software nicht anhand von Funktionslisten, sondern anhand ihrer Fähigkeit bewerten, Engpässe, Ausnahmen, Integrationsereignisse und Reaktionszeiten unter realer Last zu bewältigen. Die Positionierung des Wesar RCS-2000, einschließlich zentralisierter Aufgabenzuweisung, Terminplanung, Routenplanung und Koordination mit Zutrittskontrolle und Aufzügen, entspricht genau den betrieblichen Realitäten, die über Erfolg entscheiden.
Häufig gestellte Fragen
Was ist eine Robotersteuerungssoftware (RCS) in der Lagerautomatisierung?
Die Software für Robotersteuerungssysteme (RCS) ist eine zentrale Plattform, die Aufgaben zuweist, Roboter einteilt und Routen für Logistikroboter im Feld plant. In Produktionsumgebungen unterstützt sie außerdem die Roboterverkehrssteuerung, die Überwachung von Ausnahmen und Integrationen wie Zutrittskontrolle und Aufzüge.
Ist RCS dasselbe wie die Flottenmanagement-Software AMR?
Sie überschneiden sich stark. „AMR-Flottenmanagementsoftware“ beschreibt das Ergebnis – die Verwaltung einer Flotte –, während RCS typischerweise die Rolle des Systems in der Architektur beschreibt: Steuerung der nachgelagerten Aufgabenausführung, Planung und Verkehrskoordination. In den meisten realen Implementierungen verschmelzen die Begriffe in ihrer praktischen Bedeutung.
Wann sollte ich ein RCS anstelle einer einfachen AGV-Disposition wählen?
Bei höherer Verkehrsdichte, gemeinsam genutzten Kreuzungen, gemischten Fahrzeugflotten, Verkehr über mehrere Etagen oder häufigen Vorfahrtsänderungen ist ein zentralisiertes RCS in der Regel die robustere Lösung. Diese Bedingungen führen zu Staus und Ausnahmen, die mit herkömmlichen Dispositionssystemen nur schwer zuverlässig bewältigt werden können.
Was sollte ich während eines RCS-Pilotprojekts überprüfen?
Prüfen Sie nicht nur die Routen, sondern auch das Verhalten: Wie geht das System mit Überlastung um? Wie verhindert es Deadlocks? Wie erholt es sich von Roboter-Ausfällen? Wie schnell werden Aufgaben neu zugewiesen? Und wie werden Ausnahmen erkannt und behoben? Wenn Sie den Ansatz von Wesar in Betracht ziehen, überprüfen Sie den Betriebsumfang auf der Website. RCS-2000 Robotersteuerungssystem Seite und Pilotversuche an diese Fähigkeiten anpassen.










 German
 English
 Russian
 Chinese
 Japanese
 Italian
 Korean
 Spanish
 Arabic
 French