
Dans les entrepôts et usines à haut débit, les robots sont la partie la plus visible. La difficulté réside dans ce qui est invisible : les décisions prises en temps réel pour éviter que des dizaines, voire des centaines, de robots mobiles ne se percutent, ne restent inactifs ou n'encombrent un même couloir. C'est pourquoi le logiciel de contrôle des robots (RCS) est devenu un élément central de l'intralogistique moderne. Il assure la transition entre les intentions métier et les actions des robots : il transforme les commandes en tâches exécutables, répartit le travail entre les robots et fluidifie le trafic lorsque la réalité est imprévisible.
Pour les équipes qui évaluent l'automatisation, la question est rarement « Avons-nous besoin de robots ? » mais plutôt « Comment faire fonctionner des robots à grande échelle sans chaos ? » Un système de contrôle robotisé (RCS) bien conçu répond à cette question grâce à l'attribution centralisée des tâches, la planification et l'organisation des itinéraires, tout en gérant les aspects complexes tels que le contrôle d'accès, les ascenseurs et la surveillance des exceptions qui font la différence entre les démonstrations et la réalité de la production.
Qu’est-ce qu’une RCS, réellement, et pourquoi est-ce important ?
RCS est-il simplement un « logiciel de gestion de flotte » rebaptisé ?
Dans de nombreux déploiements, les termes « logiciel de gestion de flotte AMR » et « RCS » sont utilisés de manière interchangeable, mais l'intention reste la même : un RCS est un système centralisé qui gère l'attribution des tâches, la planification des robots et la planification des itinéraires pour les robots logistiques sur le terrain.
La valeur ajoutée se révèle dès lors que des contraintes concurrentes apparaissent. Un robot capable de manœuvrer un chariot élévateur pourrait être le seul à pouvoir placer une palette dans un rayonnage. Un robot déplaçant des bacs pourrait être plus rapide, mais ne pas pouvoir interagir avec une porte de quai. Un robot déplaçant des chariots pourrait devoir se coordonner avec un poste de travail occupé, dont le rythme est propre. Un système de contrôle de contraintes (RCS) est la couche où ces contraintes se transforment en règles, puis en décisions, et enfin en résultats mesurables.
Où se situe un RCS dans l'architecture du système ?
Une manière pratique de l'appréhender est de distinguer les responsabilités en amont et en aval. En externe, un système de contrôle de la circulation (RCS) fonctionne souvent en aval du système de gestion des commandes, prenant en charge le traitement des commandes sous forme de génération de tâches et de contrôle de leur exécution. En interne, il se coordonne avec l'environnement opérationnel (contrôle d'accès, ascenseurs, etc.) pour automatiser la circulation dans toute la zone. Il assure également le suivi des exceptions de file d'attente et fournit des statistiques d'efficacité permettant aux équipes d'exploitation de piloter les performances plutôt que de les anticiper.
C’est pourquoi les discussions sur les RCS recoupent naturellement celles sur les WMS, WCS et WES : on cherche à définir des limites claires. Dans les projets concrets, la limite qui importe est la suivante : quel système décide de la suite des opérations et quel système décide de la manière dont les robots l’exécutent en toute sécurité et dans les délais ? Le RCS appartient à la seconde catégorie, même s’il influence également la première en fournissant des contraintes et des boucles de rétroaction.
Pourquoi les projets RCS échouent dans les installations réelles (et comment l'éviter)
« Nous avons acheté des robots, mais le débit n'a pas progressé. »
C'est fréquent lorsque les équipes considèrent la répartition des tâches comme un simple problème d'envoi du robot A au point B. En production, le temps de trajet est rarement le facteur limitant, mais plutôt la congestion. Des intersections mal gérées, des allées étroites, des ascenseurs partagés et des passages piétons créent des micro-retards qui s'accumulent. Une douzaine d'arrêts de 10 secondes en une heure représentent plusieurs heures de robot perdues par poste. Multipliez cela par la taille de la flotte, et le retour sur investissement estimé diminue rapidement.
Un système de contrôle du trafic robotisé performant est essentiel pour éviter cette dégradation. Ce n'est pas un aspect spectaculaire, mais c'est déterminant : les règles de priorité, le recalcul dynamique des itinéraires, les zones réservées et la prévention des blocages font toute la différence entre une flotte qui « bouge » et une flotte qui produit.
« Tout a fonctionné la première semaine, puis les exceptions se sont accumulées. »
Les exceptions ne sont pas des cas particuliers ; elles font partie du quotidien. Une palette est filmée différemment. Une voie de préparation est saturée. Un opérateur bloque une zone de sécurité. Une batterie se décharge plus vite que prévu. Si la gestion des exceptions est manuelle et dispersée, votre flotte de robots se retrouve à gérer comme un centre d'appels : interruptions et triage constants.
C’est pourquoi la surveillance des exceptions et la gestion des files d’attente doivent être intégrées à la couche de contrôle principale, et non ajoutées a posteriori. Lorsque votre système de contrôle d’accès aux ressources (RCS) traite les exceptions comme des objets à part entière (catégorisés, acheminés et suivis), vous garantissez une reprise reproductible. Dans le cas contraire, chaque incident se transforme en une situation d’urgence unique.
Les fonctionnalités essentielles dont les acheteurs ont réellement besoin (au-delà des arguments marketing)
Une orchestration des tâches qui correspond au flux de travail réel
Sur les sites réels, les tâches sont rarement effectuées en une seule étape. Une palette peut passer de la réception à la quarantaine, puis au stockage, ensuite à un poste de valorisation, et enfin à l'expédition. Ces transferts sont cruciaux, tout comme la logique conditionnelle. Si une voie est saturée, la tâche doit être déviée. Si un poste est hors service, la tâche doit être réacheminée. Si une commande urgente est annulée, les règles de priorité de la tâche doivent être modifiées sans perturber le reste du processus.
C’est pourquoi l’« orchestration des tâches » est bien plus qu’une simple fonctionnalité d’interface utilisateur. Elle modélise la logique de fonctionnement de votre installation. Grâce à la prise en charge par votre RCS d’une organisation flexible des flux de tâches pour une planification complexe, vous pouvez vous adapter sans avoir à réécrire constamment vos intégrations.
Coordination multi-robots dans des flottes mixtes
De nombreuses installations commencent avec un seul type de robot et finissent par en utiliser plusieurs. Dès lors que vous exploitez des flottes mixtes (robots de manutention, transpalettes, chariots élévateurs autonomes, robots de convoyeurs), une logique de circulation partagée et une sémantique de mission cohérente s'imposent. Sans cela, chaque flotte se retrouve isolée, en concurrence pour le même espace physique.
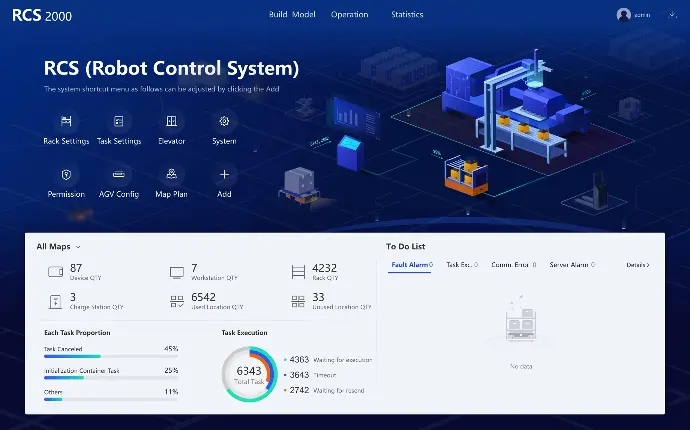
Le RCS-2000 est conçu pour prendre en charge la planification mixte de plusieurs types d'AMR, ce qui est essentiel lorsque différentes classes de robots doivent partager des couloirs, des intersections ou des ressources d'amarrage.
L'échelle n'est pas un slogan ; c'est un ensemble de comportements systémiques.
L'évolutivité est souvent présentée comme « prend en charge X robots », mais ce qui compte, c'est le comportement du système sous charge : latence d'attribution des tâches, fréquence de recalcul des itinéraires et capacité à maintenir des règles de circulation stables lorsque les conditions changent.
Sur la page produit du RCS-2000, Wesar décrit les capacités de fonctionnement en grappe, notamment la gestion de plus de 1 200 robots sur une seule carte et l’attribution de tâches à 1 000 AMR en une seconde, ainsi que la prise en charge de 300 modèles d’AMR différents. Ces chiffres ne sont pas de simples « grands chiffres ». Ils témoignent de choix architecturaux : le système est conçu pour garantir une prise de décision rapide, même avec une flotte croissante.
Si vous souhaitez voir ce positionnement directement, consultez le système de commande de robot RCS-2000 page.
Une approche de mise en œuvre éprouvée sur le terrain (pratique, non théorique)
Commencez par une carte qui représente les contraintes, et pas seulement la géométrie.
Les équipes opérationnelles sous-estiment souvent l'impact de la modélisation cartographique sur la performance. Une carte claire ne se limite pas à des murs précis. Elle intègre les règles de circulation : sens uniques, zones à vitesse limitée, points de cédez-le-passage, zones interdites et zones tampons autour des postes de travail à forte fréquentation. Si votre première carte traite tous les axes de la même manière, vous devrez par la suite ajouter des règles manuelles.
Un critère pratique est le suivant : si vous ne pouvez pas expliquer pourquoi les robots ralentissent près d’un poste de travail, pourquoi ils font la queue à un point de congestion et comment ils se comportent lorsque la file d’attente dépasse sa capacité, le modèle cartographique est incomplet.
Définir le comportement de la station comme un contrat
Les robots tombent plus souvent en panne aux stations qu'en transit. La raison est simple : les stations sont le point de rencontre des interfaces physiques et des règles métier. La prise en charge des palettes nécessite leur détection et leur alignement. Le dépôt peut exiger une interaction avec un convoyeur ou le verrouillage d'une porte. Une station peut avoir des plages horaires définies pour le personnel. Elle peut également comporter des règles telles que « deux robots ne peuvent pas attendre ici » ou « un seul robot peut occuper cette zone lorsque la porte est ouverte ».
En pratique, les meilleures équipes définissent chaque station par un contrat : conditions d’entrée, conditions de réussite, gestion des délais d’attente et traitement des exceptions. Cette clarté permet de réduire les pannes inexpliquées ultérieures.
Considérez les ascenseurs et le contrôle d'accès comme des intégrations de premier ordre.
L'automatisation des ascenseurs multi-étages représente souvent le premier obstacle majeur en termes de complexité. Ce n'est pas l'ascenseur en lui-même qui pose problème, mais sa coordination : la réservation des créneaux horaires, la gestion des priorités, la prévention des conflits entre deux robots pour un même appel et la gestion des situations de panne.
Wesar décrit le RCS comme un système communiquant et interagissant avec le contrôle d'accès et les ascenseurs pour automatiser l'ensemble du trafic.
Concrètement, cela signifie que votre système de contrôle de la circulation (RCS) doit coordonner les autorisations de passage et d'entrée de la même manière qu'il coordonne les réservations d'intersection. En unifiant ces concepts, les pannes deviennent prévisibles et récupérables au lieu d'être mystérieuses.
Guide de décision : Quand un RCS est parfaitement adapté (et quand il ne l’est pas)
Vous aurez probablement besoin d'un RCS lorsque…
Vous avez des priorités de travail concurrentes, des espaces de déplacement partagés ou des projets de croissance qui dépassent le cadre d'un petit projet pilote. Si une installation passe d'une poignée de robots à une véritable flotte, la planification des robots devient moins une question d'affectation et davantage une question de stratégie. Dès lors que vous vous souciez du contrôle du trafic des robots, de la prévention des blocages ou de la planification d'une flotte mixte, vous entrez déjà dans le domaine de la gestion des robots.
Vous n'aurez peut-être pas besoin d'un RCS complet lorsque…
Si votre opération consiste en une liaison point à point simple, avec une très faible densité de trafic et des besoins d'intégration minimes, une approche de contrôle plus légère peut suffire, surtout si vous effectuez un projet pilote de courte durée. Le risque n'est pas de surinvestir dans un logiciel, mais de baser vos attentes sur un modèle de contrôle à petite échelle, pour ensuite constater qu'il n'est pas applicable à la production en série.
Une approche rigoureuse consiste à définir un « seuil de déclenchement » en amont. Par exemple, dès que le nombre de robots dépasse un certain seuil, dès que des ascenseurs sont ajoutés ou dès que plusieurs types de robots pénètrent dans la même zone, un contrôle centralisé est mis en place.
Critères de performance du contrôle en temps réel
Dans les opérations à forte densité, la réactivité est essentielle. Elle fait toute la différence entre un flux continu et des micro-arrêts constants. Wesar, dans sa présentation du RCS-2000, met en avant le traitement des données en temps réel, soulignant l'importance de fréquences de traitement supérieures à 100 Hz et d'un temps de réponse inférieur à 50 millisecondes dans les environnements à haute densité.
Même si vos chiffres exacts varient selon le site et le niveau d'intégration, le principe d'évaluation reste le même : vous devez tester le comportement de la boucle de contrôle, et pas seulement la navigation. Demandez-vous ce qui se passe lorsqu'un opérateur entre dans une allée. Demandez-vous ce qui se passe lorsque deux robots s'approchent d'un passage étroit. Demandez-vous à quelle vitesse les tâches sont réattribuées lorsqu'un robot tombe en panne. Ce sont les réponses à ces questions qui détermineront si votre flotte est perçue comme fiable par les personnes qui partagent l'espace avec elle.
Pour plus de détails sur les capacités et le positionnement, vous pouvez vous référer à Les capacités de répartition et de contrôle du RCS-2000 de Wesar dans le contexte de déploiements de plateformes logicielles plus vastes.
À propos de Wesar Intelligence Co., Ltd.
Wesar Intelligence Co., Ltd. L'entreprise se positionne comme un fournisseur de solutions complètes pour l'usine intelligente, structuré autour de deux pôles d'activité principaux. Le premier est axé sur les solutions d'entreposage intelligent, notamment les robots logistiques intelligents et écologiques, ainsi que la conception et la mise en œuvre de systèmes d'usine intelligente. Le second propose des services spécialisés pour les industries de l'électronique et de la mécanique, s'appuyant sur un site de production de 5 000 m² et une équipe de plus de 100 professionnels, incluant du personnel de production et des experts techniques.
Cette structure est importante pour les acheteurs, car le succès d'un logiciel RCS repose rarement uniquement sur le logiciel lui-même. Il dépend de la façon dont les modèles de tâches, le comportement du robot, les contraintes du site et les pratiques de mise en œuvre s'articulent pour former un système fonctionnel.
Conclusion
Un système de contrôle robotique (RCS) est l'interface qui transforme l'automatisation en une exécution quotidienne fiable. Conçu et déployé en tenant compte des contraintes réelles des installations (trafic, stations, exceptions, ascenseurs et croissance), il fait toute la différence entre des « robots qui se déplacent » et une « automatisation performante ». Si votre objectif est une intralogistique évolutive, évaluez un logiciel RCS non pas en fonction de ses fonctionnalités, mais de sa capacité à gérer la congestion, les exceptions, les événements d'intégration et la latence de décision en situation réelle. Le positionnement du RCS-2000 de Wesar, avec son attribution centralisée des tâches, sa planification, son optimisation des itinéraires et sa coordination avec le contrôle d'accès et les ascenseurs, est en parfaite adéquation avec les réalités opérationnelles qui déterminent le succès.
FAQ
Qu’est-ce qu’un logiciel de système de contrôle de robot (RCS) dans l’automatisation d’entrepôt ?
Le logiciel RCS (Robot Control System) est une plateforme centralisée qui attribue les tâches, planifie les déplacements des robots et organise leurs itinéraires pour la logistique sur le terrain. En environnement de production, il prend également en charge la gestion du trafic des robots, la surveillance des anomalies et les intégrations telles que le contrôle d'accès et les ascenseurs.
Le logiciel RCS est-il identique au logiciel de gestion de flotte AMR ?
Ces deux termes se recoupent largement. « Logiciel de gestion de flotte AMR » décrit le résultat – la gestion d’une flotte – tandis que « RCS » décrit généralement le rôle du système dans l’architecture : contrôle de l’exécution des tâches en aval, planification et coordination du trafic. Dans la plupart des déploiements concrets, ces termes convergent quant à leur signification pratique.
Quand dois-je choisir un RCS plutôt qu'une simple répartition d'AGV ?
En cas de forte densité de trafic, d'intersections partagées, de flottes mixtes, de circulation sur plusieurs étages ou de changements fréquents de priorité, un système de contrôle de la circulation centralisé (RCS) est généralement la solution la plus fiable. Ces conditions engendrent des congestions et des exceptions que les outils de répartition classiques peinent à gérer efficacement.
Que dois-je valider lors d'un projet pilote RCS ?
Validez les comportements, et pas seulement les itinéraires : comment le système gère la congestion, comment il prévient les blocages, comment il se remet des interruptions de service des robots, à quelle vitesse il réaffecte les tâches et comment les exceptions sont détectées et résolues. Si vous envisagez l’approche de Wesar, examinez le périmètre opérationnel sur le site web. Système de contrôle de robot RCS-2000 page et aligner les tests pilotes sur ces capacités.










 French
 English
 Russian
 Chinese
 Japanese
 Italian
 Korean
 Spanish
 Arabic
 German