
Les coûts de main-d'œuvre ne cessent d'augmenter, la couverture des équipes devient plus difficile à assurer et les usines ont besoin d'un flux de matières qui s'effectue sans surveillance humaine constante — des conditions qui rendent chariots élévateurs AGV un élément essentiel à prendre en compte pour la manutention des palettes, le stockage en hauteur et l'intégration précise des lignes de production. Chariot élévateur AGV Les performances en matière de hauteur d'empilage, la constance du transport horizontal, la précision d'amarrage des lignes de production et la coordination des flottes de robots multiples figurent parmi les caractéristiques les plus examinées lorsque les équipes évaluent les mises à niveau pour des entrepôts plus intelligents et la manutention des matériaux de l'industrie 4.0.

Les modèles issus des chaînes de production de composants automobiles, de l'assemblage de batteries pour énergies nouvelles, du conditionnement secondaire de produits électroniques et du stockage industriel en général alimentent la discussion ci-dessous. Elle aborde le comportement de ces systèmes en conditions réelles d'utilisation, les contrastes avec les équipements manuels ou semi-automatisés conventionnels, les limitations persistantes sur le terrain et les solutions efficaces, des exemples d'installations récentes et des séquences de mise en œuvre progressives permettant de limiter les risques tout en progressant vers une logistique entièrement autonome.
Fonctions principales des systèmes AGV pour chariots élévateurs
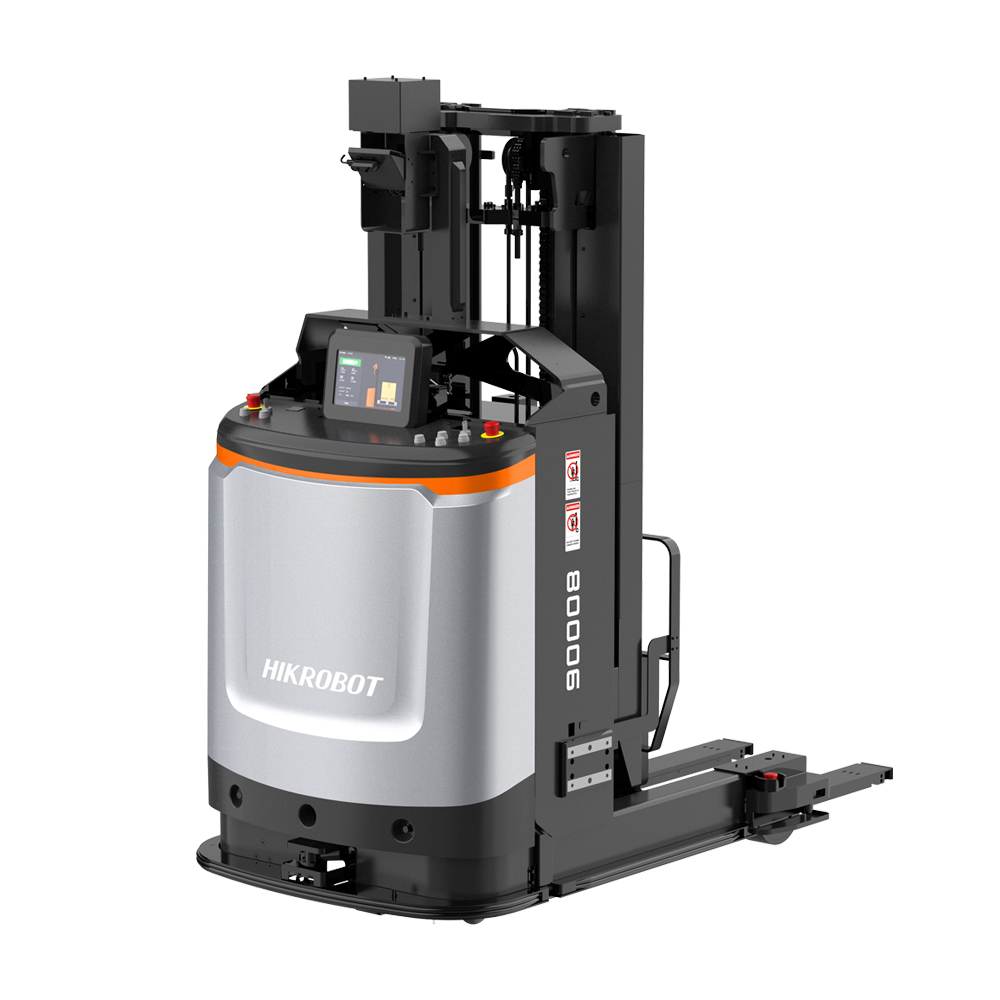
L'architecture de base comprend des fourches ou un chariot élévateur spécialisé montés sur un châssis autonome. La navigation s'effectue par SLAM laser, par repérage visuel ou par une combinaison de ces méthodes. Les véhicules récupèrent les palettes au niveau du sol ou des rayonnages bas, les déplacent horizontalement dans les allées et les zones, soulèvent les charges pour l'empilage et les positionnent avec précision aux interfaces de production ou aux points de transfert.
La hauteur de gerbage est un facteur déterminant dans les discussions sur les capacités de levage. Les configurations standard offrent des levées stables de 1 à 5 mètres, certaines conceptions pour allées étroites permettant des hauteurs supérieures. La charge utile est généralement maintenue à pleine capacité jusqu'à 3 ou 4 mètres avant de diminuer afin de préserver la stabilité. La répétabilité en conditions réelles de levage dépend de la commande par servomoteurs et des systèmes anti-oscillation qui amortissent les mouvements des fourches lors de l'extension.
Le transport horizontal occupe la majeure partie du temps de fonctionnement. La vitesse en charge se situe entre 1 et 1,5 mètre par seconde, et est légèrement supérieure à vide. La charge utile se situe généralement entre 1 et 3 tonnes selon les modèles. Un logiciel d'optimisation d'itinéraire sélectionne les trajets minimisant la distance parcourue, tandis que des capteurs d'obstacles (LiDAR ou réseaux de caméras) préservent le dégagement dans les zones partagées avec le personnel ou d'autres équipements.
L'amarrage sur les lignes de production impose des exigences de précision strictes. Les interfaces courantes utilisent des convoyeurs à rouleaux, des tables élévatrices ou un système d'alignement assisté par vision. La précision de positionnement atteint ±10 à 20 mm dans les installations de base, et se réduit à ±5 mm lorsque des systèmes de guidage par vision ou des méthodes laser hybrides sont mis en œuvre. La synchronisation des séquences aligne l'arrivée des véhicules sur la cadence de la ligne, souvent grâce à des liaisons API avec les systèmes d'exécution de la production (MES) pour des transferts synchronisés.
La coordination de plusieurs flottes de robots permet d'intégrer les différentes fonctions au sein d'une opération cohérente. Les chariots élévateurs à guidage automatique (AGV) partagent l'espace avec des modèles à déplacement latéral pour le transpalette, des unités intégrées à des convoyeurs pour l'alimentation directe des équipements, ou encore des modèles robustes pour la manutention de charges hors gabarit ; la planification centralisée attribue les priorités, anticipe les interférences et répartit uniformément la consommation des batteries.
Comparaison des performances : Chariot élévateur AGV vs. Chariots élévateurs manuels traditionnels
Les chariots élévateurs manuels dépendent de l'expérience de l'opérateur pour garantir une hauteur de gerbage uniforme et un transport horizontal sûr. Les longues heures de travail entraînent fatigue, visibilité réduite et incohérence dans la prise de décision, notamment en hauteur ou dans les zones encombrées.
Les chariots élévateurs AGV garantissent une exécution répétable. L'empilage à 4–5 mètres assure une précision inférieure au centimètre grâce à un contrôle en boucle fermée, tandis que les performances manuelles varient selon l'habileté et le niveau d'attention de chaque opérateur. Le transport horizontal est continu, ce qui permet d'obtenir des taux d'utilisation plus élevés en fonctionnement continu.
L'investissement initial des chariots élévateurs AGV (généralement de 50 000 $ à 150 000 $ par véhicule, incluant logiciels, infrastructure et dispositifs de sécurité) les place au-dessus des chariots manuels, contre 20 000 $ à 60 000 $ pour un chariot élévateur électrique comparable. Cependant, sur la durée de vie, l'autonomie s'avère plus avantageuse grâce à la réduction des besoins en main-d'œuvre, la diminution des réparations liées aux collisions et la réduction des dommages causés aux produits.
L'optimisation de l'espace s'accroît sensiblement. Des allées plus étroites deviennent possibles grâce à des trajectoires précises pour les véhicules, permettant ainsi un rayonnage plus dense sans compromettre l'accessibilité.
L'adéquation des charges de travail varie. Les cycles répétitifs et à volume élevé de palettes dans des zones fixes privilégient les chariots élévateurs AGV pour leur uniformité. Les environnements dynamiques ou nécessitant une forte interaction homme-robot requièrent souvent une intervention manuelle pendant les phases de transition.
Raccordement des lignes de production : précision, méthodes et considérations relatives à la modernisation
L'amarrage direct aux lignes de production offre des gains opérationnels parmi les plus probants. Les transferts par convoyeur à rouleaux exigent que le chariot élévateur AGV s'approche, aligne ses fourches et libère les palettes sans perturber le flux en amont ou en aval.
Les méthodes classiques utilisent des réflecteurs laser ou des marqueurs QR pour le positionnement final. Des modules de vision détectent l'inclinaison des palettes et ajustent les vecteurs d'approche en temps réel. Les chaînes de production de carrosseries automobiles, par exemple, dépendent de ces véhicules pour l'approvisionnement en sous-ensembles à des intervalles de cadence précis.
L'ampleur des travaux de modernisation varie considérablement. L'amarrage guidé par vision ne nécessite souvent que des marqueurs supplémentaires et un éclairage ambiant amélioré. Les adaptations mécaniques — tables élévatrices, portes automatiques ou extensions de convoyeurs — peuvent impliquer des travaux de structure modérés, bien que de nombreuses installations les mettent en œuvre progressivement.
Les difficultés récurrentes incluent les décalages temporels d'arrivée par rapport à la vitesse de la ligne ou les communications intermittentes entre le contrôleur de véhicule et les systèmes de l'usine. Les plateformes intégrant la planification des robots et la signalisation de la ligne permettent de réduire ces interruptions.
Une liste de contrôle de déploiement couvre la compatibilité de l'élévation du convoyeur, les tolérances d'adaptation de la vitesse, la vérification du protocole (généralement Modbus TCP ou OPC UA), la fiabilité de la reconnaissance des palettes dans toutes les conditions d'éclairage et les tests de résistance à débit maximal pour exposer les contraintes latentes.
Collaboration entre flottes de robots : défis et solutions de coordination dans le monde réel
Les chariots élévateurs AGV isolés gèrent efficacement les tâches autonomes. Leur principal avantage réside dans les flottes mixtes où les chariots élévateurs prennent en charge le stockage et la récupération en hauteur, tandis que les unités autonomes gèrent le déplacement des palettes au sol et que les convoyeurs assurent une livraison continue en bordure de ligne.
La coordination repose sur des systèmes de contrôle robotiques centralisés qui priorisent les tâches, prévoient les chevauchements de trajets et ajustent les itinéraires en temps réel. La prédiction en périphérie réduit les temps d'inactivité de 20 à 35 % dans les zones à circulation dense lors des changements d'équipe ou des pics de demande.
L'autonomie des batteries devient un facteur limitant pour les flottes diversifiées. Les points de recharge ou les stations d'échange permettent d'éviter une décharge disproportionnée, et l'équilibrage de la charge de travail prolonge la durée de fonctionnement globale de la flotte.
Les interférences de chemin constituent l'interruption opérationnelle la plus fréquente. Le routage rigide engendre des blocages ; la prévision dynamique, qui simule le trafic et réattribue les priorités, réduit considérablement les temps d'attente.
Dans les usines d'assemblage électronique, on utilise souvent des chariots élévateurs AGV pour accéder aux rayonnages, associés à des convoyeurs pour l'acheminement des composants. Dans l'industrie automobile, les chariots élévateurs pour les pièces moulées lourdes sont combinés à des robots mobiles pour la circulation des palettes vides, formant ainsi des circuits fermés efficaces.
La viabilité à long terme repose sur l'extensibilité du logiciel : les architectures dotées d'API ouvertes permettent une croissance progressive du parc sans remplacement intégral.
Exemples d'application et analyse du retour sur investissement des déploiements récents
Les nouvelles lignes de production de batteries utilisent des chariots élévateurs AGV pour l'empilage des modules à une hauteur de 4 à 5 mètres, parallèlement au raccordement des convoyeurs. Ces installations permettent de réduire de 25 à 35 % la main-d'œuvre liée à la manutention directe des matériaux, tout en assurant une stabilité optimale des palettes pour leur sécurisation automatisée et leur expédition.
Le stockage de composants automobiles utilise ces véhicules pour les transferts transbordement et le stockage en hauteur. Parmi les avantages, citons une réduction de la densité de trafic dans les allées à fort trafic et une meilleure traçabilité des pièces grâce à l'identification embarquée.
Les opérations de fabrication courantes privilégient le transport horizontal avec un empilage périodique. Le délai de retour sur investissement est réduit à 18-36 mois en remplaçant les équipes manuelles travaillant en double poste, grâce aux économies de main-d'œuvre, à la prévention des dommages et à l'augmentation de la disponibilité.
L'évaluation du retour sur investissement met en balance les dépenses initiales et les coûts récurrents : durée de vie de la batterie, nettoyage des capteurs, maintenance logicielle. Des projections sur 5 à 7 ans, intégrant la disponibilité régionale des pièces détachées et l'assistance à distance, permettent d'établir des prévisions fiables.
Les premiers revers sont souvent dus à une planification insuffisante de la flotte : les projets dépourvus de solutions prédictives aux conflits ont rencontré des problèmes de congestion et de mise en service prolongée.
Voies de déploiement pratiques pour les installations de taille moyenne en 2026
S'engager d'emblée dans une flotte complète de chariots élévateurs AGV expose les usines à des risques accrus, le temps que les capacités logistiques autonomes se développent. Un déploiement progressif est plus adapté à la maîtrise du budget et à la familiarité avec les opérations.
Commencez par les fondamentaux du transport. Les robots mobiles latents assurent la manutention des palettes et les flux de base, les robots de convoyage relient les postes en bordure de ligne, et les modèles renforcés prennent en charge les articles volumineux. Ces phases initiales garantissent la fiabilité de la navigation, la rigueur de la recharge et l'intégration au système d'entrepôt, tout en générant des gains d'efficacité rapides.
L'infrastructure de transport étant éprouvée, l'ajout de chariots élévateurs AGV se fait de manière sélective, en commençant par les zones de stockage à haute fréquence ou les zones d'amarrage dédiées. Les éléments de flotte préexistants réduisent les investissements matériels supplémentaires et accélèrent la mise en service.
Les critères d'évaluation mettent l'accent sur l'alignement de la charge utile avec les charges documentées, la compatibilité de la hauteur de levage avec les rayonnages, la résilience de la navigation face aux variations de niveau du sol, la conformité aux normes de sécurité dans les espaces partagés et la conception du logiciel qui permet une expansion future.
À propos de Wesar Intelligence Co., Ltd.
Wesar Intelligence Co., Ltd.L'entreprise, dont le siège social est situé à Suzhou, dans la province du Jiangsu en Chine, dispose d'un site de production de 5 000 mètres carrés spécialisé dans les équipements de logistique intelligente et d'entreposage de pointe. Elle propose des services complets, allant du conseil en applications à l'ingénierie de plateformes logicielles, en passant par la production de matériel, le déploiement sur site et l'assistance technique continue. Forte d'une équipe de plus de 100 personnes, dont des ingénieurs et des spécialistes de la production cumulant près de vingt ans d'expérience dans le secteur, elle accompagne les industries de fabrication de précision telles que l'électronique, les composants automobiles et les énergies nouvelles.
Nos principales gammes de produits comprennent des robots mobiles autonomes : robots mobiles latents pour le transpalette et le levage de palettes, robots mobiles de type chariot élévateur pour le gerbage et le transport, robots mobiles de type convoyeur pour l’interface avec les équipements de production, robots mobiles de forte capacité pour les charges importantes, unités de transfert de cartons et robots mobiles collaboratifs. Les plateformes logicielles associées facilitent la gestion intelligente des entrepôts, le contrôle des flottes de robots et la coordination des flux de matières dans le cadre de l’Industrie 4.0. Nous privilégions les solutions personnalisées et adaptées au marché, qui améliorent le rendement, réduisent les erreurs de manutention et diminuent les coûts d’exploitation à long terme dans les environnements de production et de logistique complexes.
Conclusion
Chariot élévateur AGV Les configurations optimisent la manutention des matériaux grâce à une gestion rigoureuse de la hauteur d'empilage, un transport horizontal stable, un arrimage précis aux lignes de production et une collaboration robuste entre plusieurs robots. Ces capacités répondent aux exigences des usines intelligentes en matière de flux continu et d'intervention humaine minimale. Toutefois, pour des résultats durables, il est indispensable d'évaluer avec précision les limites de la précision, les besoins de coordination et le déploiement progressif. Les usines progressent de manière plus constante en consolidant d'abord les infrastructures de transport, puis en intégrant les fonctions de chariots élévateurs lorsque la rentabilité de l'extension est avérée. Le développement continu des technologies de détection, de contrôle et de planification jusqu'en 2026 et au-delà positionne l'adoption progressive comme l'approche la plus fiable pour une amélioration opérationnelle à long terme.
FAQ
À quelle hauteur les chariots élévateurs AGV peuvent-ils empiler les palettes dans les applications d'entrepôt typiques ?
Les configurations courantes de chariots élévateurs AGV permettent un empilage stable entre 1 et 5 mètres, la capacité de charge utile diminuant aux niveaux supérieurs afin de préserver la stabilité. Dans les secteurs de l'automobile et de l'électronique, on privilégie souvent une hauteur de 3 à 4 mètres pour un fonctionnement fiable au quotidien, sans nécessiter de mesures importantes de stabilisation.
Quelle précision est réaliste pour l'amarrage des chariots élévateurs AGV sur une ligne de production ?
Les installations de base offrent une précision de positionnement de ±10 à 20 mm, améliorée à ±5 mm grâce au guidage visuel ou laser hybride. La synchronisation de la vitesse de la ligne et la cohérence de la communication MES influent souvent davantage sur la fiabilité globale que la tolérance de positionnement isolée.
Comment les chariots élévateurs AGV se coordonnent-ils avec les autres types d'AGV au sein d'une flotte multi-robots ?
Les plateformes de contrôle centralisées répartissent les tâches, anticipent les interférences et répartissent la charge de travail entre les chariots élévateurs, les convoyeurs et les systèmes de manutention. La planification prédictive réduit la congestion de 20 à 35 % dans les flottes mixtes lors des pics de demande.
Est-il possible d'ajouter ultérieurement le gerbage par chariot élévateur AGV à une flotte d'AGV existante ?
Dans de nombreux cas, oui : la conception modulaire des châssis permet d’augmenter la charge utile et d’ajouter des mécanismes de levage. Commencer par des unités destinées au transport garantit les premiers retours sur investissement et établit une progression logique vers les fonctionnalités d’empilage et d’amarrage.
Quel délai de retour sur investissement les usines peuvent-elles espérer suite au déploiement de chariots élévateurs AGV ?
Les installations remplaçant les opérations manuelles en plusieurs équipes sont généralement rentabilisées en 18 à 36 mois, principalement grâce à la réduction de la main-d'œuvre, la diminution des dommages et l'amélioration de la disponibilité des équipements. La rentabilité réelle dépend de la confirmation des performances du cycle et de la complexité de l'intégration lors de l'évaluation pilote.










 French
 English
 Russian
 Chinese
 Japanese
 Italian
 Korean
 Spanish
 Arabic
 German