
労働賃金は上昇し続け、シフト制の維持はますます困難になり、工場では常時人間の監視なしで稼働する資材の流れが必要となっている。 フォークリフトAGV パレットの移動、高所での積み重ね、および緊密なライン統合を扱う上で、真剣に検討すべき事項です。 フォークリフトAGV チームがよりスマートな倉庫やインダストリー4.0のマテリアルハンドリングへのアップグレードを評価する際に、最も綿密に検討される機能には、積み重ね高さの性能、水平搬送の一貫性、生産ラインのドッキング精度、および複数ロボット群の連携などが含まれる。

自動車部品製造ライン、新エネルギーバッテリー組立、電子機器二次包装、および一般的な製造保管における事例を参考に、以下ではこれらのシステムについて考察する。具体的には、実際の稼働サイクル下でのこれらのシステムの動作、従来の手動または半自動機器との比較、現場での継続的な制約とそれに対する有効な対策、最近の導入事例、そして包括的な自律型物流への移行を進めながらリスクを最小限に抑える段階的な導入手順などについて解説する。
フォークリフトAGVシステムの主要機能
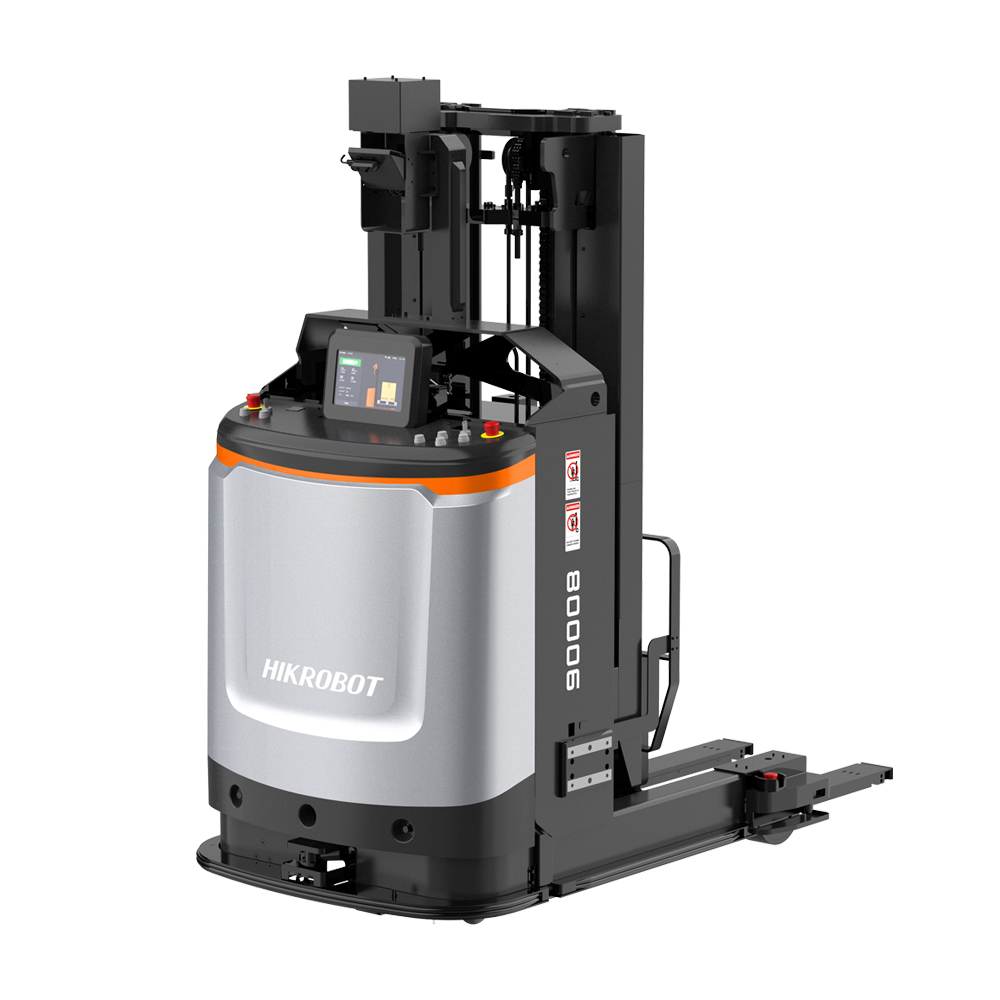
基本的な構造は、自律走行シャーシにフォークまたは専用の昇降装置を取り付けるものです。ナビゲーションは、レーザーSLAM、視覚的なランドマーク、またはこれらの組み合わせによって行われます。車両は床面または低いラックからパレットを取り出し、通路やゾーンを水平方向に移動させ、積み重ねのために荷物を持ち上げ、生産インターフェースまたは搬送ポイントに正確に配置します。
積載高さは、性能に関する議論の大部分を左右します。標準構成では、1~5メートルの安定したリフトを実現し、一部の狭通路設計ではさらに高い高さまで対応可能です。ペイロード定格は通常、安定性マージンを維持するために、3~4メートルまでは最大積載量を維持しつつ、その後は徐々に低下します。実際の使用における高さ方向の再現性は、サーボ駆動制御と、リーチ中のフォークの動きを抑制する振動抑制ルーチンによって決まります。
水平方向の搬送が稼働時間の大部分を占めます。積載時の速度は毎秒1~1.5メートルで、空荷時は若干速くなります。積載量は、どのモデルでも一般的に1~3トンです。経路最適化ソフトウェアは移動距離を最小限に抑える経路を選択し、障害物センサー(LiDARまたはカメラアレイ)は、人員や他の機器と共有するエリアでのクリアランスを確保します。
生産ラインのドッキングには、非常に高い精度が求められます。一般的なインターフェースとしては、ローラーコンベア、リフトテーブル、またはビジョンアシストによる位置合わせなどが挙げられます。位置決め精度は、標準的な設置では±10~20mmですが、ビジョンガイダンスやハイブリッドレーザー方式を採用すると±5mmまで向上します。シーケンスタイミングは、車両の到着をラインのペースに合わせるもので、同期搬送のために製造実行システムへのAPIリンクを利用することがよくあります。
マルチロボット群の連携により、個々の機能が一体となって動作します。フォークリフトAGVは、パレットジャッキ用の潜在型モデル、機器への直接供給用のコンベア一体型ユニット、または大型機器の取り扱い用のヘビーデューティータイプなどと同じフロアで稼働します。中央スケジューリングにより、優先順位が割り当てられ、干渉が予測され、バッテリーの消耗が均等に分散されます。
性能比較:フォークリフトAGV vs. 従来型手動フォークリフト
手動フォークリフトは、均一な積み上げ高さと安全な水平搬送を実現するために、オペレーターの経験に依存します。長時間勤務は、特に高所や混雑した場所では、疲労、視界の制限、判断力の低下を引き起こします。
フォークリフトAGVは、再現性の高い作業を実現します。4~5メートルの高さでの積み重ね作業は、閉ループ制御により1センチメートル以下の精度で行えますが、手動作業では個々のスキルや注意力によってパフォーマンスが左右されます。水平搬送は中断することなく継続されるため、連続運転における稼働率が向上します。
初期投資額は、フォークリフトAGVの方が手動式AGVよりも高額です。ソフトウェア、インフラ、安全対策を含めて1台あたり5万ドル~15万ドル程度であるのに対し、同等の電動フォークリフトは2万ドル~6万ドル程度です。しかし、労働力の削減、衝突による修理回数の減少、製品の損傷軽減といったメリットにより、ライフサイクルコスト全体で見ると、自律型AGVの方が有利になります。
空間効率が著しく向上します。車両が正確な経路を走行することで、通路幅を狭くすることが可能になり、アクセス性を損なうことなく、より高密度なラック配置が可能になります。
作業負荷の適合性は様々である。固定区域内での反復的で大量のパレットサイクルでは、均一性の観点からフォークリフトAGVが有利となる。動的な環境や、人間とロボットの相互作用が多い環境では、移行期間中に手作業の要素が残ることが多い。
生産ラインのドッキング:精度、方法、および改修に関する考慮事項
生産ラインに直接ドッキングすることで、最も明確な運用上のメリットが得られます。ローラーコンベアによる搬送では、フォークリフトAGVが上流または下流の流れを妨げることなく、接近し、フォークを位置合わせし、パレットを解放する必要があります。
一般的な手法としては、最終位置決めのためにレーザー反射板やQRコードマーカーを用いる方法がある。ビジョンモジュールはパレットの傾きを検知し、搬送経路をリアルタイムで調整する。例えば、自動車のホワイトボディ製造ラインでは、これらの搬送車を用いてサブアセンブリを正確なタクトタイム間隔で供給している。
改修の範囲は多岐にわたる。視覚誘導型ドッキングの場合、多くの場合、補助マーカーと周囲照明の改善のみで済む。リフトテーブル、自動ドア、コンベア延長などの機械的な改修には、中程度の構造工事が必要となる場合があるが、多くの施設では段階的に導入している。
繰り返し発生する問題としては、ライン速度に対する到着時間のずれや、車両コントローラと工場システム間の通信の断続性などが挙げられる。ロボットのスケジューリングとライン信号を統合したプラットフォームは、これらの障害を軽減する。
導入チェックリストには、コンベアの高さの互換性、速度の一致許容範囲、プロトコルの検証(一般的にはModbus TCPまたはOPC UA)、照明条件全体におけるパレット認識の信頼性、および潜在的な制約を明らかにするための最大スループット下でのストレステストが含まれます。
複数ロボット群の連携:実世界における協調の課題と解決策
単独のフォークリフトAGVは、単独の作業を適切に処理できます。最大のメリットは、フォークリフト型AGVが高所での保管と取り出しを担い、地上レベルのパレット移動を担い、コンベア型AGVがラインサイドへのシームレスな搬送を担う、複数のAGVが混在するフリートで発揮されます。
連携は、割り当ての優先順位付け、経路の重複予測、リアルタイムでの経路調整を行う中央ロボット制御システムに依存します。エッジベースの予測により、シフト交代時や需要急増時の複数車両エリアにおける待機時間を20~35%削減できます。
多様な車両群においては、バッテリーの持続時間が制約要因となる。充電設備やバッテリー交換ステーションの設置は、バッテリーの過度な消耗を防ぎ、ワークロードのバランス調整は車両群全体の稼働時間を延長する。
経路干渉は、最も頻繁に発生する運用中断の原因です。固定的なルーティングはデッドロックを引き起こしますが、トラフィックをシミュレートして優先順位を再割り当てする動的な予測は、待ち時間を大幅に短縮します。
電子機器組立工場では、ラックへのアクセスにフォークリフト型AGVを、部品搬送にコンベアユニットを組み合わせて使用することが多い。自動車工場では、重量のある鋳造品の搬送にフォークリフトを、空パレットの循環にロボットを組み合わせることで、効率的な閉ループシステムを構築している。
長期的な存続可能性はソフトウェアの拡張性にかかっている。オープンAPIを備えたアーキテクチャは、全面的な置き換えをすることなく、段階的なシステム拡張を可能にする。
最近の導入事例から得られたアプリケーション例と投資対効果(ROI)に関する洞察
新エネルギーバッテリー製造ラインでは、コンベアのドッキングラインに沿って4~5メートル間隔でモジュールを積み重ねるために、フォークリフトAGVが導入されています。設置事例では、直接的な資材運搬作業が25~35%削減され、パレットの安定性は自動固定と出荷移動に十分対応できることが実証されています。
自動車部品の保管において、これらの車両はクロスドック輸送や高層倉庫への搬入に利用されます。利点としては、混雑した通路での交通密度の低減や、車載識別機能による部品追跡性の向上などが挙げられます。
一般的な製造工程では、水平搬送と定期的な積み重ねが重視されます。2交代制の手作業チームを置き換える場合、人件費削減、損傷防止、稼働率向上を考慮すると、投資回収期間は18~36ヶ月に短縮されます。
投資対効果(ROI)評価では、初期費用と、バッテリーの耐用年数、センサーのクリーニング、ソフトウェアのメンテナンスといった継続的な費用とのバランスを考慮します。地域ごとのスペアパーツの入手可能性やリモートサポートを考慮に入れた5~7年間の予測を行うことで、信頼性の高い見通しが得られます。
初期段階での問題は、多くの場合、艦隊スケジュールの予測不足に起因する。予測的な競合解決策を欠いたプロジェクトでは、混雑や試運転期間の長期化が発生する。
2026年における中規模施設向けの実践的な導入経路
最初からフォークリフトAGV(無人搬送車)をフル導入することは、自律型物流機能が成熟するまでの間、工場にとって大きなリスクとなる。段階的な導入の方が、予算管理や運用上の習熟度とより整合性が取れている。
まずは搬送の基本から始めましょう。潜在能力型移動ロボットはパレットの持ち上げと基本的な搬送経路を確立し、コンベア型移動ロボットはラインサイドの位置を接続し、大型モデルはより大きな物品に対応します。これらの初期段階では、ナビゲーションの信頼性、充電の正確性、倉庫システムの統合性を確認するとともに、早期の効率向上を実現します。
輸送インフラの実績を踏まえ、フォークリフトAGVの導入は、高頻度で積み上げられる場所や専用のドッキングゾーンから選択的に進めます。既存の車両を活用することで、追加的なハードウェア投資を削減し、導入期間を短縮できます。
評価基準では、積載量が規定の積載量と一致していること、リフトの高さがラックと互換性があること、床面の凹凸に対するナビゲーションの耐性、共有スペースにおける安全基準への準拠、および将来の拡張に対応できるソフトウェア設計が重視されます。
株式会社ウェザーインテリジェンスについて
ウェサール・インテリジェンス株式会社中国江蘇省蘇州市に本社を置く同社は、インテリジェント物流およびスマート倉庫設備に特化した5,000平方メートルの製造施設を保有しています。アプリケーションコンサルティング、ソフトウェアプラットフォームエンジニアリング、ハードウェア製造、現場導入、継続的な技術サポートを含むエンドツーエンドのサービスを提供しています。20年近い業界経験を持つエンジニアリングおよび製造スペシャリストを含む100名を超える従業員が、エレクトロニクス、自動車部品、新エネルギーなどの精密製造業界を支えています。
主要製品ラインは、自律移動ロボットで構成されています。パレットジャッキアップおよびリフトアップ用の潜在型移動ロボット、スタッキングおよび搬送作業用のフォークリフト型移動ロボット、生産設備との連携用コンベア型移動ロボット、大型荷物用のヘビーデューティー型移動ロボット、カートン搬送ユニット、および協働型移動ロボットなどが含まれます。関連ソフトウェアプラットフォームは、インダストリー4.0フレームワーク内で、インテリジェントな倉庫管理、ロボットフリート制御、および資材調整を可能にします。複雑な生産および物流環境において、スループットの向上、取り扱いミスの削減、および継続的な運用コストの削減を実現する、市場ニーズに合わせたカスタマイズソリューションを最優先事項としています。
結論
フォークリフトAGV 構成により、確実な積み重ね高さの実行、安定した水平搬送、正確な生産ラインドッキング、堅牢なマルチロボット群の連携を通じて、信頼性が高く適応性の高い資材搬送が促進されます。これらの機能は、中断のないフローと手作業の最小化というスマートファクトリーの要件に密接に対応していますが、持続的な成果を得るには、精度の限界、調整要件、段階的な展開について現実的な評価が必要です。工場は、まず搬送基盤を強化し、測定された経済性が拡張を裏付ける場合にフォークリフト機能を組み込むことで、最も一貫した進歩を実現します。2026年以降もセンシング、制御、スケジューリングの継続的な開発により、段階的な導入が長期的な運用改善への最も信頼できるアプローチとなります。
よくある質問
一般的な倉庫用途において、フォークリフトAGVはパレットをどのくらいの高さまで積み重ねることができるのか?
一般的なフォークリフト型AGVの構成では、1~5メートルの安定した積み重ねが可能で、安定性を維持するために上層階では積載容量が減少します。自動車および電子機器分野では、日常的な信頼性の高い動作を確保するため、揺れ抑制対策を大々的に行うことなく、3~4メートルの積み重ねを目標とすることがよくあります。
フォークリフトAGVの生産ラインにおけるドッキングにおいて、現実的な精度はどの程度でしょうか?
標準設置では±10~20mmの位置決め精度が得られますが、ビジョン誘導またはハイブリッドレーザー誘導を使用すると±5mmまで向上します。ライン速度の同期とMES通信の一貫性は、個々の位置決め精度よりも全体的な信頼性に大きな影響を与えることがよくあります。
フォークリフト型AGVは、複数台のロボットで構成されるフリートにおいて、他の種類のAGVとどのように連携するのでしょうか?
中央制御プラットフォームは、タスクの割り当て、経路干渉の予測、フォークリフト、潜水機、コンベアといった様々なモデル間での作業負荷の分散を行います。予測型スケジューリングにより、需要の高い時間帯における混在車両群の混雑を20~35%削減できます。
既存のAGV(無人搬送車)群に、後からフォークリフトAGVのスタッキング機能を追加することは可能ですか?
多くの場合、その通りです。モジュール式のシャーシ設計は、積載量の増加や昇降機構の追加に対応できます。輸送に特化したユニットから始めることで、初期投資の回収が確保され、積み重ねやドッキング機能への論理的な発展が実現します。
工場はフォークリフトAGVの導入からどのくらいの投資回収期間を見込むべきでしょうか?
複数シフト制の手作業を代替する設備は、一般的に18~36ヶ月以内に投資回収を実現します。これは主に、労働力削減、損傷率の低下、および機器稼働率の向上によるものです。現実的な投資回収期間は、パイロット評価中にサイクル性能と統合の複雑さを確認することによって決まります。










 Japanese
 English
 Russian
 Chinese
 Italian
 Korean
 Spanish
 Arabic
 French
 German