Ставки оплаты труда продолжают расти, обеспечить бесперебойное сменное дежурство становится все сложнее, а предприятиям необходим бесперебойный поток материалов без постоянного контроля со стороны человека — условия, которые создают вилочные погрузчики AGV Это серьезный фактор, который необходимо учитывать при перемещении паллет, штабелировании на большой высоте и тесной интеграции производственных линий. Вилочный погрузчик AGV Показатели высоты штабелирования, стабильность горизонтальной транспортировки, точность стыковки на производственной линии и координация работы нескольких роботов входят в число функций, которые наиболее тщательно изучаются при оценке возможностей модернизации складов для внедрения интеллектуальных систем обработки материалов в рамках концепции Industry 4.0.
В дальнейшем обсуждении будут использованы примеры из производственных процессов автомобильной промышленности, сборки батарей для новых источников энергии, вторичной упаковки электроники и общего хранения в производстве. Рассматриваются особенности работы этих систем в реальных условиях эксплуатации, проводится сравнение с традиционным ручным или полуавтоматическим оборудованием, анализируются сохраняющиеся ограничения в полевых условиях и эффективные меры противодействия, приводятся примеры из недавних внедрений, а также поэтапные схемы внедрения, которые ограничивают риски, продвигаясь к созданию комплексной автономной логистики.
Основные функции систем автоматизированных транспортных средств (AGV) для вилочных погрузчиков
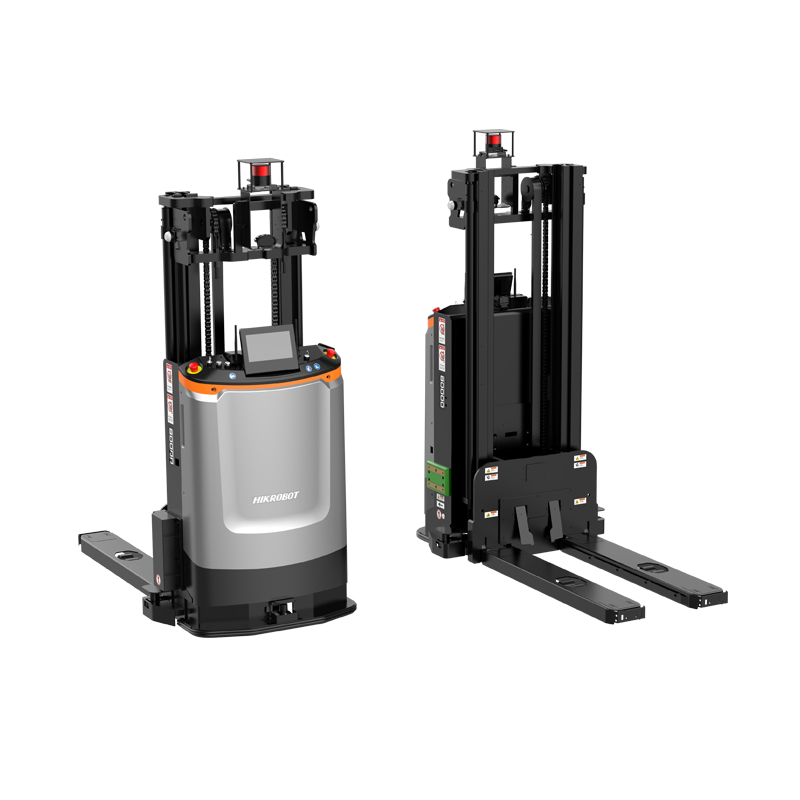
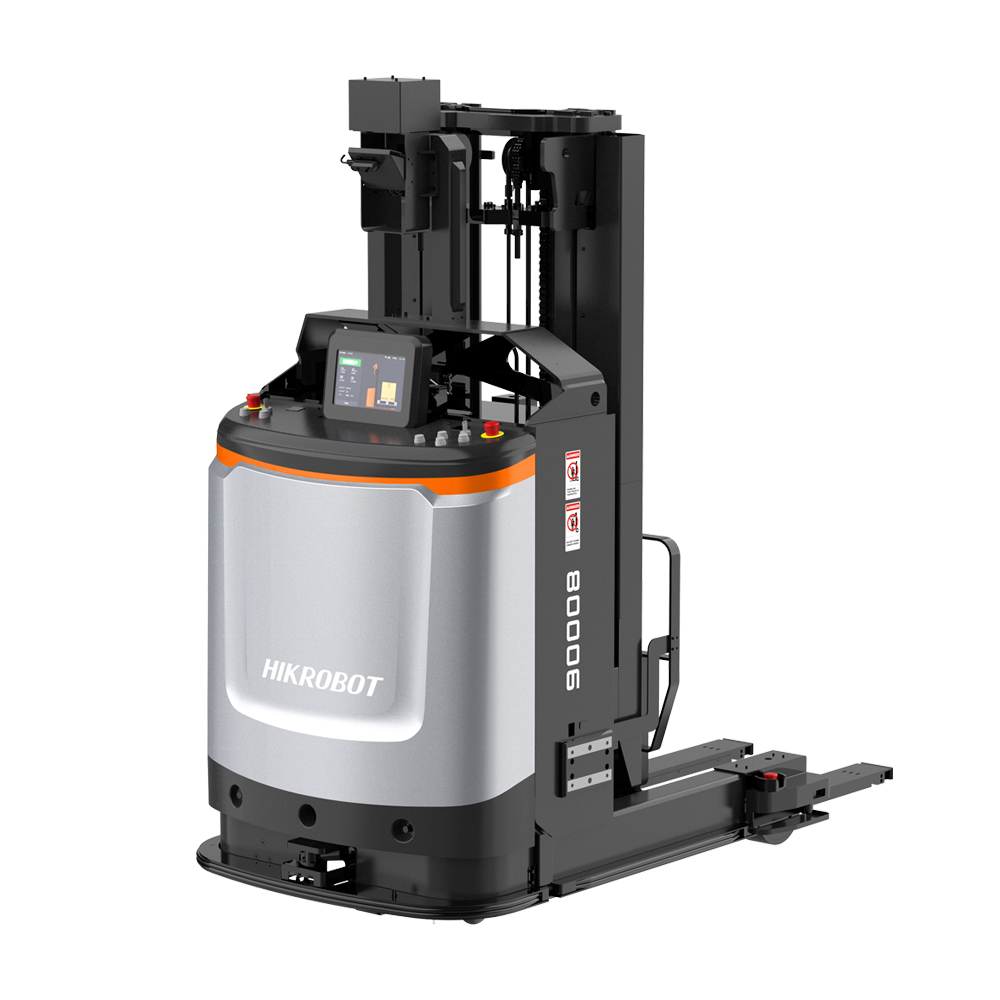
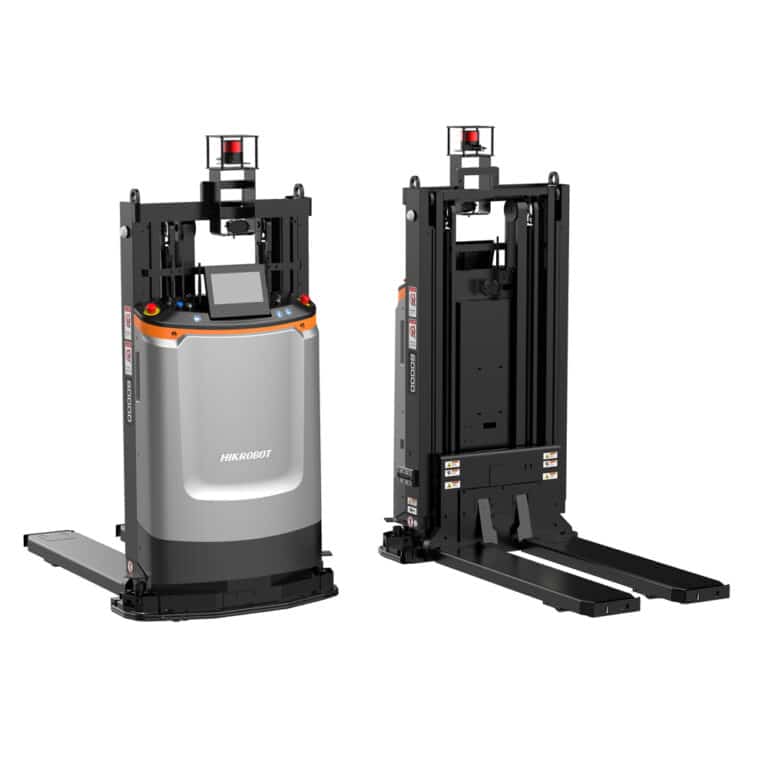
Базовая архитектура предусматривает установку вил или специализированной подъемной каретки на автономное шасси. Навигация осуществляется с помощью лазерной SLAM-системы, визуальных ориентиров или комбинированных подходов. Транспортные средства забирают поддоны с уровня пола или низких стеллажей, перемещают их горизонтально по проходам и зонам, поднимают грузы для штабелирования и точно позиционируют их на производственных площадках или в пунктах перегрузки.
Высота штабелирования во многом определяет возможности подъемника. Стандартные конфигурации обеспечивают стабильный подъем на высоту от 1 до 5 метров, при этом некоторые конструкции для узких проходов позволяют поднимать грузы на большую высоту. Грузоподъемность обычно сохраняется на высоте до 3–4 метров, после чего снижается для поддержания запаса устойчивости. Реальная повторяемость подъема зависит от сервоприводного управления и механизмов подавления колебаний, которые гасят движение вил во время подъема.
Горизонтальная транспортировка занимает большую часть времени работы. Скорость загрузки составляет от 1 до 1,5 метров в секунду, а при отсутствии груза значения несколько выше. Грузоподъемность обычно составляет от 1 до 3 тонн для всех моделей. Программное обеспечение для оптимизации маршрута выбирает пути, минимизирующие пройденное расстояние, а датчики препятствий — LiDAR или массивы камер — обеспечивают свободное пространство в зонах, используемых персоналом или другим оборудованием.
Для стыковки на производственной линии предъявляются жесткие требования к точности. Обычно используются роликовые конвейеры, подъемные столы или системы визуального контроля. Точность позиционирования достигает ±10–20 мм в базовых установках, сужаясь до ±5 мм при использовании визуального контроля или гибридных лазерных методов. Синхронизация последовательности действий обеспечивает согласование прибытия транспортных средств с темпом работы линии, часто используя API-интерфейсы для синхронизации перемещений с системами управления производством.
Координация работы нескольких роботизированных систем объединяет отдельные функции в единую систему. Автоматизированные вилочные погрузчики (AGV) работают на одной площадке с устаревшими моделями для перемещения поддонов, интегрированными в конвейер устройствами для прямой подачи оборудования или мощными роботами для обработки негабаритных грузов; централизованное планирование определяет приоритеты, прогнозирует помехи и равномерно распределяет разряд батареи.
Сравнительная оценка производительности: автоматизированные вилочные погрузчики AGV против традиционных ручных вилочных погрузчиков.
Работа с ручными вилочными погрузчиками требует опыта оператора для обеспечения равномерной высоты штабелирования и безопасной горизонтальной транспортировки. Длительные смены приводят к усталости, ухудшению видимости и неспособности принимать взвешенные решения, особенно на больших высотах или в зонах с высокой плотностью движения.
Автоматизированные вилочные погрузчики обеспечивают повторяемость выполнения операций. Штабелирование на высоте 4–5 метров осуществляется с точностью до сантиметра благодаря системе управления с обратной связью, в то время как ручное управление зависит от навыков и уровня внимания пользователя. Горизонтальная транспортировка продолжается без перерыва, что обеспечивает более высокий коэффициент использования в непрерывных операциях.
Первоначальные капиталовложения в случае с автоматизированными вилочными погрузчиками (AGV) выше, чем у ручных моделей — обычно от 50 000 до 150 000 долларов за единицу, включая программное обеспечение, инфраструктуру и средства безопасности, — по сравнению с 20 000–60 000 долларов за аналогичный электрический вилочный погрузчик. Однако, с точки зрения эксплуатационных расходов, преимущество автономности заключается в снижении трудозатрат, уменьшении количества ремонтов после столкновений и снижении повреждений продукции.
Эффективность использования пространства заметно повышается. Более узкие проходы становятся практичными, когда транспортные средства следуют точно заданным траекториям, что позволяет размещать стеллажи более плотно, не ухудшая при этом доступность.
Пригодность для различных видов работ различается. В повторяющихся циклах обработки большого объема паллет в фиксированных зонах предпочтительны автоматизированные погрузчики (AGV) из-за их единообразия. В динамичных условиях или при интенсивном взаимодействии человека и робота часто сохраняются элементы ручного труда в переходные периоды.
Состыковка на производственной линии: точность, методы и вопросы модернизации.
Прямая стыковка с производственными линиями обеспечивает одни из самых очевидных операционных преимуществ. Перемещение грузов по роликовым конвейерам требует от автоматизированного погрузчика приближения, выравнивания вил и освобождения поддонов без нарушения потока на вышестоящих или нижестоящих участках.
Обычно для окончательного позиционирования используются лазерные отражатели или QR-маркеры. Модули машинного зрения определяют перекос паллет и корректируют векторы приближения в режиме реального времени. Например, на линиях по производству кузовов автомобилей эти транспортные средства используются для доставки узлов с точно заданными интервалами такта.
Объем работ по модернизации сильно варьируется. Для стыковки с использованием визуального контроля часто требуется лишь дополнительная разметка и улучшенное окружающее освещение. Механические модификации — подъемные столы, автоматические двери или удлинение конвейеров — могут потребовать умеренных структурных работ, хотя во многих предприятиях их внедряют постепенно.
К числу повторяющихся проблем относятся расхождения во времени прибытия относительно скорости линии или прерывистая связь между контроллером транспортного средства и системами предприятия. Платформы, интегрирующие планирование работы роботов с линейной сигнализацией, уменьшают эти сбои.
Контрольный список развертывания включает в себя проверку совместимости по высоте конвейера, допусков на согласование скорости, проверку протокола (обычно Modbus TCP или OPC UA), надежности распознавания паллет в различных условиях освещения, а также стресс-тестирование при максимальной пропускной способности для выявления скрытых ограничений.
Взаимодействие нескольких роботов: реальные проблемы координации и решения.
Автономные автоматизированные погрузчики с вилочным погрузчиком эффективно справляются с автономными задачами. Наибольшая польза проявляется в смешанных парках техники, где вилочные погрузчики используются для хранения и извлечения грузов на высоте, в то время как автономные устройства обеспечивают перемещение паллет на уровне земли, а конвейерные системы гарантируют бесперебойную доставку к месту погрузки/разгрузки.
Координация зависит от централизованных систем управления роботами, которые определяют приоритетность заданий, прогнозируют перекрытия траекторий и корректируют маршруты в режиме реального времени. Прогнозирование на основе периферийных устройств сокращает периоды простоя на 20–35% в зонах с большим количеством транспортных средств во время смены персонала или пиков спроса.
В автопарках с разнообразным составом аккумуляторов ограничивающим фактором становится ресурс работы батарей. Возможности зарядки или станции замены предотвращают непропорциональное истощение заряда, а балансировка рабочей нагрузки увеличивает общее время работы автопарка.
Наиболее частым сбоем в работе являются помехи на пути следования. Жесткая маршрутизация приводит к тупикам; динамическое прогнозирование, имитирующее трафик и перераспределяющее приоритеты, существенно сокращает время ожидания.
На предприятиях по сборке электроники часто используют вилочные погрузчики AGV для доступа к стеллажам в сочетании с конвейерными установками для доставки компонентов. На автомобильных заводах для обработки тяжелых отливок сочетают вилочные погрузчики с роботами для перемещения пустых паллет, образуя эффективные замкнутые циклы.
Долгосрочная жизнеспособность зависит от расширяемости программного обеспечения — архитектуры с открытыми API поддерживают постепенный рост парка устройств без полной замены.
Примеры применения и анализ рентабельности инвестиций на основе недавних внедрений.
В новых линиях по производству энергетических аккумуляторов для штабелирования модулей на высоте 4–5 метров вдоль конвейерных платформ используются автоматизированные транспортные средства (AGV) с вилочными погрузчиками. Внедрение этих систем демонстрирует сокращение трудозатрат на прямую обработку материалов на 25–35%, при этом устойчивость поддонов достаточна для автоматизированного закрепления и перемещения.
В сфере хранения автомобильных компонентов эти транспортные средства используются для перевалки грузов и размещения на высотных стеллажах. Преимуществами являются снижение плотности движения в оживленных проходах и улучшенная отслеживаемость деталей благодаря бортовой идентификации.
В общих производственных процессах приоритет отдается горизонтальной транспортировке с периодической укладкой. Сроки окупаемости сокращаются до 18–36 месяцев при замене двухсменных бригад, работающих вручную, с учетом экономии трудозатрат, предотвращения повреждений и повышения доступности.
Оценка рентабельности инвестиций (ROI) сопоставляет первоначальные затраты с повторяющимися статьями расходов — сроком службы батареи, очисткой датчиков, обслуживанием программного обеспечения. Прогнозы на 5–7 лет, учитывающие доступность запасных частей в регионе и удаленную поддержку, позволяют получить достоверные прогнозы.
Первоначальные неудачи часто связаны с недостаточной проницательностью в планировании эксплуатации флота — проекты, в которых отсутствовали механизмы прогнозирования конфликтных ситуаций, сталкивались с перегрузками и затягиванием ввода в эксплуатацию.
Практические пути внедрения для предприятий среднего размера в 2026 году
Внедрение полного парка автоматизированных погрузчиков (AGV) с самого начала подвергает предприятия повышенному риску по мере развития возможностей автономной логистики. Последовательное развертывание в большей степени соответствует бюджетной дисциплине и опыту эксплуатации.
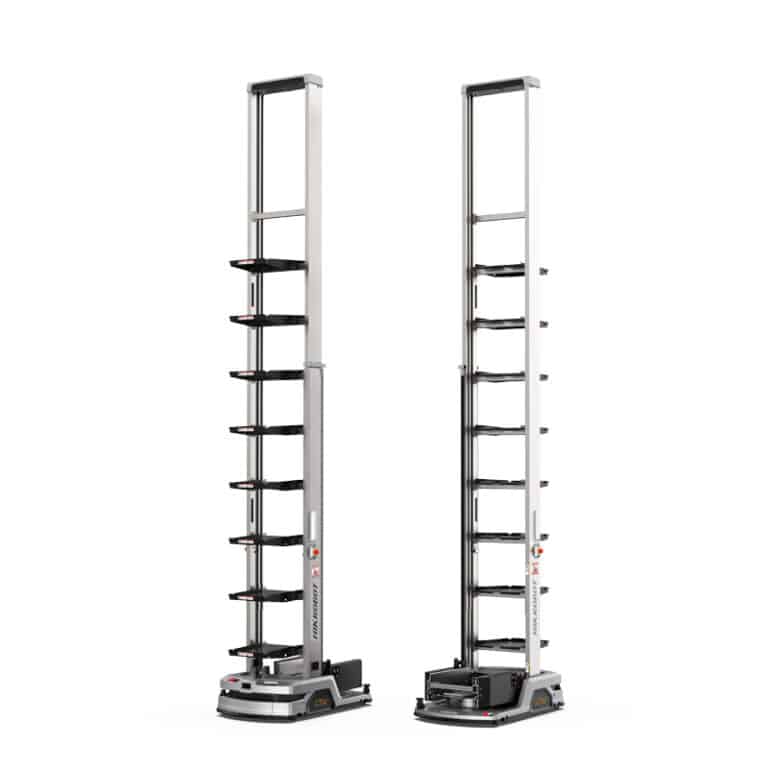
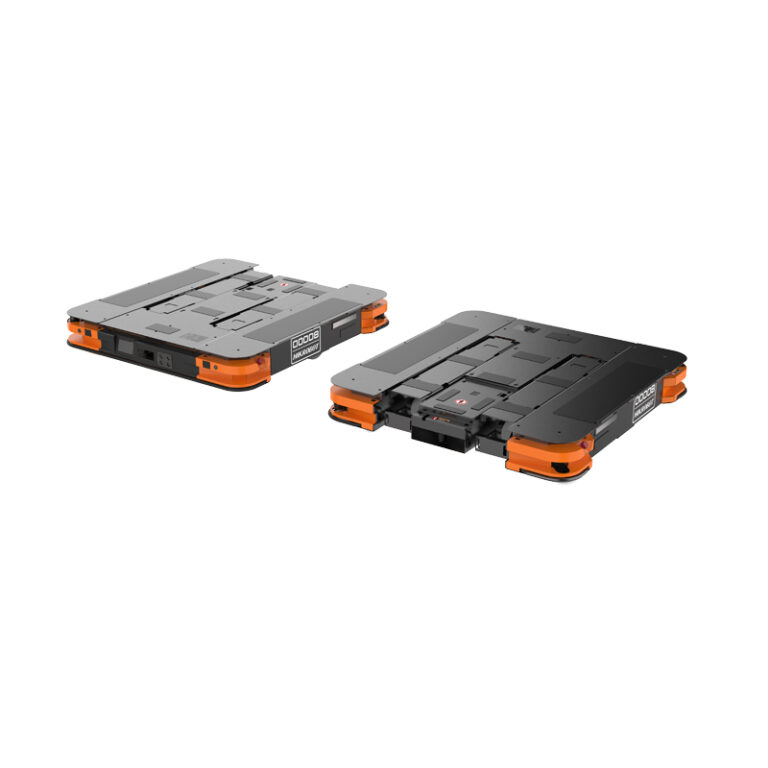
Начнем с основ транспортировки. Мобильные роботы вспомогательного назначения обеспечивают подъем паллет и базовое перемещение грузов, мобильные роботы конвейерного типа соединяют позиции вдоль линии, а модели повышенной грузоподъемности предназначены для работы с крупногабаритными предметами. Эти начальные этапы подтверждают надежность навигации, дисциплину зарядки и интеграцию со складской системой, обеспечивая при этом первоначальное повышение эффективности.
Наличие развитой транспортной инфраструктуры позволяет выборочно внедрять автоматизированные погрузчики (AGV) — начиная с мест частого складирования или специально отведенных зон погрузки/разгрузки. Использование уже имеющихся элементов парка оборудования снижает дополнительные инвестиции в оборудование и ускоряет ввод в эксплуатацию.
Критерии оценки подчеркивают соответствие полезной нагрузки задокументированным нагрузкам, совместимость высоты подъема со стеллажами, устойчивость навигации к перепадам высоты пола, соответствие требованиям безопасности в общих помещениях, а также программную архитектуру, учитывающую возможность дальнейшего расширения.
О Wesar Intelligence Co., Ltd.
Wesar Intelligence Co., Ltd.Компания, штаб-квартира которой находится в Сучжоу, провинция Цзянсу, Китай, располагает производственным комплексом площадью 5000 квадратных метров, специализирующимся на интеллектуальной логистике и интеллектуальном складском оборудовании. Организация предоставляет полный спектр услуг, включая консультации по применению, разработку программных платформ, производство оборудования, развертывание на местах и постоянную техническую поддержку. Штат компании, насчитывающий более 100 сотрудников, включая инженеров и специалистов по производству с почти двадцатилетним опытом работы в отрасли, поддерживает такие отрасли высокоточной обработки, как электроника, автомобильные компоненты и новые источники энергии.
Основные линейки продукции включают автономных мобильных роботов: мобильные роботы для перемещения и подъема паллет, мобильные роботы-погрузчики для штабелирования и транспортировки, мобильные роботы-конвейеры для взаимодействия с производственным оборудованием, мобильные роботы большой грузоподъемности, устройства для перемещения картонных коробок и мобильные коллаборативные роботы. Соответствующие программные платформы обеспечивают интеллектуальное управление складом, контроль парка роботов и координацию материалов в рамках концепции «Индустрия 4.0». Приоритет по-прежнему отдается индивидуальным, ориентированным на рынок решениям, которые повышают производительность, уменьшают расхождения в обработке и снижают постоянные эксплуатационные расходы в сложных производственных и логистических условиях.
Заключение
Вилочный погрузчик AGV Конфигурации обеспечивают надежное и адаптируемое перемещение материалов благодаря точному контролю высоты штабелирования, стабильной горизонтальной транспортировке, точной стыковке производственных линий и эффективному взаимодействию нескольких роботизированных систем. Эти возможности тесно соответствуют требованиям «умного завода» к бесперебойному потоку и минимизации ручного труда, хотя для достижения долгосрочных результатов необходима реалистичная оценка пределов точности, требований к координации и поэтапное внедрение. Заводы добиваются наиболее стабильного прогресса, сначала укрепляя транспортную инфраструктуру, а затем внедряя функции погрузчиков там, где экономически обоснованное расширение поддерживает эту функцию. Постоянное развитие систем мониторинга, управления и планирования до 2026 года и далее обеспечивает поэтапное внедрение как наиболее надежный подход к долгосрочному улучшению производственных процессов.
Часто задаваемые вопросы
На какой высоте автоматизированные транспортные средства (AGV) могут штабелировать поддоны в типичных складских условиях?
В стандартных конфигурациях автоматизированных транспортных средств (AGV) для вилочных погрузчиков обеспечивается стабильная штабелировка на высоте от 1 до 5 метров, при этом грузоподъемность уменьшается на верхних уровнях для сохранения устойчивости. В автомобильной и электронной промышленности часто используется высота штабелирования 3–4 метра для надежной повседневной работы без необходимости масштабного снижения раскачивания.
Какова реалистичная точность стыковки автоматизированных транспортных средств (AGV) на производственной линии?
Базовые установки обеспечивают точность позиционирования ±10–20 мм, которая улучшается до ±5 мм при использовании визуального или гибридного лазерного наведения. Синхронизация скорости линии и стабильность связи MES часто влияют на общую надежность больше, чем отдельные отклонения в точности позиционирования.
Как автоматизированные погрузчики (AGV) координируют свою работу с другими типами AGV в многороботном парке?
Централизованные платформы управления распределяют задачи, прогнозируют помехи на маршруте и распределяют рабочую нагрузку между погрузчиками, транспортными средствами с ограниченным доступом и конвейерами. Прогнозирующее планирование снижает заторы на 20–35% в смешанных парках техники в периоды высокого спроса.
Возможно ли в дальнейшем добавить функцию штабелирования с помощью вилочных погрузчиков AGV к существующему парку AGV?
Во многих случаях да — модульные конструкции шасси позволяют увеличить полезную нагрузку и добавить подъемные механизмы. Начало работы с транспортно-ориентированных модулей гарантирует первоначальную окупаемость и обеспечивает логичное развитие функций штабелирования и стыковки.
Какой срок окупаемости следует ожидать заводам от внедрения автоматизированных вилочных погрузчиков?
Установка, заменяющая многосменные ручные операции, обычно окупается в течение 18–36 месяцев, главным образом за счет сокращения трудозатрат, снижения уровня повреждений и повышения доступности оборудования. Реальная окупаемость зависит от подтверждения эффективности цикла и сложности интеграции в ходе пилотного исследования.


 Russian
 English
 Chinese
 Japanese
 Italian
 Korean
 Spanish
 Arabic
 French
 German