
Los costos laborales siguen aumentando, la cobertura de turnos se vuelve más difícil de mantener y las plantas necesitan un flujo de materiales que funcione sin supervisión humana constante, condiciones que hacen que Vehículos guiados automáticamente (AGV) para carretillas elevadoras Una consideración importante para la manipulación de palés, el apilamiento a gran altura y la integración precisa de la línea de producción. Carretilla elevadora AGV El rendimiento en altura de apilamiento, la consistencia del transporte horizontal, la precisión del acoplamiento en la línea de producción y la coordinación de flotas de múltiples robots se encuentran entre las características que se examinan con mayor detenimiento cuando los equipos evalúan las mejoras para almacenes más inteligentes y la manipulación de materiales de la Industria 4.0.

Los patrones extraídos de las líneas de componentes automotrices, el ensamblaje de baterías de nueva energía, el empaquetado secundario de productos electrónicos y el almacenamiento en la industria manufacturera en general sirven de base para el análisis que se presenta a continuación. Se aborda el comportamiento de estos sistemas en ciclos de trabajo reales, las comparaciones con equipos manuales o semiautomatizados convencionales, las limitaciones persistentes en el campo junto con las contramedidas viables, ejemplos de instalaciones recientes y secuencias de implementación por fases que limitan la exposición a riesgos mientras se avanza hacia una logística autónoma integral.
Funciones principales de los sistemas AGV para carretillas elevadoras
La arquitectura básica incorpora horquillas o un carro elevador especializado sobre un chasis autónomo. La navegación se realiza mediante SLAM láser, referencias visuales o una combinación de ambos. Los vehículos recogen palés a nivel del suelo o en estanterías bajas, los mueven horizontalmente por pasillos y zonas, elevan las cargas para su apilamiento y se posicionan con precisión en las interfaces de producción o puntos de transferencia.
La altura de apilamiento define gran parte del análisis de la capacidad. Las configuraciones estándar ofrecen elevaciones estables de entre 1 y 5 metros, y algunos diseños para pasillos estrechos alcanzan alturas mayores. La capacidad de carga útil suele mantenerse hasta los 3-4 metros antes de disminuir para mantener los márgenes de estabilidad. La repetibilidad en condiciones reales de elevación depende del control servoaccionado y de las rutinas antioscilación que amortiguan el movimiento de las horquillas durante el alcance.
El transporte horizontal ocupa la mayor parte del tiempo de operación. Las velocidades con carga oscilan entre 1 y 1,5 metros por segundo, con valores ligeramente superiores en vacío. La carga útil suele estar entre 1 y 3 toneladas en todos los modelos. El software de optimización de rutas selecciona trayectos que minimizan la distancia recorrida, mientras que los sensores de obstáculos (LiDAR o conjuntos de cámaras) mantienen la distancia de seguridad en áreas compartidas con personal u otros equipos.
El acoplamiento en la línea de producción exige una precisión rigurosa. Las interfaces más comunes incluyen transportadores de rodillos, mesas elevadoras o sistemas de alineación por visión artificial. La precisión de posicionamiento alcanza ±10–20 mm en instalaciones estándar, reduciéndose a ±5 mm con sistemas de guiado por visión artificial o láser híbrido. La sincronización de la secuencia permite que la llegada de los vehículos coincida con el ritmo de la línea, dependiendo frecuentemente de enlaces API a sistemas de ejecución de fabricación para transferencias sincronizadas.
La coordinación de flotas multirobot integra las funciones individuales en una operación cohesionada. Los AGV de montacargas comparten espacio con modelos auxiliares para el manejo de paletas, unidades integradas en cintas transportadoras para la alimentación directa de equipos o tipos de servicio pesado para la manipulación de objetos sobredimensionados; la programación centralizada asigna prioridades, anticipa interferencias y distribuye uniformemente el consumo de batería.
Comparación de rendimiento: Vehículos guiados automáticamente (AGV) para carretillas elevadoras frente a carretillas elevadoras manuales tradicionales
Las carretillas elevadoras manuales dependen de la experiencia del operario para lograr una altura de apilamiento uniforme y un transporte horizontal seguro. Los turnos prolongados generan fatiga, limitaciones de visibilidad y toma de decisiones inconsistente, especialmente a mayor altura o en zonas congestionadas.
Los vehículos guiados automáticamente (AGV) para montacargas ofrecen una ejecución repetible. El apilamiento a 4-5 metros mantiene una precisión subcentimétrica gracias al control de bucle cerrado, mientras que el rendimiento manual varía según la habilidad y la atención de cada operario. El transporte horizontal continúa sin interrupciones, lo que se traduce en mayores tasas de utilización en operaciones continuas.
La inversión inicial sitúa a los vehículos guiados automáticamente (AGV) para montacargas por encima de las unidades manuales —generalmente entre 50 000 y 150 000 dólares por vehículo, incluyendo software, infraestructura y medidas de seguridad— frente a los 20 000 a 60 000 dólares de un montacargas eléctrico comparable. Sin embargo, los costes a lo largo de su vida útil resultan más ventajosos para la autonomía gracias a la menor necesidad de mano de obra, la reducción de las reparaciones por colisión y la disminución de los daños al producto.
La eficiencia del espacio aumenta notablemente. Los pasillos más estrechos resultan prácticos cuando los vehículos siguen rutas precisas, lo que permite una mayor densidad de estanterías sin comprometer la accesibilidad.
La idoneidad de la carga de trabajo varía. Los ciclos repetitivos de paletización de alto volumen en zonas fijas favorecen a los vehículos guiados automáticamente (AGV) para montacargas por motivos de uniformidad. Los entornos dinámicos o la intensa interacción humano-robot suelen mantener elementos manuales durante los periodos de transición.
Acoplamiento en la línea de producción: precisión, métodos y consideraciones para la modernización.
El acoplamiento directo a las líneas de producción ofrece algunas de las ventajas operativas más claras. Las transferencias mediante cintas transportadoras de rodillos requieren que el vehículo guiado automáticamente (AGV) con carretilla elevadora se acerque, alinee las horquillas y libere los palés sin interrumpir el flujo de entrada ni de salida.
Los métodos habituales incorporan reflectores láser o marcadores QR para el posicionamiento final. Los módulos de visión detectan la inclinación de la paleta y ajustan los vectores de aproximación en tiempo real. Las líneas de producción de carrocerías en bruto para automóviles, por ejemplo, dependen de estos vehículos para el suministro de subconjuntos a intervalos de tiempo precisos.
El alcance de las adaptaciones varía considerablemente. El acoplamiento guiado por visión suele requerir únicamente marcadores adicionales y una mejor iluminación ambiental. Las adaptaciones mecánicas —como mesas elevadoras, puertas automáticas o extensiones de cintas transportadoras— pueden implicar trabajos estructurales moderados, aunque muchas instalaciones las implementan de forma gradual.
Entre las dificultades recurrentes se incluyen desfases en los tiempos de llegada con respecto a la velocidad de la línea o la comunicación intermitente entre el controlador del vehículo y los sistemas de la planta. Las plataformas que integran la programación de robots con las señales de la línea reducen estas interrupciones.
La lista de verificación de implementación abarca la compatibilidad de la elevación de la cinta transportadora, las tolerancias de coincidencia de velocidad, la verificación del protocolo (comúnmente Modbus TCP u OPC UA), la confiabilidad del reconocimiento de paletas en diferentes condiciones de iluminación y las pruebas de estrés bajo el máximo rendimiento para revelar limitaciones latentes.
Colaboración de flotas de múltiples robots: desafíos y soluciones de coordinación en el mundo real.
Los vehículos guiados automáticamente (AGV) para carretillas elevadoras independientes gestionan adecuadamente las tareas por sí solos. El mayor beneficio se observa en flotas mixtas, donde los modelos de carretillas elevadoras se encargan del almacenamiento y la recuperación en altura, mientras que las unidades latentes gestionan el movimiento de palés a nivel del suelo y los sistemas de transporte proporcionan una entrega fluida junto a la línea de producción.
La coordinación depende de sistemas de control centralizados para robots que priorizan las tareas, pronostican la superposición de rutas y ajustan las trayectorias en tiempo real. La predicción basada en el procesamiento en el borde reduce los periodos de inactividad entre un 20 % y un 35 % en áreas con múltiples vehículos durante los cambios de turno o los picos de demanda.
La autonomía de la batería se convierte en un factor limitante en flotas diversas. Las oportunidades de carga o las estaciones de intercambio evitan un agotamiento desproporcionado, y el equilibrio de la carga de trabajo prolonga el tiempo de funcionamiento general de la flota.
La interferencia en la ruta constituye la interrupción operativa más frecuente. El enrutamiento rígido produce bloqueos; la previsión dinámica, que simula el tráfico y reasigna las prioridades, reduce considerablemente los tiempos de espera.
Las plantas de ensamblaje de productos electrónicos suelen combinar vehículos guiados automáticamente (AGV) con montacargas para el acceso a las estanterías con unidades de transporte para la entrega de componentes. Las plantas automotrices combinan modelos de montacargas para piezas fundidas pesadas con robots latentes para la circulación de palés vacíos, formando así circuitos cerrados eficientes.
La viabilidad a largo plazo depende de la extensibilidad del software: las arquitecturas con API abiertas permiten un crecimiento gradual de la flota sin necesidad de una sustitución completa.
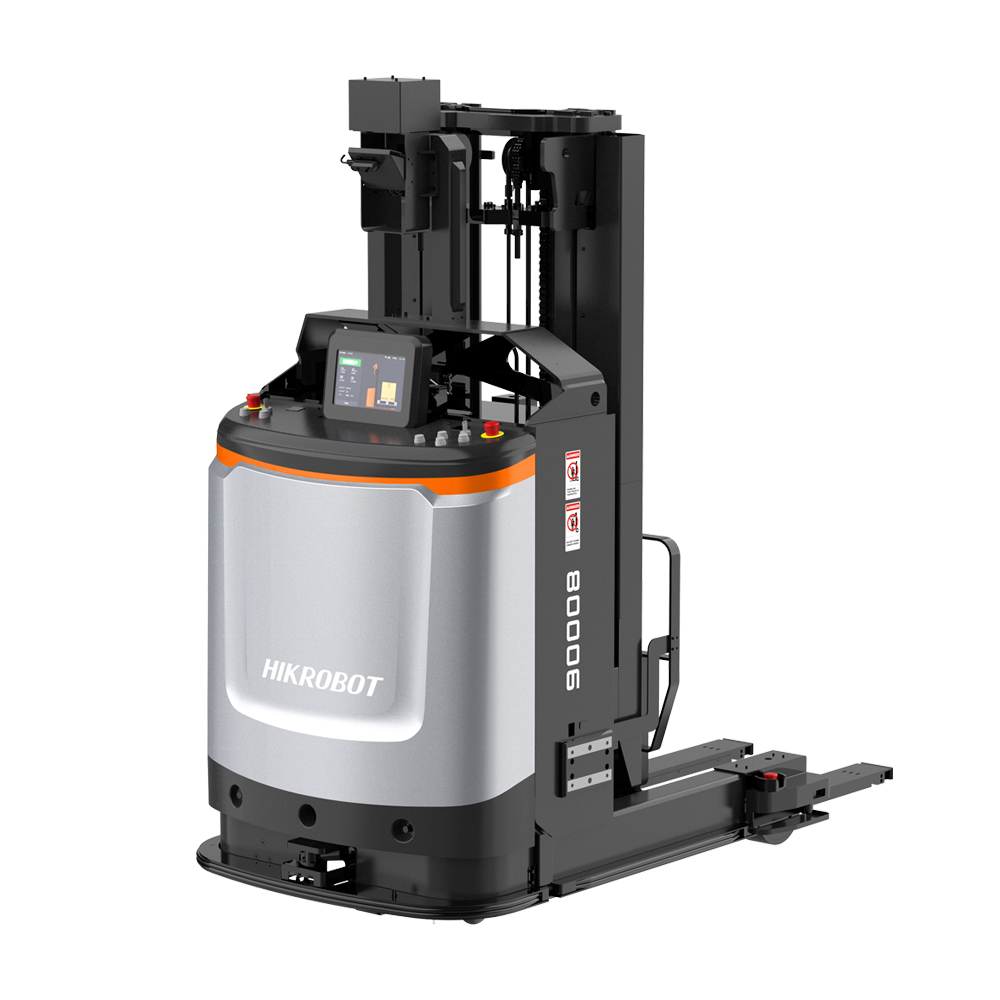
Ejemplos de aplicación y perspectivas sobre el retorno de la inversión (ROI) de implementaciones recientes.
Las líneas de producción de baterías de nueva generación emplean vehículos guiados automáticamente (AGV) para montacargas, que permiten apilar los módulos a una altura de 4 a 5 metros junto a las cintas transportadoras. Las instalaciones demuestran reducciones del 25 al 35 % en la mano de obra directa para la manipulación de materiales, con una estabilidad de los palés adecuada para la sujeción automatizada y el transporte hacia el exterior.
El almacenamiento de componentes para la industria automotriz utiliza estos vehículos para transferencias entre estaciones de carga y descarga y para la colocación en estanterías altas. Entre sus ventajas se incluyen una menor densidad de tráfico en pasillos concurridos y una mayor trazabilidad de las piezas gracias a la identificación integrada.
Las operaciones de fabricación en general hacen hincapié en el transporte horizontal con apilamiento periódico. Los periodos de amortización se reducen a entre 18 y 36 meses al sustituir equipos manuales de doble turno, teniendo en cuenta el ahorro en mano de obra, la prevención de daños y el aumento de la disponibilidad.
Las evaluaciones del retorno de la inversión (ROI) sopesan el gasto inicial frente a los gastos recurrentes: vida útil de la batería, limpieza de sensores y mantenimiento del software. Las proyecciones a 5-7 años, que incluyen la disponibilidad de repuestos regionales y el soporte remoto, generan pronósticos fiables.
Los contratiempos iniciales suelen deberse a una previsión insuficiente en la planificación de la flota: los proyectos que carecían de una resolución predictiva de conflictos sufrieron congestión y una puesta en marcha prolongada.
Rutas prácticas de implementación para instalaciones de tamaño mediano en 2026
Invertir desde el principio en una flota completa de vehículos guiados automáticamente (AGV) para montacargas expone a las plantas a un mayor riesgo mientras se desarrollan las capacidades logísticas autónomas. El despliegue secuencial se ajusta mejor a la disciplina presupuestaria y la familiaridad operativa.
Comience con los fundamentos del transporte. Los robots móviles latentes establecen el levantamiento de palés y la circulación básica; los robots móviles de cintas transportadoras conectan las posiciones laterales de la línea; y los modelos de alta resistencia se adaptan a artículos de mayor tamaño. Estas fases iniciales confirman la fiabilidad de la navegación, la disciplina de carga y la integración con el sistema de almacén, a la vez que generan mejoras tempranas en la eficiencia.
Con una infraestructura de transporte probada, la incorporación de vehículos guiados automáticamente (AGV) para montacargas se realiza de forma selectiva, comenzando en zonas de apilamiento de alta frecuencia o áreas de acoplamiento específicas. Los elementos de la flota preexistentes reducen la inversión adicional en hardware y aceleran la puesta en marcha.
Los criterios de evaluación hacen hincapié en la alineación de la carga útil con las cargas documentadas, la compatibilidad de la altura de elevación con las estanterías, la resistencia de la navegación a las variaciones del suelo, el cumplimiento de las normas de seguridad en espacios compartidos y un diseño de software que permita futuras ampliaciones.
Acerca de Wesar Intelligence Co., Ltd.
Compañía de Inteligencia Wesar, Ltd.Con sede en Suzhou, Jiangsu, China, la empresa cuenta con una planta de fabricación de 5000 metros cuadrados especializada en logística inteligente y equipos de almacenamiento inteligente. Ofrece servicios integrales que abarcan consultoría de aplicaciones, ingeniería de plataformas de software, producción de hardware, implementación en campo y asistencia técnica continua. Su plantilla, compuesta por más de 100 personas, incluyendo especialistas en ingeniería y producción con casi dos décadas de experiencia en el sector, presta apoyo a industrias de fabricación de precisión como la electrónica, los componentes automotrices y las energías renovables.
Las líneas de productos principales incluyen robots móviles autónomos: robots móviles latentes para el manejo y elevación de palés, robots móviles tipo montacargas para tareas de apilamiento y transporte, robots móviles tipo cinta transportadora para la interacción con equipos de producción, robots móviles de alta resistencia para cargas pesadas, unidades de transferencia de cajas y robots móviles colaborativos. Las plataformas de software asociadas facilitan la gestión inteligente de almacenes, el control de flotas de robots y la coordinación de materiales dentro de los marcos de la Industria 4.0. Se priorizan las soluciones personalizadas y adaptadas al mercado que mejoran el rendimiento, reducen las discrepancias en la manipulación y disminuyen los gastos operativos sostenidos en entornos complejos de producción y logística.
Conclusión
Carretilla elevadora AGV Las configuraciones optimizan el movimiento de materiales, garantizando su fiabilidad y adaptabilidad mediante una correcta ejecución de la altura de apilamiento, un transporte horizontal estable, un acoplamiento preciso a la línea de producción y una sólida colaboración entre flotas de robots. Estas capacidades se ajustan a los requisitos de las fábricas inteligentes para lograr un flujo ininterrumpido y minimizar la intervención manual, si bien para obtener resultados duraderos es fundamental evaluar con precisión los límites, las necesidades de coordinación y la implementación gradual. Las plantas logran un progreso más consistente al consolidar inicialmente las bases del transporte y, posteriormente, incorporar las funciones de las carretillas elevadoras cuando la rentabilidad justifica la expansión. El desarrollo continuo en detección, control y programación hasta 2026 y en adelante posiciona la adopción gradual como el enfoque más fiable para la mejora operativa a largo plazo.
Preguntas frecuentes
¿A qué altura máxima pueden apilar palés los vehículos guiados automáticamente (AGV) de las carretillas elevadoras en aplicaciones típicas de almacén?
Las configuraciones habituales de vehículos guiados automáticamente (AGV) para carretillas elevadoras permiten un apilamiento estable de entre 1 y 5 metros, con una capacidad de carga que disminuye en los niveles superiores para preservar la estabilidad. En los sectores automotriz y electrónico, las implementaciones suelen apuntar a alturas de entre 3 y 4 metros para un rendimiento fiable en el día a día sin necesidad de una mitigación de balanceo exhaustiva.
¿Qué nivel de precisión es realista para el acoplamiento de vehículos guiados automáticamente (AGV) con carretillas elevadoras en la línea de producción?
Las instalaciones básicas ofrecen un posicionamiento de ±10–20 mm, que mejora a ±5 mm con guiado láser híbrido o por visión artificial. La sincronización de la velocidad de línea y la consistencia de la comunicación MES suelen influir más en la fiabilidad general que la tolerancia de posicionamiento aislada.
¿Cómo se coordinan los vehículos guiados automáticamente (AGV) para carretillas elevadoras con otros tipos de AGV en una flota multirobot?
Las plataformas de control centralizadas asignan tareas, anticipan interferencias en las rutas y distribuyen las cargas de trabajo entre los modelos de montacargas, sistemas latentes y cintas transportadoras. La programación predictiva reduce la congestión entre un 20 % y un 35 % en flotas mixtas durante los períodos de alta demanda.
¿Es posible añadir posteriormente la capacidad de apilamiento mediante carretillas elevadoras a una flota de vehículos guiados automáticamente (AGV) ya existente?
En muchos casos, sí: los diseños de chasis modulares permiten aumentar la capacidad de carga y añadir mecanismos de elevación. Comenzar con unidades orientadas al transporte garantiza la rentabilidad inicial y establece una progresión lógica hacia la funcionalidad de apilamiento y acoplamiento.
¿Qué periodo de recuperación de la inversión deberían esperar las fábricas tras la implementación de vehículos guiados automáticamente (AGV) para carretillas elevadoras?
Las instalaciones que reemplazan operaciones manuales de varios turnos suelen recuperar la inversión en un plazo de 18 a 36 meses, principalmente gracias a la reducción de mano de obra, menores índices de daños y una mayor disponibilidad de equipos. El retorno de la inversión real depende de la confirmación del rendimiento del ciclo y la complejidad de la integración durante la evaluación piloto.










 Spanish
 English
 Russian
 Chinese
 Japanese
 Italian
 Korean
 Arabic
 French
 German