
Ein AGV kann zwar präzise seiner geplanten Route folgen, aber dennoch eine Palettenöffnung so weit verfehlen, dass ein automatisierter Zyklus gestoppt wird. Aus diesem Grund dürfen die Positioniergenauigkeit von AGVs und die Genauigkeit der Materialhandhabung niemals als identische Größen betrachtet werden. Navigationssensoren lokalisieren das Fahrzeug, Andocksteuerungen bringen es zur Station, und die Ladeschnittstelle entscheidet über die erfolgreiche Aufnahme oder Platzierung. Für einen Einkäufer, der Gabelstapler-AGVs, Kartontransferroboter oder die Bereitstellung direkt an der Produktionslinie plant, ist die Definition der endgültigen Transfertoleranz aussagekräftiger als der Vergleich eines einzelnen Millimeterwerts.
Was bedeutet AGV-Positionierungsgenauigkeit eigentlich?
Navigationsdatenblätter geben die Positioniergenauigkeit häufig als Distanz- und Winkelabweichung an. Diese Werte beschreiben, wie genau das Fahrzeug unter den angegebenen Testbedingungen positioniert oder anhält. Sie garantieren jedoch nicht, dass eine Palette in ein Regalfach passt oder ein Bauteil innerhalb enger Maschinentoleranzen platziert wird.
Worin unterscheidet sich die Navigationsgenauigkeit von der Fahrgenauigkeit?
Die Navigationsgenauigkeit bezieht sich auf die geschätzte Position und den Weg des Roboters zu einem Ziel. Die Andockgenauigkeit beschreibt seine Ankunftsposition relativ zu einer Station. Die Handhabungsgenauigkeit umfasst Gabel, Hub, Lastträger, Lastverlagerung und Transferschnittstelle. Ein Gabelstapler kann zwar korrekt anhalten, aber dennoch eine ungeeignete Paletteneinfahrt anfahren, während eine CTU zwar ein Regal erreichen, aber einen zweiten Ausrichtungsschritt benötigen kann, um einen Behälter zu entnehmen.
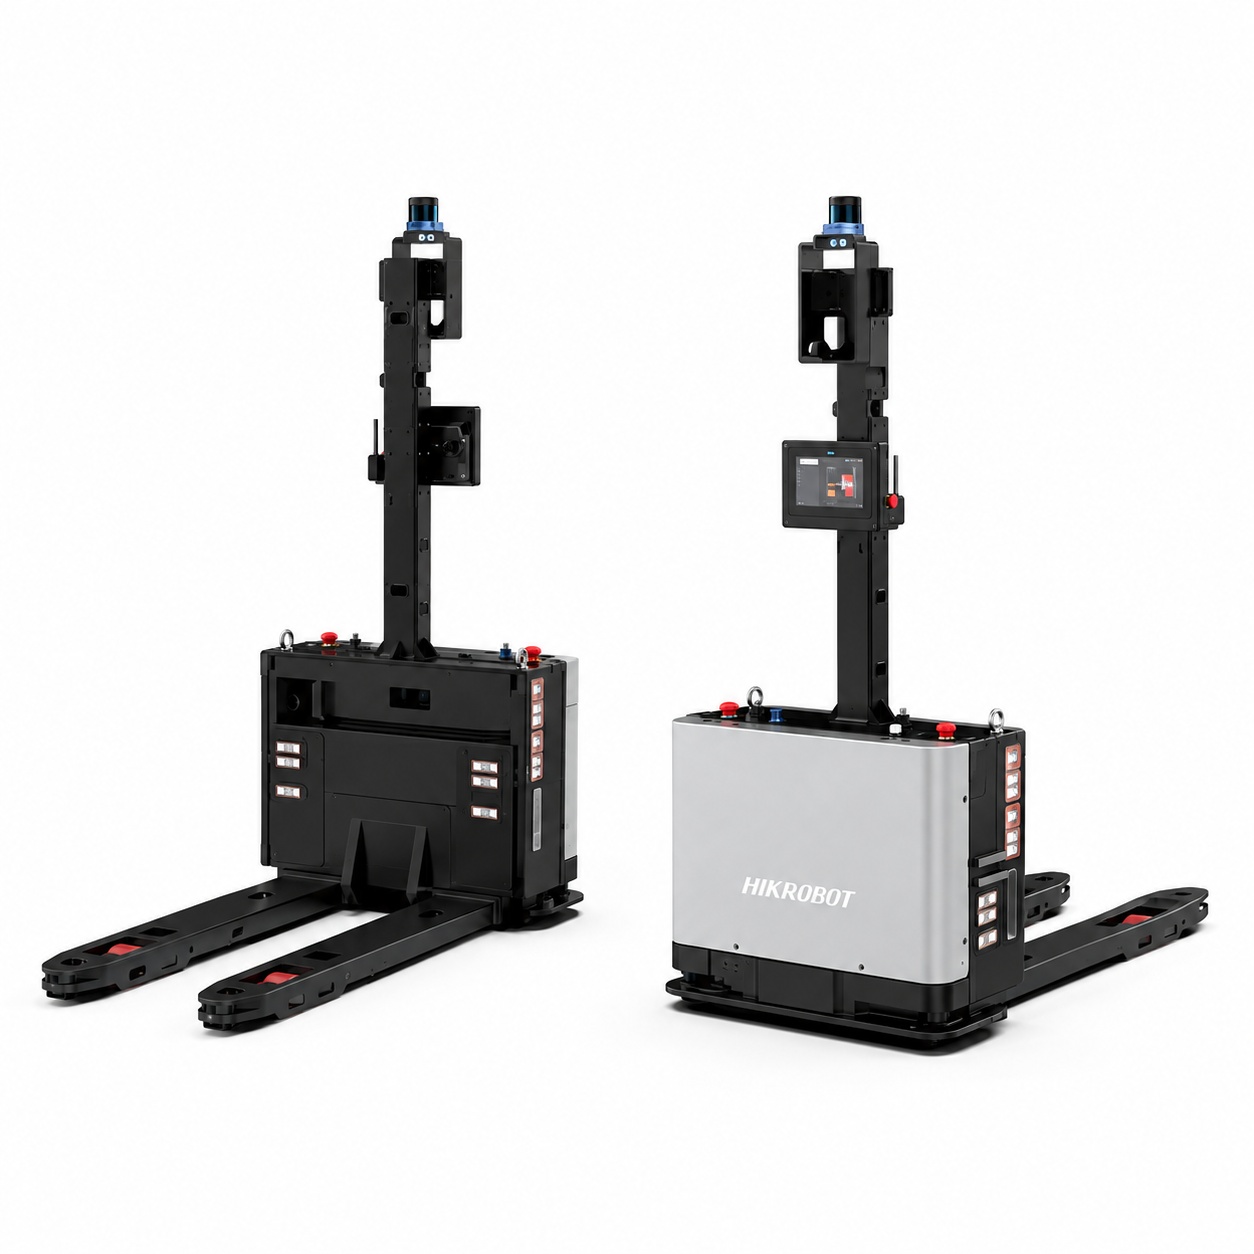
Der Offizielle F3-1500 Gabelstapler-Mobilroboter Die Spezifikation gibt eine Positioniergenauigkeit von ±10 mm und eine Winkelgenauigkeit von ±1° an. Dies sind veröffentlichte Fahrzeugdaten und keine generelle Zusage, dass jeder Palettentransfer innerhalb von ±10 mm abgeschlossen wird.
Wie beeinflussen Navigation und Lokalisierung die Positionierung?
Ein Fahrzeug benötigt eine zuverlässige Positions- und Fahrtrichtungsbestimmung. Verschiedene Systeme nutzen Laser-SLAM, Bildverarbeitung, 2D-Codes oder Kombinationen von Sensoren. Die geeignete Navigationsmethode hängt von der Geometrie des Geländes und der Stabilität der Referenzmerkmale während einer Fahrt ab.
Was kann die Karte eines Roboters stören?
Wiederkehrende Gänge, sich bewegende Waren, reflektierende Oberflächen, blockierte Sensoren, ungünstig platzierte Orientierungspunkte und Änderungen im Regallayout können die Lokalisierung erschweren. Ein Standort benötigt möglicherweise stabile Referenzpunkte, verifizierte Karten, freie Sensorfelder und ein Verfahren zur Aktualisierung der Routen nach Layoutänderungen. Ein guter Inbetriebnahmetest berücksichtigt sowohl ruhige Zeiten als auch den typischen Betriebsverkehr, anstatt den Roboter nur in einem leeren Lager zu testen.
Wann ist eine präzise Andockausrichtung erforderlich?
Manche Produktionsstationen erfordern höhere Genauigkeit als allgemeine Fahrten. Wo möglich, können lokale Markierungen, bildgestützte Ausrichtung, mechanische Führungen oder eine kalibrierte Andockvorrichtung die Auswirkungen von Kartenunsicherheiten am endgültigen Übergabepunkt reduzieren. Solche Maßnahmen müssen für die jeweilige Station konzipiert und validiert werden und dürfen nicht als Standard für jedes Modell angenommen werden.
Warum können Gabel-, Paletten- und Ladungsgeometrie die Genauigkeit beeinflussen?
Die Schnittstelle beim Lastübergang ist oft die Hauptursache für Abweichungen in der Praxis. Verbogene Palettenöffnungen, uneinheitliche Palettenabmessungen, instabile Verpackung, außermittige Ladung oder ein erhöhter Lastschwerpunkt können eine ansonsten reproduzierbare Anlieferung verhindern. Gabelstärke, Gabelabstand, Anfahrwinkel, Absenkhöhe und Hubbewegung entscheiden darüber, ob die Aufnahme gelingt.
Wie beeinflussen Höhe und Nutzlast das Toleranzbudget?
Beim Stapeln in großen Höhen können bereits geringe Fehler in der Basisposition oder im Mastwinkel zu größeren Abweichungen bei der Positionierung der Gabelzinken führen. Auch Unebenheiten des Bodens, die Durchbiegung der Nutzlast, Mastbewegungen und die Geometrie des Regals tragen dazu bei. Ein Käufer, der ein stapelfähiges AGV für hohe Regale evaluiert, sollte daher Testfahrten mit dem tatsächlichen Transportfahrzeug im Zielregal durchführen, anstatt sich ausschließlich auf die Positionierung auf Bodenhöhe zu verlassen.
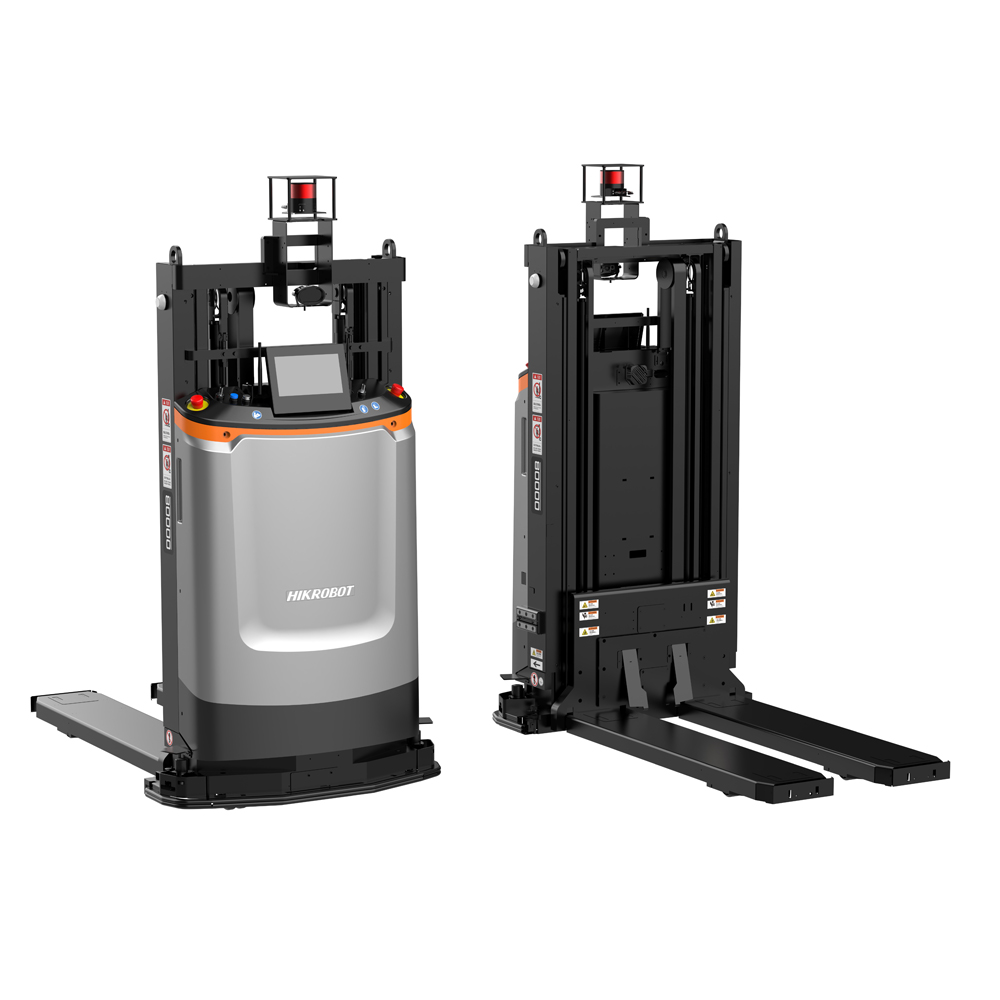
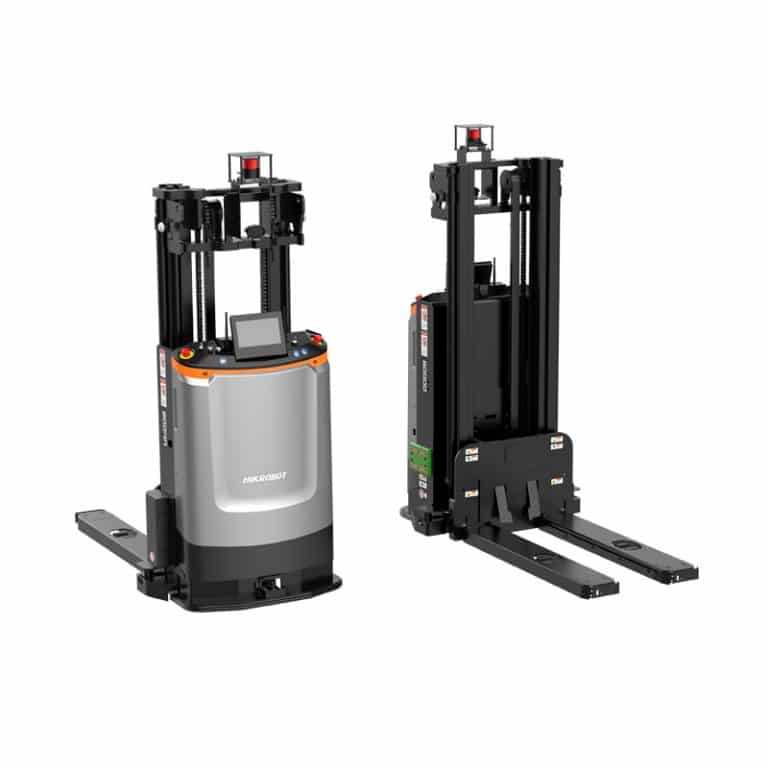
Wesars F4-1000C Stapelgabelstapler Die Angaben beziehen sich auf eine Gabelstaplerhubhöhe von 2.031 mm und eine Positionierungsgenauigkeit von ±10 mm / ±1°. Diese Werte beschreiben unterschiedliche Aspekte der Leistungsfähigkeit; keiner von ihnen ersetzt jedoch einen Test der Platzierung einer beladenen Palette im Zielregal.
Welche Rolle spielen Sensoren und Software bei präzisen Datenübertragungen?
Palettenerkennung, Hinderniserkennung, Bestätigung der Ladeposition, Bereitschaftssignale und Aufgabenrückmeldung helfen dem Roboter zu entscheiden, ob eine Abholung oder Ablieferung korrekt abgeschlossen wurde. Sie gewährleisten außerdem eine sicherere Wiederherstellung, wenn der Transporteur abwesend ist, die Station belegt ist oder eine Route blockiert ist.
Kann Flottensoftware eine ungenaue Dockingstation korrigieren?
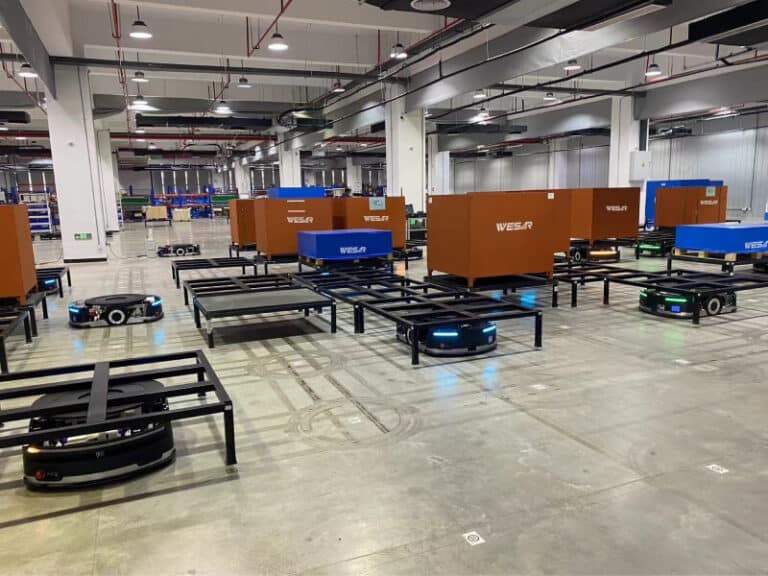
A Robotersteuerungssystem Das System kann Missionen zuweisen, den Verkehr koordinieren und Ausnahmen fahrzeugübergreifend verwalten. Es kann jedoch ohne geeignete lokale Sensorik und entsprechende Fehlerbehebungslogik weder eine beschädigte Palette reparieren noch einen mechanisch falsch ausgerichteten Übergabepunkt ausgleichen. Navigation, mechanische Schnittstelle und Software benötigen separate Abnahmekriterien, selbst wenn das System als ein einziges Projekt geliefert wird.
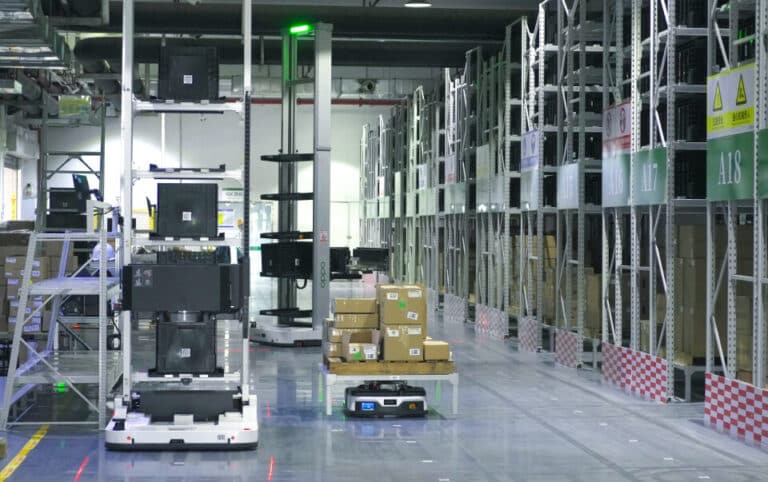
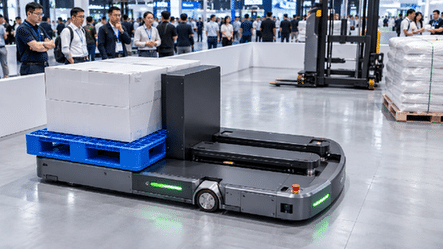
Für Anwendungen im Bereich der Behälterhandhabung gilt die gleiche Regel für ein KartonumschlageinheitDas Erreichen einer Regalposition ist nicht die gesamte Aufgabe. Behälteridentität, Regalposition, Entnahmevorgang und Ausrichtung der Empfangsstation müssen jeweils überprüft werden. Eine einzelne Genauigkeitszahl verschleiert diese einzelnen Vorgänge.
Wie sollten Käufer die Positionierungs- und Handhabungsgenauigkeit von AGVs testen?
Definieren Sie zunächst das gewünschte Ergebnis: den maximal zulässigen Versatz bei der Abholung, Ablieferung oder Maschinenübergabe. Testen Sie anschließend eine repräsentative Auswahl an Routen, Fahrzeugrichtungen, Nutzlasten, Palettenzuständen und Schichtzeiten. Dokumentieren Sie alle Fehler, nicht nur die durchschnittliche Stoppposition, da ein fehlerhafter Paletteneinsatz den nächsten Produktionszyklus unterbrechen kann.
Welche Akzeptanzkriterien sind sinnvoll?
Ein praktisches Protokoll kann Fehler in der Stoppposition, die Wiederholgenauigkeit beim Andocken, den Erfolg beim ersten Aufnahmeversuch, die Transferabschlussrate, die Wiederherstellungszeit und die Leistung bei der höchsten erforderlichen Hubhöhe protokollieren. Umgebungs- und Lastbedingungen sind bei jedem Ergebnis festzuhalten. Zulässige Fehler sind zu vereinbaren und nach Änderungen an Gestellen, Trägern, Sensoren oder Software erneut zu testen.
Wie geht Wesar bei der Genauigkeitsmessung in einem Gesamtsystem vor?
Wesar Intelligence Wir liefern mobile Roboter inklusive Systemplanung, Geräteintegration, Software, Inbetriebnahme und Kundendienst. Ein Projekt kann daher Fahrzeugnavigation, Andockfunktionen, Kompatibilität mit Lastträgern und Schnittstellenanforderungen für Stationen gemeinsam spezifizieren. Die Kaufspezifikation sollte weiterhin das genaue Modell und die Abnahmebedingungen benennen, anstatt die veröffentlichte Genauigkeit eines Modells auf alle Installationen zu übertragen.
Abschluss
Die Positioniergenauigkeit von AGVs ist nur ein Aspekt in der umfassenderen Toleranzkette des Materialhandlings. Standort, Boden- und Streckenbedingungen, Andocksteuerung, Gabeln, Palettengeometrie, Hubhöhe, Sensoren und Software-Feedback beeinflussen maßgeblich, ob eine Ladung den richtigen Ort erreicht. Fragen Sie nach der angegebenen Genauigkeit des Fahrzeugs und validieren Sie anschließend den gesamten Abhol- und Liefervorgang mit realen Ladungen und Stationen. Diese Unterscheidung verhindert, dass vielversprechende Datenblätter fälschlicherweise als nachgewiesene Handhabungsleistung interpretiert werden.
Häufig gestellte Fragen
Gewährleistet eine Positioniergenauigkeit von ±10 mm eine Palettenplatzierung von ±10 mm?
Nein. Die Palettenplatzierung hängt auch von der Gabel, dem Träger, der Ladungsstabilität, der Hubhöhe, der Andockschnittstelle und den Gegebenheiten vor Ort ab. Der gesamte Transport erfordert eine separate Abnahmeprüfung.
Kann ein Roboter seine endgültige Andockgenauigkeit verbessern?
Je nach Fahrzeug- und Stationsdesign können lokale Sensoren, Bildverarbeitung, Markierungen oder mechanische Ausrichtung die Wiederholgenauigkeit des Endanflugs verbessern. Prüfen Sie, welche Funktionen tatsächlich vorhanden sind.
Wie oft sollte ein AGV-Positionierungstest wiederholt werden?
Nach wesentlichen Änderungen an Layout, Träger, Gestell, Sensor oder Software sowie in Abständen, die den Sicherheits- und Qualitätsvorschriften des Standorts entsprechen, sollte ein erneuter Test durchgeführt werden.






 German
 English
 Russian
 Chinese
 Japanese
 Italian
 Korean
 Spanish
 Arabic
 French