制造和仓储行业的采购专家和工厂工程师经常求助于 潜伏型AGV系统 在寻求低调、自主的运输方式时,这类车辆能够轻松滑入负载下方,并在不破坏现有设施的情况下进行集成。这些车辆——通常被称为潜伏式AGV或升降式AGV——能够完成推车、货架或托盘下方的重物搬运,然后将其精确地移动到下一个工位。在设备评估过程中,经常会讨论潜伏式AGV的各种变体、对接顺序以及与滚筒输送机、生产设备、电梯和自动门的信号通信等问题。
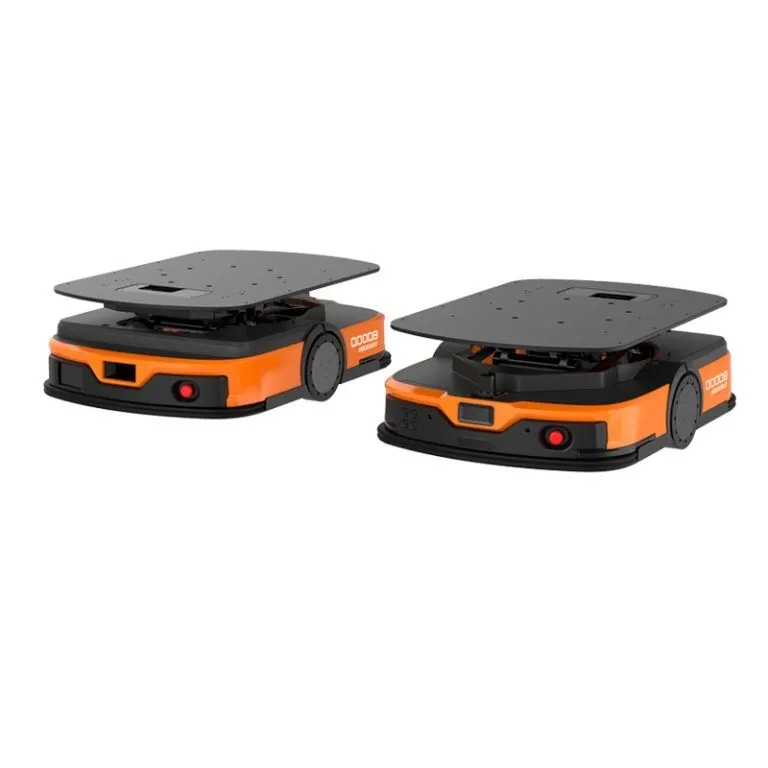
核心架构在所有类型中保持一致:紧凑的框架、无需固定基础设施即可构建地图的激光SLAM导航,以及仅需提升负载即可通过间隙的升降机构。传统的潜伏型是其基础。滚筒输送机版本和重型单元在此基础上发展而来,用于直接转移或更大的有效载荷。集成性能——尤其是可靠的I/O交换和时序——决定了系统能否平稳运行,还是会在转移点造成延迟。
以下各节详细介绍了每种型号,包括其在实际应用中的机械性能、对接程序以及在汽车、电子和新能源设施中观察到的实际因素。部署的典型数据显示,有效载荷范围从 500 公斤到超过 10 吨,定位精度为 ±5–10 毫米,转移周期符合高频生产节奏。
什么是传统潜伏式(隐蔽式)AGV?
传统的 潜伏性AGV 该车辆可驶入手推车、货架或托盘车下方,并伸出千斤顶机构(有些是液压的,有些是电动的),将货物抬离地面进行运输。行驶过程中,车辆大部分时间都保持在地面以下,这使得它能够通过狭窄的通道或通过密集生产区常见的低矮障碍物。
激光SLAM技术负责导航,通过扫描自然特征实时创建和优化地图。这项功能在工厂中尤为重要,因为工厂布局会随着新产品生产或季节性调整而发生变化。提升高度通常在50至100毫米之间,既能避开脚轮,又能保持负载稳定。
标准有效载荷范围为 500 公斤至 2 吨,具体取决于车轮尺寸、驱动功率和电池容量。行走精度通常可达 ±10 毫米,最终对接位置的精度可达 ±5 毫米。电池在平均工况下可提供 8 至 10 小时的运行时间,并在休息期间于指定站点自动充电。
这种方法能有效降低干扰。负载提升后,中央车队软件会利用360度障碍物检测和预测路径规划功能,生成无碰撞路径。在电子装配线或精密钣金加工中,这些设备负责将半成品推车从一个工位运送到另一个工位,从而减少了叉车作业及其带来的安全事故。
滚筒输送机AGV变型
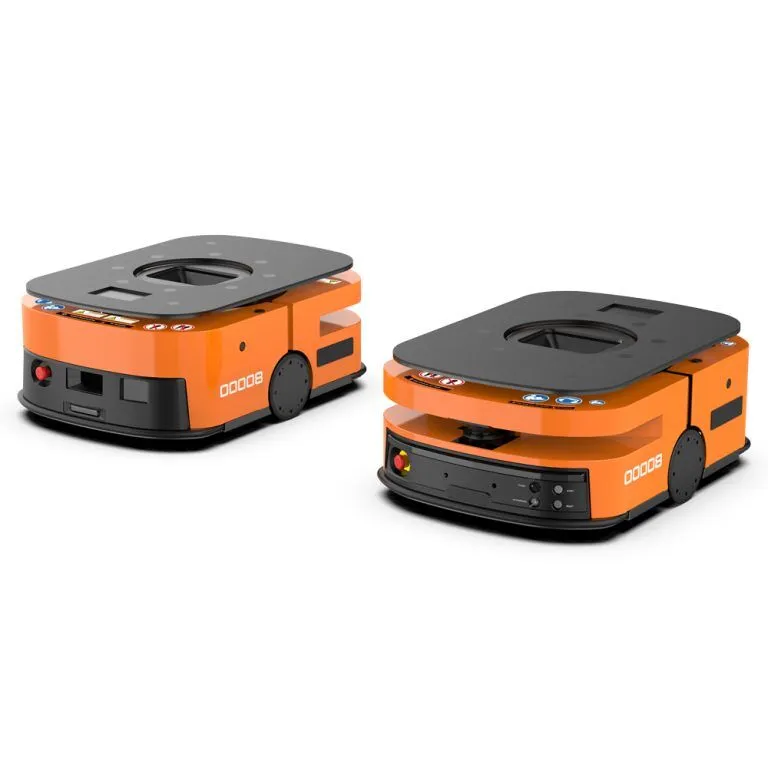
滚筒输送机 AGV 以潜在的底座为基础,并在上层甲板上添加动力滚筒,从而可以与固定滚筒线直接进行负载交换,而无需依赖单独的升降台或人工干预。
车辆移动到传送带末端下方就位,抬升至与传送带齐平的高度,并在确认对准后触发滚筒。信号交换驱动整个流程:AGV 指示准备就绪,生产线确认位置,滚筒旋转直至传感器检测到物料完全转移,然后车辆下降并离开该区域。横向和高度对准通常分别保持在 ±5 毫米和 ±2 毫米以内,以避免堵塞。
有效载荷能力与基础型号相同,通常为 500–1500 公斤,但滚轮组件会增加少量重量。在汽车零部件输送或仓储的高周转区域,这些型号可将零件直接从存储缓冲区输送到装配传送带。传输时间显著缩短;一些场所的传送带连接点速度比人工操作快 20–30%。
除了简单的 I/O 握手之外,许多设备还支持以太网/IP 或 Modbus 协议,以实现详细的状态共享,例如负载状态、故障警报和队列状态。对于已配备滚筒输送机的工厂,这种方案可以降低改造成本,同时实现缓冲和分拣步骤的自动化。
重型潜望式AGV
重型潜望式AGV利用潜望原理,能够处理2吨至10吨甚至更重的工业负载。加固的车架、更大的驱动轮和多轴布局提供了必要的稳定性,而更强大的升降系统(通常是同步液压系统或重型电动执行器)则负责升降作业。
导航继续采用激光SLAM技术,在多尘或高反射环境下有时会辅以惯性导航单元。升降高度可达约150毫米,以避开不平整的地面或轨道导向装置。
这些型号的设备广泛应用于汽车冲压厂、新能源电池生产线以及大型钣金加工车间,在这些场所,模具、冲模或超大型夹具需要在冲压机和存储区之间进行搬运。更高的有效载荷需要更大的锂离子电池组,并且需要在生产间歇期间更频繁地进行充电。
对接过程遵循与轻型机型相同的信号逻辑,但增加了额外的安全层。AGV 在下降前会等待负载稳定性确认,接收方也会验证间隙。得益于改进的传感器集成,即使在最大负载下,定位精度也能保持在 ±10 毫米或更低。
主要集成功能:与滚筒生产线、生产机器、电梯和自动门对接
部署成功取决于清晰可靠的接口。低延迟自动导引车 (AGV) 依赖数字 I/O 进行基本握手,使用无线链路(Wi-Fi 或 5G 以降低延迟),有时还需要 API 级通信与相邻设备同步。
滚筒式输送线转运始于路径规划。到达枢纽后,AGV 对准目标,提升至所需高度,并发出就绪信号。输送机确认位置后,滚筒啮合,完成传感器停止输送过程。车队软件对多辆车辆进行排序,以防止在繁忙的转运区域发生拥堵。
在生产设备和工作站上,最终对接采用激光或视觉引导进行最后毫米级的微调。AGV发出到达信号;工作站可能会伸出定位装置或短传送带。对接完成后,通过确认握手即可完成交接。在装配环境中,此过程通常在60秒内完成,调整后错位率可降至0.1%以下。
电梯交接包括无线呼叫召唤轿厢、验证门是否打开、楼层传感器引导乘客进入以及发出出口信号。联锁装置确保电梯门在自动导引车 (AGV) 完全离开门槛前保持关闭状态,紧急停止指令会在系统中传播。多层电梯在调试解决时序偏差后,可实现平稳的垂直客流。
自动门需要简洁明了的信号系统。AGV(自动导引车)发出接近信号,门在接收到信号后打开,并在通过雷达或激光雷达确认安全后关闭。该系统可在受控区域内确保安全并实现环境隔离。
常见的集成问题——时序漂移或信号干扰——通过冗余传感器、超时逻辑和在生产负载下进行长时间调试运行来解决。
潜在AGV变异体的比较
传统的潜伏式AGV可为中等规模的运输作业提供经济高效且适应性强的运输方案。滚筒输送机型号可提高现有固定输送线接口处的效率。重型型号则具备大规模工业作业所需的有效载荷和耐用性。
在比较不同方案时,场地条件至关重要:通道限制、货物尺寸、装卸频率以及未来扩展需求。混合车队(结合不同型号)通常能提供最佳的整体性能。
关于维萨尔智能有限公司
威萨智能股份有限公司有限公司。 该公司总部位于中国江苏省苏州市,提供端到端的智能工厂解决方案。公司拥有5000平方米的生产基地,员工超过100人,其中包括25名以上专注于导航、调度和系统集成的技术专家,并由制造和服务团队提供支持。
产品线以绿色智能物流机器人为核心,涵盖潜望式AGV及其他类型机器人,同时还包括仓库管理系统、存储货架、输送机和定制化物料搬运设备。主要应用领域包括精密钣金、汽车、电子和新能源。
服务范围涵盖咨询、软件开发、设备生产、现场安装和售后支持,重点在于实时可视性、多机器人协调以及与现有基础设施的兼容性,以提高吞吐量并减少流程变异性。
结论
潜伏型AGV从传统的潜伏式设计到滚筒输送机的延伸和重型配置,该系列产品可在需要灵活性和最大限度减少干扰的制造和仓储环境中提供可靠的自动化运输。其一致的基础——低矮的底盘、精准的导航和强大的提升能力——以及与滚筒线、机器、电梯和门的牢固集成,可实现跨区域的连续物料输送。运营团队可通过记录当前流程、定义负载和循环要求以及在早期试验中验证接口来获益。选择合适的型号或组合,可随着生产规模的扩大,显著提高效率、减少人工成本并提升产能。
常见问题
潜伏式AGV如何与滚筒输送线对接?
潜伏式AGV对准传送带末端,升至与传送带高度一致,并启动I/O握手以确认就绪。随后,滚轮转移货物,完成传感器触发停止操作,AGV随后下降并离开。
潜伏式AGV在生产机器上的对接精度如何?
潜伏式AGV通常通过激光和视觉引导实现±5–10毫米的定位精度。这种精度能够确保工作站之间物料转移的一致性,从而最大限度地减少装配或加工过程中的对准误差。
潜伏式AGV能否与多层建筑中的电梯配合使用?
潜伏型AGV通过无线呼叫、门状态确认和楼层传感器引导与电梯进行交互,实现进出操作。联锁装置会在确认安全后锁定门,从而确保堆叠作业中可靠的垂直运输。
重型潜望式AGV如何在高负载下进行对接?
重型潜望式AGV采用强化的提升和稳定性控制系统,在承载数吨重物时仍能保持±10毫米的精度。额外的信号检查会在释放负载前确认其安全性,从而确保在重型压力机或装配工位上安全交接。
哪些信号用于处理AGV通过自动门的潜在操作?
潜伏式自动导引车(AGV)通过无线或I/O接口发送接近信号来打开门。间隙传感器确认通行后,触发门关闭。这确保了受限区域或洁净室的安全性和环境隔离。


 Chinese
 English
 Russian
 Japanese
 Italian
 Korean
 Spanish
 Arabic
 French
 German