
製造業や倉庫業の調達スペシャリストやプラントエンジニアは、 潜在的なAGVシステム 目立たず、荷物の下に潜り込み、既存の設備を壊すことなく統合できる自律型搬送装置をお探しの場合、これらの車両(潜伏型AGVまたはジャッキング型AGVと呼ばれることが多い)は、カート、ラック、パレットなどの重荷を持ち上げ、次のステーションまで正確に移動させます。潜在型AGVのバリエーション、ドッキングシーケンス、ローラーコンベア、生産機械、エレベーター、自動ドアとの信号ハンドシェイクに関する議論は、機器評価の際に頻繁に行われます。
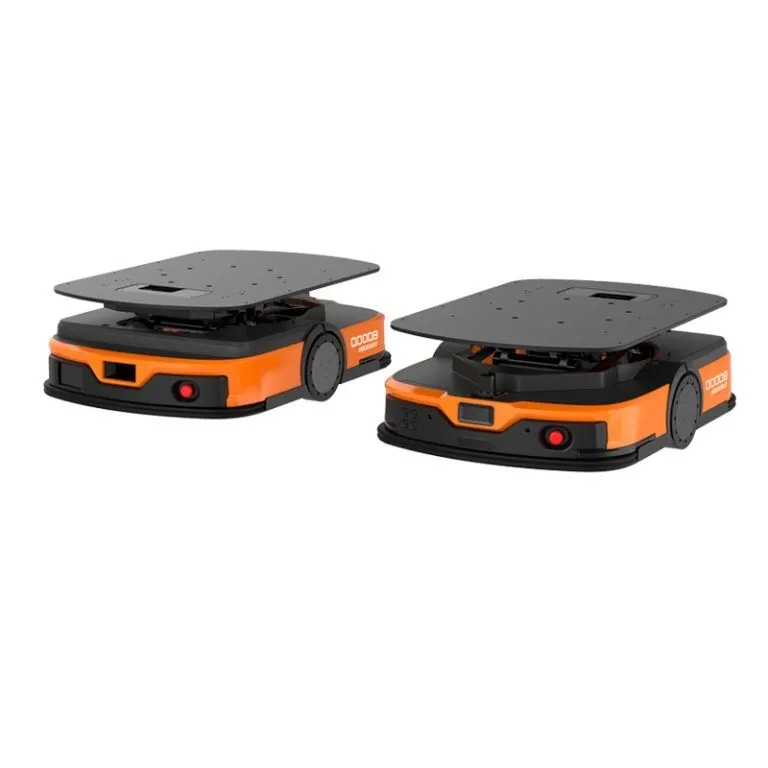
コアアーキテクチャは、コンパクトなフレーム、固定インフラなしで地図を作成するためのレーザーSLAMナビゲーション、クリアランスを確保するのに十分なだけ荷物を持ち上げる昇降機構など、タイプを問わず一貫しています。従来の潜伏型モデルが基盤となり、ローラーコンベア型や高耐久性ユニットは、直接搬送やより大きなペイロードに対応するために、この基盤から派生しています。統合性能、特に信頼性の高いI/O交換とタイミングは、システムがスムーズに動作するか、搬送ポイントで遅延が発生するかを左右します。
以下の各セクションでは、各バリアントの詳細、現場での機械的挙動、ドッキング手順、および自動車、電子機器、新エネルギー施設で観察された実用的な要因について説明します。展開事例における典型的な数値は、ペイロードが500kgから10トン以上、位置決め精度が±5~10mm、そして高頻度生産リズムに適合する移送サイクルを示しています。
従来型の潜在型(潜伏型)AGVとは何ですか?
伝統的 潜在的AGV トロリー、棚、パレットキャリアの下を通り抜け、ジャッキ機構(油圧式、電動式など)を伸ばして荷物を地面から持ち上げ、運搬します。車両は走行中、ほとんど床面より低い位置に留まるため、狭い通路や、密集した生産現場によくある低い障害物の下を通過することができます。
レーザーSLAMはナビゲーションを担い、自然地形をスキャンしてリアルタイムで地図を作成・改良します。この機能は、新製品の生産や季節的な調整によってレイアウトが変化する工場で特に役立ちます。リフト高さは通常50~100mmで、キャスターホイールとの干渉を避けつつ、荷物の安定性を保つのに十分な高さです。
標準積載量は、車輪サイズ、駆動出力、バッテリー容量によって決まり、500kgから2トンの範囲です。歩行精度は通常±10mmに達し、最終的なドッキング位置は±5mmまで精度が向上します。バッテリーは平均的な使用状況で8~10時間の稼働時間を実現し、休憩時間には充電ステーションで自動的に充電されます。
この方式は干渉を最小限に抑えます。荷物が持ち上げられると、中央の車両管理ソフトウェアが360度障害物検知と予測ルーティングを用いて衝突のない経路をプロットします。電子機器組立ラインや精密板金加工工場では、これらのユニットが仕掛品カートをステーション間を移動させ、フォークリフトの運行とそれに伴う安全事故を削減します。
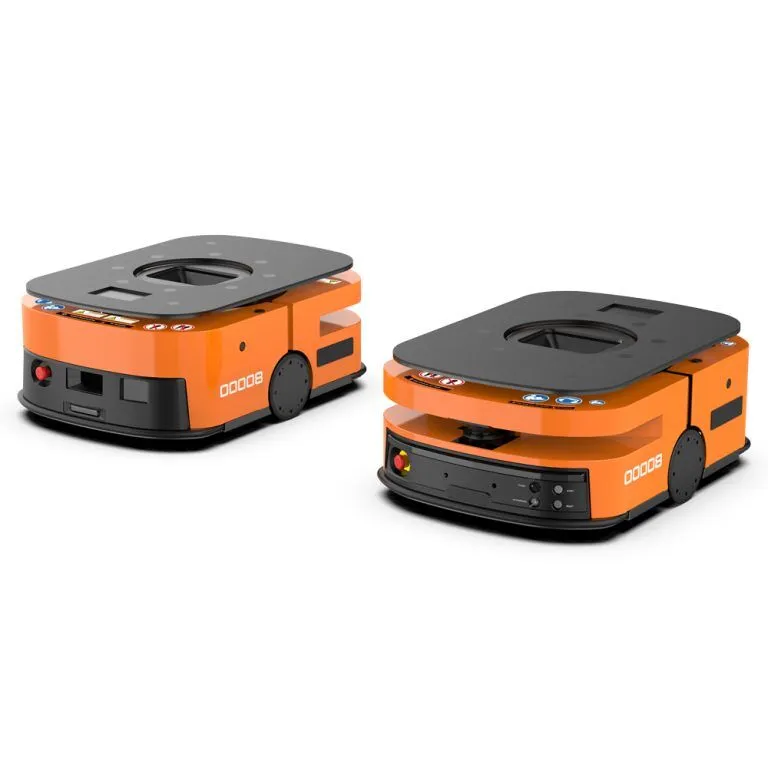
ローラーコンベア式AGV(無人搬送車)のバリエーション
ローラーコンベア式AGVは、従来の搬送システムをベースに、上部デッキに電動ローラーを追加することで、別個のリフトテーブルや手動操作に頼ることなく、固定ローラーラインとの直接的な荷物交換を可能にする。
車両はコンベアの終端下に移動し、高さを合わせて上昇し、位置合わせが確認されるとローラーを作動させます。信号交換によって一連の動作が制御されます。AGVが準備完了を通知し、ラインが位置を認識し、センサーが搬送完了を検知するまでローラーが回転し、その後車両が降下してエリアをクリアします。横方向と高さ方向の位置合わせは、詰まりを避けるため、通常±5mmと±2mmの範囲内に収まります。
積載量は基本モデルとほぼ同じで、一般的に500~1500kgですが、ローラーアセンブリによって若干重量が増加します。自動車部品の供給や保管など、回転率の高い現場では、これらのバリアントは部品を保管バッファから組立ベルトに直接搬送します。搬送時間は大幅に短縮され、一部の現場では、コンベアの接合部での流れが手動方式に比べて20~30%速くなったと測定されています。
単純な入出力ハンドシェイクにとどまらず、多くのユニットはイーサネット/IPまたはModbusに対応しており、負荷の有無、障害アラート、キューの状態など、詳細なステータス共有が可能です。ローラーコンベアを既に設置している工場では、この方式を採用することで改修費用を削減できるだけでなく、バッファリングと仕分けの工程を自動化できます。
高耐久性潜在型AGV
高耐久性の潜伏型AGVは、潜伏型AGVの原理を応用し、2トンから10トン、さらにはそれ以上の産業用積載物を取り扱うことができます。強化されたフレーム、大型の駆動輪、多軸構造により必要な安定性が確保され、より強力なジャッキシステム(多くの場合、同期油圧式または高耐久性電動アクチュエータ)が昇降を制御します。
ナビゲーションはレーザーSLAMで行われ、埃っぽい環境や反射率の高い環境では慣性計測装置が併用される場合もあります。リフトの高さは約150mmまで伸び、床面の凹凸やレール式設備を避けることができます。
これらのモデルは、自動車プレス工場、新エネルギーバッテリー製造ライン、金型、ダイ、または大型治具をプレス機と保管場所の間で移動させる必要がある大規模な板金加工工場などで広く使用されています。積載量が多いほど、より大型のリチウムイオンバッテリーパックが必要となり、生産の中断中に頻繁に充電を行う必要があります。
ドッキングは軽量モデルと同じ信号ロジックに従いますが、安全性をさらに高めています。AGVは降下前に積載物の安定性確認を待ち、受入側はクリアランスを確認します。センサー統合の改善により、最大積載時でも±10mm以下の精度で位置決めを維持します。
主な統合機能:ローラーライン、生産機械、エレベーター、自動ドアとのドッキング
導入の成功は、クリーンで信頼性の高いインターフェースにかかっています。レイテンシー型AGVは、基本的なハンドシェイクにはデジタルI/O、低遅延を実現する無線リンク(Wi-Fiまたは5G)、そして場合によっては隣接機器との同期のためにAPIレベルの通信を利用します。
ローラーラインによる搬送は、まず分岐点までの経路計画から始まります。AGVは到着すると位置合わせを行い、所定の高さまで上昇して準備完了信号を送信します。コンベアが位置を確認し、ローラーが作動すると、完了センサーがプロセスを停止します。車両管理ソフトウェアは、混雑した搬送ゾーンでの車両の渋滞を防ぐため、複数の車両の搬送順序を制御します。
生産機械やワークステーションでは、最終ドッキング時にレーザーまたはビジョン誘導を用いてミリ単位の微調整を行います。AGVが到着を知らせると、ステーションは位置決め機能または短いコンベアスタブを伸長します。接続が完了すると、確認のハンドシェイクによって搬送が開始されます。組立環境では、この一連の動作は多くの場合60秒以内に完了し、調整後には位置ずれ率が0.1%未満に低下します。
エレベーターのハンドオフには、無線によるかご呼び出し、ドア開閉確認、床センサーによる乗車誘導、降車信号送信が含まれます。インターロックにより、AGVが敷居を完全に通過するまでエレベーターのドアは閉じられたままになり、緊急停止信号はシステム全体に伝達されます。試運転でタイミングのばらつきが解消されると、複数階建ての施設ではスムーズな垂直搬送が実現します。
自動ドアは、シンプルな信号伝達方式で動作します。AGV(無人搬送車)が接近を知らせ、ドアは応答に応じて開き、レーダーまたはLiDARによる安全確認後に閉じます。このシステムにより、管理区域内のセキュリティと環境分離が維持されます。
タイミングのずれや信号干渉といった一般的な統合上の問題は、冗長センサー、タイムアウトロジック、および本番負荷を用いた長時間の試運転によって解決されます。
潜在的AGV変異体の比較
従来型の潜伏型AGVは、中規模用途向けに費用対効果が高く、適応性に優れた搬送システムを提供します。ローラーコンベア型モデルは、既存の固定ラインがあるコンベア接続部において効率性を向上させます。高耐久性モデルは、大規模な産業用途に必要な積載量と耐久性を備えています。
選択肢を比較検討する際には、通路の制約、積載量、積み替え頻度、将来の拡張性といった現場の状況が重要になります。複数の機種を組み合わせた混成フリートは、多くの場合、総合的に最も優れたパフォーマンスを発揮します。
株式会社ウェザーインテリジェンスについて
ウェサール・インテリジェンス株式会社 同社は中国江蘇省蘇州市に本社を置き、エンドツーエンドのインテリジェントファクトリーソリューションを提供しています。5,000平方メートルの生産施設を運営し、100名以上の従業員を擁しています。その中には、ナビゲーション、スケジューリング、システム統合に特化した25名以上の技術スペシャリストが含まれており、製造チームとサービスチームがこれを支えています。
製品ラインは、潜在型AGVをはじめとする各種の環境に配慮したインテリジェント物流ロボットを中心に、倉庫管理システム、保管棚、コンベア、カスタムマテリアルハンドリング構成などを展開しています。主な事業分野は、精密板金加工、自動車、エレクトロニクス、新エネルギーです。
サービス内容は、コンサルティング、ソフトウェア開発、機器製造、オンサイト設置、アフターサービスなど多岐にわたり、リアルタイムでの可視化、複数ロボットの連携、既存インフラとの互換性を重視し、スループットの向上とプロセス変動の低減を目指します。
結論
潜在的なAGV従来のスリング設計からローラーコンベアの拡張、高耐久性構成まで、幅広いラインナップを誇るこのシステムは、柔軟性と最小限の混乱が求められる製造・倉庫環境において、信頼性の高い自動搬送を実現します。薄型シャーシ、高精度ナビゲーション、高能力リフトといった一貫した基本設計に加え、ローラーライン、機械、エレベーター、ドアとの確実な統合により、ゾーンをまたいだ連続的な資材搬送を可能にします。運用チームは、初期トライアル中に現在のフローを文書化し、負荷とサイクル要件を定義し、インターフェースを検証することで、大きなメリットを得られます。適切なバリエーションや組み合わせを選択することで、生産規模の拡大に伴う効率性、省力化、処理能力の向上を実感できます。
よくある質問
潜在型AGVは、どのようにローラーコンベアラインにドッキングするのでしょうか?
待機状態のAGVはコンベアの終端の下に位置合わせされ、高さを合わせて上昇し、準備完了を示すI/Oハンドシェイクを開始します。その後、ローラーが荷物を搬送し、完了センサーが作動して一連の動作を停止させた後、車両は下降して出発します。
潜在型AGVは、生産機械においてどの程度のドッキング精度を実現するのか?
潜在型AGVは、レーザーとビジョン誘導によって±5~10mmの位置決め精度を実現します。この精度により、作業ステーションでの搬送が安定し、組み立てや機械加工プロセスにおける位置ずれを最小限に抑えることができます。
潜在型AGVは、複数階建ての施設でエレベーターと連携して動作しますか?
潜在型AGVは、無線呼び出し、ドアの状態確認、および床面センサーによる進入・退出誘導を介してエレベーターと連携します。インターロックにより、ドアの開閉が確認されるまでドアが保持されるため、積み重ねられた状態でも信頼性の高い垂直搬送が可能です。
高負荷時における高耐久性潜在型AGVのドッキングはどのように実現されるのか?
高耐久性の潜像型AGVは、強化された昇降機構と安定性制御により、数トンの積載量でも±10mmの精度を維持します。追加の信号チェックにより、解放前に積載物の安全性が確認され、大型プレス機や組立ステーションでの安全な受け渡しが保証されます。
自動ドアを通過するAGV(無人搬送車)の潜在的な通過を処理する信号は何ですか?
潜在型AGVは、無線またはI/Oを介して接近信号を送信し、ドアを開けます。クリアランスセンサーが通過を確認し、その後ドアを閉じます。これにより、制限区域やクリーンルームにおけるセキュリティと環境分離が維持されます。










 Japanese
 English
 Russian
 Chinese
 Italian
 Korean
 Spanish
 Arabic
 French
 German