
Les spécialistes des achats et les ingénieurs d'usine dans les secteurs de la fabrication et de l'entreposage se tournent fréquemment vers systèmes AGV latents Lorsqu'on recherche un transport autonome discret, capable de se faufiler sous les charges et de s'intégrer sans perturber les installations existantes, ces véhicules – souvent appelés AGV furtifs ou AGV de levage – prennent en charge le levage de charges lourdes sous les chariots, les rayonnages ou les palettes, puis les déplacent avec précision vers la station suivante. Les discussions relatives aux différentes variantes d'AGV furtifs, aux séquences d'amarrage et à la communication avec les convoyeurs à rouleaux, les machines de production, les ascenseurs et les portes automatiques sont des sujets récurrents lors des évaluations d'équipements.
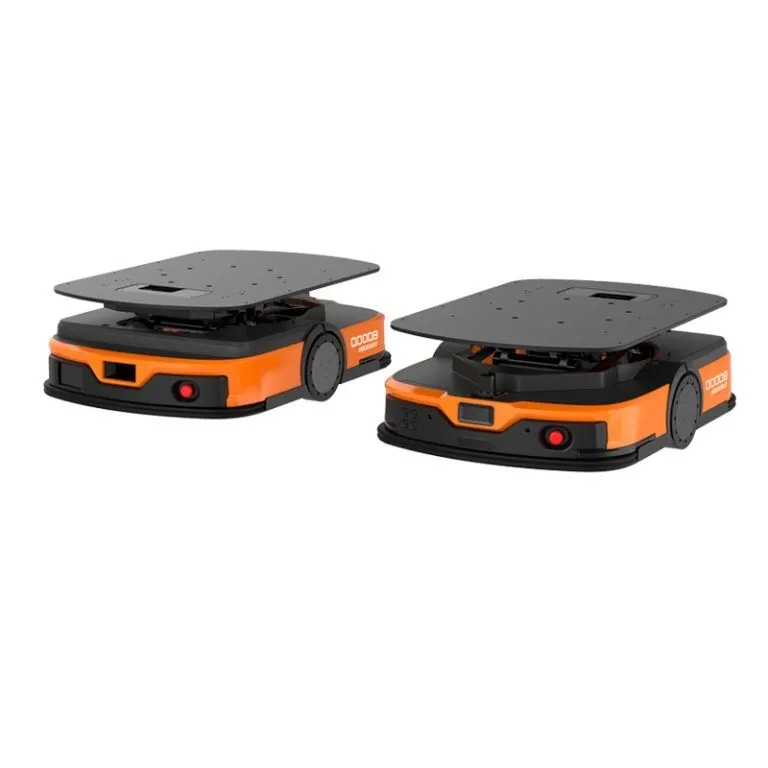
L'architecture de base reste inchangée quel que soit le modèle : châssis compacts, navigation SLAM laser pour la cartographie sans infrastructure fixe et mécanismes de levage permettant de soulever les charges juste assez pour le dégagement. Les modèles traditionnels à chargement par le bas constituent la base. Des versions à convoyeur à rouleaux et des unités renforcées se développent à partir de cette base pour gérer les transferts directs ou les charges utiles beaucoup plus importantes. Les performances d'intégration, notamment la fiabilité et la synchronisation des échanges d'E/S, déterminent le bon fonctionnement du système et peuvent engendrer des retards aux points de transfert.
Les sections ci-dessous détaillent chaque variante, son comportement mécanique sur le terrain, les procédures d'amarrage et les facteurs pratiques observés dans les installations automobiles, électroniques et de nouvelles énergies. Les données typiques issues des déploiements montrent des charges utiles allant de 500 kg à plus de 10 tonnes, des précisions de positionnement de ±5 à 10 mm et des cycles de transfert compatibles avec les rythmes de production à haute fréquence.
Qu'est-ce qu'un AGV latent (en embuscade) traditionnel ?
Traditionnel AGV latents Le véhicule se glisse sous un chariot, une étagère ou un porte-palettes et déploie un mécanisme de levage (hydraulique ou électrique) pour soulever la charge et la transporter. Il reste la plupart du temps sous le niveau du sol, ce qui lui permet de passer dans les allées étroites ou sous les obstacles bas typiques des zones de production denses.
Le système Laser SLAM assure la navigation en scannant les caractéristiques naturelles pour créer et affiner des cartes en temps réel. Cette fonctionnalité s'avère précieuse dans les usines où l'agencement évolue au gré des nouveaux lancements de produits ou des variations saisonnières. La hauteur de levage se situe généralement entre 50 et 100 mm, suffisante pour dégager les roulettes tout en garantissant la stabilité de la charge.
La charge utile standard se situe entre 500 kg et 2 tonnes, en fonction de la taille des roues, de la puissance du moteur et de la capacité de la batterie. La précision de déplacement est généralement de ±10 mm, avec une précision d'amarrage finale de ±5 mm. Les batteries offrent une autonomie de 8 à 10 heures en cycle d'utilisation moyen et se rechargent automatiquement aux stations de recharge disponibles pendant les pauses.
Cette approche minimise les interférences. Une fois la charge levée, le logiciel central de gestion de flotte calcule des itinéraires sans collision grâce à la détection d'obstacles à 360 degrés et au routage prédictif. Sur les chaînes d'assemblage électronique ou les opérations de tôlerie de précision, ces unités déplacent les chariots de pièces en cours de fabrication d'un poste à l'autre, réduisant ainsi les déplacements de chariots élévateurs et les risques d'accidents associés.
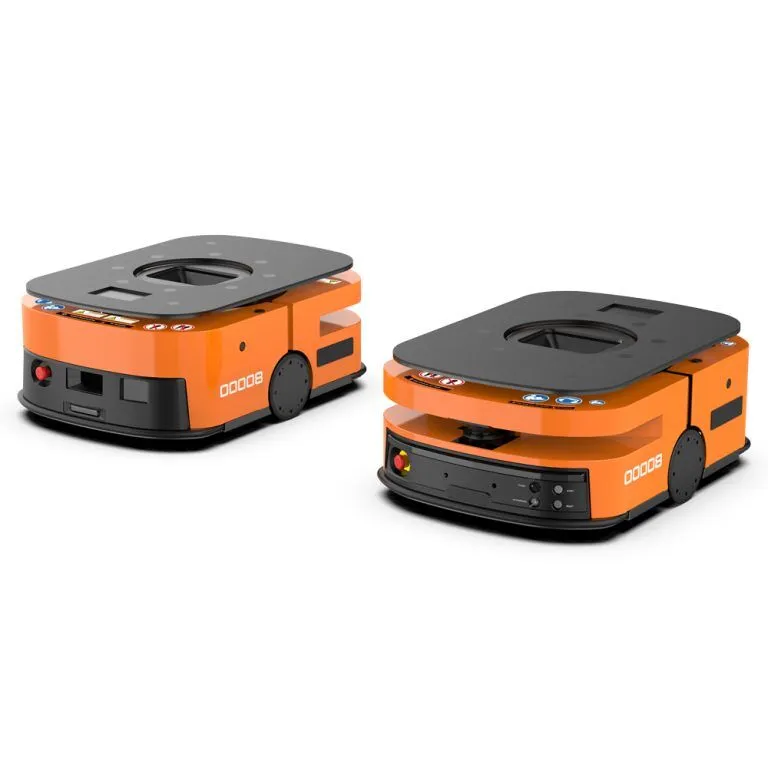
Variante AGV à convoyeur à rouleaux
Les convoyeurs à rouleaux AGV prennent en charge la base latente et ajoutent des rouleaux motorisés à la plateforme supérieure, permettant un échange direct de charge avec des lignes de rouleaux fixes au lieu de recourir à des tables élévatrices séparées ou à une intervention manuelle.
Le véhicule se positionne sous l'extrémité du convoyeur, s'élève pour s'aligner correctement et actionne les rouleaux une fois l'alignement confirmé. La séquence est pilotée par un échange de signaux : l'AGV indique qu'il est prêt, la ligne confirme sa position, les rouleaux tournent jusqu'à ce que les capteurs enregistrent le transfert complet, puis le véhicule redescend et quitte la zone. L'alignement latéral et vertical est généralement maintenu à ±5 mm et ±2 mm près afin d'éviter les blocages.
La capacité de charge utile est identique à celle des modèles de base, généralement de 500 à 1 500 kg, malgré un léger surpoids dû au système de rouleaux. Dans les zones de production ou d'entreposage de composants automobiles à forte rotation, ces variantes acheminent les pièces directement des zones de stockage tampon vers les convoyeurs d'assemblage. Les temps de transfert sont considérablement réduits ; certains sites mesurent un débit 20 à 30 % plus rapide aux jonctions de convoyeurs par rapport aux méthodes manuelles.
Au-delà des simples échanges d'E/S, de nombreuses unités prennent en charge Ethernet/IP ou Modbus pour un partage d'informations détaillé : présence de charge, alertes de défaut, état des files d'attente. Dans les usines déjà équipées de convoyeurs à rouleaux, cette solution réduit les coûts de modernisation tout en automatisant les étapes de mise en mémoire tampon et de tri.
AGV latent robuste
Les AGV à chargement par latence renforcés adaptent ce principe de chargement à la manutention de charges industrielles allant de 2 à 10 tonnes, voire plus. Des châssis renforcés, des roues motrices plus grandes et une configuration multi-essieux assurent la stabilité nécessaire, tandis que des systèmes de levage plus puissants (souvent hydrauliques synchronisés ou actionneurs électriques haute performance) gèrent la levée.
La navigation s'effectue par SLAM laser, parfois complété par des centrales inertielles dans les environnements poussiéreux ou très réfléchissants. La hauteur de levage atteint environ 150 mm pour franchir les sols irréguliers ou les équipements guidés sur rails.
Ces modèles sont largement utilisés dans les usines d'emboutissage automobile, les lignes de production de batteries pour énergies nouvelles et les ateliers de tôlerie de grande envergure où les moules, matrices ou outillages surdimensionnés doivent être déplacés entre les presses et les zones de stockage. Des charges utiles plus importantes nécessitent des batteries lithium-ion de plus grande capacité et des recharges d'appoint plus fréquentes pendant les pauses de production.
L'amarrage suit la même logique de signalisation que les modèles plus légers, mais intègre des mécanismes de sécurité supplémentaires. L'AGV attend la confirmation de la stabilité de la charge avant de descendre, et le côté récepteur vérifie le dégagement. Le positionnement est maintenu à ±10 mm, voire plus près, même sous charge maximale, grâce à une meilleure intégration des capteurs.
Principales fonctionnalités d'intégration : raccordement aux lignes de convoyeurs à rouleaux, aux machines de production, aux ascenseurs et aux portes automatiques
Le succès du déploiement repose sur des interfaces propres et fiables. Les AGV latents utilisent des E/S numériques pour les échanges de base, des liaisons sans fil (Wi-Fi ou 5G pour une latence réduite) et, occasionnellement, une communication au niveau API pour se synchroniser avec les équipements adjacents.
Les transferts par rouleaux commencent par la planification du trajet jusqu'à la jonction. À son arrivée, le véhicule à guidage automatique (AGV) s'aligne, se lève à la hauteur requise et envoie un signal de disponibilité. Le convoyeur confirme sa position, les rouleaux s'enclenchent et les capteurs de fin de cycle arrêtent le processus. Le logiciel de gestion de flotte séquence les véhicules afin d'éviter les embouteillages dans les zones de transfert à fort trafic.
Sur les machines et postes de production, l'amarrage final utilise un guidage laser ou visuel pour des ajustements au millimètre près. L'AGV signale son arrivée ; la station peut déployer un dispositif de positionnement ou un court tronçon de convoyeur. Une fois l'engagement effectué, une confirmation permet le transfert. Dans les environnements d'assemblage, cette séquence s'achève généralement en moins de 60 secondes, avec un taux de désalignement inférieur à 0,1 % après réglage.
Le transfert des passagers dans un ascenseur comprend des appels sans fil pour appeler la cabine, la vérification de l'ouverture des portes, l'entrée guidée par des capteurs au sol et la signalisation de sortie. Des dispositifs de verrouillage maintiennent les portes fermées jusqu'à ce que le véhicule à guidage automatique (AGV) ait complètement franchi le seuil, et les arrêts d'urgence se propagent à l'ensemble du système. Les installations à plusieurs étages présentent des flux verticaux fluides une fois la mise en service effectuée et les variations de synchronisation corrigées.
Les portes automatiques nécessitent une signalisation simple. Le véhicule à guidage automatique (AGV) annonce son approche, les portes s'ouvrent à sa réception et se referment une fois le passage confirmé par radar ou LiDAR. Ce système garantit la sécurité et la séparation environnementale dans les zones contrôlées.
Les problèmes d'intégration courants (dérive de synchronisation ou interférences de signal) sont résolus grâce à des capteurs redondants, une logique de temporisation et des essais de mise en service prolongés avec des charges de production.
Comparaison des variantes AGV latentes
Les AGV traditionnels à déplacement furtif offrent un transport économique et adaptable pour les applications de moyenne envergure. Les modèles à convoyeurs à rouleaux optimisent l'efficacité aux interfaces de convoyage là où des lignes fixes existent déjà. Les versions renforcées offrent la charge utile et la robustesse nécessaires aux tâches industrielles à grande échelle.
Lors de la comparaison des options, les conditions du site sont importantes : contraintes d’espace dans les allées, dimensions des chargements, fréquence des transferts et possibilités d’expansion future. Les flottes mixtes combinant différentes variantes offrent souvent les meilleures performances globales.
À propos de Wesar Intelligence Co., Ltd.
Wesar Intelligence Co., Ltd. Depuis son siège social à Suzhou, dans la province du Jiangsu en Chine, l'entreprise fournit des solutions complètes pour l'usine intelligente. Elle exploite un site de production de 5 000 mètres carrés et emploie plus de 100 personnes, dont plus de 25 techniciens spécialisés en navigation, planification et intégration de systèmes, appuyés par des équipes de production et de service après-vente.
Nos gammes de produits sont axées sur les robots logistiques intelligents et écologiques (notamment les AGV à guidage automatique), ainsi que sur les systèmes de gestion d'entrepôt, les rayonnages de stockage, les convoyeurs et les solutions de manutention sur mesure. Nos principaux secteurs d'activité sont la tôlerie de précision, l'automobile, l'électronique et les énergies nouvelles.
Nos services couvrent le conseil, le développement de logiciels, la production d'équipements, l'installation sur site et le support après-vente, en mettant l'accent sur la visibilité en temps réel, la coordination multi-robots et la compatibilité avec l'infrastructure existante afin d'améliorer le débit et de réduire la variabilité des processus.
Conclusion
AGV latentsDes systèmes de convoyage traditionnels aux extensions de convoyeurs à rouleaux et aux configurations renforcées, ces solutions offrent un transport automatisé fiable dans les environnements de production et d'entreposage exigeant flexibilité et interruption minimale. Leur base solide – châssis compact, navigation précise et capacité de levage élevée – associée à une intégration robuste des lignes de convoyeurs, machines, élévateurs et portes, permet un déplacement continu des matériaux entre les zones. Les équipes d'exploitation bénéficient d'une documentation précise des flux actuels, de la définition des exigences de charge et de cycle, et de la validation des interfaces lors des premiers essais. Le choix de la solution ou de la combinaison adaptée permet d'améliorer sensiblement l'efficacité, de réduire la main-d'œuvre et d'accroître la capacité à mesure que la production augmente.
FAQ
Comment un AGV latent s'arrime-t-il à une ligne de convoyeurs à rouleaux ?
Le véhicule AGV latent s'aligne sous l'extrémité du convoyeur, se soulève à la hauteur voulue et initie les échanges de données pour confirmer sa disponibilité. Les rouleaux transfèrent ensuite la charge, et des capteurs de fin de séquence interrompent le processus avant que le véhicule ne redescende et ne quitte la zone.
Quelle précision d'amarrage les AGV latents offrent-ils aux machines de production ?
Les AGV latents atteignent généralement un positionnement de ±5 à 10 mm grâce à un guidage laser et visuel. Cette précision garantit des transferts réguliers aux postes de travail, minimisant ainsi les erreurs d'alignement lors des processus d'assemblage ou d'usinage.
Les AGV latents fonctionnent-ils avec les ascenseurs dans les bâtiments à plusieurs étages ?
Les AGV latents communiquent avec les ascenseurs par appels sans fil, confirmation de l'état des portes et guidage par capteurs d'étage pour l'entrée et la sortie. Des dispositifs de verrouillage maintiennent les portes ouvertes jusqu'à ce que le dégagement soit vérifié, assurant ainsi un transport vertical fiable même en cas d'opérations en empilement.
Comment les AGV latents à forte capacité gèrent-ils l'amarrage sous des charges utiles élevées ?
Les AGV à chargement par latence haute performance maintiennent une précision de ±10 mm sous des charges de plusieurs tonnes grâce à des systèmes de levage et de stabilisation renforcés. Des contrôles de signalisation supplémentaires confirment la sécurité de la charge avant son déchargement, assurant ainsi des transferts sécurisés sur les presses lourdes ou les postes d'assemblage.
Quels signaux gèrent le passage latent des AGV à travers les portes automatiques ?
Les AGV latents envoient des signaux d'approche pour ouvrir les portes, sans fil ou via des entrées/sorties. Des capteurs de dégagement confirment le passage, puis déclenchent la fermeture. Ceci garantit la sécurité et la séparation environnementale dans les zones à accès restreint ou les salles blanches.










 French
 English
 Russian
 Chinese
 Japanese
 Italian
 Korean
 Spanish
 Arabic
 German