劳动力成本持续攀升,轮班安排越来越难维持,工厂需要无需持续人工监督即可运行的物料流——这些情况使得 叉车AGV 对于托盘移动、高位堆垛和紧密生产线集成而言,这是一个值得认真考虑的问题。 叉车AGV 在团队评估更智能的仓库和工业 4.0 物料搬运升级方案时,堆垛高度性能、水平运输一致性、生产线对接精度和多机器人车队协调性等特性是最受关注的特性之一。
以下讨论将借鉴汽车零部件生产线、新能源电池组装、电子产品二次封装和一般制造业仓储等领域的经验。内容涵盖这些系统在实际工况下的运行情况、与传统手动或半自动设备的对比、持续存在的现场局限性及可行的应对措施、近期安装案例,以及在逐步实现全面自主物流的同时,如何分阶段实施以降低风险。
叉车AGV系统的核心功能
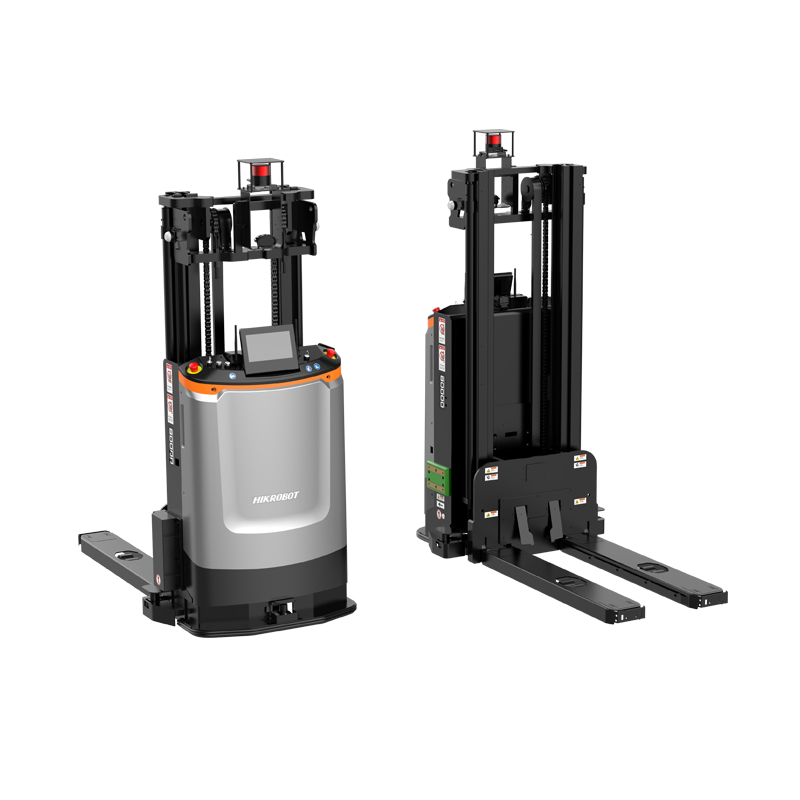
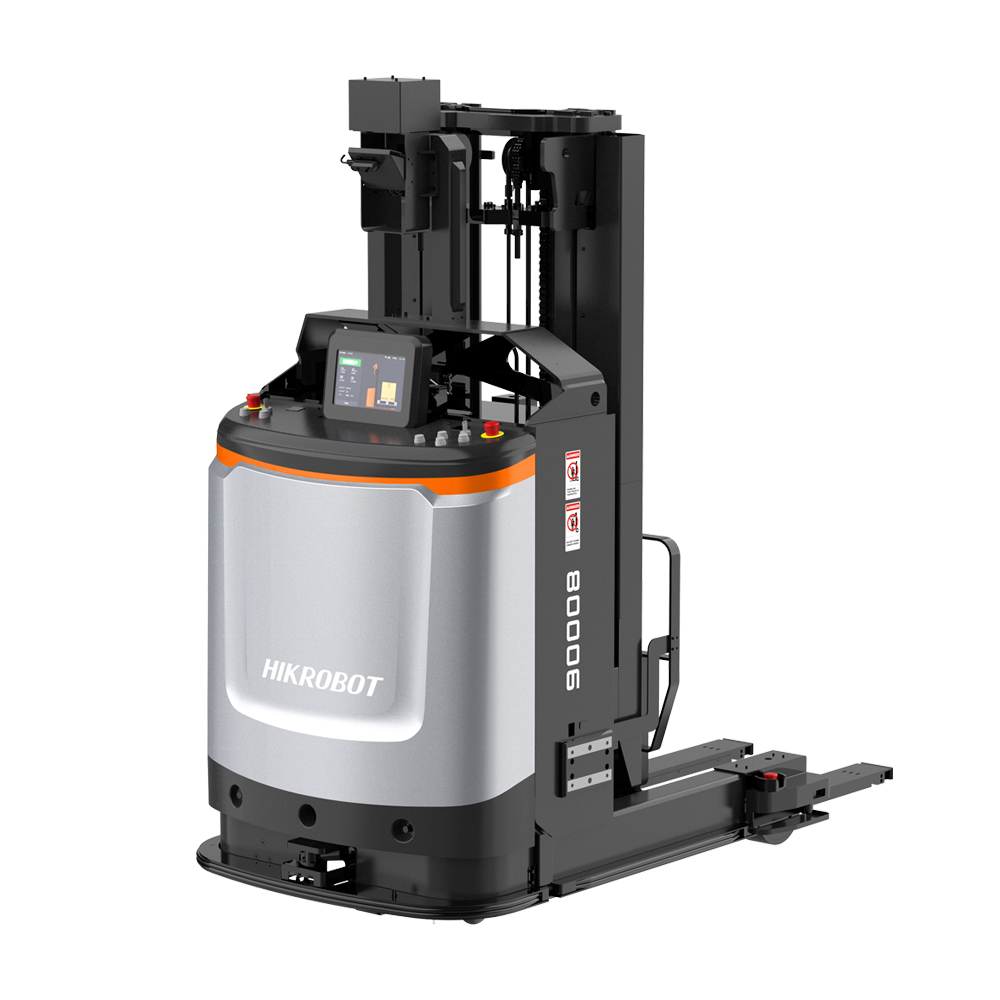
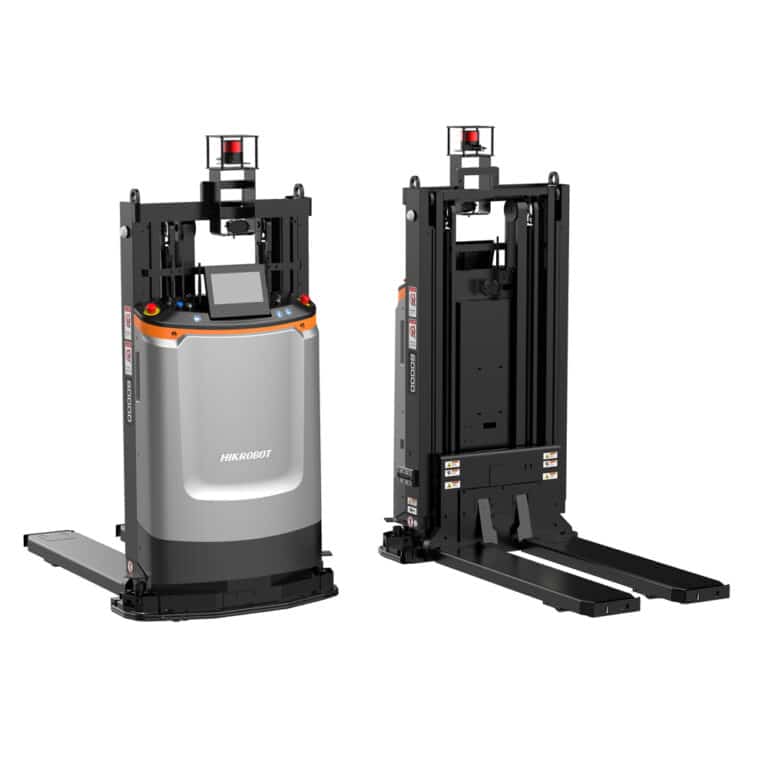
基本架构在自主底盘上安装货叉或专用升降台。导航方式包括激光SLAM、视觉地标或二者结合。车辆可在地面或低位货架上取放托盘,在通道和区域内水平移动托盘,提升货物进行堆垛,并精确定位到生产接口或转运点。
堆垛高度在很大程度上决定了堆垛能力的讨论范围。标准配置可提供 1 至 5 米的稳定提升高度,某些窄巷道设计甚至可以达到更高的高度。有效载荷通常在 3 至 4 米的高度范围内保持满载,之后会逐渐减小以保持稳定性裕度。实际应用中,高空作业的重复性取决于伺服驱动控制和防震程序,这些程序可以抑制货叉在伸展过程中的晃动。
水平运输占据了大部分运行时间。满载速度介于每秒 1 至 1.5 米之间,空载速度略高。各型号的有效载荷通常在 1 至 3 吨之间。路线优化软件会选择行驶距离最短的路径,而障碍物传感器(激光雷达或摄像头阵列)则确保在与人员或其他设备共用的区域保持净空。
生产线对接对精度要求极高。常见的接口包括滚筒输送机、升降台或视觉辅助对准系统。在基本安装中,定位精度可达±10-20毫米,而当采用视觉引导或混合激光方法时,精度可提高至±5毫米。序列时序控制车辆到达与生产线节奏的同步,通常依赖于与制造执行系统(MES)的API接口来实现同步传输。
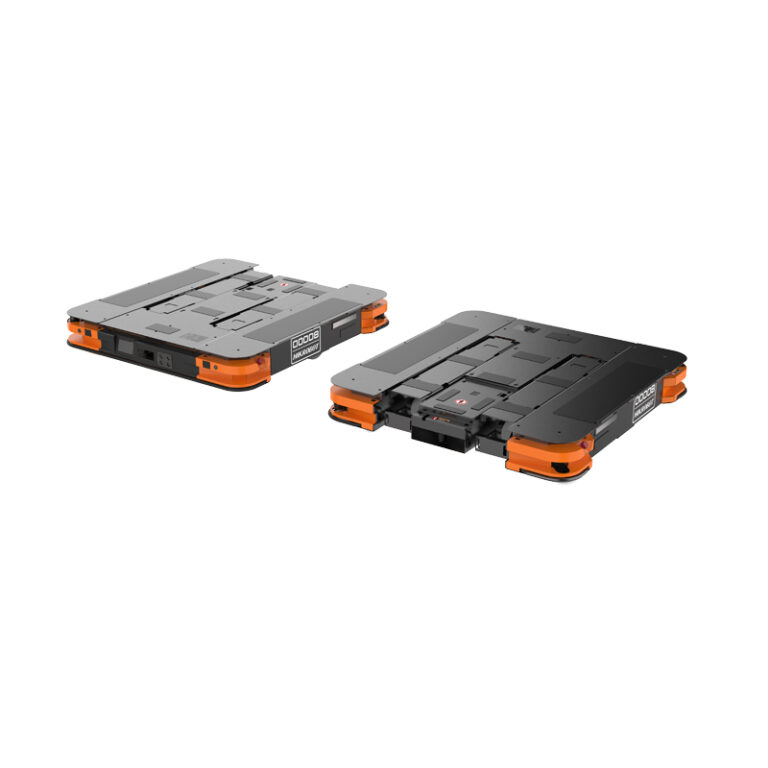
多机器人集群协同将各个功能整合为一个整体运行。叉车式AGV与用于托盘搬运的潜在型号、用于直接向设备供料的传送带集成单元或用于超大件物品搬运的重型型号共享同一作业区域;中央调度系统负责分配优先级、预测干扰并均匀分配电池消耗。
性能对比:叉车AGV与传统手动叉车
手动叉车操作依赖于操作员的经验来保证堆垛高度的一致性和安全的水平运输。长时间轮班会导致疲劳、视线受阻以及决策不稳定,尤其是在高处或拥挤区域。
叉车式自动导引车 (AGV) 可提供可重复的执行。通过闭环控制,在 4-5 米高度进行堆垛可达到亚厘米级精度,而人工操作的精度则取决于个人技能和注意力水平。水平运输可连续不间断进行,从而在连续作业中实现更高的利用率。
叉车AGV的初始资本投入高于手动叉车——通常每辆车需要5万至15万美元,包括软件、基础设施和安全措施——而同等配置的电动叉车则需要2万至6万美元。然而,从长远来看,由于人工需求减少、碰撞维修减少以及产品损坏降低,自动化叉车的生命周期成本更具优势。
空间利用率显著提高。当车辆沿精确路径行驶时,更窄的通道宽度成为可能,从而可以在不影响存取便利性的前提下实现更密集的货架布局。
不同的作业负荷适用性有所不同。在固定区域内重复性高容量的托盘搬运循环中,叉车式自动导引车(AGV)因其一致性而更受青睐。而在动态环境或人机交互频繁的作业中,过渡阶段通常仍需保留一些人工操作环节。
生产线对接:精度、方法和改造考虑因素
直接在生产线上对接可带来最显著的运营效益。滚筒输送机转运要求叉车AGV在不中断上游或下游物料流的情况下,接近、对准货叉并释放托盘。
典型的定位方法包括使用激光反射器或二维码标记进行最终定位。视觉模块能够识别托盘倾斜情况并实时调整接近矢量。例如,汽车白车身生产线就依靠这些车辆以精确的节拍间隔供应子组件。
改造范围差异很大。视觉驱动的对接系统通常只需要补充标识和改善环境照明。机械改造——例如升降台、自动门或传送带延伸——可能需要进行一定程度的结构施工,不过许多设施都是逐步实施的。
常见的难题包括机器人到达时间与生产线速度的偏差,以及车辆控制器与工厂系统之间通信的间歇性中断。将机器人调度与生产线信号集成的平台可以减少这些中断。
部署清单涵盖输送机高度兼容性、速度匹配公差、协议验证(通常为 Modbus TCP 或 OPC UA)、各种光照条件下的托盘识别可靠性,以及在最大吞吐量下进行压力测试以发现潜在限制。
多机器人集群协作:现实世界中的协调挑战与解决方案
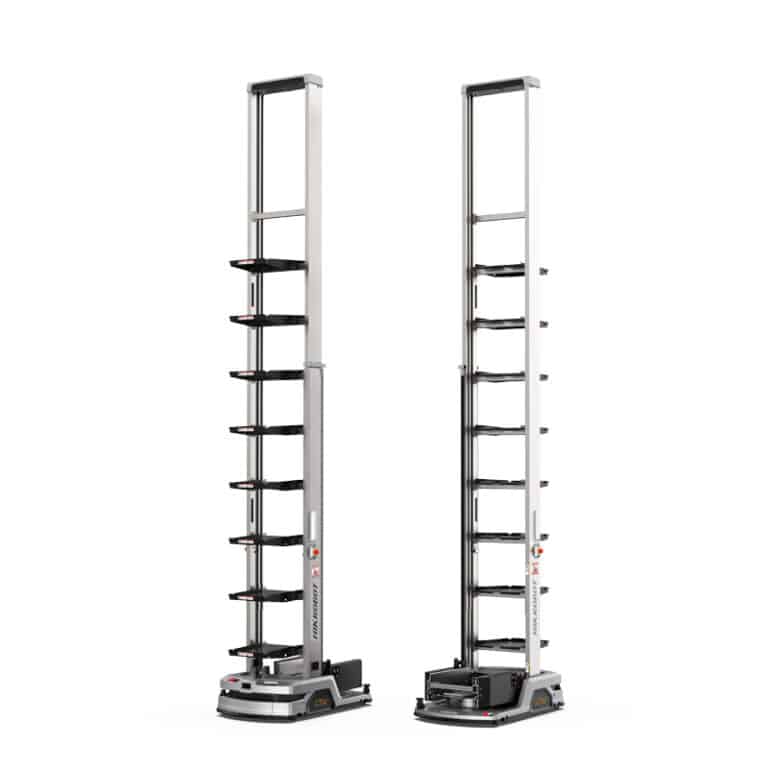
独立的叉车式AGV能够胜任各项独立任务。在混合车队中,叉车式AGV的优势最为显著:叉车式AGV负责高空存储和取货,而辅助式AGV则负责地面托盘移动,输送机式AGV则提供无缝的生产线旁配送。
协调工作依赖于中央机器人控制系统,该系统能够确定任务优先级、预测路径重叠情况并实时调整路线。基于边缘的预测技术可在多车区域轮班交接或需求高峰期将空闲时间减少 20% 至 35%。
在各种类型的车队中,电池续航能力成为一个限制因素。充电设施或换电站可以防止电池过度损耗,而工作负载均衡则可以延长车队的整体运行时间。
路径干扰是造成运行中断的最常见原因。僵化的路由会导致死锁;而动态预测通过模拟流量并重新分配优先级,可以显著降低等待时间。
电子组装厂通常将叉车式自动导引车(AGV)用于货架存取,并与输送单元配合使用,以进行元件配送。汽车工厂则将用于搬运重型铸件的叉车与用于空托盘循环的潜在机器人相结合,形成高效的闭环系统。
长期生存能力取决于软件的可扩展性——具有开放 API 的架构支持逐步扩大车队规模,而无需进行大规模更换。
近期部署的应用案例和投资回报率洞察
新型能源电池生产线采用叉车式自动导引车(AGV)进行模块堆叠,堆叠高度为4-5米,并与输送机对接。安装实践表明,直接物料搬运人工减少了25-35%,托盘稳定性足以满足自动化固定和出库的要求。
汽车零部件仓储部门将这些车辆应用于交叉转运和高位货架存放。其优势包括降低繁忙通道的交通密度,并通过车载识别系统增强零件可追溯性。
一般制造业生产作业侧重于水平运输和周期性堆垛。用人工取代双班制人工作业后,由于节省了劳动力、避免了损坏并提高了可用性,投资回收期可缩短至 18-36 个月。
投资回报率评估需权衡前期投入与经常性支出,例如电池使用寿命、传感器清洁和软件维护。涵盖 5-7 年的预测,并考虑区域备件供应和远程支持,可得出可靠的预测结果。
早期的挫折往往源于车队调度预见性不足——缺乏预测性冲突解决机制的项目遭遇了拥堵和调试时间延长。
2026 年中型设施的实用推广路径
一开始就全面部署叉车式AGV车队会使工厂面临更高的风险,尤其是在自主物流能力尚未完全成熟的情况下。分阶段部署更符合预算控制和运营熟悉程度。
首先从运输基础入手。低速移动机器人负责托盘搬运和基本循环,传送带移动机器人连接生产线两侧的位置,重型机器人则用于搬运更大的货物。这些初始阶段旨在验证导航可靠性、充电规范性和仓库系统集成性,同时尽早提升效率。
运输基础设施成熟可靠,叉车AGV的增设将采取选择性方式——首先在高频堆垛地点或专用装卸区进行。利用现有车队可减少新增硬件投资并加快调试速度。
评估标准强调有效载荷与记录载荷的一致性、提升高度与货架的兼容性、对地面变化的导航适应性、共享空间的安全合规性以及能够适应未来扩展的软件设计。
关于维萨尔智能有限公司
威萨智能股份有限公司有限公司。公司总部位于中国江苏省苏州市,拥有5000平方米的制造工厂,专注于智能物流和智能仓储设备的研发与生产。公司提供涵盖应用咨询、软件平台工程、硬件生产、现场部署和持续技术支持的全方位服务。公司拥有超过100名员工,其中包括拥有近20年行业经验的工程和生产专家,为电子、汽车零部件和新能源等精密制造行业提供支持。
核心产品线包括自主移动机器人:用于托盘搬运和提升的潜望式移动机器人、用于堆垛和运输的叉车式移动机器人、用于生产设备对接的输送机式移动机器人、用于重型负载的移动机器人、纸箱搬运单元以及移动协作机器人。配套软件平台支持在工业4.0框架内实现智能仓库管理、机器人集群控制和物料协调。我们始终致力于提供定制化、市场导向的解决方案,以提高生产效率、减少搬运误差,并降低复杂生产和物流环境中的持续运营成本。
结论
叉车AGV 通过可靠的堆垛高度控制、稳定的水平运输、精准的生产线对接以及强大的多机器人协同工作,这些配置能够实现可靠且灵活的物料搬运。这些功能与智能工厂对不间断流程和最大限度减少人工干预的要求高度契合,但要取得持久成效,需要对精度范围、协调需求和分阶段推广进行切实评估。工厂首先巩固运输基础,然后在经济效益允许的情况下逐步引入叉车功能,从而实现最稳定的进展。到2026年及以后,传感、控制和调度技术的持续发展将使分阶段实施成为实现长期运营改进的最可靠方法。
常见问题
在典型的仓库应用中,叉车AGV最多能将托盘堆垛多高?
常见的叉车式自动导引车 (AGV) 配置可在 1 至 5 米的高度范围内实现稳定的堆垛,有效载荷能力会随着堆垛高度的增加而降低,以保持稳定性。汽车和电子行业的应用通常以 3 至 4 米的高度为目标,以确保日常运行的可靠性,而无需采取过多的防摇摆措施。
叉车AGV生产线对接的精度实际可接受的范围是多少?
基准安装的定位精度为±10–20毫米,采用视觉或混合激光引导后可提高至±5毫米。线速度同步和MES通信一致性通常比单独的定位精度对整体可靠性的影响更大。
在多机器人车队中,叉车AGV如何与其他类型的AGV协调工作?
中央控制平台负责分配任务、预测路径干扰,并将工作负载分配到叉车、潜在车辆和传送带模型上。预测性调度可在需求高峰期将混合车队的拥堵情况减少 20% 至 35%。
以后是否有可能在现有的AGV车队中添加叉车AGV堆垛功能?
在许多情况下,答案是肯定的——模块化底盘设计可以适应有效载荷的增加和升降机构的扩展。从面向运输的单元入手,可以保障初期收益,并为堆叠和对接功能的合理发展奠定基础。
工厂部署叉车AGV后,预期投资回收期是多久?
取代多班次人工操作的系统通常可在 18 至 36 个月内实现投资回报,主要体现在减少劳动力投入、降低设备损坏率和提高设备可用性等方面。实际的投资回报取决于试点评估期间对生产周期性能和系统集成复杂性的确认。


 Chinese
 English
 Russian
 Japanese
 Italian
 Korean
 Spanish
 Arabic
 French
 German