
高スループットの倉庫や工場では、ロボットの存在は容易に目に留まります。難しいのは、目に見えない部分、つまり数十台、あるいは数百台もの移動ロボットが衝突したり、停止したり、同じ通路を塞いだりしないように、刻々と行われる判断です。だからこそ、ロボット制御システム(RCS)ソフトウェアは、現代のイントラロジスティクスの中核を成すレイヤーとなっているのです。RCSは、ビジネスの意図をロボットの動作へと変換する場所に位置し、注文を実行可能なタスクに変換し、ロボット群全体に作業を割り当て、現実世界が整然とした計画通りに進まない場合でも、交通の流れを維持します。
自動化を検討しているチームにとって、問われるのは「ロボットは必要か?」ではなく、「どうすればロボットを大規模かつ混乱なく運用できるか?」です。適切に設計されたRCS(ロボット制御システム)は、タスクの割り当て、スケジューリング、経路計画を一元化することでこの問いに答えます。さらに、アクセス制御、エレベーター、例外監視といった、デモと実際の運用環境を隔てる厄介な部分も処理します。
RCSとは一体何なのか?そして、なぜそれが重要なのか?
RCSは単に「車両管理ソフトウェア」の名前が変わっただけなのでしょうか?
多くの導入事例において、「AMRフリート管理ソフトウェア」と「RCS」は同義語として使われることが多いが、その意図は一貫している。RCSとは、現場物流ロボットのタスク割り当て、ロボットのスケジュール管理、ルート計画を行う集中型システムである。
競合する制約が存在すると、その価値がすぐに明らかになります。フォークリフト機能を備えたロボットだけがパレットをラックに配置できるかもしれません。トートを移動できるロボットは速度は速いかもしれませんが、ドックドアと連携できないかもしれません。カートを移動できるロボットは、独自のペースで動作する有人ワークステーションと連携する必要があるかもしれません。RCSは、これらの制約がルールとなり、意思決定となり、最終的に測定可能な結果となるレイヤーです。
RCSはシステムアーキテクチャの中でどのような位置づけになるのでしょうか?
実務的な観点から言えば、上流と下流の責任分担という概念が当てはまります。外部的には、RCSは多くの場合、注文システムの下流システムとして機能し、タスク生成と実行制御という形で注文処理を行います。内部的には、アクセス制御やエレベーターといった運用環境と連携し、エリア全体の交通自動化をサポートします。また、キュー例外の監視や効率統計情報を提供することで、運用チームがパフォーマンスを推測するのではなく、管理できるようにします。
RCSに関する議論がWMS、WCS、WESに関する議論と重なるのは、まさにこのためです。人々は明確な境界線を引こうとしているのです。実際のプロジェクトにおいて重要なのは、どのシステムが「次に何が起こるべきか」を決定するのか、そしてどのシステムが「ロボットがそれを安全かつ時間通りに実行するにはどうすればよいか」を決定するのか、という点です。RCSは、制約やフィードバックループを提供することで前者にも影響を与えるものの、後者のカテゴリーに属します。
RCSプロジェクトが実際の施設で失敗する理由(そしてそれを防ぐ方法)
「ロボットを導入したが、処理能力は向上しなかった」
これは、チームが配車を単純な「ロボットAをB地点へ送る」問題として捉えている場合によく起こります。実際の生産現場では、移動時間がボトルネックになることはほとんどありません。ボトルネックとなるのは渋滞です。制御の不十分な交差点、狭い通路、共有エレベーター、そして人の横断などが、小さな遅延を積み重なって発生します。1時間に10秒間の停止が12回発生すれば、1シフトで数時間のロボット稼働ロスにつながります。これをロボットの台数で掛け合わせると、想定していた投資対効果(ROI)はあっという間に低下してしまいます。
強力なロボット交通制御層こそが、こうした劣化を防ぐ鍵となる。華やかさはないが、決定的な役割を果たす。優先通行権ルール、動的な経路変更、予約ゾーン、デッドロック防止といった要素こそが、「ただ動く」だけの車両群と、生産性の高い車両群との違いを生み出すのだ。
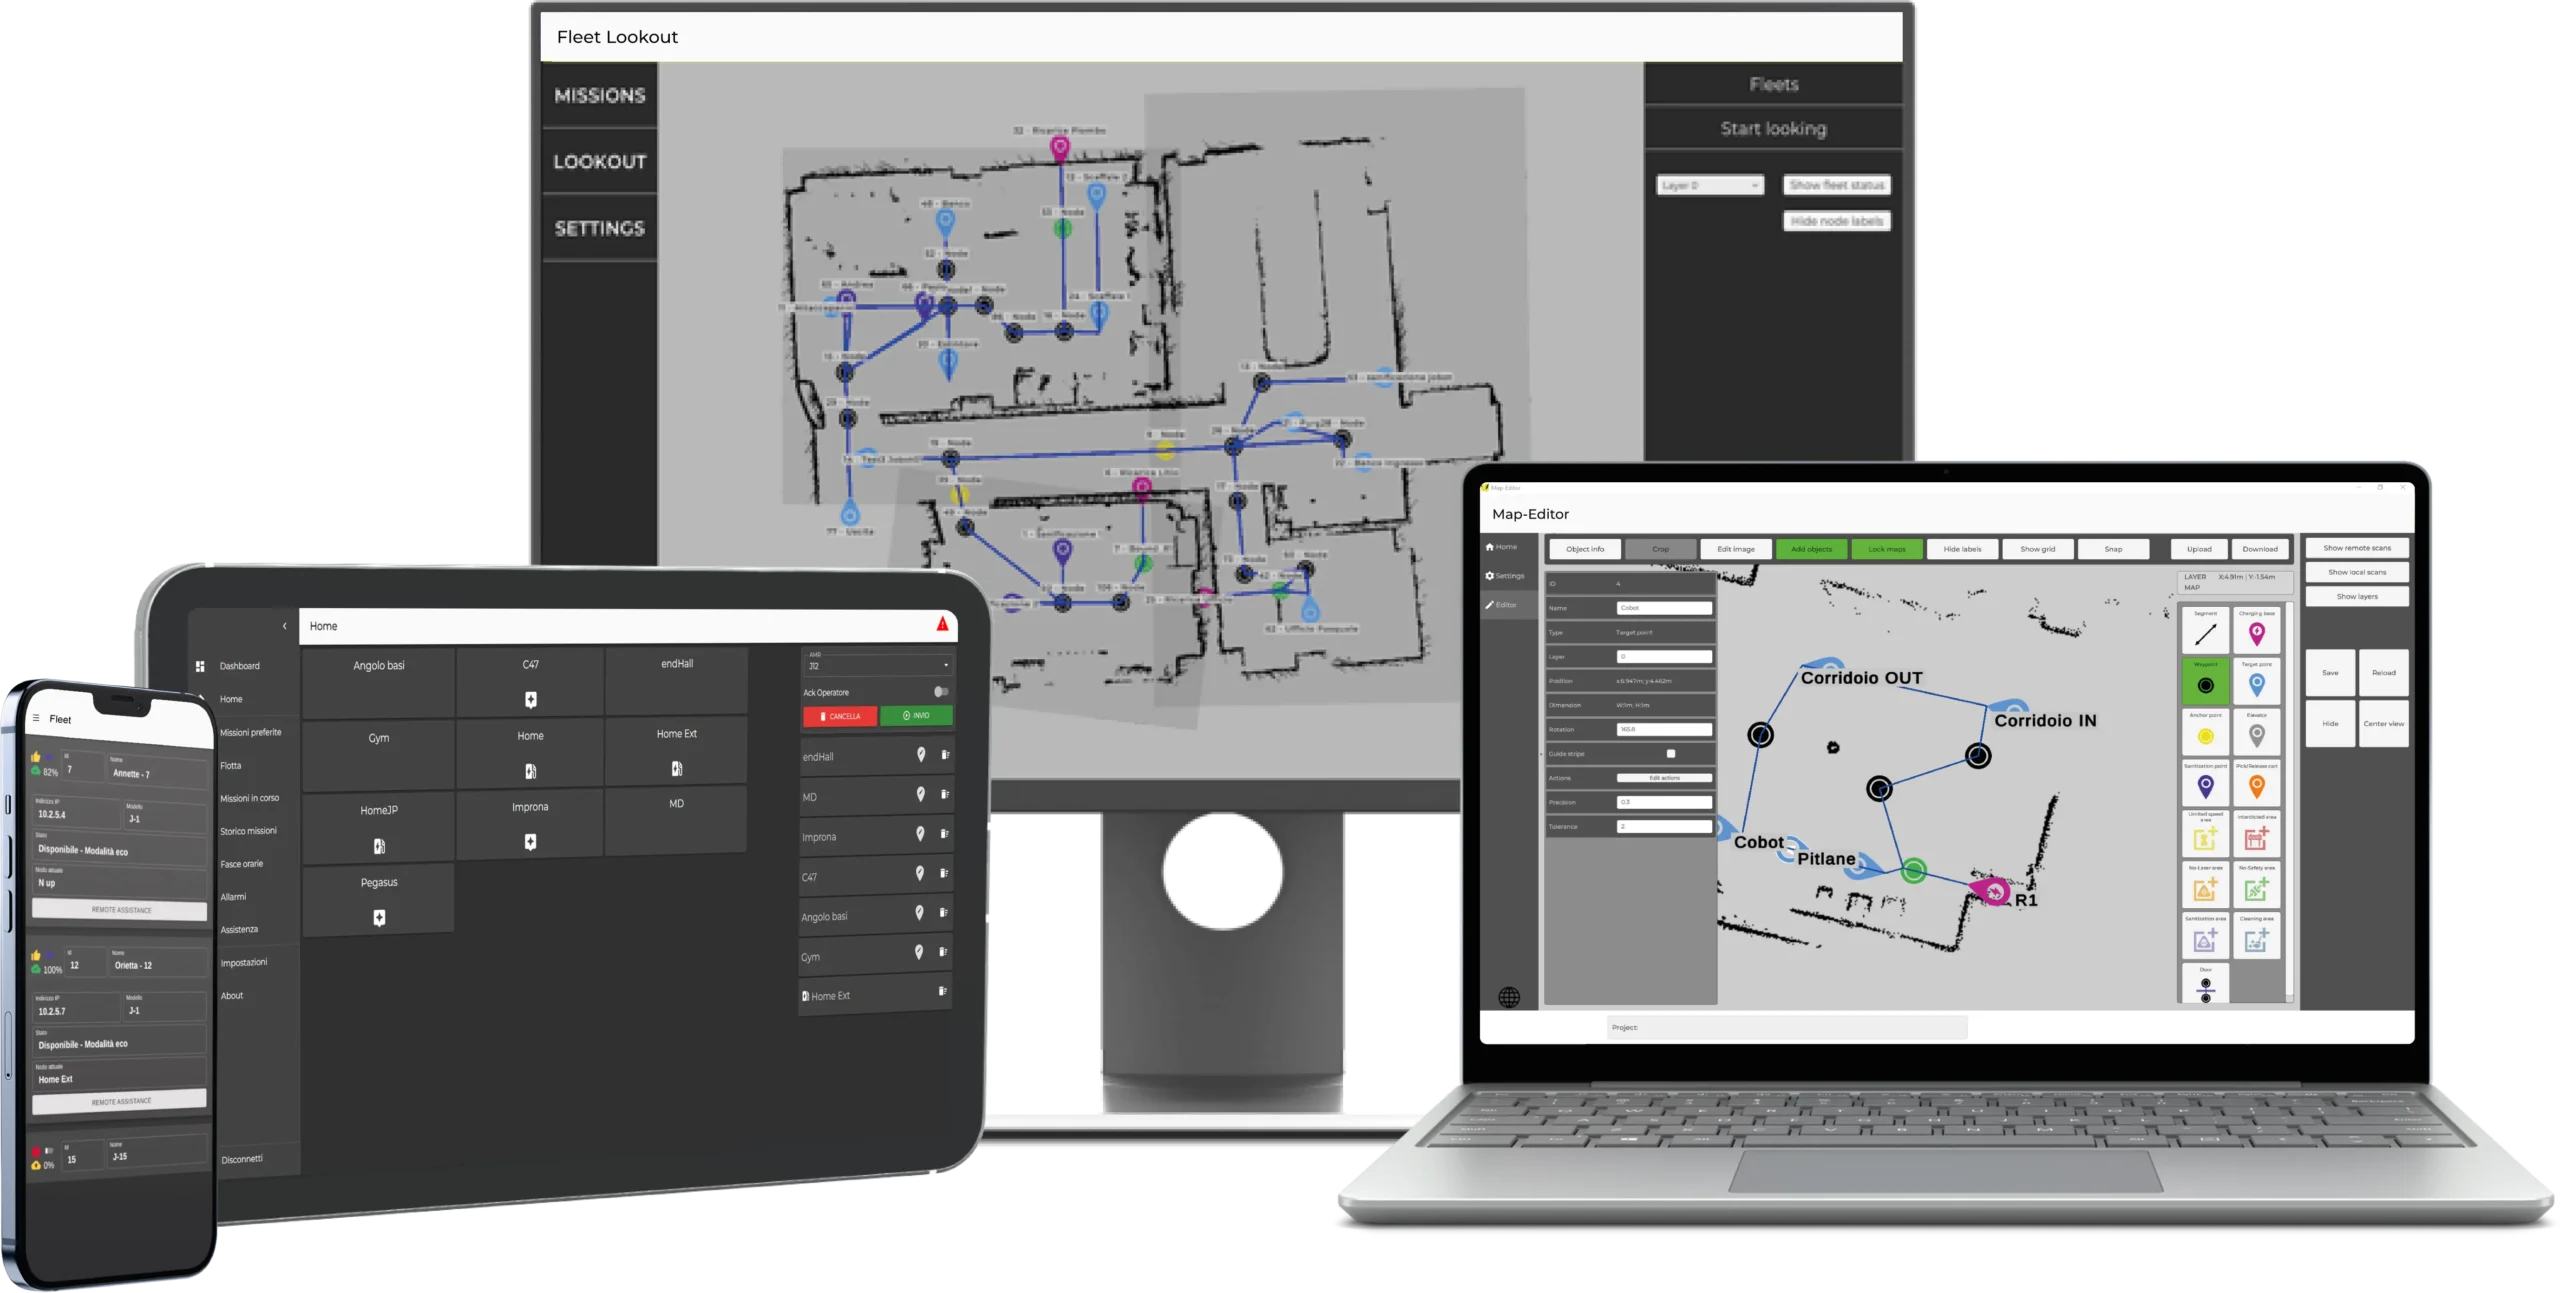
「最初の1週間はすべて順調だったが、その後、例外が山積みになった」
例外は特殊なケースではなく、日常業務の一部です。パレットの梱包方法が異なっていたり、搬送レーンが満杯だったり、作業員が安全区域を塞いでいたり、バッテリー残量が予想より早く低下したりといったことが起こり得ます。例外処理を手作業で散発的に行っていると、ロボット群をコールセンターのように運用することになり、絶え間ない中断とトリアージに追われることになります。
だからこそ、例外監視とキュー管理は、後付けではなく、コア制御レイヤーに組み込む必要があるのです。RCSが例外を第一級オブジェクトとして扱い、分類、ルーティング、追跡することで、再現性のある復旧を実現できます。そうでない場合、あらゆるインシデントが個別の緊急対応訓練となってしまいます。
顧客が実際に必要とする中核的な能力(マーケティング用語の裏側)
実際の作業の流れに合わせたタスクオーケストレーション
実際の現場では、タスクが1回の操作で完了することはほとんどありません。パレットは、受入から隔離、保管、付加価値ステーション、そして最終的に出荷へと移動する可能性があります。これらの引き継ぎは重要です。条件付きロジックも同様に重要です。レーンが満杯の場合は、タスクを分岐させる必要があります。ステーションがダウンしている場合は、タスクの経路を変更する必要があります。緊急注文が発生した場合は、他のすべての処理を中断することなく、タスクの優先順位ルールを変更する必要があります。
そのため、「タスクオーケストレーション」は単なるUI機能以上のものです。それは、施設の運用ロジックをモデル化したものです。RCSが複雑なスケジューリングのための柔軟なタスクフロー構成をサポートしていれば、統合を常に書き換えることなく適応できます。
混成群における複数ロボットの協調制御
多くの施設では、最初は1種類のロボットからスタートし、最終的には複数の種類のロボットを導入することになります。運搬ロボット、パレットムーバー、自律型フォークリフト、コンベア上ロボットなど、複数の種類のロボットを混在させて運用する場合、共通の交通ロジックと一貫したミッションセマンティクスが必要になります。そうしないと、各ロボット群がそれぞれ独立した存在となり、同じ物理的な空間を奪い合うことになります。
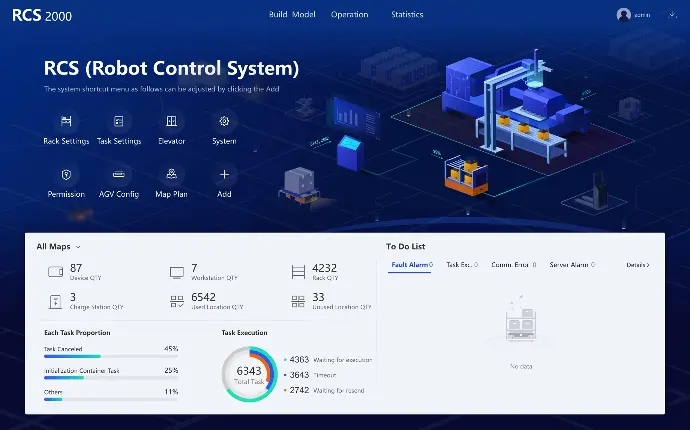
RCS-2000は、複数のAMRタイプの混在スケジューリングをサポートするように設計されており、異なるロボットクラスが通路、交差点、またはドッキングリソースを共有する必要がある場合に非常に重要です。
スケールとはスローガンではなく、システムの動作の集合体である。
スケーラビリティはしばしば「X台のロボットをサポートする」という形で表現されますが、重要なのは負荷がかかった状態でのシステムの動作です。具体的には、タスク割り当ての遅延、経路再計算の頻度、状況が変化した際に安定した交通ルールを維持できる能力などが挙げられます。
RCS-2000の製品ページで、Wesarは、1つのマップに1,200台以上のロボットを配置し、1秒間に1,000台のAMRにタスクを割り当てるなど、クラスタ運用機能について説明しています。また、300種類もの異なるAMRモデルによるタスク実行にも対応しています。これらの数値は単なる「大きな数字」ではありません。これは、システムの設計上の決定を示唆しています。つまり、フリート規模が拡大しても、制御判断を迅速に行えるように設計されているのです。
その位置付けを直接確認したい場合は、 RCS-2000ロボット制御システム ページ。
現場で実証済みの導入アプローチ(理論ではなく実践的なアプローチ)
形状だけでなく制約も表すマップから始めましょう。
運用チームは、「マップモデリング」がパフォーマンスにどれほど影響を与えるかを過小評価しがちです。正確なマップとは、単に境界線が正確なマップではありません。一方通行、速度制限区域、譲り合い地点、進入禁止区域、人が多く集まる作業場付近の緩衝地帯など、様々なポリシーを組み込んだマップです。最初のマップで全ての通路を同じように扱ってしまうと、後々手動でルールを追加する必要が生じてしまいます。
実用的な基準としては、ロボットが作業ステーション付近で速度を落とす理由、ボトルネックとなる箇所で列を作る理由、そして列が容量を超えた場合にロボットがどのように動作するかを説明できない場合、マップモデルは不完全であると言える。
契約のようにステーションの動作を定義する
ロボットは、搬送中よりもステーションで故障することが多い。理由は単純だ。ステーションは、物理的なインターフェースと業務ルールが交わる場所だからだ。パレットのピックアップには、パレットの検出と位置合わせが必要となる。ドロップオフには、コンベアとの連携やドアのインターロックが必要になる場合がある。ステーションには、人員配置の制限時間があるかもしれない。また、「2台のロボットがここで待機することはできない」や「ドアが開いている間は、このゾーンには1台のロボットしか配置できない」といったルールが設定されている場合もある。
実際には、優秀なチームは各ステーションを契約書で定義します。契約書には、エントリー条件、成功条件、タイムアウト動作、例外処理のルーティングなどが含まれます。このように明確にすることで、後々の「原因不明の障害」を減らすことができます。
エレベーターとアクセス制御は、第一級の統合システムとして扱う。
複数階にわたる自動化は、多くのプロジェクトが最初に直面する大きな複雑さの壁にぶつかる場所です。問題はエレベーターそのものではなく、その調整にあります。エレベーターの予約、優先順位の適用、2台のロボットが同じ呼び出しを競合するのを防ぐこと、そしてエレベーターが故障した場合の対応などです。
ウェサー氏は、RCSはアクセス制御システムやエレベーターと通信・連携することで、現場全体の交通自動化を実現する技術だと説明している。
実際には、RCSは交差点の予約を調整するのと同じように、「進行許可」と「進入許可」のイベントを調整する必要があります。これらの概念を統合することで、障害は不可解なものではなく、予測可能で回復可能なものになります。
意思決定ガイド:RCSが最適な場合(そしてそうでない場合)
RCSが必要になる可能性が高いのは、次のような場合です…
競合する業務上の優先事項、共有の移動スペース、あるいは小規模なパイロットプロジェクトを超えた成長計画などがある場合、施設が少数のロボットから本格的なロボット群へと移行する際には、ロボットのスケジューリングは単なる配車業務ではなく、ポリシー策定の問題へと変化します。ロボットの交通制御、デッドロック防止、あるいは複数のロボット群が混在するスケジューリングに関心を持つようになった時点で、すでにRCS(ロボット制御システム)の領域に入っていると言えるでしょう。
次のような場合は、完全なRCSは必要ないかもしれません…
運用がトラフィック密度が非常に低く、統合の必要性が最小限の単純なポイントツーポイント接続であれば、より軽量な制御アプローチで十分かもしれません。特に、意図的に短期間のパイロット運用を実施している場合はなおさらです。リスクは「ソフトウェアを買い過ぎてしまう」ことではなく、小規模な制御モデルに基づいてプロセスに関する期待値を構築し、それが本番規模の運用には適用できないことに気づくことです。
規律あるアプローチとしては、事前に「規模拡大のトリガー」を定義することです。例えば、ロボットの台数が一定数を超えた場合、エレベーターが追加された場合、または複数の種類のロボットが同じエリアに入った場合などに、集中制御に移行するというルールを設けます。
リアルタイム制御性能で注目すべき点
高密度な処理環境では、応答性はあれば良いというものではありません。それは、スムーズな処理の流れと、頻繁なマイクロストップの発生との決定的な違いです。Wesar自身もRCS-2000について論じる中で、リアルタイムデータ処理の重要性を強調し、高密度環境においては、100Hzを超える処理速度と50ミリ秒未満の応答速度が重要であると述べています。
設置場所やシステム統合の度合いによって具体的な数値は異なるかもしれませんが、評価の原則は変わりません。ナビゲーションだけでなく、「制御ループの動作」もテストする必要があります。作業員が通路に入ったときに何が起こるか、2台のロボットが狭い通路に近づいたときに何が起こるか、ロボットがオフラインになったときにタスクがどれくらいの速さで再割り当てされるかなどを尋ねてみてください。これらの回答こそが、ロボット群が利用者にとって信頼できるものかどうかを決定するのです。
機能と位置付けの詳細については、以下を参照してください。 Wesar社のRCS-2000ディスパッチングおよび制御機能 より大規模なソフトウェアプラットフォームの導入という文脈において。
株式会社ウェザーインテリジェンスについて
ウェサール・インテリジェンス株式会社 当社は、2つの主要事業分野を中心としたワンストップのインテリジェントファクトリーソリューションプロバイダーとしての地位を確立しています。1つ目は、環境に配慮したインテリジェント物流ロボットやインテリジェントファクトリーシステムの設計・導入など、スマート倉庫ソリューションに注力しています。2つ目は、5,000㎡の生産施設と、生産スタッフや技術専門家を含む100名以上の専門家チームに支えられ、電子機器および機械産業向けの専門サービスを提供しています。
この構造は購入者にとって重要です。なぜなら、RCSソフトウェアの成功はソフトウェア単体で決まることはほとんどなく、タスクモデル、ロボットの動作、設置場所の制約、そして実装方法が、いかにうまく連携して機能するシステムとなるかにかかっているからです。
結論
ロボット制御システム(RCS)は、自動化の意図を信頼性の高い日常的な実行へと変換する制御プレーンです。交通量、ステーション、例外処理、エレベーター、そして将来の拡張性といった実際の施設の制約を考慮して設計・導入されたRCSは、「ただ動くロボット」と「確実に機能する自動化」の決定的な違いを生み出します。拡張性の高いイントラロジスティクスを目指すのであれば、RCSソフトウェアを機能一覧ではなく、実際の負荷状況下での混雑、例外処理、統合イベント、意思決定の遅延への対応力で評価すべきです。WesarのRCS-2000は、集中型タスク割り当て、スケジューリング、ルートプランニング、アクセス制御やエレベーターとの連携など、成功を左右する運用上の現実と直接的に合致するように設計されています。
よくある質問
倉庫自動化におけるロボット制御システム(RCS)ソフトウェアとは何ですか?
ロボット制御システム(RCS)ソフトウェアは、現場物流ロボットのタスク割り当て、スケジュール設定、ルート計画を行う集中型プラットフォームです。生産環境においては、ロボットの交通制御、例外監視、アクセス制御やエレベーターなどのシステムとの連携もサポートします。
RCSはAMRの車両管理ソフトウェアと同じですか?
両者は大きく重複している。「AMRフリート管理ソフトウェア」は、フリート管理という成果を表す一方、RCSは通常、アーキテクチャにおけるシステムの役割、すなわち下流タスクの実行制御、スケジューリング、および交通調整を表す。実際の導入事例のほとんどでは、これらの用語は実質的に同じ意味を持つ。
単純なAGVディスパッチングではなく、RCSを選択すべきなのはどのような場合ですか?
交通密度が高い場合、交差点が共有されている場合、複数の車両が混在している場合、複数階への移動がある場合、または優先順位が頻繁に変更される場合は、集中型RCSの方が一般的に耐久性に優れた選択肢となります。これらの状況は、基本的な配車ツールでは一貫して管理することが困難な混雑や例外的な事態を引き起こします。
RCSパイロット試験中に検証すべき事項は何ですか?
ルートだけでなく動作も検証します。システムが輻輳をどのように処理するか、デッドロックをどのように防止するか、ロボットのダウンタイムからどのように復旧するか、タスクの再割り当てをどれだけ迅速に行うか、例外がどのように顕在化され解決されるかなどを確認します。Wesar のアプローチを検討している場合は、運用範囲を確認してください。 RCS-2000ロボット制御システム ページを作成し、パイロットテストをそれらの機能に合わせて調整する。










 Japanese
 English
 Russian
 Chinese
 Italian
 Korean
 Spanish
 Arabic
 French
 German