
I costi della manodopera continuano a salire, la copertura dei turni diventa più difficile da mantenere e gli impianti hanno bisogno di un flusso di materiali che funzioni senza una costante supervisione umana: condizioni che rendono carrelli elevatori AGV Un aspetto da considerare seriamente per la movimentazione dei pallet, l'impilamento ad alta quota e la stretta integrazione delle linee di produzione. Carrello elevatore AGV Le prestazioni in termini di altezza di impilamento, la coerenza del trasporto orizzontale, la precisione di aggancio alla linea di produzione e il coordinamento di flotte multi-robot sono tra le caratteristiche più attentamente esaminate dai team che valutano gli aggiornamenti per magazzini più intelligenti e la movimentazione dei materiali secondo i principi dell'Industria 4.0.

I modelli derivati dalle linee di produzione di componenti automobilistici, dall'assemblaggio di batterie per nuove energie, dal confezionamento secondario di componenti elettronici e dallo stoccaggio nella produzione in generale sono alla base della discussione che segue. Vengono analizzati il comportamento di questi sistemi in cicli di lavoro reali, i confronti con le apparecchiature convenzionali manuali o semiautomatiche, le limitazioni persistenti sul campo abbinate a contromisure efficaci, esempi tratti da installazioni recenti e sequenze di implementazione graduali che limitano i rischi e al contempo progrediscono verso una logistica autonoma completa.
Funzioni principali dei sistemi AGV per carrelli elevatori
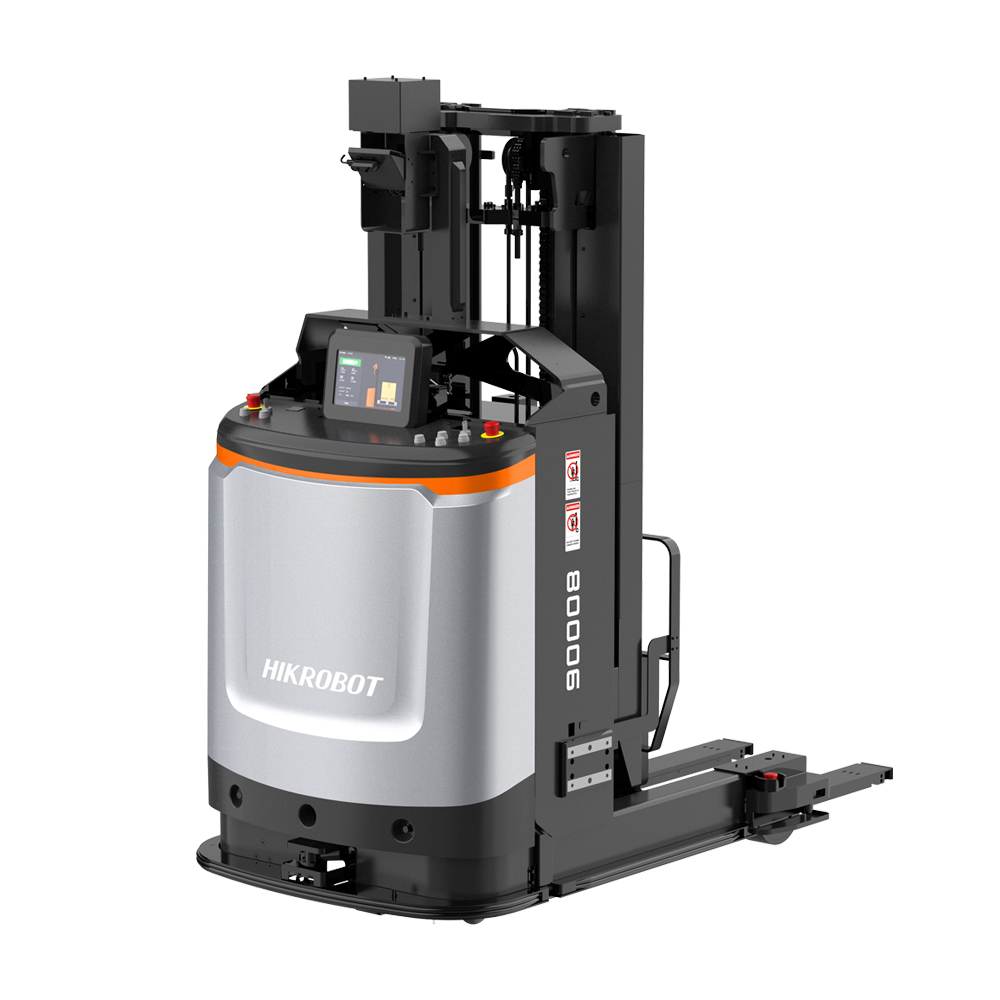
L'architettura di base prevede il montaggio di forche o di un carrello di sollevamento specializzato su un telaio autonomo. La navigazione si basa su SLAM laser, punti di riferimento visivi o approcci combinati. I veicoli prelevano i pallet a livello del pavimento o su scaffalature basse, li spostano orizzontalmente attraverso corridoi e zone, sollevano i carichi per l'impilamento e li posizionano con precisione nelle interfacce di produzione o nei punti di trasferimento.
L'altezza di impilamento è un fattore determinante nella discussione sulle capacità operative. Le configurazioni standard offrono sollevamenti stabili da 1 a 5 metri, con alcuni modelli per corridoi stretti che raggiungono altezze maggiori. La capacità di carico nominale si mantiene generalmente a pieno regime fino a 3-4 metri, per poi diminuire gradualmente al fine di mantenere i margini di stabilità. La ripetibilità in condizioni reali in quota dipende dal controllo servoassistito e dalle routine anti-oscillazione che smorzano il movimento delle forche durante il sollevamento.
Il trasporto orizzontale occupa la maggior parte del tempo di funzionamento. Le velocità a pieno carico si attestano tra 1 e 1,5 metri al secondo, con valori leggermente superiori a vuoto. I carichi utili sono generalmente compresi tra 1 e 3 tonnellate, a seconda del modello. Il software di ottimizzazione del percorso seleziona i tragitti che minimizzano la distanza percorsa, mentre i sensori di ostacoli, come LiDAR o telecamere, mantengono lo spazio libero nelle aree condivise con personale o altre attrezzature.
L'aggancio alla linea di produzione impone rigorosi requisiti di precisione. Le interfacce più comuni includono trasportatori a rulli, tavole elevatrici o sistemi di allineamento assistiti da visione. La precisione di posizionamento raggiunge ±10-20 mm nelle installazioni standard, riducendosi a ±5 mm quando entrano in gioco la guida visiva o i metodi laser ibridi. La temporizzazione della sequenza allinea l'arrivo dei veicoli con il ritmo della linea, spesso basandosi su collegamenti API con i sistemi di gestione della produzione per trasferimenti sincronizzati.
Il coordinamento di una flotta multi-robot integra le singole funzioni in un'unica operazione coesa. I carrelli elevatori AGV condividono lo spazio con modelli latenti per la movimentazione di pallet, unità integrate con nastri trasportatori per l'alimentazione diretta delle attrezzature o modelli per carichi pesanti per la movimentazione di oggetti di grandi dimensioni; la pianificazione centralizzata assegna le priorità, prevede le interferenze e distribuisce uniformemente il consumo della batteria.
Confronto delle prestazioni: carrelli elevatori AGV rispetto ai tradizionali carrelli elevatori manuali.
I carrelli elevatori manuali dipendono dall'esperienza dell'operatore per garantire un'altezza di impilamento uniforme e un trasporto orizzontale sicuro. Turni di lavoro prolungati comportano affaticamento, limitazioni di visibilità e processi decisionali incoerenti, soprattutto ad altezze elevate o in zone congestionate.
I carrelli elevatori a guida automatica (AGV) garantiscono un'esecuzione ripetibile. L'impilamento a 4-5 metri mantiene una precisione sub-centimetrica grazie al controllo a circuito chiuso, mentre le prestazioni manuali variano in base all'abilità e al livello di attenzione individuali. Il trasporto orizzontale prosegue senza interruzioni, consentendo tassi di utilizzo più elevati nelle operazioni continue.
L'investimento iniziale per i carrelli elevatori a guida automatica (AGV) si colloca generalmente al di sopra delle unità manuali, con un costo compreso tra 50.000 e 150.000 dollari per veicolo, inclusi software, infrastrutture e dispositivi di sicurezza, rispetto ai 20.000-60.000 dollari necessari per un carrello elevatore elettrico comparabile. Tuttavia, i costi totali di gestione sono a favore dell'autonomia grazie alla riduzione della manodopera necessaria, al minor numero di riparazioni dovute a collisioni e alla diminuzione dei danni ai prodotti.
L'efficienza dello spazio aumenta sensibilmente. Le corsie più strette diventano pratiche quando i veicoli seguono percorsi precisi, consentendo una maggiore densità di scaffalature senza compromettere l'accessibilità.
L'idoneità al carico di lavoro varia. I cicli di movimentazione pallet ripetitivi e ad alto volume in aree fisse privilegiano i carrelli elevatori a guida automatica (AGV) per garantire uniformità. Gli ambienti dinamici o con un'intensa interazione uomo-robot spesso mantengono elementi manuali durante le fasi di transizione.
Aggancio alla linea di produzione: precisione, metodi e considerazioni per l'ammodernamento
L'aggancio diretto alle linee di produzione offre alcuni dei ritorni operativi più evidenti. I trasferimenti tramite nastri trasportatori a rulli richiedono che il carrello elevatore AGV si avvicini, allinei le forche e rilasci i pallet senza interrompere il flusso a monte o a valle.
Le soluzioni tipiche prevedono l'utilizzo di riflettori laser o marcatori QR per il posizionamento finale. I moduli di visione identificano l'inclinazione dei pallet e regolano i vettori di avvicinamento in tempo reale. Le linee di produzione di scocche per autoveicoli, ad esempio, si affidano a questi veicoli per la fornitura di sottogruppi a intervalli di tempo precisi.
La portata degli interventi di ammodernamento varia notevolmente. L'attracco guidato dalla visione spesso richiede solo marcatori aggiuntivi e un'illuminazione ambientale migliorata. Gli adattamenti meccanici, come piattaforme elevatrici, porte automatiche o estensioni dei nastri trasportatori, possono comportare interventi strutturali di media entità, sebbene molti impianti li introducano gradualmente.
Tra le difficoltà ricorrenti si annoverano scostamenti nei tempi di arrivo rispetto alla velocità della linea o comunicazioni intermittenti tra il controllore del veicolo e i sistemi dell'impianto. Le piattaforme che integrano la programmazione dei robot con i segnali di linea riducono queste interruzioni.
Una checklist di implementazione comprende la compatibilità dell'altezza del nastro trasportatore, le tolleranze di corrispondenza della velocità, la verifica del protocollo (comunemente Modbus TCP o OPC UA), l'affidabilità del riconoscimento dei pallet in diverse condizioni di illuminazione e i test di stress a pieno regime per individuare eventuali vincoli latenti.
Collaborazione tra flotte di robot: sfide e soluzioni di coordinamento nel mondo reale
I veicoli a guida automatica (AGV) a carrello elevatore, se isolati, gestiscono in modo adeguato le attività in autonomia. Il massimo vantaggio si ottiene in flotte miste, dove i modelli a carrello elevatore si occupano dello stoccaggio e del prelievo in quota, mentre le unità a guida automatica gestiscono la movimentazione dei pallet a livello del suolo e i sistemi a nastro trasportatore garantiscono la consegna continua a bordo linea.
Il coordinamento dipende da sistemi centralizzati di controllo dei robot che assegnano priorità alle attività, prevedono le sovrapposizioni dei percorsi e regolano gli itinerari in tempo reale. La previsione basata sull'ambiente periferico riduce i periodi di inattività del 20-35% nelle aree con più veicoli durante i cambi di turno o i picchi di domanda.
Nelle flotte eterogenee, l'autonomia della batteria diventa un fattore limitante. Le opportunità di ricarica o le stazioni di scambio impediscono un consumo eccessivo, mentre il bilanciamento del carico di lavoro estende l'autonomia complessiva della flotta.
Le interferenze di percorso rappresentano la causa più frequente di interruzione operativa. L'instradamento rigido genera situazioni di stallo; la previsione dinamica, che simula il traffico e riassegna le priorità, riduce significativamente i tempi di attesa.
Gli impianti di assemblaggio di componenti elettronici spesso abbinano carrelli elevatori a guida automatica (AGV) per l'accesso agli scaffali a nastri trasportatori per la consegna dei componenti. Gli stabilimenti automobilistici combinano modelli di carrelli elevatori per la movimentazione di fusioni pesanti con robot mobili per la circolazione dei pallet vuoti, creando cicli chiusi efficienti.
La sostenibilità a lungo termine dipende dall'estensibilità del software: le architetture con API aperte supportano una crescita graduale della flotta senza la necessità di una sostituzione completa.
Esempi applicativi e approfondimenti sul ritorno sull'investimento (ROI) derivanti da implementazioni recenti.
Le nuove linee di batterie energetiche impiegano carrelli elevatori AGV per l'impilamento dei moduli a un'altezza di 4-5 metri, in prossimità dei punti di aggancio dei nastri trasportatori. Gli impianti dimostrano una riduzione del 25-35% della manodopera diretta per la movimentazione dei materiali, con una stabilità dei pallet adeguata per il fissaggio automatizzato e la movimentazione in uscita.
Lo stoccaggio di componenti automobilistici utilizza questi veicoli per i trasferimenti cross-docking e il posizionamento in scaffalature alte. I vantaggi includono una minore densità di traffico nelle corsie più trafficate e una migliore tracciabilità dei componenti grazie all'identificazione a bordo.
Le operazioni di produzione generali privilegiano il trasporto orizzontale con impilamento periodico. I tempi di ammortamento si riducono a 18-36 mesi quando si sostituiscono le squadre manuali a doppio turno, tenendo conto del risparmio di manodopera, della riduzione dei danni e dell'aumento della disponibilità.
Le valutazioni del ROI mettono a confronto la spesa iniziale con le voci ricorrenti, come la durata della batteria, la pulizia dei sensori e la manutenzione del software. Le proiezioni che coprono un periodo di 5-7 anni, tenendo conto della disponibilità di pezzi di ricambio a livello regionale e dell'assistenza remota, forniscono previsioni attendibili.
I primi intoppi sono spesso riconducibili a una pianificazione della flotta insufficiente: i progetti privi di un sistema predittivo di risoluzione dei conflitti hanno incontrato ingorghi e tempi di messa in servizio prolungati.
Percorsi di implementazione pratici per strutture di medie dimensioni entro il 2026
Investire fin da subito in una flotta completa di carrelli elevatori a guida automatica (AGV) espone gli impianti a un rischio maggiore durante la fase di maturazione delle capacità logistiche autonome. Un'implementazione graduale si adatta meglio alla disciplina di bilancio e alla familiarità operativa.
Iniziate dalle basi del trasporto. I robot mobili latenti si occupano del sollevamento dei pallet e della circolazione di base, i robot mobili a nastro collegano le postazioni a bordo linea, mentre i modelli per carichi pesanti gestiscono articoli di grandi dimensioni. Queste fasi iniziali verificano l'affidabilità della navigazione, la disciplina di ricarica e l'integrazione del sistema di magazzino, generando al contempo i primi aumenti di efficienza.
Grazie alla comprovata affidabilità dell'infrastruttura di trasporto, l'integrazione dei carrelli elevatori AGV procede in modo selettivo, iniziando dalle aree di stoccaggio ad alta frequenza o dalle zone di attracco dedicate. Gli elementi preesistenti della flotta riducono gli investimenti aggiuntivi in hardware e accelerano la messa in servizio.
I criteri di valutazione pongono l'accento sull'allineamento del carico utile con i carichi documentati, sulla compatibilità dell'altezza di sollevamento con le scaffalature, sulla resilienza del sistema di navigazione alle variazioni del pavimento, sulla conformità alle norme di sicurezza negli spazi condivisi e sulla progettazione del software che consenta future espansioni.
Informazioni su Wesar Intelligence Co., Ltd.
Wesar Intelligence Co., Ltd.Con sede a Suzhou, nella provincia di Jiangsu, in Cina, l'azienda dispone di uno stabilimento di produzione di 5.000 metri quadrati specializzato in logistica intelligente e attrezzature per magazzini intelligenti. L'organizzazione fornisce servizi completi che comprendono consulenza applicativa, ingegneria di piattaforme software, produzione hardware, implementazione sul campo e assistenza tecnica continua. Un team di oltre 100 persone, tra cui ingegneri e specialisti della produzione con quasi vent'anni di esperienza nel settore, supporta industrie manifatturiere di precisione come l'elettronica, i componenti automobilistici e le nuove energie.
Le linee di prodotto principali comprendono robot mobili autonomi: robot mobili latenti per il sollevamento e la movimentazione di pallet, robot mobili per carrelli elevatori per operazioni di impilamento e trasporto, robot mobili per nastri trasportatori per l'interfacciamento con le apparecchiature di produzione, robot mobili per carichi pesanti, unità di trasferimento cartoni e robot mobili collaborativi. Le piattaforme software associate facilitano la gestione intelligente del magazzino, il controllo della flotta di robot e il coordinamento dei materiali nell'ambito dei principi dell'Industria 4.0. La priorità rimane quella di fornire soluzioni personalizzate e in linea con le esigenze del mercato, in grado di migliorare la produttività, ridurre le discrepanze di movimentazione e contenere i costi operativi in ambienti di produzione e logistica complessi.
Conclusione
Carrello elevatore AGV Le configurazioni promuovono una movimentazione dei materiali affidabile e adattabile grazie a una solida esecuzione dell'altezza di impilamento, un trasporto orizzontale stabile, un aggancio preciso alla linea di produzione e una robusta collaborazione tra flotte di robot. Queste capacità corrispondono strettamente ai requisiti della smart factory per un flusso ininterrotto e un intervento manuale ridotto al minimo, sebbene risultati duraturi richiedano una valutazione realistica dei limiti di precisione, delle esigenze di coordinamento e di un'implementazione graduale. Gli impianti ottengono i progressi più consistenti consolidando inizialmente le infrastrutture di trasporto, per poi integrare le funzioni dei carrelli elevatori laddove un'analisi economica accurata ne giustifichi l'espansione. Il continuo sviluppo nel campo del rilevamento, del controllo e della pianificazione fino al 2026 e oltre posiziona l'adozione graduale come l'approccio più affidabile per il miglioramento operativo a lungo termine.
FAQ
A che altezza possono impilare i pallet i carrelli elevatori AGV nelle tipiche applicazioni di magazzino?
Le configurazioni AGV (veicoli a guida automatica) più comuni per carrelli elevatori garantiscono un impilamento stabile tra 1 e 5 metri, con una capacità di carico che diminuisce ai livelli superiori per preservare la stabilità. Nei settori automobilistico ed elettronico, l'obiettivo è spesso di impilare carichi tra i 3 e i 4 metri per garantire prestazioni affidabili nell'uso quotidiano senza la necessità di complesse misure di mitigazione delle oscillazioni.
Quale livello di precisione è realistico per l'aggancio di un AGV (veicolo a guida automatica) a una linea di produzione con carrelli elevatori?
Le installazioni di base offrono un posizionamento di ±10–20 mm, che migliora a ±5 mm con la visione artificiale o la guida laser ibrida. La sincronizzazione della velocità di linea e la coerenza della comunicazione MES spesso influenzano l'affidabilità complessiva più della singola tolleranza di posizionamento.
Come si coordinano i carrelli elevatori AGV con altri tipi di AGV in una flotta multi-robot?
Le piattaforme di controllo centralizzate assegnano i compiti, prevedono le interferenze di percorso e distribuiscono i carichi di lavoro tra carrelli elevatori, veicoli a guida autonoma e nastri trasportatori. La pianificazione predittiva riduce la congestione del 20-35% nelle flotte miste durante i periodi di picco di domanda.
È possibile aggiungere in un secondo momento la funzionalità di impilamento AGV con carrelli elevatori a una flotta AGV esistente?
In molti casi sì: i telai modulari consentono di aumentare il carico utile e di aggiungere meccanismi di sollevamento. Iniziare con unità orientate al trasporto garantisce i profitti iniziali e stabilisce una progressione logica verso le funzionalità di impilamento e attracco.
Quale periodo di ammortamento possono aspettarsi le fabbriche dall'implementazione di carrelli elevatori a guida automatica (AGV)?
Gli impianti che sostituiscono le operazioni manuali su più turni generalmente raggiungono un ritorno sull'investimento entro 18-36 mesi, principalmente grazie alla riduzione della manodopera, alla diminuzione dei tassi di danneggiamento e alla maggiore disponibilità delle apparecchiature. Il ritorno sull'investimento realistico dipende dalla conferma delle prestazioni del ciclo e della complessità di integrazione durante la fase di valutazione pilota.










 Italian
 English
 Russian
 Chinese
 Japanese
 Korean
 Spanish
 Arabic
 French
 German