
La carenza di manodopera si protrae, gli SKU si moltiplicano e le operazioni di fine linea devono essere flessibili senza stravolgere il layout del pavimento: fattori che continuano ad attirare l'attenzione sui robot compositi che abbinare la mobilità AGV o AMR con un braccio robotico Funzionalità per la pallettizzazione e la depallettizzazione. Queste configurazioni consentono a una singola macchina di spostarsi tra le linee, gestire dimensioni di scatole non uniformi e operare senza lunghi nastri trasportatori fissi o postazioni permanenti. Le scelte di implementazione nel 2026 dipenderanno ancora da fattori concreti: tempi di ciclo osservati a pieno carico, uniformità di posizionamento durante il movimento, costi totali del ciclo di vita e se la flessibilità compensa i costi di progettazione rispetto ai pallettizzatori fissi tradizionali.
I modelli provenienti dall'assemblaggio di componenti elettronici, dai fornitori di componenti automobilistici, dal riempimento di prodotti chimici di uso quotidiano e dagli imballaggi secondari per alimenti informano questa revisione. La copertura include la struttura di base di AGV con configurazioni di pallettizzazione robotizzate composite a braccio robotico, contrasti pratici di produttività e capacità, punti di forza documentati bilanciati da limitazioni in corso, guasti da installazioni recenti, problemi comuni in loco con soluzioni collaudate e approcci di introduzione graduale che limitano l'esposizione mentre si progredisce verso la movimentazione dei materiali connessa dell'Industria 4.0.
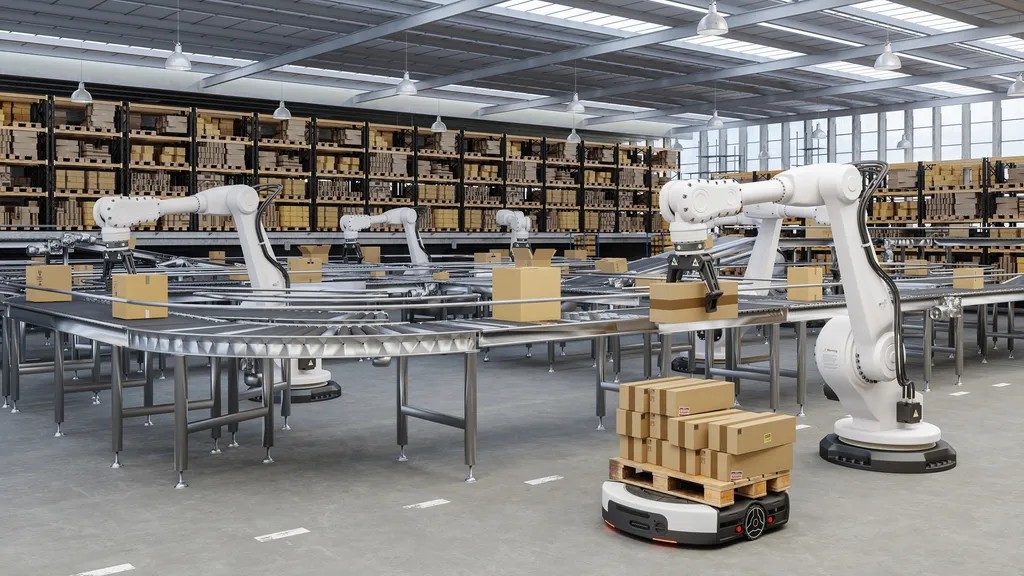
Struttura principale dei sistemi compositi AGV + braccio robotico per la pallettizzazione
L'architettura prevede il montaggio di un braccio industriale o collaborativo su una base mobile, in genere un robot mobile autonomo o un veicolo a guida automatica. La navigazione si basa su SLAM laser, SLAM con visione potenziata o metodi combinati. Il braccio gestisce la presa, la stratificazione e lo smistamento tramite ventose, morsetti o dita adattive. I sensori, come telecamere 3D, luce strutturata o unità di forza-coppia, correggono la deformazione dei cartoni, lo spostamento dei pallet e le leggere derive dopo il trasporto.
Le celle di pallettizzazione fisse rimangono ancorate in un unico punto e dipendono da un'alimentazione costante da nastri trasportatori. Le unità mobili composite, invece, eliminano questo requisito, spostandosi in diverse zone di prelievo e formando i carichi in corrispondenza delle estremità della linea o nelle aree tampone.
Le misurazioni sul campo evidenziano differenze costanti:
Nei cicli dedicati, i bracci fissi gestiscono da 800 a 1.500 casse all'ora con un prodotto uniforme. I sistemi mobili compositi raggiungono invece una velocità di 400-900 casse all'ora, dove il trasporto, l'allineamento e l'assestamento del braccio dopo le fermate incidono in modo significativo sul ciclo di lavoro.
L'investimento di capitale per le celle fisse (braccio, protezione, alimentazione corta) si aggira tra i 30.000 e gli 80.000 dollari per postazione. Le configurazioni mobili composite hanno un costo che varia dai 40.000 ai 150.000 dollari e oltre, a seconda della capacità di carico utile di base, delle specifiche del braccio, della portata e del pacchetto di percezione.
I vantaggi in termini di ingombro favoriscono l'utilizzo di materiali compositi durante gli interventi di ammodernamento: non sono necessarie fondazioni pesanti, nastri trasportatori estesi o ampie zone di esclusione, un aspetto particolarmente prezioso negli impianti con spazi esistenti limitati.
La scelta del sistema più adatto varia in base al carico di lavoro: le linee ad alto volume e a variante singola privilegiano configurazioni fisse per velocità e manutenzione ridotta. I flussi a SKU variabili, multi-stazione o riconfigurabili, diffusi nell'elettronica di consumo, nei componenti automobilistici, nei prodotti chimici di uso quotidiano e negli imballaggi alimentari, traggono maggiori vantaggi dalla mobilità e dalla rapidità di cambio di attività.
Punti di forza e limiti persistenti osservati nelle applicazioni di pallettizzazione nel 2026
Questi sistemi si adattano agli obiettivi dell'Industria 4.0 grazie al controllo distribuito, all'assegnazione adattiva e a un impatto strutturale limitato sugli impianti esistenti.
La flessibilità operativa è un elemento distintivo. Un'unità può servire più linee, assorbire i picchi di volume stagionali o passare dalla modalità di pallettizzazione a quella di depallettizzazione senza modifiche meccaniche. Gli impianti con corridoi stretti, i flussi su più livelli o i siti con continui riorganizzazioni traggono vantaggio dalla possibilità di navigare su percorsi condivisi.
La connettività offre ulteriori vantaggi. I segnali in tempo reale sullo stato delle pile e sull'inventario, trasmessi alle piattaforme MES o WMS, affinano la pianificazione a valle, supportando la spedizione just-in-time dei pallet e la riduzione delle scorte di sicurezza.
Spesso aumenta l'utilizzo dello spazio. Le unità raggiungono posizioni di stoccaggio più profonde o punti di sosta temporanei irraggiungibili con bracci fissi senza infrastrutture aggiuntive.
I vincoli continuano a influenzare i risultati negli impianti in funzione.
Il movimento aggiunge fattori che le installazioni fisse mettono da parte. Pavimenti irregolari, lievi slittamenti delle ruote o forze frenanti producono piccoli spostamenti o vibrazioni della base. Nonostante l'elevata stabilizzazione, la ripetibilità dell'estremità del braccio si attesta in genere tra ±0,5 mm e ±2 mm, sufficiente per le custodie standard ma al limite per vassoi di precisione o pacchi primari delicati.
La suddivisione del ciclo delude in parte le aspettative. Le fasi di posizionamento e movimento occupano spesso il 40-60% del tempo di ciclo, mantenendo la produzione effettiva al di sotto dei livelli stazionari.
Le esigenze energetiche complicano i turni di lavoro completi. I cicli che richiedono un uso intensivo delle braccia scaricano le batterie più rapidamente rispetto alle attività di solo trasporto; diventano quindi necessari percorsi di ricarica di emergenza, postazioni di scambio o pacchi batteria più grandi, ognuno dei quali richiede un'attenta pianificazione e programmazione.
L'espansione a livello di flotte solleva problemi di coordinamento. In assenza di una logica di traffico predittiva e di un sistema di arbitraggio ai margini della rete, le unità interferiscono tra loro durante i picchi o le transizioni, creando code.
Questi elementi spiegano la gradualità con cui molti siti di medie dimensioni adottano i materiali compositi, preferendo una stratificazione progressiva a bruschi cambiamenti di sistemi manuali o fissi.
Modelli tratti dalle installazioni del 2025-2026
I risultati variano a seconda della classe di carico utile e del settore.
Nel settore dell'elettronica 3C, l'imballaggio secondario si occupa di frequenti cambi di SKU e di piccole tirature. Materiali compositi leggeri, sistemi di visione 3D e pinze sensibili alla forza gestiscono l'impilamento di confezioni miste. Gli impianti mostrano una riduzione del 25-30% della manodopera diretta per turno, con pile sufficientemente stabili per l'imballaggio e la spedizione automatizzati, sebbene i componenti di alta qualità vengano talvolta sottoposti a un controllo visivo finale.
Le operazioni quotidiane nel settore chimico e alimentare richiedono velocità e al contempo un'attenta manipolazione. Le basi a doppia trazione per il trasporto rapido e gli strumenti a aspirazione multipla raggiungono una produttività di 500-700 casse all'ora con carichi variabili. Il periodo di ammortamento si riduce a 18-24 mesi, con la conseguente sostituzione dei team manuali su due turni, soprattutto dove la carenza di personale è significativa.
I componenti per autoveicoli e quelli più pesanti richiedono carichi utili robusti. Le basi per carichi pesanti con bracci industriali lavorano fusioni, alloggiamenti o assemblaggi da 50 a 100 kg. I vantaggi includono una minore densità di carrelli elevatori in aree ristrette e una migliore tracciabilità tramite scansioni a bordo, sebbene la regolazione della rigidità del braccio dopo lo spostamento richieda diverse settimane per la messa in servizio.
Il filo conduttore che lega tutti gli esempi è il seguente: le prestazioni migliori si ottengono collegando strettamente la pallettizzazione ai segnali di produzione a monte e alle esigenze di trasporto a valle, piuttosto che isolandola come stazione a sé stante.
Problemi frequenti riscontrati in loco e soluzioni collaudate sul campo.
I dati relativi alle implementazioni evidenziano punti critici ricorrenti.
Le carenze nei sensori sono un problema. Le telecamere 2D standard hanno difficoltà in presenza di luce variabile, superfici riflettenti o cartoni irregolari, causando errori o costruzioni instabili. Ora la prassi prevede l'utilizzo fin dall'inizio di sensori 3D RGB-D o a luce strutturata, con ricalibrazione sincronizzata con lo spostamento del sensore.
La separazione dei comandi genera ritardi di temporizzazione. I controller separati per il robot mobile e il braccio robotico introducono ritardi che compromettono la coordinazione dei percorsi. I sistemi di controllo robotico a ciclo singolo, che pianificano simultaneamente i percorsi di base e i movimenti del braccio, riducono gli errori di comunicazione e aumentano l'affidabilità.
Le operazioni di attrezzaggio e programmazione rallentano i cambi di formato. L'insegnamento manuale punto per punto per le nuove famiglie di utensili richiede ore. Gli effettori a cambio rapido, uniti ai metodi di insegnamento con guida manuale o dimostrazione, riducono i tempi di cambio a meno di quindici minuti una volta calibrati.
Con la crescita della flotta, le interferenze si propagano. I percorsi fissi creano situazioni di stallo in caso di richieste simultanee. Gli scheduler di bordo, prevedendo gli ingorghi, dando priorità agli spostamenti critici e riorganizzando i percorsi, riducono i tempi di attesa del 20-35% nelle aree più dense.
L'aumento dei costi si ripercuote sui budget in un secondo momento. Le voci di spesa annuali coprono l'usura delle batterie, la manutenzione dei giunti di base, la manutenzione dei sensori e le licenze. Proiezioni complete del costo totale di proprietà (TCO) su un periodo di cinque-sette anni, scorte di ricambi e supporto remoto prevengono sorprese durante l'implementazione.
Concentrarsi su questi aspetti fin dalle prime fasi di studio e sperimentazione è ciò che distingue i progetti che procedono senza intoppi da quelli problematici.
Approcci di introduzione graduale per siti di medie dimensioni nel 2026
Il passaggio diretto alla pallettizzazione completamente composita espone gli impianti a rischi eccessivi, in attesa che la maturità della smart factory raggiunga il suo apice. Una progressione graduale è più adatta ai controlli sugli investimenti e alle curve di apprendimento.
Una solida infrastruttura di trasporto è fondamentale. I robot mobili latenti si occupano del sollevamento dei pallet, i robot mobili per carrelli elevatori gestiscono il trasporto diretto, i robot mobili per nastri trasportatori si collegano alla linea di produzione e i robot mobili per carichi pesanti si occupano di articoli di grandi dimensioni, stabilendo procedure di navigazione, ricarica e integrazione affidabili con i sistemi di magazzino o di gestione dei materiali. I primi risultati in termini di risparmio di manodopera, precisione e chiarezza del flusso generano slancio.
Trasporto collaudato, la manipolazione viene aggiunta dove giustificato, a partire da aree a rischio minore come l'imballaggio secondario o il sovraccarico di picco. La flotta preesistente riduce la spesa aggiuntiva per l'hardware e accelera l'integrazione.
Le priorità nella selezione includono l'adeguatezza del carico utile ai carichi reali, la tolleranza di navigazione alle caratteristiche del pavimento, le modalità di sicurezza in prossimità del personale e il software aperto per lo sviluppo futuro.
Informazioni su Wesar Intelligence Co., Ltd.
Wesar Intelligence Co., Ltd.L'azienda, con sede a Suzhou, nella provincia di Jiangsu, in Cina, gestisce un sito produttivo di 5.000 metri quadrati dedicato ad attrezzature per la logistica intelligente e la gestione di magazzini intelligenti. Le sue capacità a ciclo completo comprendono consulenza applicativa, creazione di piattaforme software, fabbricazione hardware, implementazione e assistenza tecnica continua. Oltre 100 specialisti, tra cui team di produzione e ingegneria con quasi vent'anni di esperienza maturata, supportano settori di precisione come l'elettronica, i componenti automobilistici e le nuove energie.
L'offerta principale comprende robot mobili autonomi: robot mobili latenti (LMR) per la movimentazione e il sollevamento di pallet, robot mobili per carrelli elevatori (FMR), robot mobili per nastri trasportatori (CMR) per l'interfacciamento con la produzione, robot mobili per carichi pesanti (HMR), unità di trasferimento cartoni (CTU) e robot mobili collaborativi (MCR). Il software associato comprende il sistema intelligente di gestione del magazzino iWMS-1000, il sistema di controllo robot RCS-2000 e piattaforme di controllo dei materiali che consentono la connettività Industria 4.0. L'attenzione rimane focalizzata su soluzioni personalizzate e reattive che aumentano l'efficienza, riducono al minimo gli errori di movimentazione e diminuiscono i costi operativi a lungo termine in complessi contesti produttivi e logistici.
Conclusione
AGV con braccio robotico Le configurazioni robotizzate composite per la pallettizzazione e la depallettizzazione promuovono una movimentazione flessibile e basata sui dati a fine linea nei processi produttivi attuali. Mobilità e adattabilità si adattano efficacemente alle mutevoli esigenze, ma i limiti di produttività, gli ostacoli legati alla precisione del movimento e i costi di gestione richiedono un'attenta valutazione. Gli stabilimenti si assicurano un valore duraturo consolidando innanzitutto il trasporto autonomo dei materiali, per poi aggiungere le funzioni del braccio robotico laddove la convenienza economica lo giustifichi. Con i continui progressi nel campo della rilevazione, del controllo e della gestione della flotta fino al 2026 e oltre, le strategie incrementali dovrebbero rimanere la via più affidabile per il miglioramento operativo.
FAQ
Vale la pena investire nel 2026 in AGV con robot compositi a braccio robotico per la pallettizzazione di impianti di medie dimensioni?
Gli impianti che devono far fronte all'aumento dei costi del lavoro e alla crescente diversificazione dei prodotti trovano spesso una giustificazione, soprattutto dopo l'instaurazione di operazioni di trasporto stabili. Il ritorno sull'investimento si attesta generalmente tra i 18 e i 36 mesi, sostituendo la pallettizzazione manuale su più turni, sebbene la conferma pilota del ciclo di lavoro e dei requisiti di integrazione rimanga fondamentale prima di procedere all'ampliamento.
Quali sono i principali ostacoli all'implementazione di sistemi AGV + braccio robotico per la pallettizzazione e la depallettizzazione?
La deriva di posizione in seguito al movimento, la sincronizzazione tra i comandi mobili e quelli del braccio robotico, il mantenimento della batteria durante cicli intensivi e i conflitti di percorso tra più unità sono tra le principali problematiche. Le soluzioni partono da architetture di controllo combinate, rilevamento 3D di qualità e logica predittiva della flotta.
Come si confrontano i sistemi di pallettizzazione compositi AGV + braccio robotico con i robot di pallettizzazione fissi nella transizione verso la smart factory?
I sistemi compositi mobili offrono una maggiore adattabilità del layout e prestazioni multifunzionali per ambienti con prodotti misti o tra linee diverse, mentre i sistemi fissi garantiscono velocità di produzione continue elevate e una manutenzione semplificata in stazioni dedicate ad alta produttività. Le implementazioni ibride, con sistemi fissi sulle linee principali e mobili per attività adattive o di supporto, spesso raggiungono un equilibrio ottimale tra prestazioni e costi.
È possibile integrare in un secondo momento le attuali flotte di AGV o AMR con funzionalità di pallettizzazione tramite braccio robotico?
In molti casi, sì, in particolare per le basi modulari che supportano l'aumento del carico utile, la scalabilità della potenza e il montaggio standard. Il lancio con i tipi di trasporto primari (a rimorchio, carrello elevatore o nastro trasportatore) garantisce un ritorno sull'investimento iniziale e facilita l'evoluzione verso capacità composite.
Quanto è fondamentale l'integrazione del software per garantire prestazioni efficaci ai robot AGV per la pallettizzazione di materiali compositi?
Il software costituisce il nucleo centrale, gestendo la navigazione, i percorsi dei bracci, l'assegnazione dei compiti e lo scambio di dati con i sistemi WMS, MES o ERP. Soluzioni con diagnostica in tempo reale, previsione dei conflitti e interfacce adattabili influiscono significativamente sui tempi di attività, sulla stabilità della produzione e sulla scalabilità nel tempo.










 Italian
 English
 Russian
 Chinese
 Japanese
 Korean
 Spanish
 Arabic
 French
 German