
Nei magazzini e nelle fabbriche ad alta produttività, i robot sono la parte più evidente. La vera sfida sta in ciò che non si vede: le decisioni prese istante per istante che impediscono a decine o centinaia di robot mobili di scontrarsi, rimanere fermi o intasare lo stesso corridoio. Ecco perché il software di controllo dei robot (RCS) è diventato un elemento fondamentale della moderna intralogistica. Si colloca nel punto in cui le intenzioni aziendali si trasformano in azioni robotiche: converte gli ordini in attività eseguibili, distribuisce il lavoro all'interno di una flotta e mantiene il flusso di lavoro scorrevole anche quando la realtà si rifiuta di seguire un piano prestabilito.
Per i team che valutano l'automazione, la domanda raramente è "Abbiamo bisogno di robot?", bensì "Come possiamo gestire i robot su larga scala senza creare caos?". Un sistema RCS ben progettato risponde a questa domanda con l'assegnazione centralizzata dei compiti, la pianificazione e la gestione dei percorsi, occupandosi al contempo degli aspetti più complessi come il controllo degli accessi, gli ascensori e il monitoraggio delle eccezioni, elementi che distinguono le dimostrazioni dalla realtà produttiva.
Che cos'è realmente un RCS e perché è importante?
RCS è semplicemente un "software di gestione della flotta" con un nome diverso?
In molte implementazioni, i termini "software di gestione della flotta AMR" e "RCS" vengono usati in modo intercambiabile, ma l'intento è lo stesso: un RCS è un sistema centralizzato che gestisce l'assegnazione dei compiti, la programmazione dei robot e la pianificazione dei percorsi per i robot logistici sul campo.
Il valore emerge non appena si presentano vincoli contrastanti. Un robot in grado di manovrare un carrello elevatore potrebbe essere l'unico in grado di posizionare un pallet su una scaffalatura. Un robot per la movimentazione di contenitori potrebbe avere una velocità maggiore ma non essere in grado di interagire con una porta di carico/scarico. Un robot per la movimentazione di carrelli potrebbe dover coordinarsi con una postazione di lavoro presidiata da un operatore, che ha un proprio ritmo di lavoro. Un RCS (Robotic Control System) è il livello in cui questi vincoli diventano regole, poi decisioni e infine risultati misurabili.
Dove si colloca un RCS nell'architettura del sistema?
Un modo pratico per inquadrare la questione è quello di distinguere tra responsabilità a monte e a valle. Esternamente, un RCS (Reliability Control System) opera spesso come sistema a valle del sistema di gestione degli ordini, occupandosi dell'elaborazione degli ordini sotto forma di generazione e controllo dell'esecuzione delle attività. Internamente, si coordina con l'ambiente operativo, come il controllo degli accessi e gli ascensori, per supportare l'automazione del traffico in tutta l'area. Fornisce inoltre il monitoraggio delle eccezioni di coda e statistiche sull'efficienza, in modo che i team operativi possano gestire le prestazioni anziché basarsi su supposizioni.
Ecco perché le discussioni sui sistemi di controllo inverso (RCS) si sovrappongono naturalmente a quelle sui sistemi di gestione del robot (WMS), sui sistemi di controllo della catena di comando (WCS) e sui sistemi di automazione industriale (WES): si cerca di definire confini chiari. Nei progetti reali, il confine che conta è il seguente: quale sistema decide "cosa deve succedere dopo" e quale sistema decide "come i robot lo eseguono in modo sicuro e puntuale". L'RCS appartiene alla seconda categoria, anche se influenza anche la prima fornendo vincoli e cicli di feedback.
Perché i progetti RCS falliscono negli impianti reali (e come evitarlo)
"Abbiamo acquistato dei robot, ma la produttività non è aumentata."
Questo accade spesso quando i team considerano la gestione delle attività come un semplice problema di "inviare il robot A al punto B". In produzione, il tempo di spostamento raramente rappresenta il collo di bottiglia. Lo è invece la congestione. Incroci mal gestiti, corridoi stretti, ascensori condivisi e attraversamenti pedonali creano micro-ritardi che si accumulano. Una dozzina di fermi da 10 secondi in un'ora si traducono in un paio di ore di robot perse in un turno. Moltiplicate questo per le dimensioni della flotta e il ritorno sull'investimento (ROI) che avete modellato si riduce rapidamente.
Un solido sistema di controllo del traffico robotico è ciò che previene tale erosione. Non è un aspetto appariscente, ma è decisivo: le regole di precedenza, il reindirizzamento dinamico, le zone riservate e la prevenzione dei blocchi fanno la differenza tra una flotta che "si muove" e una flotta che produce.
"Nella prima settimana tutto ha funzionato alla perfezione, poi si sono accumulati gli imprevisti."
Le eccezioni non sono casi limite; sono operazioni quotidiane. Un pallet viene imballato in modo diverso. Una corsia di smistamento è piena. Un operatore blocca una zona di sicurezza. Una batteria si scarica prima del previsto. Se la gestione delle eccezioni è manuale e frammentaria, si finisce per gestire una flotta di robot come un call center: continue interruzioni e continue operazioni di triage.
Ecco perché il monitoraggio delle eccezioni e la gestione delle code devono essere integrati nel livello di controllo principale, e non aggiunti in un secondo momento. Quando il sistema RCS tratta le eccezioni come oggetti di primaria importanza, categorizzandole, instradandole e tracciandole, si crea un ripristino ripetibile. In caso contrario, ogni incidente si trasforma in un'esercitazione antincendio su misura.
Le funzionalità fondamentali di cui gli acquirenti hanno realmente bisogno (al di là delle parole di marketing)
Organizzazione delle attività che rispecchia il flusso di lavoro reale
Nei siti reali, le attività raramente si svolgono in un'unica fase. Un pallet potrebbe spostarsi dalla ricezione alla quarantena, poi allo stoccaggio, quindi a una stazione di lavorazione a valore aggiunto e infine alla spedizione. I passaggi di consegne sono importanti. Così come la logica condizionale. Se una corsia è piena, l'attività deve deviare. Se una stazione è fuori servizio, l'attività deve essere reindirizzata. Se un ordine urgente viene annullato, le regole di priorità dell'attività devono cambiare senza compromettere tutto il resto.
Ecco perché l'“orchestrazione delle attività” è più di una semplice funzionalità dell'interfaccia utente. È un modello della logica operativa del vostro impianto. Quando il vostro sistema RCS supporta una gestione flessibile del flusso di attività per una pianificazione complessa, potete adattarvi senza dover riscrivere continuamente le integrazioni.
Coordinamento di più robot in flotte miste
Molti impianti iniziano con un solo tipo di robot e finiscono per averne diversi. Nel momento in cui si utilizzano flotte miste – robot per il trasporto di contenitori, movimentatori di pallet, carrelli elevatori autonomi, robot per nastri trasportatori – è necessaria una logica di traffico condivisa e una semantica di missione coerente. Altrimenti, ogni flotta diventa un'isola a sé stante, in competizione per lo stesso spazio fisico.
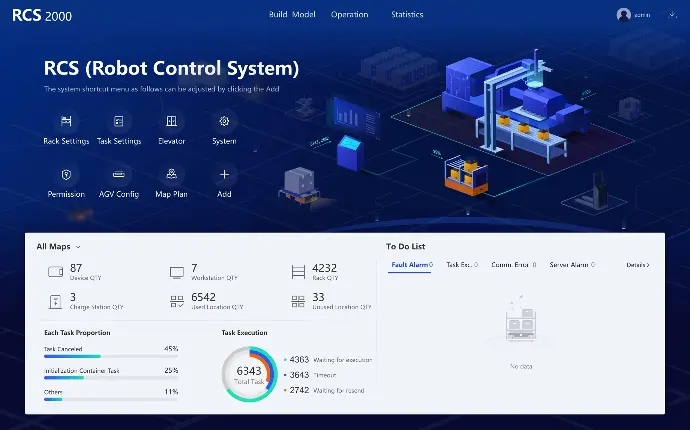
RCS-2000 è progettato per supportare la programmazione mista di più tipi di AMR, aspetto fondamentale quando diverse classi di robot devono condividere corridoi, intersezioni o risorse di attracco.
La scalabilità non è uno slogan; è un insieme di comportamenti di sistema.
La scalabilità viene spesso presentata come "supporta X robot", ma ciò che conta è il comportamento del sistema sotto carico: la latenza nell'assegnazione dei compiti, la frequenza di ricalcolo del percorso e la capacità di mantenere regole di traffico stabili al variare delle condizioni.
Nella pagina del prodotto RCS-2000, Wesar descrive la capacità di funzionamento in cluster, come ad esempio la possibilità di ospitare oltre 1.200 robot in una singola mappa e di assegnare compiti a 1.000 AMR in un secondo, oltre al supporto per 300 diversi modelli di AMR che svolgono compiti. Queste cifre non sono solo "grandi numeri". Suggeriscono scelte architetturali: il sistema è progettato per mantenere rapide le decisioni di controllo anche con l'aumentare delle dimensioni della flotta.
Se vuoi vedere direttamente quel posizionamento, rivedi il sistema di controllo robotico RCS-2000 pagina.
Un approccio pratico collaudato sul campo (concreto, non teorico).
Parti da una mappa che rappresenti i vincoli, non solo la geometria.
I team operativi spesso sottovalutano l'importanza della "modellazione cartografica" per le prestazioni. Una mappa chiara non si limita a rappresentare con precisione i confini della strada. Integra le politiche di sicurezza: corsie a senso unico, zone a velocità limitata, punti di precedenza, aree interdette e zone cuscinetto in prossimità di postazioni di lavoro ad alta densità di persone. Se la prima mappa tratta ogni corridoio allo stesso modo, si finirà per dover compensare in seguito con regole manuali.
Un parametro di riferimento pratico è il seguente: se non si riesce a spiegare perché i robot rallentano in prossimità di una postazione di lavoro, perché si mettono in coda in un punto critico e come si comportano quando la coda supera la capacità, il modello della mappa è incompleto.
Definisci il comportamento della stazione come un contratto
I robot falliscono più spesso nelle stazioni che durante il trasporto. Il motivo è semplice: le stazioni sono il punto d'incontro tra interfacce fisiche e regole aziendali. Il prelievo di un pallet richiede il suo rilevamento e allineamento. La consegna può richiedere l'interazione con un nastro trasportatore o un sistema di blocco della porta. Una stazione può avere finestre di presenza per il personale. Può anche avere regole come "nessun robot può attendere qui contemporaneamente" o "solo un robot può occupare questa zona mentre la porta è aperta".
In pratica, i team migliori definiscono ogni stazione con un contratto: condizioni di ingresso, condizioni di successo, comportamento in caso di timeout e gestione delle eccezioni. Questa chiarezza riduce i "guasti misteriosi" in seguito.
Trattare gli ascensori e il controllo degli accessi come integrazioni di prim'ordine.
L'automazione su più piani è il primo grande ostacolo che molti progetti incontrano in termini di complessità. Non è l'ascensore in sé il problema, ma il coordinamento: prenotare il tempo di utilizzo dell'ascensore, far rispettare le priorità, impedire che due robot si contendano la stessa chiamata e gestire cosa succede quando un ascensore è fuori servizio.
Wesar descrive RCS come un sistema che comunica e interagisce con il controllo degli accessi e gli ascensori per automatizzare completamente il traffico sul campo.
In termini pratici, ciò significa che il vostro sistema RCS dovrebbe coordinare gli eventi di "autorizzazione a procedere" e "autorizzazione ad entrare" nello stesso modo in cui coordina le prenotazioni degli incroci. Unificando questi concetti, i guasti diventano prevedibili e recuperabili, anziché misteriosi.
Guida decisionale: quando un sistema RCS è la soluzione ideale (e quando non lo è)
Probabilmente hai bisogno di un RCS quando…
Hai priorità lavorative contrastanti, spazi di viaggio condivisi o piani di crescita che vanno oltre un piccolo progetto pilota. Se un impianto sta passando da una manciata di robot a una vera e propria flotta, la pianificazione dei robot diventa meno una questione di assegnazione e più di politiche. Nel momento in cui ti interessi il controllo del traffico dei robot, la prevenzione dei blocchi o la pianificazione di una flotta mista, sei già nel territorio di RCS.
Potresti non aver bisogno di un RCS completo quando…
Se la vostra operazione consiste in un semplice collegamento punto-punto con una densità di traffico molto bassa e minime esigenze di integrazione, un approccio di controllo più snello potrebbe essere sufficiente, soprattutto se state intenzionalmente eseguendo un progetto pilota di breve durata. Il rischio non è quello di "acquistare software in eccesso", bensì quello di definire le aspettative di processo in base a un modello di controllo su piccola scala, per poi scoprire che non è generalizzabile ai volumi di produzione.
Un approccio rigoroso consiste nel definire in anticipo una "soglia di intervento". Ad esempio, una volta che il numero di robot supera una certa soglia, una volta aggiunti gli ascensori o quando più tipi di robot entrano nella stessa area, si attiva il controllo centralizzato.
Cosa valutare nelle prestazioni del controllo in tempo reale
Nelle operazioni ad alta densità, la reattività non è un optional, ma fa la differenza tra un flusso di lavoro fluido e continue micro-interruzioni. La stessa analisi di Wesar sull'RCS-2000 sottolinea l'importanza della gestione dei dati in tempo reale, evidenziando come frequenze di elaborazione superiori a 100 Hz e tempi di risposta inferiori a 50 millisecondi siano significativi in ambienti ad alta densità.
Anche se i numeri esatti variano a seconda del sito e del livello di integrazione, il principio di valutazione rimane valido: è necessario testare il "comportamento del ciclo di controllo", non solo la navigazione. Chiedetevi cosa succede quando un operatore entra in un corridoio. Chiedetevi cosa succede quando due robot si avvicinano a un passaggio stretto. Chiedetevi con quale rapidità vengono riassegnate le attività quando un robot si disconnette. Sono queste le risposte che determinano se la vostra flotta di robot viene percepita come affidabile dalle persone che condividono lo spazio con essa.
Per maggiori dettagli su capacità e posizionamento, è possibile consultare Capacità di dispacciamento e controllo RCS-2000 di Wesar nel contesto di implementazioni di piattaforme software più ampie.
Informazioni su Wesar Intelligence Co., Ltd.
Wesar Intelligence Co., Ltd. Si posiziona come fornitore di soluzioni complete per fabbriche intelligenti, strutturato attorno a due rami d'attività principali. Il primo si concentra su soluzioni di magazzino intelligenti, inclusi robot logistici intelligenti ecocompatibili e la progettazione e implementazione di sistemi di fabbrica intelligenti. Il secondo fornisce servizi specializzati per i settori dell'elettronica e della meccanica, supportati da uno stabilimento di produzione di 5.000 m² e da un team di oltre 100 professionisti, tra cui personale di produzione ed esperti tecnici.
Questa struttura è importante per gli acquirenti perché il successo del software RCS raramente dipende solo dal software. Dipende da quanto bene i modelli di attività, il comportamento del robot, i vincoli del sito e le pratiche di implementazione si integrano in un sistema funzionante.
Conclusione
Un sistema di controllo robotizzato (RCS) è il piano di controllo che trasforma l'intento di automazione in un'esecuzione quotidiana affidabile. Quando è progettato e implementato tenendo conto dei vincoli reali di un impianto (traffico, stazioni, eccezioni, ascensori e crescita), fa la differenza tra "robot che si muovono" e "automazione che funziona". Se il vostro obiettivo è un'intralogistica scalabile, valutate il software RCS non in base agli elenchi di funzionalità, ma in base a come gestisce la congestione, le eccezioni, gli eventi di integrazione e la latenza decisionale sotto carico reale. Il posizionamento di RCS-2000 di Wesar, che include l'assegnazione centralizzata delle attività, la pianificazione, la programmazione dei percorsi e il coordinamento con il controllo accessi e gli ascensori, si allinea direttamente con le realtà operative che determinano il successo.
FAQ
Che cos'è il software Robot Control System (RCS) nell'automazione di magazzino?
Il software Robot Control System (RCS) è una piattaforma centralizzata che assegna compiti, programma i robot e pianifica i percorsi per i robot logistici sul campo. Negli ambienti di produzione, supporta anche il controllo del traffico dei robot, il monitoraggio delle anomalie e le integrazioni con sistemi come il controllo degli accessi e gli ascensori.
RCS è lo stesso software di gestione della flotta AMR?
I due termini si sovrappongono in larga misura. Il "software di gestione della flotta AMR" descrive il risultato finale, ovvero la gestione di una flotta, mentre il sistema RCS descrive in genere il ruolo del sistema nell'architettura: controllo dell'esecuzione delle attività a valle, pianificazione e coordinamento del traffico. Nella maggior parte delle implementazioni reali, i termini convergono nel significato pratico.
Quando è consigliabile scegliere un sistema RCS anziché un semplice sistema di gestione AGV?
In presenza di elevata densità di traffico, incroci condivisi, flotte miste, spostamenti su più piani o frequenti cambi di priorità, un sistema RCS centralizzato rappresenta solitamente la scelta più affidabile. Queste condizioni creano congestione ed eccezioni che i sistemi di gestione del traffico di base faticano a gestire in modo coerente.
Cosa devo verificare durante un progetto pilota RCS?
Convalida i comportamenti, non solo i percorsi: come il sistema gestisce la congestione, come previene i deadlock, come si riprende dai tempi di inattività dei robot, con quale rapidità riassegna i compiti e come vengono individuate e risolte le eccezioni. Se stai considerando l'approccio di Wesar, rivedi l'ambito operativo su Sistema di controllo robotico RCS-2000 pagina e allinea i test pilota a tali capacità.










 Italian
 English
 Russian
 Chinese
 Japanese
 Korean
 Spanish
 Arabic
 French
 German