
Die Lohnkosten steigen stetig, die Schichtabdeckung wird immer schwieriger aufrechtzuerhalten, und die Werke benötigen einen Materialfluss, der ohne ständige menschliche Überwachung funktioniert – Bedingungen, die dazu führen, dass Gabelstapler AGVs Ein wichtiger Aspekt bei der Handhabung von Palettenbewegungen, der Stapelung in großen Höhen und der engen Integration in Fertigungslinien. Gabelstapler AGV Stapelhöhenleistung, Konsistenz beim horizontalen Transport, Andockgenauigkeit in der Produktionslinie und Koordination mehrerer Roboterflotten zählen zu den Merkmalen, die am genauesten untersucht werden, wenn Teams Modernisierungen für intelligentere Lager und die Materialhandhabung im Sinne von Industrie 4.0 bewerten.

Die folgenden Ausführungen basieren auf Erkenntnissen aus der Automobilzulieferindustrie, der Batteriemontage, der Elektronik-Sekundärverpackung und der allgemeinen Lagerhaltung. Behandelt werden das Verhalten dieser Systeme im realen Betrieb, die Unterschiede zu herkömmlichen manuellen oder halbautomatisierten Anlagen, bestehende Einschränkungen im praktischen Einsatz sowie praktikable Gegenmaßnahmen, Beispiele aus aktuellen Installationen und schrittweise Implementierungssequenzen, die das Risiko minimieren und gleichzeitig die Entwicklung hin zu einer umfassenden autonomen Logistik vorantreiben.
Kernfunktionen von Gabelstapler-AGV-Systemen
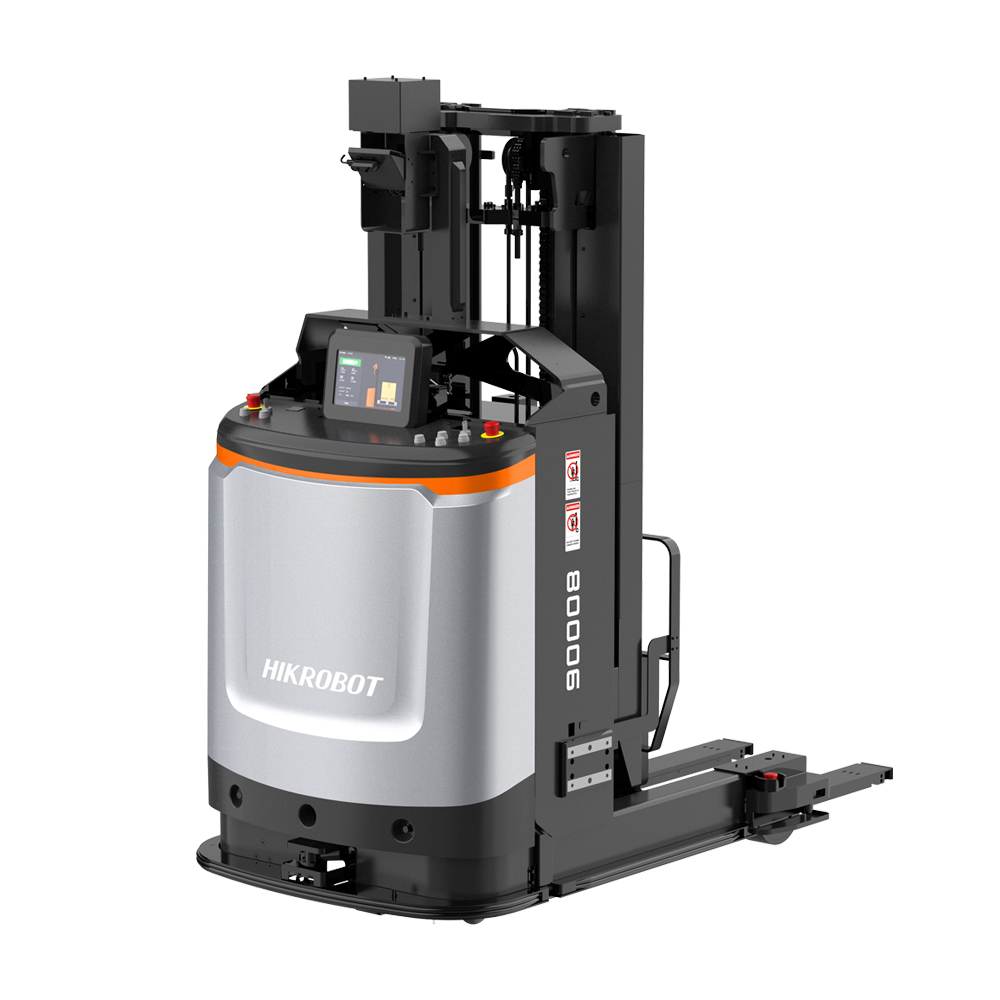
Die Grundarchitektur besteht aus Gabeln oder einem speziellen Hubwagen auf einem autonomen Fahrgestell. Die Navigation erfolgt mittels Laser-SLAM, visuellen Landmarken oder einer Kombination dieser Verfahren. Die Fahrzeuge entnehmen Paletten vom Boden oder aus niedrigen Regalen, transportieren sie horizontal durch Gänge und Zonen, heben die Ladungen zum Stapeln an und positionieren sie präzise an Produktionsschnittstellen oder Übergabepunkten.
Die Stapelhöhe ist ein entscheidender Faktor für die Leistungsfähigkeit. Standardkonfigurationen ermöglichen stabile Hubhöhen von 1 bis 5 Metern, wobei bestimmte Schmalgangstapler auch größere Höhen erreichen. Die Nutzlastkapazität bleibt typischerweise bis zu 3–4 Metern voll erhalten, bevor sie zur Gewährleistung der Stabilität abnimmt. Die Wiederholgenauigkeit in der Praxis hängt von der servogesteuerten Regelung und den Schwingungsdämpfungsmechanismen ab, die die Gabelbewegung während des Hubvorgangs minimieren.
Der horizontale Transport beansprucht den größten Teil der Betriebszeit. Die Geschwindigkeiten im beladenen Zustand liegen zwischen 1 und 1,5 Metern pro Sekunde, im unbeladenen Zustand sind sie etwas höher. Die Nutzlasten liegen modellübergreifend üblicherweise im Bereich von 1 bis 3 Tonnen. Eine Routenoptimierungssoftware wählt Wege mit minimaler Fahrstrecke aus, während Hindernissensoren – LiDAR oder Kamerasysteme – die Durchfahrtsfreiheit in Bereichen gewährleisten, die von Personal oder anderen Geräten genutzt werden.
Das Andocken an Produktionslinien stellt hohe Anforderungen an die Genauigkeit. Gängige Schnittstellen umfassen Rollenbahnen, Hubtische oder bildgestützte Ausrichtung. Die Positioniergenauigkeit liegt in Standardinstallationen bei ±10–20 mm und verbessert sich auf ±5 mm, wenn bildgestützte oder hybride Laserverfahren zum Einsatz kommen. Die Sequenzsteuerung gleicht die Ankunft des Fahrzeugs mit dem Linientempo ab und basiert häufig auf API-Schnittstellen zu Manufacturing Execution Systems (MES) für synchronisierte Übergaben.
Die Koordination mehrerer Roboterflotten verbindet die einzelnen Funktionen zu einem reibungslosen Ablauf. Gabelstapler-AGVs teilen sich die Fläche mit latenten Modellen für Hubwagen, förderbandintegrierten Einheiten für die direkte Gerätezuführung oder Schwerlasttypen für den Umschlag von übergroßen Gütern; die zentrale Einsatzplanung priorisiert Aufgaben, antizipiert Störungen und verteilt den Akkuverbrauch gleichmäßig.
Leistungsvergleich: Gabelstapler-AGV vs. herkömmliche manuelle Gabelstapler
Manuelle Gabelstapler sind auf die Erfahrung des Bedieners angewiesen, um eine gleichmäßige Stapelhöhe und einen sicheren horizontalen Transport zu gewährleisten. Längere Schichten führen zu Ermüdung, eingeschränkter Sicht und inkonsistenten Entscheidungen, insbesondere in größeren Höhen oder in beengten Bereichen.
Gabelstapler-AGVs gewährleisten eine wiederholgenaue Ausführung. Das Stapeln in 4–5 Metern Höhe erfolgt dank Regelung mit geschlossenem Regelkreis zentimetergenau, während die manuelle Leistung von den individuellen Fähigkeiten und der Aufmerksamkeit abhängt. Der horizontale Transport läuft unterbrechungsfrei weiter und ermöglicht so höhere Auslastungsraten im kontinuierlichen Betrieb.
Die anfänglichen Investitionskosten für fahrerlose Gabelstapler liegen mit in der Regel 50.000 bis 150.000 US-Dollar pro Fahrzeug (einschließlich Software, Infrastruktur und Sicherheitsvorkehrungen) deutlich über denen manueller Geräte – im Vergleich zu 20.000 bis 60.000 US-Dollar für einen vergleichbaren Elektrogabelstapler. Die Gesamtkosten über die gesamte Lebensdauer sprechen jedoch für die Autonomie, da der Arbeitsaufwand sinkt, weniger Reparaturen nach Kollisionen anfallen und Produktschäden reduziert werden.
Die Raumeffizienz steigt spürbar. Engere Gangbreiten werden praktikabel, wenn Fahrzeuge exakte Fahrspuren abfahren, was eine dichtere Regalbestückung ermöglicht, ohne die Zugänglichkeit zu beeinträchtigen.
Die Eignung für verschiedene Arbeitslasten variiert. Wiederholte, umfangreiche Palettenzyklen in festen Bereichen begünstigen Gabelstapler-AGVs aufgrund ihrer Gleichmäßigkeit. Dynamische Umgebungen oder intensive Mensch-Roboter-Interaktion erfordern in Übergangsphasen häufig manuelle Elemente.
Andocken in Produktionslinien: Genauigkeit, Methoden und Nachrüstungsaspekte
Das direkte Andocken an Produktionslinien bietet einige der deutlichsten betrieblichen Vorteile. Bei Rollenförderanlagen muss der Gabelstapler-AGV anfahren, die Gabeln ausrichten und Paletten freigeben, ohne den vorgelagerten oder nachgelagerten Materialfluss zu unterbrechen.
Üblicherweise werden Laserreflektoren oder QR-Codes zur finalen Positionierung eingesetzt. Bildverarbeitungssysteme erkennen die Palettenschräglage und passen die Anfahrvektoren dynamisch an. Beispielsweise sind Karosseriebaulinien im Automobilbereich auf diese Fahrzeuge angewiesen, um Baugruppen in präzisen Taktintervallen zu liefern.
Der Umfang von Nachrüstungen variiert stark. Bildgesteuertes Andocken erfordert häufig nur zusätzliche Markierungen und eine verbesserte Umgebungsbeleuchtung. Mechanische Anpassungen – Hubtische, automatische Türen oder Förderbandverlängerungen – können moderate bauliche Maßnahmen erfordern, werden aber in vielen Betrieben schrittweise eingeführt.
Zu den wiederkehrenden Schwierigkeiten gehören Abweichungen der Ankunftszeiten von der Bandgeschwindigkeit oder zeitweise Kommunikationsausfälle zwischen Fahrzeugsteuerung und Anlagensystemen. Plattformen, die die Roboterplanung mit den Bandsignalen integrieren, reduzieren diese Unterbrechungen.
Eine Checkliste für die Implementierung umfasst die Kompatibilität mit der Förderbandhöhe, Toleranzen bei der Geschwindigkeitsanpassung, Protokollverifizierung (üblicherweise Modbus TCP oder OPC UA), Zuverlässigkeit der Palettenerkennung unter verschiedenen Lichtverhältnissen sowie Stresstests unter maximalem Durchsatz, um latente Einschränkungen aufzudecken.
Zusammenarbeit mehrerer Roboterflotten: Herausforderungen und Lösungen für die Koordination in der Praxis
Isolierte Gabelstapler-AGVs bewältigen eigenständige Aufgaben zufriedenstellend. Der größte Vorteil zeigt sich in gemischten Flotten, in denen Gabelstaplermodelle die Ein- und Auslagerung in der Höhe übernehmen, während latente Einheiten den Palettentransport am Boden steuern und Förderbandsysteme eine nahtlose Belieferung direkt an der Produktionslinie gewährleisten.
Die Koordination basiert auf zentralen Robotersteuerungssystemen, die Aufgaben priorisieren, Pfadüberschneidungen vorhersagen und Routen in Echtzeit anpassen. Kantenbasierte Vorhersagen reduzieren Leerlaufzeiten in Bereichen mit mehreren Fahrzeugen während Schichtwechseln oder Nachfragespitzen um 20–35 %.
Die Batterielaufzeit wird in heterogenen Fahrzeugflotten zu einem limitierenden Faktor. Lademöglichkeiten oder Wechselstationen verhindern eine ungleichmäßige Entladung, und eine gleichmäßige Auslastung verlängert die Gesamtlaufzeit der Flotte.
Pfadinterferenzen stellen die häufigste Betriebsunterbrechung dar. Starre Routenführung führt zu Blockaden; dynamische Prognosen, die den Datenverkehr simulieren und Prioritäten neu zuweisen, reduzieren die Wartezeiten erheblich.
In Elektronikfertigungsanlagen werden häufig fahrerlose Transportsysteme (AGVs) auf Gabelstaplerbasis für den Zugang zu Regalen mit Förderbändern für die Bauteilbereitstellung kombiniert. Automobilwerke setzen Gabelstapler für schwere Gussteile mit automatisierten Systemen für den Leerpalettenumlauf ein und bilden so effiziente, geschlossene Kreisläufe.
Die langfristige Lebensfähigkeit hängt von der Erweiterbarkeit der Software ab – Architekturen mit offenen APIs unterstützen ein schrittweises Flottenwachstum ohne kompletten Austausch.
Anwendungsbeispiele und ROI-Einblicke aus aktuellen Implementierungen
Neue Produktionslinien für Energiebatterien setzen fahrerlose Transportsysteme (AGVs) auf, um Module in 4–5 Metern Höhe entlang der Förderbandanbindung zu stapeln. Die Anlagen ermöglichen eine Reduzierung des direkten Arbeitsaufwands für die Materialhandhabung um 25–35 %. Die Palettenstabilität ist dabei für die automatisierte Sicherung und den Warenausgang ausreichend.
In der Automobilzulieferindustrie werden diese Fahrzeuge für Cross-Docking-Umladungen und die Platzierung in Hochregallagern eingesetzt. Zu den Vorteilen zählen eine geringere Verkehrsdichte in stark frequentierten Gängen und eine verbesserte Rückverfolgbarkeit der Teile durch die integrierte Kennzeichnung.
In der allgemeinen Fertigung wird der Schwerpunkt auf horizontalem Transport mit periodischer Stapelung gelegt. Die Amortisationszeit verkürzt sich auf 18–36 Monate, wenn manuelle Zweischichtbetriebe ersetzt werden, wobei Arbeitsersparnisse, Schadensvermeidung und erhöhte Verfügbarkeit berücksichtigt werden.
ROI-Analysen wägen die anfänglichen Ausgaben gegen die laufenden Kosten ab – Batterielebensdauer, Sensorreinigung, Softwarewartung. Prognosen über einen Zeitraum von 5–7 Jahren, die die regionale Verfügbarkeit von Ersatzteilen und Fernwartung berücksichtigen, liefern verlässliche Ergebnisse.
Frühe Rückschläge lassen sich häufig auf unzureichende Voraussicht bei der Flottenplanung zurückführen – Projekte, denen es an vorausschauender Konfliktlösung mangelte, stießen auf Engpässe und verlängerte Inbetriebnahmephasen.
Praktische Einführungswege für mittelgroße Einrichtungen im Jahr 2026
Die Entscheidung für eine vollständige Flotte von fahrerlosen Transportsystemen (AGVs) mit Gabelstaplern von Anfang an birgt für die Anlagen ein erhöhtes Risiko, während die autonomen Logistikfunktionen ausgereifter werden. Eine schrittweise Einführung entspricht eher der Budgetdisziplin und der betrieblichen Vertrautheit.
Beginnen wir mit den Grundlagen des Transports. Latentmobile Roboter übernehmen das Palettenheben und die grundlegende Warenbewegung, Förderbandroboter verbinden die Positionen entlang der Linie, und Schwerlastmodelle transportieren größere Güter. Diese Anfangsphasen bestätigen die Navigationszuverlässigkeit, die Ladedisziplin und die Integration in das Lagersystem und erzielen gleichzeitig erste Effizienzsteigerungen.
Die Transportinfrastruktur ist bewährt, die Integration von fahrerlosen Transportsystemen mit Gabelstaplern erfolgt selektiv – beginnend an stark frequentierten Stapelbereichen oder in dedizierten Andockzonen. Bereits vorhandene Flottenelemente reduzieren die zusätzlichen Hardwareinvestitionen und beschleunigen die Inbetriebnahme.
Bei den Bewertungskriterien wird besonderer Wert auf die Übereinstimmung der Nutzlast mit den dokumentierten Lasten, die Kompatibilität der Hubhöhe mit den Regalsystemen, die Widerstandsfähigkeit der Navigation gegenüber Unebenheiten im Boden, die Einhaltung der Sicherheitsvorschriften in gemeinsam genutzten Bereichen und ein Software-Design gelegt, das zukünftige Erweiterungen ermöglicht.
Über Wesar Intelligence Co., Ltd.
Wesar Intelligence Co., Ltd.Das Unternehmen mit Hauptsitz in Suzhou, Jiangsu, China, betreibt eine 5.000 Quadratmeter große Produktionsstätte, die sich auf intelligente Logistik- und Lagertechnik spezialisiert hat. Es bietet umfassende Dienstleistungen, die Anwendungsberatung, Softwareplattform-Entwicklung, Hardwareproduktion, Feldimplementierung und fortlaufenden technischen Support umfassen. Über 100 Mitarbeiter, darunter Ingenieure und Produktionsspezialisten mit fast 20 Jahren Branchenerfahrung, unterstützen Präzisionsfertigungsbranchen wie Elektronik, Automobilkomponenten und neue Energien.
Das Kernproduktportfolio umfasst autonome mobile Roboter: latente mobile Roboter für Hubwagen und Hebearbeiten, Gabelstapler-Mobilroboter für Stapel- und Transportaufgaben, Förderband-Mobilroboter für die Anbindung von Produktionsanlagen, Schwerlast-Mobilroboter für hohe Lasten, Kartonförderanlagen und kollaborative mobile Roboter. Die zugehörigen Softwareplattformen ermöglichen intelligentes Lagermanagement, die Steuerung von Roboterflotten und die Materialkoordination im Rahmen von Industrie 4.0. Priorität haben weiterhin kundenspezifische, marktgerechte Lösungen, die den Durchsatz verbessern, Handhabungsfehler reduzieren und die Betriebskosten in komplexen Produktions- und Logistikumgebungen nachhaltig senken.
Abschluss
Gabelstapler AGV Konfigurationen fördern einen zuverlässigen und flexiblen Materialfluss durch präzise Stapelhöhensteuerung, gleichmäßigen horizontalen Transport, exaktes Andocken an Produktionslinien und robuste Zusammenarbeit mehrerer Roboterflotten. Diese Fähigkeiten entsprechen weitgehend den Anforderungen der Smart Factory an einen unterbrechungsfreien Materialfluss und minimalen manuellen Eingriff. Für nachhaltige Ergebnisse ist jedoch eine realistische Einschätzung der Präzisionsgrenzen, des Koordinationsaufwands und der schrittweisen Einführung erforderlich. Anlagen erzielen den nachhaltigsten Fortschritt, indem sie zunächst die Transportgrundlagen stärken und dann Gabelstaplerfunktionen integrieren, sobald die Wirtschaftlichkeit die Erweiterung rechtfertigt. Die kontinuierliche Weiterentwicklung von Sensorik, Steuerung und Planung bis 2026 und darüber hinaus positioniert die schrittweise Einführung als zuverlässigsten Ansatz für langfristige operative Verbesserungen.
Häufig gestellte Fragen
Wie hoch können Gabelstapler-AGVs Paletten in typischen Lageranwendungen stapeln?
Gängige Konfigurationen von fahrerlosen Transportsystemen (AGVs) für Gabelstapler ermöglichen ein stabiles Stapeln zwischen 1 und 5 Metern, wobei die Nutzlastkapazität in höheren Ebenen abnimmt, um die Stabilität zu gewährleisten. Anwendungen im Automobil- und Elektronikbereich zielen häufig auf 3–4 Meter ab, um einen zuverlässigen Betrieb im täglichen Einsatz ohne aufwendige Schwingungsdämpfung zu ermöglichen.
Welche Genauigkeit ist realistisch für das Andocken von fahrerlosen Transportsystemen (AGVs) an Produktionslinien?
Standardinstallationen erreichen eine Positionierungsgenauigkeit von ±10–20 mm, die sich durch optische oder hybride Laserführung auf ±5 mm verbessern lässt. Die Synchronisierung der Liniengeschwindigkeit und die Konsistenz der MES-Kommunikation beeinflussen die Gesamtzuverlässigkeit oft stärker als die isolierte Positionierungstoleranz.
Wie koordinieren sich Gabelstapler-AGVs mit anderen AGV-Typen in einer Flotte aus mehreren Robotern?
Zentrale Steuerungssysteme weisen Aufgaben zu, antizipieren mögliche Wegkollisionen und verteilen die Arbeitslast auf Gabelstapler, Transportsysteme und Förderbänder. Die vorausschauende Einsatzplanung reduziert Engpässe in gemischten Fahrzeugflotten während Spitzenzeiten um 20–35 %.
Ist es möglich, die Stapelfunktion von Gabelstaplern nachträglich in eine bestehende AGV-Flotte zu integrieren?
In vielen Fällen ja – modulare Chassis-Konstruktionen ermöglichen höhere Nutzlasten und den Einbau zusätzlicher Hebemechanismen. Der Einsatz transportorientierter Einheiten sichert die anfänglichen Erträge und schafft eine logische Weiterentwicklung hin zu Stapel- und Andockfunktionen.
Mit welcher Amortisationszeit können Fabriken bei der Einführung von fahrerlosen Transportsystemen mit Gabelstaplern rechnen?
Anlagen, die manuelle Mehrschichtbetriebe ersetzen, amortisieren sich üblicherweise innerhalb von 18 bis 36 Monaten, vor allem durch geringeren Arbeitsaufwand, niedrigere Schadensraten und eine verbesserte Anlagenverfügbarkeit. Eine realistische Amortisationszeit hängt von der Bestätigung der Zyklusleistung und der Integrationskomplexität während der Pilotphase ab.










 German
 English
 Russian
 Chinese
 Japanese
 Italian
 Korean
 Spanish
 Arabic
 French