
Der Arbeitskräftemangel hält an, die Anzahl der Artikelnummern steigt, und die Abläufe am Ende der Produktionslinie müssen flexibel gestaltet werden, ohne die bestehende Produktionsstruktur zu verändern – Faktoren, die immer wieder die Aufmerksamkeit auf Verbundroboter lenken. AGV- oder AMR-Mobilität mit Roboterarm kombinieren Funktionen zum Palettieren und Depalettieren. Diese Anlagen ermöglichen den flexiblen Einsatz einer Maschine zwischen verschiedenen Linien, die Verarbeitung unterschiedlicher Kartonabmessungen und den Betrieb ohne lange, fest installierte Förderbänder oder permanente Stationen. Die Einsatzentscheidungen im Jahr 2026 hängen weiterhin von realen Gegebenheiten ab: beobachtete Zykluszeiten unter Last, Positioniergenauigkeit während der Bewegung, Gesamtlebenszykluskosten und die Frage, ob die Flexibilität den Entwicklungsaufwand im Vergleich zu etablierten, fest installierten Palettierern rechtfertigt.
Muster aus der Elektronikmontage, der Automobilzulieferindustrie, der täglichen Abfüllung von Chemikalien und der Sekundärverpackung von Lebensmitteln fließen in diese Analyse ein. Die Analyse umfasst den Kernaufbau von AGV mit Roboterarm-Kompositroboter-Palettierkonfigurationen, praktischen Durchsatz- und Leistungsvergleichen, dokumentierten Stärken im Vergleich zu bestehenden Einschränkungen, Ausfällen aus kürzlich erfolgten Installationen, häufigen Problemen vor Ort mit bewährten Lösungen und stufenweisen Einführungsansätzen, die das Risiko begrenzen und gleichzeitig den Weg zu vernetzter Materialhandhabung im Sinne von Industrie 4.0 ebnen.
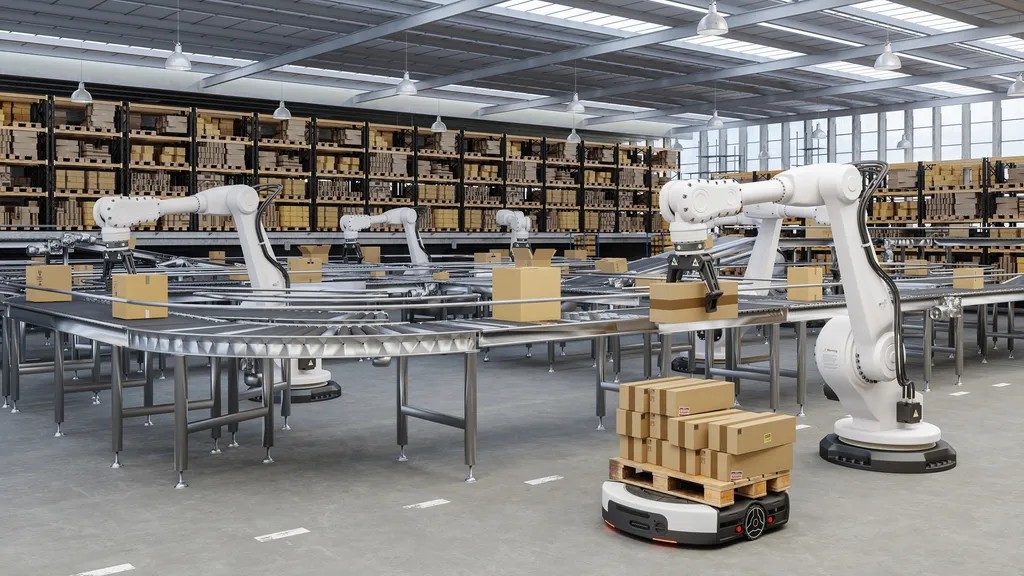
Kernaufbau von AGV- und Roboterarm-Kompositsystemen für die Palettierung
Die Architektur kombiniert einen Industrie- oder Kollaborationsarm auf einer mobilen Basis – typischerweise einem autonomen mobilen Roboter oder einem fahrerlosen Transportfahrzeug. Die Navigation basiert auf laserbasiertem SLAM, bildgestütztem SLAM oder einer Kombination beider Verfahren. Der Arm übernimmt das Greifen, das Stapeln und Entstapeln mithilfe von Saugnäpfen, Klemmen oder adaptiven Fingern. Sensoren – 3D-Kameras, Strukturlicht oder Kraft-Drehmoment-Einheiten – korrigieren Kartonverformungen, Palettenverschiebungen und leichte Abweichungen nach dem Transport.
Stationäre Palettierzellen bleiben an einem festen Standort und sind auf eine kontinuierliche Zuführung über Förderbänder angewiesen. Mobile Komposit-Einheiten umgehen diese Anforderung, indem sie verschiedene Aufnahmezonen anfahren und Ladungen an Linienenden oder Pufferbereichen zusammenstellen.
Feldmessungen zeigen deutliche Unterschiede:
Im dedizierten Betrieb erreichen stationäre Greifarme einen Durchsatz von 800–1.500 Kisten pro Stunde mit einheitlichem Produkt. Mobile Verbundsysteme arbeiten mit 400–900 Kisten pro Stunde, wobei Transport, Ausrichtung und das Absenken der Greifarme nach Stopps einen erheblichen Teil der Zykluszeit in Anspruch nehmen.
Die Investitionskosten für fest installierte Zellen (Arm, Schutzvorrichtung, Kurzzuführung) liegen zwischen 30.000 und 80.000 US-Dollar pro Position. Mobile Verbundkonfigurationen kosten zwischen 40.000 und 150.000 US-Dollar und mehr, abhängig von der Basisnutzlast, den Armspezifikationen, der Reichweite und dem Wahrnehmungssystem.
Bei Nachrüstungen sprechen die Vorteile von Verbundwerkstoffen hinsichtlich des Platzbedarfs für diese Bauweise – keine schweren Fundamente, verlängerte Förderbänder oder große Sperrzonen – was insbesondere in Werken mit beengten bestehenden Räumlichkeiten von Vorteil ist.
Die optimale Anlagenkonfiguration hängt vom Arbeitsaufkommen ab: Produktionslinien mit hohem Durchsatz und nur einer Produktvariante bevorzugen feste Konfigurationen, um Geschwindigkeit und geringen Wartungsaufwand zu gewährleisten. Produktionslinien mit variabler Artikelnummer, mehreren Stationen oder rekonfigurierbare Abläufe – wie sie in der Elektronikindustrie (3C), bei Automobilzulieferern, in der Herstellung von Alltagschemikalien und in Lebensmittelverpackungen üblich sind – profitieren hingegen stärker von der Flexibilität und dem schnellen Wechsel zwischen verschiedenen Aufgaben.
Beobachtete Stärken und dauerhafte Einschränkungen bei Palettierungsanwendungen im Jahr 2026
Diese Systeme erfüllen die Ziele von Industrie 4.0 durch verteilte Steuerung, adaptive Aufgabenverteilung und begrenzte strukturelle Eingriffe in bestehende Anlagen.
Die Flexibilität der Anlagen zeichnet sich besonders aus. Eine Einheit bedient mehrere Produktionslinien, fängt saisonale Produktionsspitzen ab oder wechselt ohne mechanische Änderungen vom Palettieren zum Depalettieren. Schmalganganlagen, mehrstöckige Produktionsabläufe oder Standorte mit ständigen Umstrukturierungen profitieren von der Nutzung gemeinsamer Wege.
Die Vernetzung führt zu weiteren Vorteilen. Echtzeit-Stapelstatus- und Bestandssignale, die an MES- oder WMS-Plattformen übermittelt werden, optimieren die nachgelagerte Planung und unterstützen die Just-in-Time-Palettenlieferung sowie die Reduzierung von Pufferbeständen.
Die Raumausnutzung steigt oft. Die Einheiten erreichen tiefer gelegene Lagerpositionen oder temporäre Zwischenlagerplätze, die ohne zusätzliche Infrastruktur mit festen Armen nicht erreichbar wären.
Beschränkungen beeinflussen nach wie vor die Ergebnisse im Anlagenbetrieb.
Bewegungen bringen zusätzliche Faktoren mit sich, die bei fest installierten Anlagen nicht berücksichtigt werden. Unebene Böden, leichtes Durchdrehen der Räder oder Bremskräfte verursachen geringfügige Verschiebungen oder Vibrationen der Basis. Trotz hochwertiger Stabilisierung liegt die Wiederholgenauigkeit am Ende des Arms typischerweise zwischen ±0,5 mm und ±2 mm – ausreichend für Standardkartons, aber zu gering für Präzisionstrays oder empfindliche Primärverpackungen.
Die Zyklusunterbrechung enttäuscht einige Erwartungen. Positionierungs- und Bewegungsphasen beanspruchen häufig 40–60 % der Taktzeit und halten die effektive Leistung unterhalb des stationären Niveaus.
Der Energiebedarf erschwert den Betrieb über die gesamte Schicht. Zyklen mit hohem Armeinsatz entladen die Batterien schneller als reine Transportaufgaben; daher werden Zwischenladewege, Wechselbuchten oder größere Akkus erforderlich, die jeweils eine sorgfältige Planung und Terminierung erfordern.
Die Skalierung auf Flotten führt zu Koordinierungsproblemen. Ohne vorausschauende Verkehrslogik und Edge-Arbitrierung stören sich die Einheiten während Spitzenzeiten oder Übergängen und verursachen so Staus.
Diese Faktoren erklären das bedächtige Tempo, mit dem viele mittelgroße Anlagen auf Verbundsysteme umstellen – sie bevorzugen eine schrittweise Integration gegenüber einem abrupten Austausch von manuellen oder festen Systemen.
Muster aus den Installationen 2025–2026
Die Ergebnisse variieren je nach Nutzlastklasse und Sektor.
Die Sekundärverpackung in der 3C-Elektronikindustrie ist auf häufige Artikelwechsel und kleinere Produktionsmengen ausgelegt. Leichte Verbundwerkstoffe mit 3D-Bildverarbeitung und kraftempfindlichen Greifern ermöglichen das Stapeln gemischter Gehäuse. Die Installationen reduzieren den Arbeitsaufwand pro Schicht um 25–30 %. Die Stapel sind stabil genug für die automatisierte Verpackung und den Versand, wobei hochwertige Komponenten gelegentlich einer abschließenden Sichtprüfung unterzogen werden.
Im täglichen Umgang mit Chemikalien und Lebensmitteln sind Schnelligkeit und sorgfältige Handhabung gleichermaßen wichtig. Doppelantriebsbasen für schnellen Transport und Mehrfachsaugvorrichtungen erreichen 500–700 Kisten pro Stunde bei unterschiedlichen Belastungen. Die Amortisationszeit verkürzt sich auf 18–24 Monate, wodurch manuelle Zweischichtbetriebe ersetzt werden, insbesondere bei angespannter Personalsituation.
Die Bearbeitung von Automobilteilen und schwereren Bauteilen erfordert hohe Nutzlasten. Robuste Plattformen mit Industriearmen bearbeiten Gussteile, Gehäuse oder Baugruppen mit einem Gewicht von 50–100 kg. Zu den Vorteilen zählen eine geringere Gabelstaplerdichte in beengten Bereichen und eine bessere Rückverfolgbarkeit durch integrierte Scans. Allerdings verlängert die Feinabstimmung der Armsteifigkeit nach der Bewegung die Inbetriebnahme um einige Wochen.
Gemeinsamer Nenner aller Beispiele: Die beste Leistung wird erzielt, wenn die Palettierung eng mit den vorgelagerten Produktionssignalen und den nachgelagerten Transportanforderungen verknüpft wird, anstatt sie als eigenständige Station zu isolieren.
Häufige Probleme vor Ort und praxiserprobte Lösungen
Die Einsatzprotokolle weisen auf wiederkehrende Problemstellen hin.
Sensorische Defizite sind die Ursache. Standardmäßige 2D-Kameras versagen bei wechselnden Lichtverhältnissen, reflektierenden Oberflächen oder unregelmäßigen Kartons – was zu Fehlfunktionen oder instabilen Aufbauten führt. Daher werden nun standardmäßig 3D-RGB-D- oder Strukturlichtsensoren mit schichtweiser Rekalibrierung eingesetzt.
Die Trennung der Steuerungssysteme führt zu zeitlichen Verzögerungen. Nicht aufeinander abgestimmte Steuerungen für Roboterarm und Roboterroboter verursachen Verzögerungen, die koordinierte Bewegungsabläufe stören. Einschleifige Robotersteuerungssysteme, die Basisrouten und Armbewegungen gemeinsam planen, reduzieren Kommunikationsfehler und erhöhen die Zuverlässigkeit.
Werkzeug- und Programmierarbeiten verzögern Umstellungen. Die schrittweise manuelle Einarbeitung neuer Benutzergruppen ist zeitaufwendig. Schnellwechsel-Effektoren in Kombination mit manueller Anleitung oder Demonstrationsmethoden reduzieren die Umstellungsdauer nach der Einrichtung auf unter fünfzehn Minuten.
Flotteninterferenzen treten mit zunehmendem Wachstum auf. Feste Routen führen bei gleichzeitigem Bedarf zu Engpässen. Edge-Scheduler, die Staus vorhersagen, kritische Bewegungen priorisieren und Routen umleiten, reduzieren die Wartezeiten in dichter besiedelten Gebieten um 20–35 %.
Die Kostensteigerungen belasten die Budgets erst später. Jährliche Kostenposten umfassen Batterieverschleiß, Basis- und Gelenkservice, Sensorwartung und Lizenzen. Umfassende TCO-Prognosen für fünf bis sieben Jahre, vorrätige Ersatzteile und Fernwartung verhindern Überraschungen während der Einführungsphase.
Eine frühzeitige Berücksichtigung dieser Aspekte während der Planungs- und Testphase unterscheidet reibungslose Projekte von problematischen.
Stufenweise Einführungsansätze für mittelgroße Standorte im Jahr 2026
Der direkte Umstieg auf die vollständige Palettierung von Verbundmaterialien setzt die Werke einem übermäßigen Risiko aus, während sich die Smart-Factory-Technologie weiterentwickelt. Ein schrittweises Vorgehen entspricht den Kapitalkontrollen und den Lernkurven.
Eine solide Transportinfrastruktur ist die Basis. Latent mobile Roboter übernehmen das Heben von Paletten, Gabelstapler-Mobilroboter den direkten Transport, Förderband-Mobilroboter verbinden die Produktionslinie und Schwerlast-Mobilroboter bewegen übergroße Güter – und etablieren so zuverlässige Navigation, Ladeabläufe und Anbindungen an Lager- oder Materialsysteme. Die anfänglichen Vorteile in Form von Arbeitsersparnis, Genauigkeit und optimierten Materialflüssen sorgen für Dynamik.
Der Transport ist bewährt, Manipulationen werden dort eingesetzt, wo sie gerechtfertigt sind – beginnend in Bereichen mit geringerem Risiko wie Sekundärverpackungen oder Spitzenlasten. Die Reduzierung bestehender Flottenbestände senkt die Hardwarekosten und beschleunigt die Integration.
Bei der Auswahl werden folgende Prioritäten berücksichtigt: Anpassung der Nutzlast an die realen Lasten, Toleranz der Navigation gegenüber den Gegebenheiten des Bodens, sicherheitsbewertete Betriebsarten in der Nähe von Personen und offene Software für zukünftiges Wachstum.
Über Wesar Intelligence Co., Ltd.
Wesar Intelligence Co., Ltd.Das Unternehmen mit Sitz in Suzhou, Jiangsu, China, betreibt eine 5.000 Quadratmeter große Produktionsstätte für intelligente Logistik- und Lagertechnik. Die Leistungen umfassen die gesamte Wertschöpfungskette: Anwendungsberatung, Entwicklung von Softwareplattformen, Hardwarefertigung, Implementierung und fortlaufenden technischen Service. Mehr als 100 Spezialisten – darunter Produktions- und Entwicklungsteams mit fast 20 Jahren gemeinsamer Erfahrung – betreuen Präzisionsbranchen wie Elektronik, Automobilkomponenten und neue Energien.
Das Hauptangebot umfasst autonome mobile Roboter: Latent Mobile Robots (LMR) für Hubwagen und Hebearbeiten, Gabelstapler-Mobile Robots (FMR), Förderband-Mobile Robots (CMR) für die Produktionsintegration, Schwerlast-Mobile Robots (HMR), Kartontransfereinheiten (CTU) und mobile kollaborative Roboter (MCR). Die zugehörige Software beinhaltet das intelligente Lagerverwaltungssystem iWMS-1000, das Robotersteuerungssystem RCS-2000 und Materialsteuerungsplattformen, die Industrie-4.0-Konnektivität ermöglichen. Der Fokus liegt auf kundenspezifischen, flexiblen Lösungen, die die Effizienz steigern, Handhabungsfehler minimieren und die laufenden Betriebskosten in komplexen Produktions- und Logistikumgebungen senken.
Abschluss
AGV mit Roboterarm Kompositroboter für Palettierung und Depalettierung ermöglichen flexible, datenvernetzte End-of-Line-Handling-Lösungen in der modernen Fertigung. Mobilität und Anpassungsfähigkeit erfüllen wechselnde Anforderungen effektiv, doch Durchsatzgrenzen, Präzisionsanforderungen bei Bewegungsabläufen und Betriebskosten erfordern eine realistische Bewertung. Standorte sichern sich nachhaltigen Wert, indem sie zunächst den autonomen Materialtransport implementieren und später Roboterarmfunktionen hinzufügen, sobald die Wirtschaftlichkeit dies rechtfertigt. Dank kontinuierlicher Fortschritte in den Bereichen Sensorik, Steuerung und Flottenmanagement bis 2026 und darüber hinaus dürften inkrementelle Optimierungen weiterhin der zuverlässigste Weg zu operativen Verbesserungen sein.
Häufig gestellte Fragen
Lohnt sich der Einsatz von AGVs mit Roboterarm und kombinierter Roboterpalettenfertigung für mittelständische Betriebe im Jahr 2026?
Betriebe, die mit steigenden Lohnkosten und wachsender Produktvielfalt konfrontiert sind, finden häufig eine lohnende Investition, insbesondere nach der Etablierung eines stabilen Transportbetriebs. Die Amortisationszeit liegt üblicherweise zwischen 18 und 36 Monaten, wenn die manuelle Palettierung im Mehrschichtbetrieb ersetzt wird. Die Bestätigung des Takts und der Integrationsanforderungen im Pilotprojekt ist jedoch vor der Skalierung weiterhin entscheidend.
Was sind die Haupthindernisse bei der Implementierung von AGV-Systemen mit Roboterarmen zum Palettieren und Depalettieren?
Positionsdrift nach Bewegungen, Synchronisierung zwischen Mobil- und Armsteuerung, Batterieleistung bei intensiven Zyklen und Pfadkonflikte mehrerer Einheiten zählen zu den größten Herausforderungen. Lösungen basieren auf kombinierten Steuerungsarchitekturen, hochwertiger 3D-Sensorik und vorausschauender Flottenlogik.
Wie schneiden kombinierte Palettiersysteme aus fahrerlosen Transportfahrzeugen (AGV) und Roboterarmen im Vergleich zu stationären Palettierrobotern bei der Transformation zur intelligenten Fabrik ab?
Mobile Verbundsysteme bieten eine höhere Flexibilität bei der Anlagenplanung und multifunktionale Leistungsfähigkeit für gemischte Produkt- oder Linienumfänge, während stationäre Systeme hohe kontinuierliche Geschwindigkeiten und unkomplizierte Wartung in fokussierten Hochleistungsstationen ermöglichen. Hybride Lösungen – stationär auf Hauptlinien, mobil für adaptive oder unterstützende Aufgaben – erzielen oft ein optimales Kosten-Nutzen-Verhältnis.
Können bestehende AGV- oder AMR-Flotten nachträglich mit einer Roboterarm-Palettierfunktion ausgestattet werden?
In vielen Fällen ja – insbesondere bei modularen Basen, die Nutzlaststeigerungen, Leistungsskalierung und Standardmontage ermöglichen. Die Einführung primärer Transportarten (Lateral, Gabelstapler oder Förderband) sichert frühe Renditen und ermöglicht eine unkomplizierte Weiterentwicklung hin zu Verbundwerkstoff-Fähigkeiten.
Wie wichtig ist die Softwareintegration für eine effektive Palettierleistung von AGV-Kompositrobotern?
Die Software bildet den Kern – sie steuert Navigation, Armbewegungen, Aufgabenverteilung und Datenaustausch mit WMS-, MES- oder ERP-Systemen. Lösungen mit Echtzeitdiagnose, Konfliktvorwegnahme und anpassbaren Schnittstellen verbessern Verfügbarkeit, Produktionsstabilität und Skalierbarkeit nachhaltig.










 German
 English
 Russian
 Chinese
 Japanese
 Italian
 Korean
 Spanish
 Arabic
 French