
في المستودعات والمصانع ذات الإنتاجية العالية، يسهل ملاحظة الروبوتات. أما الجزء الأصعب فهو ما لا يُرى: القرارات اللحظية التي تمنع عشرات، أو مئات، الروبوتات المتنقلة من الاصطدام أو التوقف أو التسبب في ازدحام الممر نفسه. لهذا السبب، أصبح برنامج نظام التحكم بالروبوتات (RCS) طبقة أساسية في الخدمات اللوجستية الداخلية الحديثة. فهو يُمثل نقطة التقاء نوايا العمل مع تحركات الروبوتات، حيث يُحوّل الطلبات إلى مهام قابلة للتنفيذ، ويُوزّع العمل على أسطول الروبوتات، ويُحافظ على انسيابية الحركة عندما لا تسير الأمور وفق خطة مُحددة.
بالنسبة للفرق التي تقيّم الأتمتة، نادراً ما يكون السؤال "هل نحتاج إلى روبوتات؟" بل هو "كيف نشغل الروبوتات على نطاق واسع دون فوضى؟" يجيب نظام التحكم عن بعد (RCS) المصمم جيداً على هذا السؤال من خلال تعيين المهام المركزية، والجدولة، وتخطيط المسار - مع التعامل أيضاً مع الأجزاء الفوضوية مثل التحكم في الوصول، والمصاعد، ومراقبة الاستثناءات التي تفصل العروض التوضيحية عن واقع الإنتاج.
ما هو المقطع العرضي الراداري (RCS) حقًا - ولماذا هو مهم؟
هل برنامج RCS مجرد "برنامج لإدارة الأساطيل" باسم جديد؟
في العديد من عمليات النشر، يتم استخدام "برنامج إدارة أسطول الروبوتات المتنقلة المستقلة" و"نظام التحكم عن بعد" بشكل متبادل، ولكن الغرض متسق: نظام التحكم عن بعد هو نظام مركزي يدير تعيين المهام وجدولة الروبوتات وتخطيط المسارات لروبوتات الخدمات اللوجستية الميدانية.
تظهر القيمة بمجرد وجود قيود متضاربة. قد يكون الروبوت القادر على تشغيل الرافعة الشوكية هو الوحيد القادر على وضع منصة نقالة في الرفوف. قد يتمتع الروبوت الناقل للحاويات بسرعة أعلى ولكنه لا يستطيع التفاعل مع باب الرصيف. قد يحتاج الروبوت الناقل للعربات إلى التنسيق مع محطة عمل مأهولة تعمل بوتيرة خاصة بها. نظام التحكم في القيود (RCS) هو الطبقة التي تتحول فيها هذه القيود إلى قواعد، ثم إلى قرارات، ثم إلى نتائج قابلة للقياس.
أين يقع نظام التحكم عن بعد (RCS) في بنية النظام؟
يُمكن تعريف ذلك عمليًا من خلال مفهوم المسؤولية في المراحل السابقة واللاحقة. خارجيًا، غالبًا ما يعمل نظام التحكم عن بُعد (RCS) كنظام لاحق لنظام الطلبات، حيث يتولى معالجة الطلبات من خلال توليد المهام ومراقبة تنفيذها. داخليًا، ينسق هذا النظام مع بيئة التشغيل - مثل أنظمة التحكم في الوصول والمصاعد - لدعم أتمتة حركة المرور في جميع أنحاء المنطقة. كما يوفر النظام مراقبة استثناءات قوائم الانتظار وإحصاءات الكفاءة، مما يُمكّن فرق العمليات من إدارة الأداء بدلًا من الاعتماد على التخمين.
لهذا السبب تتداخل مناقشات أنظمة التحكم عن بُعد (RCS) بشكل طبيعي مع مناقشات أنظمة إدارة المستودعات (WMS) وأنظمة التحكم في المستودعات (WCS) وأنظمة تنفيذ المستودعات (WES): يسعى الجميع إلى وضع حدود واضحة. في المشاريع الحقيقية، يكمن الحد الفاصل الذي يهمك في تحديد النظام الذي يقرر "ما يجب أن يحدث لاحقًا"، والنظام الذي يقرر "كيف تُنفذ الروبوتات ذلك بأمان وفي الوقت المحدد". ينتمي نظام التحكم عن بُعد (RCS) إلى الفئة الثانية، حتى وإن كان يؤثر أيضًا على الفئة الأولى من خلال توفير القيود وحلقات التغذية الراجعة.
لماذا تفشل مشاريع RCS في المنشآت الحقيقية (وكيفية منع ذلك)
"لقد اشترينا روبوتات، لكن الإنتاجية لم تتحسن".
يشيع هذا الأمر عندما تتعامل الفرق مع عملية الإرسال على أنها مجرد "إرسال الروبوت أ إلى النقطة ب". في بيئة الإنتاج، نادرًا ما يكون وقت التنقل هو العائق، بل الازدحام المروري. فالتقاطعات سيئة التنظيم، والممرات الضيقة، والمصاعد المشتركة، ومعابر المشاة، كلها عوامل تُسبب تأخيرات صغيرة تتراكم مع الوقت. فعلى سبيل المثال، تتحول عشرات حالات التوقف التي تستغرق عشر ثوانٍ في الساعة إلى ساعتين ضائعتين من وقت تشغيل الروبوتات خلال نوبة العمل. وإذا ضربنا هذا الرقم بحجم الأسطول، فإن العائد على الاستثمار الذي تم حسابه سيتضاءل بسرعة.
إن وجود نظام قوي للتحكم في حركة المركبات الآلية هو ما يمنع هذا التآكل. قد لا يبدو الأمر جذاباً، ولكنه حاسم: فقواعد حق المرور، وإعادة التوجيه الديناميكي، ومناطق الحجز، ومنع الازدحام المروري، هي الفرق بين أسطول "يتحرك" وأسطول منتج.
"كل شيء سار على ما يرام في الأسبوع الأول، ثم تراكمت الاستثناءات"
الاستثناءات ليست حالات نادرة، بل هي عمليات يومية. قد يكون تغليف منصة نقالة مختلفًا، أو امتلاء ممر التخزين، أو قيام عامل بسد منطقة أمان، أو انخفاض شحن بطارية قبل الموعد المتوقع. إذا كانت معالجة الاستثناءات يدوية وغير منظمة، فسينتهي بك الأمر بإدارة أسطول من الروبوتات كما لو كان مركز اتصال: مقاطعات مستمرة وفرز مستمر للحالات الطارئة.
لهذا السبب، يجب دمج مراقبة الاستثناءات وإدارة قوائم الانتظار في طبقة التحكم الأساسية، لا إضافتها لاحقًا. عندما يتعامل نظام التحكم عن بُعد (RCS) مع الاستثناءات كعناصر أساسية - مصنفة وموجهة ومتتبعة - فإنك تُنشئ عملية استعادة قابلة للتكرار. أما إذا لم يفعل ذلك، فإن كل حادثة تتحول إلى تدريب إخلاء طارئ مُخصص.
القدرات الأساسية التي يحتاجها المشترون فعلياً (بعيداً عن الكلمات التسويقية)
تنسيق المهام بما يتوافق مع كيفية سير العمل فعلياً
في مواقع العمل الحقيقية، نادرًا ما تكون المهام أحادية المسار. قد تنتقل منصة نقالة من قسم الاستلام إلى قسم الحجر الصحي، ثم إلى المخزن، ثم إلى محطة إضافة القيمة، وأخيرًا إلى قسم الشحن. عمليات التسليم مهمة، وكذلك المنطق الشرطي. إذا كان أحد الممرات ممتلئًا، يجب أن تتفرع المهمة. إذا كانت إحدى المحطات معطلة، يجب إعادة توجيه المهمة. إذا تم إلغاء طلب عاجل، يجب تغيير قواعد أولوية المهمة دون التأثير على باقي العمليات.
لهذا السبب، فإن "تنسيق المهام" ليس مجرد ميزة في واجهة المستخدم، بل هو نموذج لمنطق تشغيل منشأتك. عندما يدعم نظام التحكم عن بُعد (RCS) ترتيب تدفق المهام المرن للجدولة المعقدة، يمكنك التكيف دون الحاجة إلى إعادة كتابة عمليات التكامل باستمرار.
تنسيق الروبوتات المتعددة في الأساطيل المختلطة
تبدأ العديد من المنشآت بنوع واحد من الروبوتات، ثم ينتهي بها المطاف بأنواع متعددة. بمجرد تشغيل أساطيل مختلطة - روبوتات نقل البضائع، وناقلات المنصات، والرافعات الشوكية ذاتية القيادة، وروبوتات العمل على أسطح السيور الناقلة - يصبح من الضروري وجود منطق حركة مشترك ودلالات مهام متسقة. وإلا، سيصبح كل أسطول معزولاً، يتنافس على نفس المساحة المادية.
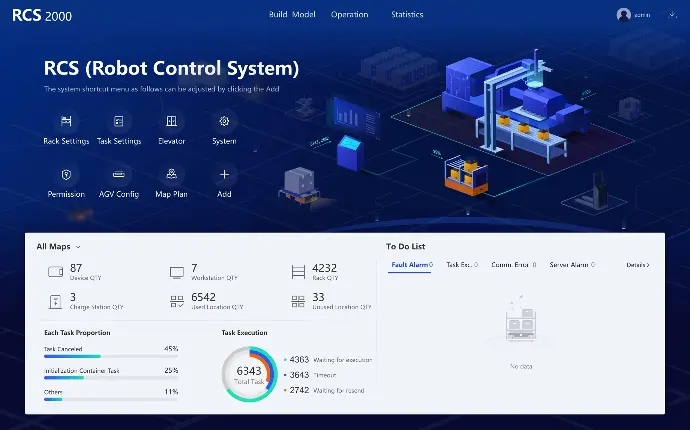
تم تصميم RCS-2000 لدعم الجدولة المختلطة لأنواع متعددة من الروبوتات المتنقلة المستقلة، وهو أمر بالغ الأهمية عندما يتعين على فئات الروبوتات المختلفة مشاركة الممرات أو التقاطعات أو موارد الإرساء.
إن المقياس ليس مجرد شعار؛ بل هو مجموعة من سلوكيات النظام.
غالباً ما يتم تقديم قابلية التوسع على أنها "تدعم X من الروبوتات"، ولكن المهم هو كيفية تصرف النظام تحت الضغط: زمن استجابة تعيين المهام، وتكرار إعادة حساب المسار، والقدرة على الحفاظ على قواعد المرور المستقرة عند تغير الظروف.
في صفحة منتج RCS-2000، يصف ويسار إمكانيات تشغيل المجموعة، مثل استيعاب أكثر من 1200 روبوت في خريطة واحدة، وتوزيع المهام على 1000 روبوت متنقل ذاتي الحركة (AMR) في ثانية واحدة، إلى جانب دعم 300 طراز مختلف من الروبوتات المتنقلة ذاتي الحركة (AMR) لأداء المهام. هذه الأرقام ليست مجرد "أرقام ضخمة"، بل تشير إلى قرارات معمارية: فقد صُمم النظام للحفاظ على سرعة اتخاذ قرارات التحكم حتى مع ازدياد حجم الأسطول.
إذا كنت ترغب في رؤية هذا الموقع مباشرة، فراجع نظام التحكم الروبوتي RCS-2000 صفحة.
نهج تنفيذي مجرب ميدانياً (قابل للتنفيذ، وليس نظرياً)
ابدأ بخريطة تمثل القيود، وليس مجرد الهندسة.
غالبًا ما تُقلل فرق العمليات من شأن تأثير "نمذجة الخرائط" على الأداء. فالخريطة الواضحة ليست مجرد جدران دقيقة، بل هي تتضمن سياسات محددة: مسارات باتجاه واحد، ومناطق محددة السرعة، ونقاط إفساح الطريق، ومناطق محظورة، ومناطق عازلة بالقرب من محطات العمل المزدحمة. إذا تعاملت خريطتك الأولى مع جميع الممرات بنفس الطريقة، فستضطر لاحقًا إلى تعديلها بقواعد يدوية.
المعيار العملي هو هذا: إذا لم تتمكن من تفسير سبب تباطؤ الروبوتات بالقرب من محطة العمل، وسبب اصطفافها عند نقطة الاختناق، وكيف تتصرف عندما يتجاوز الطابور السعة، فإن نموذج الخريطة غير مكتمل.
حدد سلوك المحطة كما لو كان عقدًا
تتعطل الروبوتات في المحطات أكثر من تعطلها أثناء النقل. والسبب بسيط: المحطات هي نقطة التقاء الواجهات المادية وقواعد العمل. يتطلب التقاط المنصات تحديدها ومحاذاتها. وقد يتطلب إنزالها اتصالاً مباشراً مع سير ناقل أو قفل باب. قد تحتوي المحطة على فترات عمل محددة. وقد تتضمن أيضاً قواعد مثل "لا يمكن لروبوتين الانتظار هنا" أو "لا يمكن إلا لروبوت واحد التواجد في هذه المنطقة أثناء فتح الباب".
عملياً، تُحدد أفضل الفرق كل محطة بعقد: شروط الدخول، وشروط النجاح، وسلوك المهلة الزمنية، وتوجيه الاستثناءات. هذا الوضوح يقلل من حالات الفشل الغامضة لاحقاً.
تعامل مع المصاعد وأنظمة التحكم بالدخول كعناصر متكاملة من الدرجة الأولى.
تُعدّ أتمتة المباني متعددة الطوابق نقطة ضعف رئيسية تواجهها العديد من المشاريع. لا يكمن التحدي في المصعد نفسه، بل في التنسيق: حجز وقت المصعد، وفرض الأولويات، ومنع روبوتين من التنافس على نفس الطلب، وإدارة ما يحدث عند تعطل المصعد.
يصف ويسار نظام RCS بأنه يتواصل ويتفاعل مع أنظمة التحكم في الوصول والمصاعد لإكمال أتمتة حركة المرور في الميدان بالكامل.
عمليًا، يعني ذلك أن نظام التحكم في حركة المرور (RCS) يجب أن ينسق عمليات "الإذن بالمرور" و"الإذن بالدخول" بنفس طريقة تنسيقه لحجوزات التقاطعات. عند توحيد هذه المفاهيم، تصبح الأعطال قابلة للتنبؤ والمعالجة بدلًا من أن تكون غامضة.
إرشادات اتخاذ القرار: متى يكون نظام إدارة علاقات العملاء (RCS) مناسبًا (ومتى لا يكون كذلك)
من المحتمل أنك تحتاج إلى نظام التحكم في رد الفعل عندما...
لديك أولويات عمل متضاربة، أو مساحة سفر مشتركة، أو خطط نمو تتجاوز مرحلة تجريبية صغيرة. إذا كانت المنشأة تنتقل من استخدام عدد قليل من الروبوتات إلى أسطول حقيقي، فإن جدولة الروبوتات تصبح أقل ارتباطًا بالإرسال وأكثر ارتباطًا بالسياسات. في اللحظة التي تهتم فيها بالتحكم في حركة الروبوتات، أو منع حالات التعطل، أو جدولة الأسطول المختلط، فأنت بالفعل في نطاق نظام التحكم عن بُعد (RCS).
قد لا تحتاج إلى نظام تحكم كامل في رد الفعل عندما...
إذا كانت عمليتك عبارة عن مسار بسيط بين نقطتين بكثافة مرور منخفضة للغاية واحتياجات تكامل محدودة، فقد يكون نهج تحكم أبسط كافيًا، خاصةً إذا كنت تُجري تجربة قصيرة عمدًا. لا يكمن الخطر في "الإفراط في شراء البرامج"، بل في بناء توقعات العملية بناءً على نموذج تحكم صغير النطاق، ثم اكتشاف عدم قابليته للتطبيق على حجم الإنتاج.
يتمثل النهج المنضبط في تحديد "معيار التوسع" مسبقاً. على سبيل المثال، بمجرد أن يتجاوز عدد الروبوتات حداً معيناً، أو بمجرد إضافة مصاعد، أو بمجرد دخول أنواع متعددة من الروبوتات إلى نفس المنطقة، يتم الالتزام بالتحكم المركزي.
ما الذي يجب البحث عنه في أداء التحكم في الوقت الحقيقي
في العمليات ذات الكثافة العالية، لا تُعدّ سرعة الاستجابة ميزة إضافية، بل هي الفرق بين التدفق السلس والتوقفات الجزئية المتكررة. ويُسلّط حديث ويسار عن نظام RCS-2000 الضوء على معالجة البيانات في الوقت الفعلي، مُشيرًا إلى أن معدلات المعالجة التي تتجاوز 100 هرتز والاستجابة التي تقل عن 50 مللي ثانية تُعدّ ذات أهمية بالغة في بيئات العمل عالية الكثافة.
حتى لو اختلفت الأرقام الدقيقة باختلاف الموقع وعمق التكامل، يبقى مبدأ التقييم قائماً: يجب اختبار "سلوك حلقة التحكم"، وليس مجرد التنقل. اسأل عما يحدث عندما يدخل عامل إلى ممر. اسأل عما يحدث عندما يقترب روبوتان من ممر ضيق. اسأل عن سرعة إعادة توزيع المهام عندما يتعطل أحد الروبوتات. هذه الإجابات هي التي تحدد مدى موثوقية أسطول الروبوتات لدى الأشخاص الذين يتشاركون المساحة معه.
للحصول على مزيد من التفاصيل حول القدرات والموقع، يمكنك الرجوع إلى قدرات نظام الإرسال والتحكم RCS-2000 من Wesar في سياق عمليات نشر منصات البرمجيات الأكبر حجماً.
حول شركة ويسار إنتليجنس المحدودة
شركة ويسار للاستخبارات المحدودة تُقدّم الشركة نفسها كمزود شامل لحلول المصانع الذكية، مُرتكزةً على فرعين رئيسيين للأعمال. يركز الفرع الأول على حلول التخزين الذكية، بما في ذلك روبوتات الخدمات اللوجستية الذكية الصديقة للبيئة، وتصميم وتنفيذ أنظمة المصانع الذكية. أما الفرع الثاني، فيُقدّم خدمات متخصصة لقطاعي الإلكترونيات والآلات، مدعوماً بمرفق إنتاجي تبلغ مساحته 5000 متر مربع، وفريق عمل يضم أكثر من 100 متخصص، من بينهم موظفو الإنتاج والخبراء الفنيون.
يُعدّ هذا الهيكل مهمًا للمشترين لأن نجاح برامج التحكم عن بُعد نادرًا ما يعتمد على البرنامج وحده. بل يعتمد على مدى تكامل نماذج المهام وسلوك الروبوت وقيود الموقع وممارسات التنفيذ لتشكيل نظام عمل متكامل.
خاتمة
نظام التحكم بالروبوتات هو بمثابة لوحة التحكم التي تحوّل هدف الأتمتة إلى تنفيذ يومي موثوق. عند تصميمه ونشره مع مراعاة قيود المنشأة الحقيقية - كحركة المرور، والمحطات، والاستثناءات، والمصاعد، والتوسع المستقبلي - يصبح هو الفيصل بين "روبوتات تتحرك" و"أتمتة تؤدي وظيفتها". إذا كان هدفك هو لوجستيات داخلية قابلة للتوسع، فقيّم برمجيات نظام التحكم بالروبوتات ليس بناءً على قوائم الميزات، بل بناءً على كيفية تعامله مع الازدحام، والاستثناءات، وأحداث التكامل، وزمن استجابة اتخاذ القرار تحت ضغط العمل الفعلي. يتوافق نظام تحديد المواقع RCS-2000 من Wesar، بما في ذلك تخصيص المهام المركزي، والجدولة، وتخطيط المسارات، والتنسيق مع أنظمة التحكم في الوصول والمصاعد، بشكل مباشر مع الواقع التشغيلي الذي يحدد النجاح.
الأسئلة الشائعة
ما هو برنامج نظام التحكم بالروبوت (RCS) في أتمتة المستودعات؟
يُعد برنامج نظام التحكم بالروبوتات (RCS) منصة مركزية تُسند المهام، وتُجدول عمل الروبوتات، وتُخطط مساراتها لروبوتات الخدمات اللوجستية الميدانية. وفي بيئات الإنتاج، يدعم البرنامج أيضًا التحكم في حركة الروبوتات، ومراقبة الحالات الاستثنائية، والتكامل مع أنظمة أخرى مثل أنظمة التحكم في الوصول والمصاعد.
هل نظام RCS هو نفسه برنامج إدارة أسطول AMR؟
تتداخل هذه المصطلحات بشكل كبير. فمصطلح "برنامج إدارة أسطول المركبات ذاتية القيادة" يصف النتيجة النهائية - إدارة الأسطول - بينما يصف مصطلح "نظام التحكم عن بُعد" عادةً دور النظام في البنية: التحكم في تنفيذ المهام اللاحقة، والجدولة، وتنسيق حركة المرور. وفي معظم التطبيقات العملية، تتقارب هذه المصطلحات في المعنى العملي.
متى يجب عليّ اختيار نظام التحكم عن بعد (RCS) بدلاً من نظام إرسال المركبات الموجهة آلياً (AGV) البسيط؟
إذا كانت لديك كثافة مرورية عالية، أو تقاطعات مشتركة، أو أساطيل مختلطة، أو حركة مرور متعددة الطوابق، أو تغييرات متكررة في الأولويات، فإن نظام التحكم عن بعد المركزي (RCS) عادةً ما يكون الخيار الأكثر استدامة. تخلق هذه الظروف ازدحامًا واستثناءات يصعب على أدوات الإرسال الأساسية التعامل معها باستمرار.
ما الذي يجب عليّ التحقق منه أثناء تجربة RCS؟
تحقق من صحة السلوكيات، وليس المسارات فقط: كيف يتعامل النظام مع الازدحام، وكيف يمنع حالات الجمود، وكيف يتعافى من توقف الروبوت، وسرعة إعادة تعيين المهام، وكيف يتم الكشف عن الاستثناءات وحلها. إذا كنت تفكر في نهج ويسار، فراجع النطاق التشغيلي على نظام التحكم الروبوتي RCS-2000 قم بمراجعة الصفحة وتنسيق الاختبارات التجريبية مع تلك القدرات.










 Arabic
 English
 Russian
 Chinese
 Japanese
 Italian
 Korean
 Spanish
 French
 German