
労働力不足が長引き、SKUが増え、最終工程の作業はフロアレイアウトを壊さずに柔軟に対応する必要がある。これらの要因が複合ロボットへの注目を集め続けている。 AGVまたはAMRの移動手段とロボットアームを組み合わせる パレタイジングとデパレタイジングの機能。これらの構成により、1台の機械でライン間を移動したり、箱の寸法が不均一な場合でも対応したり、長い固定コンベアや固定ステーションなしで動作させることができます。2026年の導入選択は、依然として測定された現実、つまり負荷がかかった状態での観測されたサイクルタイム、動作中の位置決めの一貫性、ライフサイクル全体のコスト、そして柔軟性が既存の固定パレタイザーと比較してエンジニアリングのオーバーヘッドを相殺するかどうかにかかっています。
電子機器組立、自動車部品サプライヤー、日常化学品充填、食品二次包装のパターンがこのレビューの参考になります。 AGV ロボットアーム複合ロボットのパレタイジング構成、実際の処理能力と機能の比較、文書化された強みと継続的な制約のバランス、最近の設置における故障、実証済みの解決策を伴う一般的な現場での問題、および接続されたインダストリー4.0マテリアルハンドリングに向けて進みながらリスクを最小限に抑える段階的な導入アプローチ。
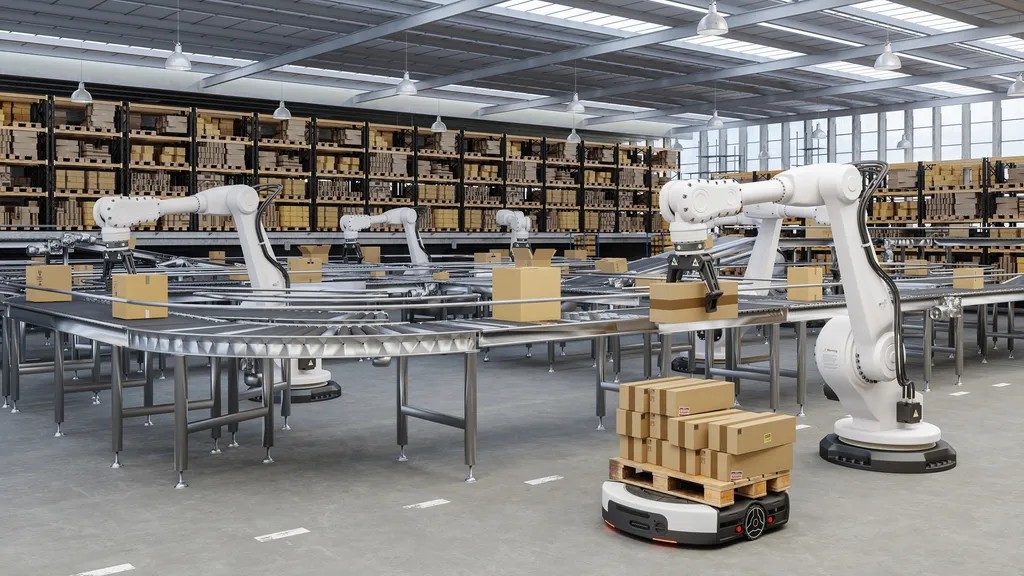
パレタイジング用AGV+ロボットアーム複合システムのコア構築
このアーキテクチャは、産業用または協働用アームを移動式ベース(通常は自律移動ロボットまたは自動搬送車)に取り付けます。ナビゲーションには、レーザーベースのSLAM、ビジョン強化型SLAM、またはこれらの組み合わせ手法が用いられます。アームは、真空カップ、クランプ、または適応型フィンガーを用いて、把持、積層、および積み下ろしを行います。センシング(3Dカメラ、構造化光、または力覚センサー)により、カートンの反り、パレットのずれ、および輸送後のわずかなずれを補正します。
固定式パレタイジングセルは一箇所に固定され、コンベアからの安定した供給に依存します。一方、複合移動式ユニットはそのような制約を回避し、様々なピックアップゾーンを移動して、ラインの末端やバッファエリアで積荷を形成します。
現場での測定結果は、着実な違いを浮き彫りにしている。
専用ルートでのスループットは、固定アームが均一な製品で毎時800~1,500ケースを処理できる。移動式複合機では、処理能力は毎時400~900ケースに落ち着くが、輸送、位置合わせ、停止後のアームの調整にサイクル時間の大部分が費やされる。
設備投資額は、固定セル(アーム、ガード、ショートフィード)の場合、1箇所あたり3万ドルから8万ドルの範囲となる。移動式複合構成の場合は、基本ペイロード定格、アーム仕様、到達距離、および認識パッケージによって、4万ドルから15万ドル以上となる。
複合材は、改修工事において設置面積の面で有利な点がある。重い基礎工事や延長されたコンベア、広い立ち入り禁止区域が不要となるため、既存のスペースが狭い工場では特に価値がある。
作業負荷によって最適なシステムは異なります。大量生産で単一品種のラインでは、スピードとメンテナンスの手間を軽減するために固定式のセットアップが好まれます。一方、3Cエレクトロニクス、自動車部品、日用化学品、食品包装などでよく見られる、SKU数が多い、複数ステーション構成、または再構成可能なフローでは、機動性と迅速なタスク切り替えによるメリットがより大きくなります。
2026年のパレタイジング用途における観察された強みと持続的な制約
これらのシステムは、分散制御、適応型割り当て、および既存施設への構造的な影響を最小限に抑えることで、インダストリー4.0の目標に適合します。
タスクの柔軟性が際立っています。1つのユニットで複数のラインに対応したり、季節的な需要の急増を吸収したり、機械的な変更なしにパレタイジングモードからデパレタイジングモードに切り替えたりできます。通路の狭い工場、多層構造のフロー、あるいは頻繁にレイアウト変更が行われる現場では、共有通路を利用したナビゲーションが大きなメリットとなります。
接続性の向上はさらなるメリットをもたらします。リアルタイムのスタック状態と在庫状況のシグナルがMESまたはWMSプラットフォームに送信されることで、下流工程の計画精度が向上し、ジャストインタイムのパレット出荷とバッファ在庫の削減が実現します。
空間利用効率はしばしば向上する。部隊は、追加のインフラなしでは固定式アームでは到達できない、より深い保管場所や一時的な集結場所に到達できるようになる。
制約条件は、稼働中の工場における成果を依然として左右する。
動きによって、固定設置では回避できない要因が加わります。床の凹凸、わずかな車輪の滑り、またはブレーキ力によって、ベースがわずかにずれたり振動したりします。高度な安定化機構を備えているにもかかわらず、アーム先端の繰り返し精度は通常±0.5mm~±2mmの範囲に収まります。これは標準的なケースには十分ですが、精密なトレイや繊細な一次包装には厳しい精度となります。
サイクル分解は一部の期待を裏切る結果となった。位置決めと移動工程がタクトタイムの40~60%を占めることが多く、実効生産量が定常レベルを下回る。
エネルギー需要は、フルタイム勤務を複雑にする要因となる。腕の負担が大きい作業は、運搬のみの作業よりもバッテリーの消耗が早くなるため、充電経路、交換用ベイ、またはより大型のバッテリーパックが必要となり、それぞれに綿密なレイアウトとスケジュール調整が求められる。
フリート規模への拡張は、調整上の問題を引き起こす。将来を見据えたトラフィックロジックとエッジアービトレーションがない場合、ピーク時や移行時にユニット間で干渉が発生し、キューが発生する。
これらの要素が、多くの中規模施設が複合材を採用する際の慎重なペースを説明している。つまり、手動システムや固定システムを急激に切り替えるよりも、段階的に重ねていくことを好むのである。
2025年~2026年のインスタレーション作品のパターン
結果はペイロードの種類やセクターによって異なります。
3Cエレクトロニクスにおける二次包装は、頻繁なSKU入れ替えと小ロット生産に対応しています。3Dビジョンと感圧式グリッパーを備えた軽量複合材が、様々なケースの積み重ねを効率的に処理します。導入事例では、1シフトあたりの直接労働時間が25~30%削減され、積み重ねられた部品は自動包装と出荷に十分な安定性を確保していますが、高級部品については最終的な目視検査が行われる場合もあります。
日々の化学薬品および食品関連業務では、スピードと丁寧な取り扱いが両立することが求められます。高速搬送を実現するデュアルドライブベースとマルチサクションツールにより、様々な負荷に対応しながら毎時500~700ケースの処理能力を発揮します。投資回収期間は18~24ヶ月と短縮され、特に人員不足が深刻な地域では、2交代制の手作業チームを置き換えることが可能です。
自動車部品や重量部品の加工には、堅牢な積載能力が求められます。産業用アームを備えた高耐久性ベースは、50~100kgの鋳造品、ハウジング、または組立品を加工します。狭い場所でのフォークリフトの密度を低減し、搭載スキャンによるトレーサビリティを向上させるなどのメリットがありますが、動作後にアームの剛性を調整するため、試運転に数週間かかる場合があります。
事例に共通する点:最も優れたパフォーマンスを発揮するのは、パレタイジングを独立したステーションとして切り離すのではなく、上流の生産シグナルと下流の輸送需要に密接に連携させることである。
現場で頻繁に発生する問題と、現場で検証済みの解決策
配備記録からは、繰り返し発生する問題点が指摘されている。
センシングの不備が主な問題です。標準的な2Dカメラは、光量の変化、反射面、または不規則な形状のカートンなどの条件下では性能が低下し、スキャン漏れや不安定なビルドが発生します。そのため、ルーチンでは最初から3D RGB-Dまたは構造化光センサーを使用し、シフト連動型の再キャリブレーションを行うことが推奨されています。
制御の分離はタイミングの遅延を招きます。モバイルコントローラとアームコントローラが分離していると、遅延が発生し、協調動作が阻害されます。ベースルートとアーム動作を同時に計画するシングルループのロボット制御システムは、通信エラーを削減し、信頼性を向上させます。
工具やプログラミングによるドラッグ切り替え。新しいファミリの逐次的な手動指導には何時間もかかります。クイックスワップエフェクターと手動ガイドまたはデモンストレーションによる指導方法を採用すれば、一度設定が完了すれば切り替え時間は15分未満に短縮されます。
車両数の増加に伴い、運行上の問題が発生する。固定ルートでは、同時需要時に渋滞が発生する。エッジスケジューラが渋滞を予測し、重要な移動を優先し、ルートを再設定することで、人口密度の高い地域では待ち時間を20~35%削減できる。
コストの上昇は後々予算に影響を及ぼします。年間予算項目には、バッテリーの消耗、ベースジョイントの保守、センサーの維持管理、ライセンス料などが含まれます。5~7年間の包括的なTCO予測、在庫予備品、リモートサポートにより、展開途中の予期せぬ事態を防ぎます。
計画段階や試行段階でこれらの点に早期から重点を置くことで、円滑なプロジェクトと問題のあるプロジェクトを区別することができる。
2026年における中規模サイト向け段階的導入アプローチ
いきなり複合材パレタイジングに移行すると、スマートファクトリーの成熟度が高まる過程で、工場は過大なリスクにさらされることになります。段階的な導入は、資本管理と学習曲線に合致しています。
まず、強固な輸送基盤が不可欠です。潜在能力型移動ロボットはパレットの持ち上げを、フォークリフト型移動ロボットは直接搬送を、コンベア型移動ロボットはラインサイドとの連携を、そして大型移動ロボットは大型アイテムの処理を担当し、信頼性の高いナビゲーション、充電ルーチン、倉庫やマテリアルシステムとの連携を実現します。初期の段階で得られる労力削減、精度向上、フローの明確化といったメリットが、導入の勢いを生み出します。
輸送実績は良好で、二次包装やピーク時の過剰輸送など、リスクの低い分野から始めて、必要に応じて操作を導入します。既存の輸送車両を活用することで、追加のハードウェア費用を削減し、統合を迅速化します。
選定における優先事項は、実際の積載量に適合するペイロード、実際の床面状況に対応した航行許容範囲、人員近傍での安全規格に準拠したモード、そして将来の拡張性を考慮したオープンソフトウェアなどである。
株式会社ウェザーインテリジェンスについて
ウェサール・インテリジェンス株式会社中国江蘇省蘇州市に拠点を置く同社は、インテリジェント物流およびスマート倉庫設備に特化した5,000平方メートルの製造拠点を運営しています。アプリケーションコンサルティング、ソフトウェアプラットフォーム構築、ハードウェア製造、導入実行、継続的な技術サービスまで、フルサイクルにわたるサービスを提供しています。20年近くにわたる経験を積んだ生産・エンジニアリングチームを含む100名以上の専門家が、エレクトロニクス、自動車部品、新エネルギーなどの精密産業をサポートしています。
主な製品ラインナップは、自律移動ロボットです。パレットジャッキアップやリフトアップ用の潜水型移動ロボット(LMR)、フォークリフト型移動ロボット(FMR)、生産現場との連携を担うコンベア型移動ロボット(CMR)、高負荷対応移動ロボット(HMR)、カートン搬送ユニット(CTU)、そして協働型移動ロボット(MCR)などが含まれます。関連ソフトウェアとしては、インテリジェント倉庫管理システム「iWMS-1000」、ロボット制御システム「RCS-2000」、そしてインダストリー4.0接続を可能にするマテリアルコントロールプラットフォームなどを提供しています。複雑な生産・物流環境において、効率性の向上、取り扱いミスの最小化、そして継続的な運用コストの削減を実現する、カスタマイズ可能で迅速なソリューションに重点を置いています。
結論
ロボットアーム付きAGV 複合ロボットによるパレタイジングおよびデパレタイジング構成は、現在の製造業における柔軟でデータリンクされたエンドオブラインハンドリングを推進します。機動性と適応性により、変化する需要に効果的に対応できますが、スループットの制限、動作に関連する精度上の課題、および所有コストについては、冷静な評価が必要です。現場では、まず自律型マテリアル搬送を定着させ、その後、経済的な観点からアーム機能を追加することで、持続的な価値を確保します。2026年以降もセンシング、制御、およびフリート管理の継続的な進歩に伴い、段階的な導入パターンが運用上の進歩への最も確実な道筋として継続されるでしょう。
よくある質問
2026年において、中規模工場にとって、ロボットアームを備えたAGV(無人搬送車)と複合ロボットによるパレタイジングシステムは導入する価値があるだろうか?
人件費の高騰や製品多様化に対応する施設では、特に安定した輸送業務が確立された後には、導入の正当性が認められることが多い。複数シフト制の手作業によるパレット積み作業を置き換える場合、投資回収期間は通常18~36ヶ月となるが、規模拡大前にタクトタイムとシステム統合要件のパイロットテストによる確認が依然として重要である。
パレタイジングおよびデパレタイジングにAGVとロボットアームシステムを導入する際の主な障害は何ですか?
移動に伴う位置ずれ、モバイル制御とアーム制御の同期、高負荷サイクル時のバッテリー持続時間、複数ユニット間の経路競合などが主な懸念事項です。これらの課題に対する解決策は、統合制御アーキテクチャ、高精度3Dセンシング、および予測型フリートロジックから始まります。
スマートファクトリーへの移行において、AGV(無人搬送車)とロボットアームを組み合わせた複合パレタイジングシステムは、固定式パレタイジングロボットと比べてどのような優位性を持つのでしょうか?
移動式複合システムは、混在製品やライン間連携といった環境において、レイアウトの柔軟性と多機能性を向上させる一方、固定式システムは、高出力の集中ステーションにおいて、高速連続運転と容易なメンテナンスを実現します。主要ラインでは固定式、適応型またはサポート型の作業では移動式というハイブリッド構成は、多くの場合、最適な性能とコストのバランスを実現します。
現在稼働中のAGV(無人搬送車)やAMR(自律移動ロボット)に、後からロボットアームによるパレタイジング機能を追加することは可能でしょうか?
多くの場合、その通りです。特に、ペイロードの増加、出力のスケーリング、標準的な取り付け方法をサポートするモジュール式ベースが挙げられます。主要な輸送手段(潜水艦、フォークリフト、コンベアなど)で打ち上げることで、早期の収益が確保され、複合材対応への容易な拡張が可能になります。
AGV複合ロボットのパレタイジング性能を効果的に発揮させるには、ソフトウェア統合はどれほど重要なのでしょうか?
ソフトウェアはシステムの中核を成し、ナビゲーション、アーム経路、タスク割り当て、WMS、MES、またはERPシステムとのデータ交換を管理します。リアルタイム診断、競合予測、および適応性の高いインターフェースを備えたソリューションは、稼働時間、出力の安定性、および長期的な拡張性に大きな影響を与えます。










 Japanese
 English
 Russian
 Chinese
 Italian
 Korean
 Spanish
 Arabic
 French
 German