


Cas d'application
|
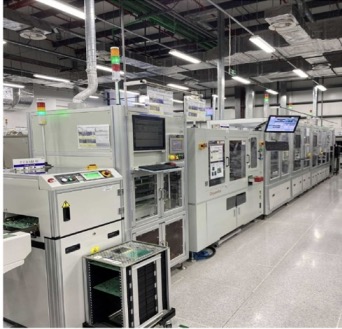
Assistance à la commande numérique et aux machines |
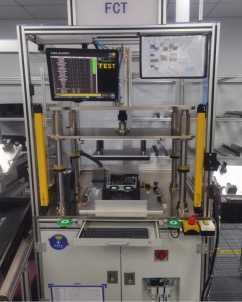
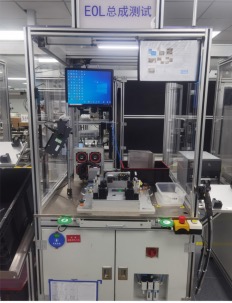
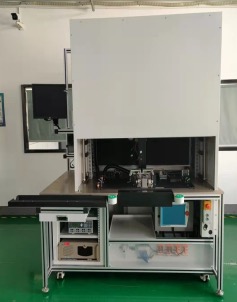
Inspection, tri et assemblage léger |
 |
 |
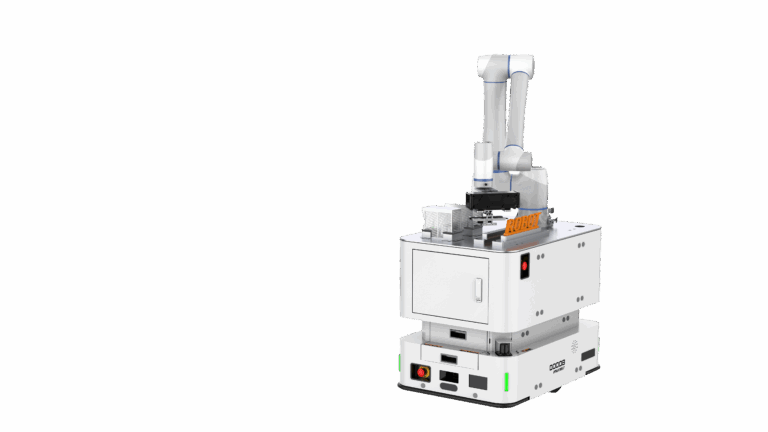
| Paramètre de base | Mode de navigation | 20 codes-barres/L-SLAM/V-SLAM |
| Dimensions (L × l × H) (mm) | 950*650*1620 | |
| Diamètre de rotation (mm) | 1092 | |
| Dimensions de la plateforme élévatrice (mm) | / | |
| Course de levage (mm) | / | |
| Type de structure de levage | / | |
| Poids (kg) | 286 | |
| Poids de chargement (kg) | 600 | |
| interaction homme-machine | Tube numérique | |
| Sécurité | Protection frontale | Laser |
| Protection arrière | – | |
| Protection latérale | – | |
| Alarme sonore et lumineuse | Soutien | |
| Lampe de dégagement laser | – | |
| Bande de pare-chocs | Soutien | |
| Bouton d'arrêt d'urgence | Soutien | |
| Performance motrice | Vitesse de fonctionnement nominale (à vide) (mm/s) | 1200 |
| Accélération nominale (à vide) (mm/s2) | 1000 | |
| Précision de positionnement (mm)/(°) | ± 10 / ± 1 | |
| Performances de la batterie | Durée d'exécution (h) | 8 |
| Temps de charge (h) | ≤ 2 |






 French
 English
 Russian
 Chinese
 Japanese
 Italian
 Korean
 Spanish
 Arabic
 German