产品

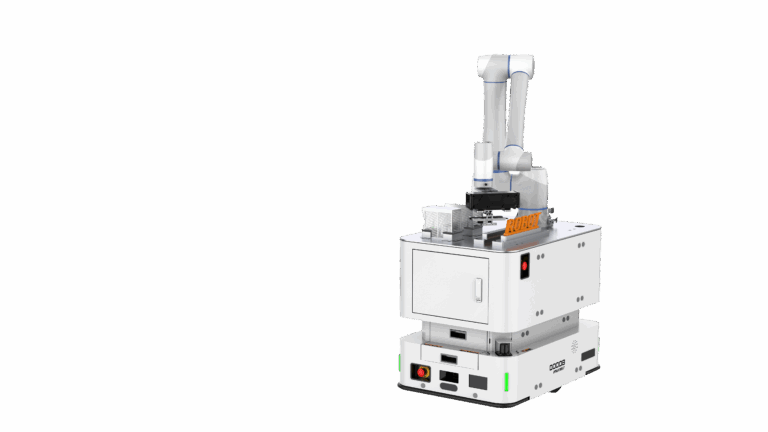
QC3-10LDE1 移动协作机器人

移动协作机器人是一种智能自动化解决方案,专为自主物料搬运、精准拣选和灵活的工作站支持而设计。它配备移动底座和集成式协作机械臂,可在工作区域间自由移动,并执行搬运、装卸和装配等相关任务。该机器人非常适合制造和仓储环境,能够提高生产效率、增强流程灵活性并降低重复性人工成本。

600

额定负载(kg)

1092

旋转直径(mm)

1200

额定运行速度(毫米/秒)

930*640

额定载荷尺寸 L*W(毫米)
产品  细节

关键功能

集成移动操控

  • 移动底座和协作机器人手臂:将自主导航与协作式机械臂相结合,用于物料搬运和工作站操作。
  • 灵活的末端执行器集成:支持定制夹具、摄像头和工具,用于拣选、装载、卸载、检测和组装任务。

可扩展设计

  • 模块化扩展:可通过配置机械臂、视觉系统和末端执行器选项实现快速部署。
  • 系统集成:可与生产设备、传送带、MES/WMS 系统和其他外部硬件连接。

自适应性能

  • 自主导航:使用适合操作环境的导航方法,在工作站之间独立移动。
  • 精密操作:结合了精确定位和灵活的机械臂运动,可实现可重复的拾取和放置操作。
  • 协同操作:设计用于在共享工作区域内与操作人员和生产设备安全协同工作。
  • 智能任务执行支持任务调度、自动对接、物料识别和基于流程的操作。

现场准备多功能性

  • 多进程支持适用于物料搬运、机器上下料、料箱搬运、检验、分拣和轻型组装。
  • 灵活部署:无需固定传送带或进行大规模基础设施改造,即可适应不断变化的生产布局。
  • 连续运行支持自动充电和定时任务执行,以减少人工操作。
  • 舰队协作多台机器人可以协调物料搬运和工作站服务,从而提高生产效率。

申请案例

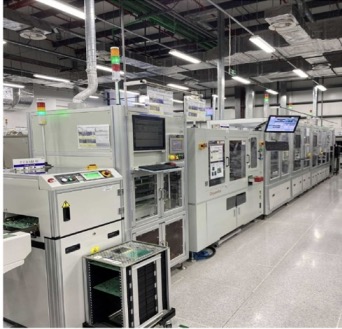
机床上下料和数控支持

检验、分拣和简单组装

 
基本参数 导航模式 20条形码 / L-SLAM / V-SLAM
尺寸(L×W×H)(mm) 950*650*1620
旋转直径(mm) 1092
提升平台维度(MM) /
提起中风(mm) /
提升结构类型 /
重量(kg) 286
载重(公斤) 600
人机相互作用 数码管
安全 前保护 激光
后保护 –
侧面保护 –
声音和灯光警报 支持
激光间隙灯 –
碰碰带 支持
紧急停止按钮 支持
运动性能 额定运行速度(空)(mm /s) 1200
额定加速度(空)(mm /s2) 1000
定位精度(mm) /(°) ±10 /±1
电池性能 运行时间(h) 8
充电时间(h) ≤2


证书

有关的  产品
微信02d44b0e2d7770bbd95d7f4c8dd3372e
汽车零部件自动化生产线
WeChatf6cb49d4ca9b4c2512fc56d086582870
自动化FCT测试设备
微信8695b2732ad5a49b799cd5bab7d170c3
自动化EOL测试设备
WeChat0dc43e142e0d8e330cb8c4ba38538f1b
自动化AOI测试设备
zh_CNChinese