
Un AGV transporte des matériaux entre différents emplacements, tandis qu'un bras robotisé effectue des tâches de précision à un poste donné. Leur combinaison forme un manipulateur mobile : un robot composite capable de se déplacer, de se positionner, de percevoir un objet et d'effectuer une opération de manipulation. Cette intégration d'AGV et de bras robotisé étend l'automatisation au-delà des cellules fixes. Elle peut prendre en charge l'alimentation des machines, le réapprovisionnement en bord de ligne, le transfert d'échantillons, l'assistance au contrôle qualité et les flux de travail de prélèvement et de placement dans la production flexible. Ce même concept peut également s'appuyer sur une plateforme AMR lorsque la navigation dynamique est appropriée. Ainsi, AGV, AMR, bras robotisé et robot collaboratif mobile doivent être considérés comme les éléments d'un même système d'exploitation plutôt que comme des machines isolées.
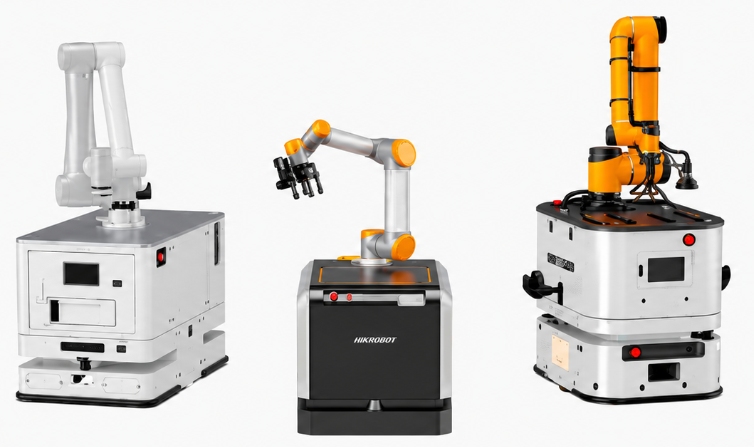
Qu'est-ce qu'un bras robotique AGV composite ?
Un robot composite associe déplacement et manipulation. La base mobile assure le transport, tandis que le bras, la pince, le système de vision, le contrôleur et le logiciel réalisent la tâche à chaque destination. Wesar regroupe ce type de solution sous son appellation Robot collaboratif mobile MCR portefeuille. La configuration exacte doit être sélectionnée pour la charge utile, la portée, la précision, l'effecteur terminal, l'interface de station et l'itinéraire.
La base mobile sert de pied
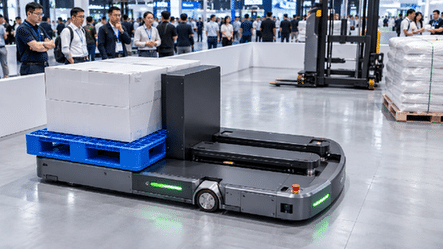
La base du véhicule à guidage automatique (AGV ou AMR) détermine la charge utile disponible, l'encombrement au sol, le mode de navigation, le comportement en virage, la précision d'arrêt, l'autonomie, la recharge et l'interaction avec la circulation. Elle doit supporter le bras, le contrôleur, le système de vision, l'outillage et la pièce à usiner sans compromettre la stabilité. Une base compacte peut améliorer l'accès, tandis qu'une plateforme plus large peut offrir une charge utile supérieure et une zone d'appui plus étendue.
Le bras robotisé fournit les mains
Le bras détermine la portée, les degrés de liberté, la répétabilité, la vitesse et la zone de travail utile. L'effecteur transforme ce mouvement en une tâche : saisir un plateau, ouvrir une porte de machine, charger un composant, manipuler un échantillon ou présenter une pièce pour inspection. La détection de l'outil et de la pièce doit confirmer une prise ferme avant le déplacement de la base.
La vision et le contrôle sont assurés par les yeux et le cerveau.
La robotique guidée par vision permet de localiser les pièces, d'identifier leur orientation et de compenser les variations au sein d'un poste de travail. Le contrôleur coordonne la localisation, l'amarrage, le mouvement du bras, les signaux des équipements et la logique de récupération. Une séquence de sécurité doit empêcher le véhicule de se déplacer lorsque le bras est dans une position instable et bloquer tout mouvement du bras jusqu'à ce que l'amarrage et les conditions de l'espace de travail soient confirmés.
Où un manipulateur mobile crée-t-il de la valeur ?
Un manipulateur mobile est particulièrement avantageux lorsque plusieurs postes nécessitent la même automatisation, sans pour autant justifier l'utilisation d'un bras dédié à chaque étape. Il s'avère également utile en cas d'évolution de la gamme de produits, des itinéraires de production ou des priorités de production. L'analyse de rentabilité doit comparer les temps de déplacement et de préparation du robot partagé avec les gains en termes d'utilisation et de flexibilité.
Alimentation des machines et chargement des CNC
Pour l'alimentation des machines, le robot composite peut acheminer les ébauches ou les plateaux vers une machine, s'y arrimer, échanger les pièces et déplacer les articles finis vers l'étape suivante. Ceci permet de réduire les opérations manuelles répétitives de chargement sur les machines CNC, les équipements de test ou les postes d'inspection. Un déploiement fiable repose sur la détection des signaux d'ouverture de porte, l'état des mandrins ou des dispositifs de fixation, la vérification de la présence des pièces, l'analyse de la portée et une procédure définie en cas de bourrage ou de pièces rejetées.
Réapprovisionnement en bord de ligne et transfert des encours de production
Un AGV équipé d'un bras robotisé peut transporter des bacs, des plateaux ou des composants et les déposer en bordure de ligne plutôt que de les laisser s'arrêter dans une zone de dépôt classique. Dans les secteurs de l'électronique, de l'automobile et de la production de machines, cette solution permet de relier la logistique d'entrepôt aux opérations d'assemblage. La conception doit préciser si le poste de travail sera partagé entre plusieurs personnes et si le bras est conçu pour une utilisation collaborative.
Échantillon d'inspection et mouvement de l'outil
Un robot collaboratif mobile peut déplacer des jauges, des échantillons, des outils ou de petites pièces entre des emplacements contrôlés. Il peut présenter une pièce à une caméra ou à un appareil de mesure, puis acheminer le résultat selon la logique de processus. Ceci favorise une automatisation flexible, mais le projet nécessite toujours une traçabilité, un étalonnage, un contrôle d'accès et une géométrie de présentation stable.
Comment concevoir conjointement le véhicule à guidage automatique (AGV) et le bras robotisé
Une intégration réussie repose sur un modèle combiné de risques et de performances. La charge utile, la portée, la vitesse, le centre de gravité, le comportement à l'arrêt, la tolérance d'amarrage et le temps de cycle de la station doivent être calculés conjointement. Considérer le bras et la base mobile comme des achats séparés peut engendrer des lacunes en matière de stabilité, d'alimentation, de communication ou de sécurité.
Vérifier la stabilité dans tout l'espace de travail du bras
La situation critique peut survenir lorsque le bras est entièrement déployé avec une pièce à usiner, et non lorsqu'il est replié pour le transport. Les ingénieurs doivent analyser les charges statiques et dynamiques pour chaque position requise. Des butées mécaniques, des limitations logicielles, des mécanismes de support ou des restrictions d'encombrement du bras peuvent être nécessaires. Le véhicule ne doit se déplacer que dans les positions de bras et d'outillage approuvées.
Concevoir l'amarrage en fonction de la précision requise pour la tâche
La précision de navigation et la précision de manipulation sont liées, mais non identiques. Si un processus exige un positionnement précis des pièces, le système peut utiliser des repères de station, la vision industrielle, l'alignement mécanique ou une procédure d'étalonnage après l'arrivée. L'objectif est la réalisation répétable des tâches, et non un simple stationnement précis du véhicule.
Coordonner la sécurité entre les différents modes de mouvement
L'évaluation des risques doit couvrir les déplacements, l'amarrage, le fonctionnement du bras, l'utilisation des outils, l'accès humain, le dépannage et la maintenance. Les scanners de sécurité, les arrêts d'urgence, les limitations de vitesse, les zones de protection, les interverrouillages et les indicateurs d'état doivent fonctionner comme un système intégré. Les bras collaboratifs ne rendent pas automatiquement toutes les tâches de manipulation mobile collaboratives ; l'outillage, les pièces à usiner, les vitesses et l'environnement restent des facteurs déterminants.
Comment les logiciels et les systèmes de production coordonnent-ils le flux de travail ?
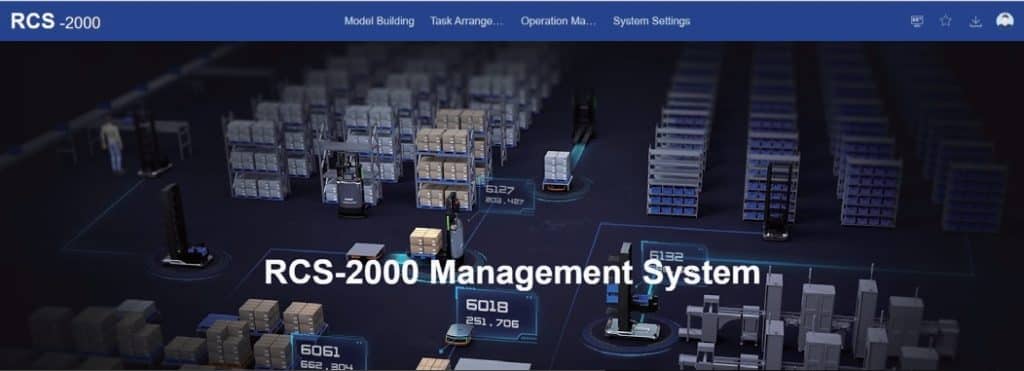
Le flux de travail peut commencer dans un système MES, WMS, ERP ou une cellule de production. Système de contrôle de robot RCS-2000 Il est possible d'affecter le véhicule à guidage automatique (AGV) ou le robot mobile autonome (AMR), de gérer le trafic et de l'envoyer à destination. À la station, le robot échange des informations avec la machine et lance la séquence de déploiement des bras. (Wesar) plateforme logicielle comprend des fonctions de robot, d'entrepôt et de contrôle des matériaux qui peuvent être évaluées lors de la conception de ce flux d'informations.
Définir une machine à états et un chemin d'exception
Chaque étape doit comporter une commande claire, une confirmation, un délai d'expiration et une action de récupération. Les états typiques incluent : tâche acceptée, voie dégagée, station prête, amarrage, armement activé, pièce détectée, opération terminée et départ autorisé. Les exceptions telles que les pièces manquantes, les échecs de préhension, les allées bloquées, les alarmes machine ou une batterie faible nécessitent une prise en charge spécifique et une solution de repli sécurisée.
Pourquoi envisager Wesar pour l'intégration de robots composites ?
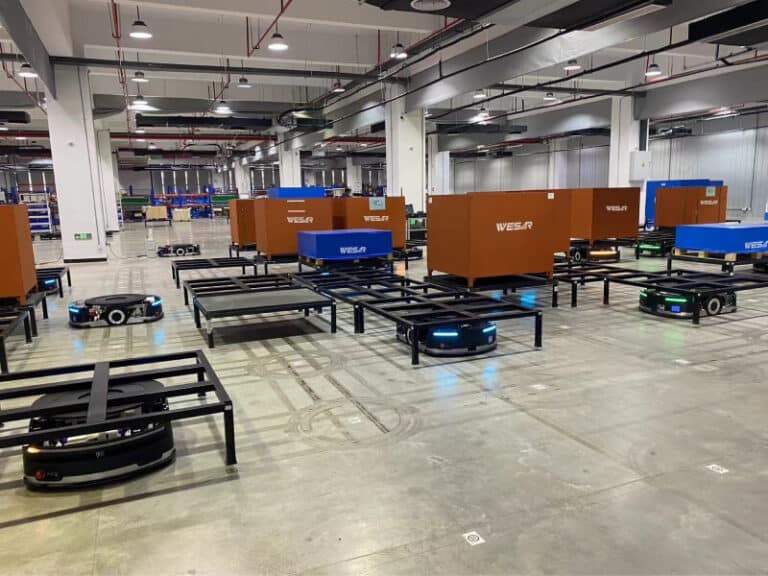
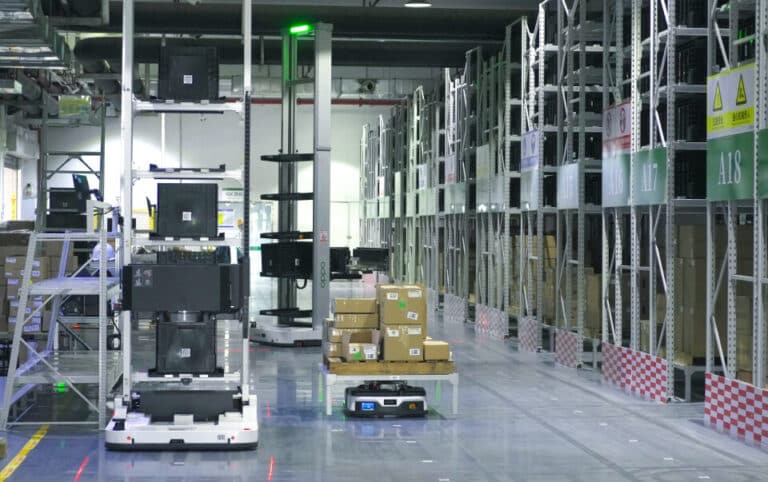
Wesar Intelligence Co., Ltd. Nous proposons des solutions d'usine intelligentes couvrant les robots AGV, les AMR, les systèmes d'entrepôt, les logiciels, la fabrication d'équipements, la gestion de projets et le support. Cette approche systémique est essentielle pour la robotique composite, car la base mobile, le bras robotisé, le logiciel, les équipements de station et le processus de production doivent interagir de manière optimale. Les acheteurs doivent commencer par définir la tâche à accomplir, les données relatives aux pièces et aux outils, les schémas de station, les contraintes d'acheminement, le débit et la liste des interfaces système.
Conclusion
L'intégration des AGV et des bras robotisés transforme le transport en une manipulation mobile flexible. Les applications les plus performantes ne résident pas dans la nouveauté ; il s'agit de tâches où un seul robot mobile peut se déplacer, s'amarrer, identifier, saisir, charger, décharger ou présenter des pièces de manière répétée sur plusieurs emplacements. Que la base soit un AGV ou un AMR, le succès repose sur la stabilité, la précision des tâches, la sécurité, l'alimentation électrique, la conception de l'effecteur et la coordination logicielle. Un manipulateur mobile conçu avec soin peut connecter la robotique d'entrepôt à l'automatisation de la production tout en s'adaptant à l'évolution des flux de production.
FAQ
Quelle est la différence entre un AGV avec un bras robotisé et une cellule robotisée fixe ?
Une cellule fixe effectue des tâches à un seul emplacement. Un AGV équipé d'un bras robotisé peut desservir plusieurs postes, mais il doit consacrer du temps aux déplacements et à l'amarrage. Le choix optimal dépend du taux d'utilisation, du temps de cycle, de la disponibilité des itinéraires, de la répétabilité des tâches, de la sécurité et de la fréquence de modification de l'agencement de production.
Un bras robotisé AMR peut-il effectuer des opérations d'alimentation de machines ?
Oui, à condition que la charge utile, la portée, l'amarrage, la communication avec la machine, la présentation des pièces, la protection et la logique de récupération soient conçus pour le processus. Une étude de faisabilité doit vérifier la séquence complète plutôt que de se limiter à la portée ou à la charge utile nominale du bras.
Quelles données sont nécessaires pour établir un devis pour un projet de manipulateur mobile ?
Fournir les poids et les dessins des pièces, les tolérances de prise et de placement, la portée de bras requise, le concept d'outil, l'agencement du poste, les signaux de la machine, les dimensions de l'itinéraire, les conditions du sol, les objectifs de cycle, le modèle de quart de travail, le plan de facturation, l'interaction humaine et les interfaces MES, WMS, ERP ou d'équipement.






 French
 English
 Russian
 Chinese
 Japanese
 Italian
 Korean
 Spanish
 Arabic
 German