
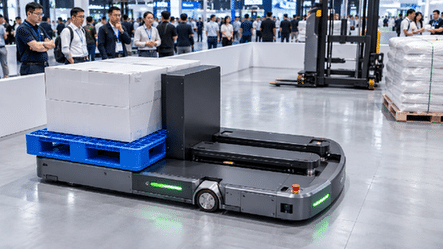
Автоматизированная транспортная система (AGV) перемещает материал между локациями, а роботизированная рука выполняет точную работу на станции. В результате получается мобильный манипулятор: составной робот, способный перемещаться, позиционироваться, распознавать объекты и выполнять задачи по перемещению. Интеграция AGV и роботизированной руки расширяет возможности автоматизации за пределы стационарных ячеек. Она может поддерживать обслуживание станков, пополнение запасов на линии, передачу образцов, контроль качества и операции захвата и перемещения в гибком производстве. Та же концепция может также использовать базу AMR, когда необходима динамическая навигация, поэтому AGV, AMR, роботизированная рука и мобильный коллаборативный робот должны рассматриваться как части одной операционной системы, а не как изолированные машины.
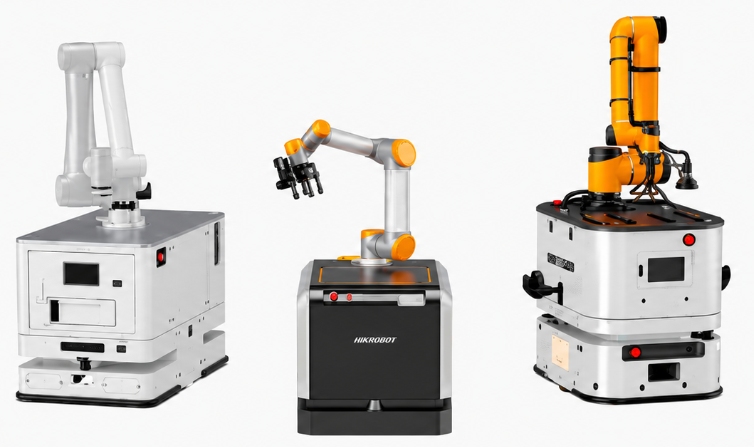
Что такое роботизированная рука AGV (AgV Robotic Arm Composite Robot)?
Композитный робот сочетает в себе мобильное движение и манипуляцию. Мобильная база обеспечивает функцию транспортировки, а манипулятор, захват, система технического зрения, контроллер и программное обеспечение выполняют работу в каждой точке назначения. Компания Wesar объединяет решения такого типа в свою линейку. Мобильный коллаборативный робот MCR портфолио. Необходимо выбрать точную конфигурацию для полезной нагрузки, дальности действия, точности, концевого захвата, интерфейса станции и маршрута.
Мобильное основание служит опорой для ног.
База автоматизированной транспортной системы (AGV) или мобильного робота (AMR) определяет запас полезной нагрузки, габариты, метод навигации, поведение при поворотах, точность остановки, время работы, зарядку и взаимодействие с дорожным движением. Она должна выдерживать вес манипулятора, контроллера, оборудования машинного зрения, инструментов и заготовки, не нарушая при этом устойчивость. Компактная база может улучшить доступ, в то время как более крупная платформа может обеспечить большую полезную нагрузку и более широкую опорную поверхность.
Роботизированная рука обеспечивает кисти рук.
Манипулятор определяет радиус действия, степени свободы, повторяемость, скорость и рабочую зону. Конечный захват преобразует это движение в задачу: захват лотка, открытие дверцы станка, загрузка компонента, обработка образца или подача детали на проверку. Датчики инструмента и детали должны подтверждать надежный захват до того, как основание начнет движение.
Зрение и контроль обеспечивают работу глаз и мозга.
Робототехника с визуальным управлением может определять местоположение деталей, ориентацию и компенсировать отклонения на станции. Контроллер координирует локализацию, стыковку, движение манипулятора, сигналы оборудования и логику восстановления. Безопасная последовательность действий должна предотвращать движение аппарата, когда манипулятор находится в нестабильном положении, и предотвращать движение манипулятора до подтверждения условий стыковки и рабочей зоны.
В каких областях мобильный манипулятор создает ценность?
Мобильный манипулятор наиболее привлекателен в тех случаях, когда несколько станций нуждаются в одном и том же автоматизированном навыке, но нет необходимости в выделенном манипуляторе на каждой точке. Он также может быть полезен при изменении ассортимента продукции, маршрутизации или приоритетов производства. В обосновании целесообразности следует сравнить время перемещения и настройки общего робота с получаемым эффектом использования и гибкостью.
Обслуживание станков и загрузка станков с ЧПУ
Для обслуживания станков композитный робот может подносить заготовки или лотки к станку, стыковывать их, заменять детали и перемещать готовые изделия на следующий этап. Это может сократить количество повторяющихся ручных операций по загрузке на станках с ЧПУ, испытательном оборудовании или контрольно-измерительных станциях. Надежность работы зависит от сигналов двери, состояния патрона или зажимного устройства, проверки наличия деталей, анализа зоны досягаемости и заданного реагирования на застревания или бракованные детали.
Пополнение производственной линии и передача незавершенного производства.
Автоматизированная транспортная система с роботизированной рукой может перемещать контейнеры, лотки или компоненты и размещать их в точке у производственной линии, а не останавливаться в общей зоне выгрузки. В производстве электроники, автомобильных деталей и машиностроения это позволяет связать складскую логистику с операциями сборки. При проектировании следует уточнить, будут ли люди совместно использовать рабочее место и предназначена ли рука для совместной работы.
Перемещение контрольного образца и инструмента.
Мобильный коллаборативный робот может перемещать измерительные приборы, образцы, инструменты или небольшие заготовки между контролируемыми точками. Он может подавать деталь на камеру или измерительное устройство, а затем направлять результат в соответствии с технологической логикой. Это обеспечивает гибкую автоматизацию, но проект по-прежнему требует отслеживаемости, калибровки, контроля доступа и стабильной геометрии подачи.
Как следует проектировать автоматизированную транспортную систему и роботизированную руку совместно?
Успешная интеграция начинается с единой модели оценки рисков и производительности. Необходимо учитывать полезную нагрузку, дальность действия, скорость, центр тяжести, особенности торможения, допуск на стыковку и время цикла работы станции. Рассмотрение манипулятора и мобильной базы как отдельных приобретений может привести к пробелам в обеспечении устойчивости, электропитания, связи или безопасности.
Проверьте устойчивость всего рабочего пространства манипулятора.
Критическая ситуация может возникнуть, когда манипулятор полностью выдвинут вместе с заготовкой, а не когда он сложен для транспортировки. Инженеры должны проанализировать статические и динамические нагрузки для каждого требуемого положения. Могут потребоваться механические упоры, программные ограничения, механизмы поддержки или ограничения по габаритам манипулятора. Транспортное средство должно перемещаться только в утвержденных положениях манипулятора и инструмента.
Разработка конструкции для обеспечения требуемой точности выполнения задачи.
Точность навигации и точность манипуляций взаимосвязаны, но не идентичны. Если процесс требует точного позиционирования детали, система может использовать ориентиры станции, машинное зрение, механическую центровку или процедуру калибровки после прибытия. Цель — повторяемое выполнение задачи, а не просто точная парковка транспортного средства.
Координированная безопасность при различных режимах движения
Оценка рисков должна охватывать перемещение, стыковку, работу манипулятора, действие инструмента, доступ человека, устранение неисправностей и техническое обслуживание. Сканеры безопасности, аварийные остановки, ограничения скорости, защитные зоны, блокировки и индикаторы состояния должны действовать как единая система. Использование манипуляторов, работающих в режиме взаимодействия, не означает автоматического обеспечения взаимодействия при выполнении всех задач мобильной манипуляции; инструмент, обрабатываемые детали, скорость и окружающая среда по-прежнему имеют значение.
Как программное обеспечение и производственные системы координируют рабочий процесс?
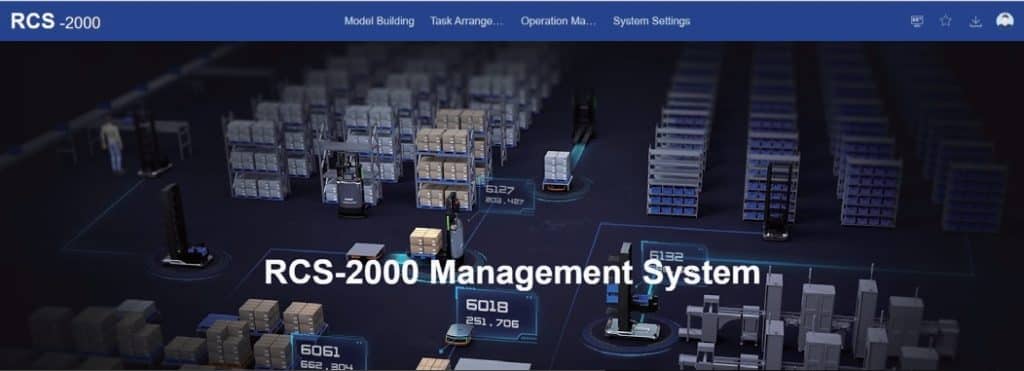
Рабочий процесс может начинаться в системах MES, WMS, ERP или в производственной ячейке. Система управления роботами RCS-2000 Может назначать AGV или AMR, управлять движением и направлять его в пункт назначения. На станции робот обменивается информацией о состоянии с машиной и запускает последовательность действий манипулятора. Wesar программная платформа Включает в себя функции управления роботами, складом и материалами, которые можно оценить при проектировании этого информационного потока.
Определите конечный автомат и путь обработки исключений.
Каждый этап должен сопровождаться четкой командой, подтверждением, тайм-аутом и действием по восстановлению. Типичные состояния включают: задача принята, маршрут свободен, станция готова, пристыкована, стрела активирована, деталь обнаружена, операция завершена и отправление разрешено. Исключения, такие как отсутствие деталей, сбой захвата, заблокированные проходы, сигналы тревоги машины или низкий заряд батареи, требуют наличия ответственного лица и безопасного резервного варианта.
Почему стоит выбрать Wesar для интеграции композитных роботов?
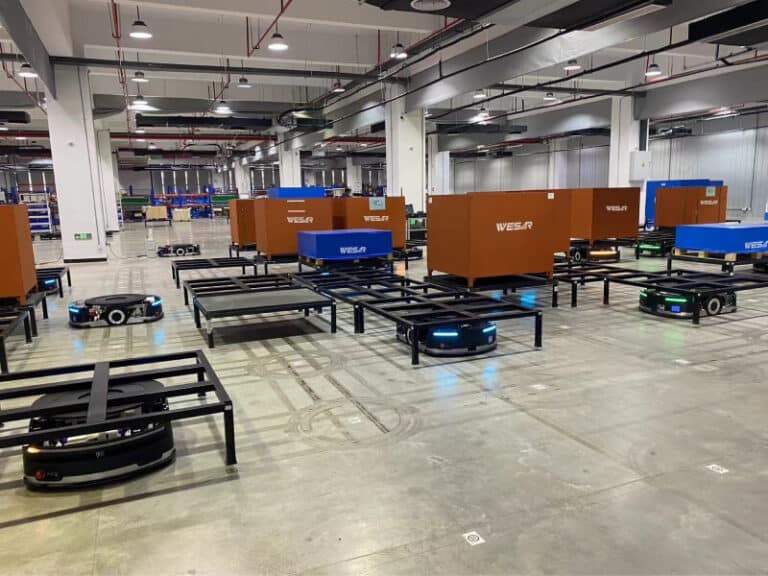
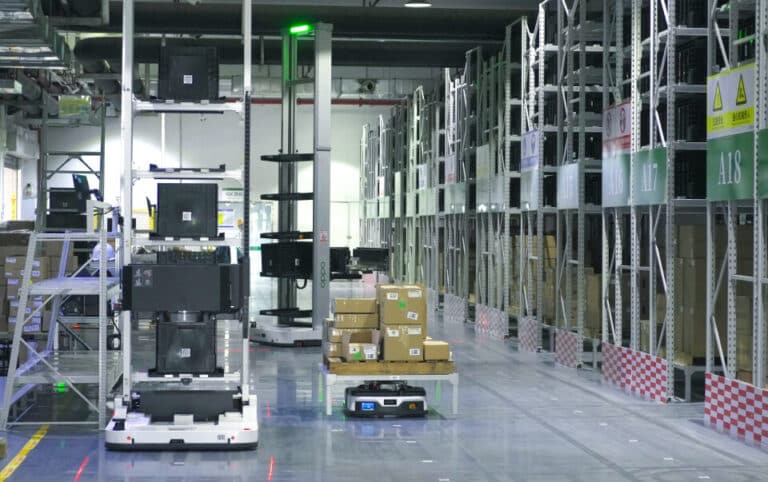
Wesar Intelligence Co., Ltd. Компания предлагает интеллектуальные решения для заводов, охватывающие роботов AGV, AMR, складские системы, программное обеспечение, производство оборудования, выполнение проектов и поддержку. Такой системный подход актуален для робототехники, поскольку мобильная база, роботизированная рука, программное обеспечение, станционное оборудование и производственный процесс должны работать согласованно. Покупателям следует начать с определения целевой задачи, данных о деталях и инструментах, чертежей станций, условий маршрута, производительности и списка системных интерфейсов.
Заключение
Интеграция автоматизированных транспортных средств (AGV) и роботизированных манипуляторов превращает транспортировку в гибкую мобильную манипуляцию. Наиболее эффективные области применения определяются не новизной, а задачами, в которых один мобильный робот может многократно перемещать, стыковывать, идентифицировать, захватывать, загружать, разгружать или подавать детали в нескольких местах. Независимо от того, называется ли базовая система AGV или AMR, успех зависит от стабильности, точности выполнения задач, безопасности, мощности, конструкции концевого захвата и координации программного обеспечения. Тщательно спроектированный мобильный манипулятор может соединить складскую робототехнику с автоматизацией производства, адаптируясь к меняющимся производственным процессам.
Часто задаваемые вопросы
В чём разница между автоматизированной транспортной системой с роботизированной рукой и стационарной роботизированной ячейкой?
Стационарная ячейка выполняет задачи в одном месте. Автоматизированная транспортная система с роботизированной рукой может обслуживать несколько станций, но ей приходится тратить время на перемещение и стыковку. Правильный выбор зависит от коэффициента использования, времени цикла, доступности маршрутов, повторяемости задач, безопасности и частоты изменения планировки производства.
Может ли роботизированная рука AMR выполнять обслуживание станков?
Да, если логика расчета полезной нагрузки, дальности действия, стыковки, связи между машинами, представления деталей, защиты и возврата разработана с учетом особенностей процесса. В рамках технико-экономического обоснования следует проверить всю последовательность действий, а не оценивать только номинальную дальность действия манипулятора или полезную нагрузку.
Какие данные необходимы для составления сметы на проект мобильного манипулятора?
Укажите вес деталей и чертежи, допуски на захват и размещение, требуемый вылет манипулятора, концепцию инструмента, компоновку рабочего места, сигналы станка, размеры маршрута, состояние пола, целевые показатели цикла, график смен, план загрузки, взаимодействие с человеком, а также интерфейсы MES, WMS, ERP или оборудования.






 Russian
 English
 Chinese
 Japanese
 Italian
 Korean
 Spanish
 Arabic
 French
 German