
Un AGV transporta material entre ubicaciones, mientras que un brazo robótico realiza un trabajo preciso en una estación. Al combinarlos, se obtiene un manipulador móvil: un robot compuesto capaz de desplazarse, posicionarse, percibir objetos y completar tareas de manipulación. Esta integración de AGV y brazo robótico extiende la automatización más allá de las celdas fijas. Permite el mantenimiento de máquinas, el reabastecimiento en la línea de producción, la transferencia de muestras, el soporte a la inspección y los flujos de trabajo de recogida y colocación en la fabricación flexible. Este mismo concepto también puede utilizarse con una base AMR cuando la navegación dinámica es apropiada, por lo que el AGV, el AMR, el brazo robótico y el robot colaborativo móvil deben evaluarse como partes de un mismo sistema operativo, en lugar de como máquinas aisladas.
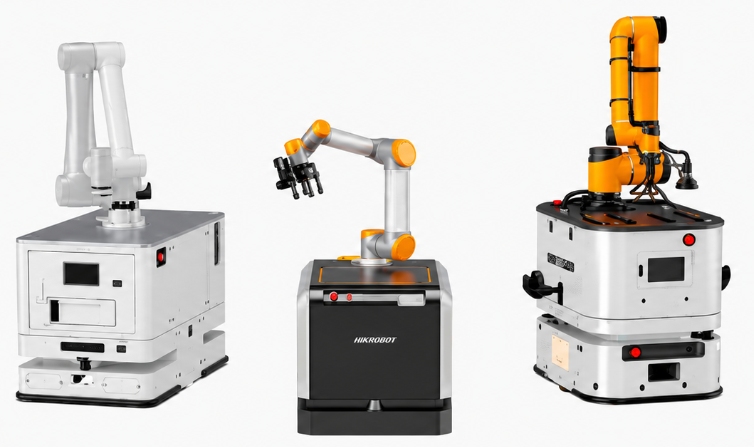
¿Qué es un robot compuesto con brazo robótico AGV?
Un robot compuesto combina el movimiento móvil con la manipulación. La base móvil proporciona la función de transporte, mientras que el brazo, la pinza, el sistema de visión, el controlador y el software completan el trabajo en cada destino. Wesar agrupa este tipo de solución bajo su Robot colaborativo móvil (MCR) portafolio. Se debe seleccionar la configuración exacta para la carga útil, el alcance, la precisión, el efector final, la interfaz de la estación y la ruta.
La base móvil proporciona los pies
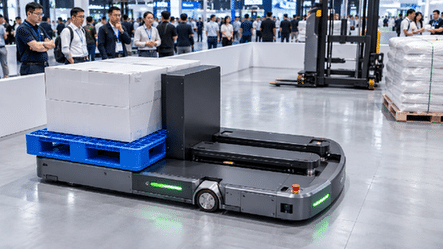
La base del AGV o AMR determina la capacidad de carga, el espacio que ocupa, el método de navegación, el comportamiento en los giros, la precisión de frenado, el tiempo de funcionamiento, la carga y la interacción con el tráfico. Debe soportar el brazo, el controlador, el hardware de visión, las herramientas y la pieza de trabajo sin comprometer la estabilidad. Una base compacta puede mejorar el acceso, mientras que una plataforma más grande puede ofrecer mayor capacidad de carga y una zona de apoyo más amplia.
El brazo robótico proporciona las manos
El brazo determina el alcance, los grados de libertad, la repetibilidad, la velocidad y el área de trabajo útil. El efector final convierte ese movimiento en una tarea: sujetar una bandeja, abrir la puerta de una máquina, cargar un componente, manipular una muestra o presentar una pieza para su inspección. La detección de la herramienta y la pieza debe confirmar un agarre seguro antes de que la base se mueva.
La visión y el control proporcionan a los ojos y al cerebro
La robótica guiada por visión puede localizar piezas, identificar su orientación y compensar las variaciones en una estación de trabajo. El controlador coordina la localización, el acoplamiento, el movimiento del brazo, las señales del equipo y la lógica de recuperación. Una secuencia segura debe impedir que el vehículo se mueva mientras el brazo se encuentra en una posición inestable y evitar su movimiento hasta que se confirmen las condiciones de acoplamiento y del espacio de trabajo.
¿Dónde crea valor un manipulador móvil?
Un manipulador móvil resulta especialmente atractivo cuando varias estaciones requieren la misma automatización, pero no se justifica la instalación de un brazo robótico dedicado en cada una. También puede ser útil cuando cambian la gama de productos, las rutas de producción o las prioridades de fabricación. El análisis de viabilidad debe comparar el tiempo de desplazamiento y preparación del robot compartido con la utilización y la flexibilidad obtenidas.
Manejo de máquinas y carga CNC
Para la manipulación de máquinas, el robot compuesto puede llevar piezas en bruto o bandejas a la máquina, acoplarse, intercambiar piezas y trasladar los artículos terminados a la siguiente etapa. Esto puede reducir la carga manual repetitiva en máquinas CNC, equipos de prueba o estaciones de inspección. Su funcionamiento fiable depende de las señales de las puertas, el estado del mandril o la fijación, la comprobación de la presencia de piezas, el análisis de alcance y una respuesta definida ante atascos o piezas rechazadas.
Reabastecimiento en la línea de producción y transferencia de trabajo en proceso
Un vehículo guiado automáticamente (AGV) con brazo robótico puede transportar contenedores, bandejas o componentes y colocarlos en un punto específico de la línea de producción, en lugar de detenerse en una zona de descarga general. En la fabricación de productos electrónicos, autopartes y maquinaria, esto permite conectar la logística del almacén con las operaciones de ensamblaje. El diseño debe especificar si varias personas compartirán la estación y si el brazo está diseñado para un funcionamiento colaborativo.
Muestreo de inspección y movimiento de herramientas
Un robot colaborativo móvil puede trasladar medidores, muestras, herramientas o piezas pequeñas entre ubicaciones controladas. Puede presentar una pieza a una cámara o dispositivo de medición y, a continuación, procesar el resultado según la lógica del proceso. Esto permite una automatización flexible, pero el proyecto aún requiere trazabilidad, calibración, control de acceso y una geometría de presentación estable.
¿Cómo deben diseñarse conjuntamente el AGV y el brazo robótico?
Una integración exitosa comienza con un modelo combinado de riesgo y rendimiento. La carga útil, el alcance, la velocidad, el centro de gravedad, el comportamiento de frenado, la tolerancia de acoplamiento y el tiempo de ciclo de la estación deben calcularse conjuntamente. Considerar el brazo y la base móvil como compras separadas puede generar deficiencias en la estabilidad, la alimentación, la comunicación o la responsabilidad en materia de seguridad.
Compruebe la estabilidad en todo el espacio de trabajo del brazo.
La situación crítica puede presentarse cuando el brazo está completamente extendido con una pieza de trabajo, no cuando está plegado para el transporte. Los ingenieros deben analizar las cargas estáticas y dinámicas para cada posición requerida. Es posible que se necesiten topes mecánicos, limitaciones de software, mecanismos de soporte o restricciones en el rango de movimiento del brazo. El vehículo solo debe desplazarse en las posiciones de brazo y herramientas aprobadas.
Diseñar el acoplamiento en función de la precisión requerida para la tarea.
La precisión de navegación y la precisión de manipulación están relacionadas, pero no son idénticas. Si un proceso requiere una colocación precisa de las piezas, el sistema puede utilizar puntos de referencia en la estación, visión artificial, alineación mecánica o una rutina de calibración tras la llegada. El objetivo es la realización repetible de la tarea, no simplemente el estacionamiento preciso del vehículo.
Coordinar la seguridad en todos los modos de movimiento.
La evaluación de riesgos debe abarcar el desplazamiento, el acoplamiento, el funcionamiento del brazo, la acción de la herramienta, el acceso humano, la recuperación de fallos y el mantenimiento. Los escáneres de seguridad, las paradas de emergencia, los límites de velocidad, las zonas de protección, los enclavamientos y los indicadores de estado deben funcionar como un sistema integrado. Los brazos colaborativos no convierten automáticamente todas las tareas de manipulación móvil en colaborativas; las herramientas, las piezas de trabajo, las velocidades y el entorno siguen siendo factores importantes.
¿Cómo se coordinan el flujo de trabajo entre el software y los sistemas de fábrica?
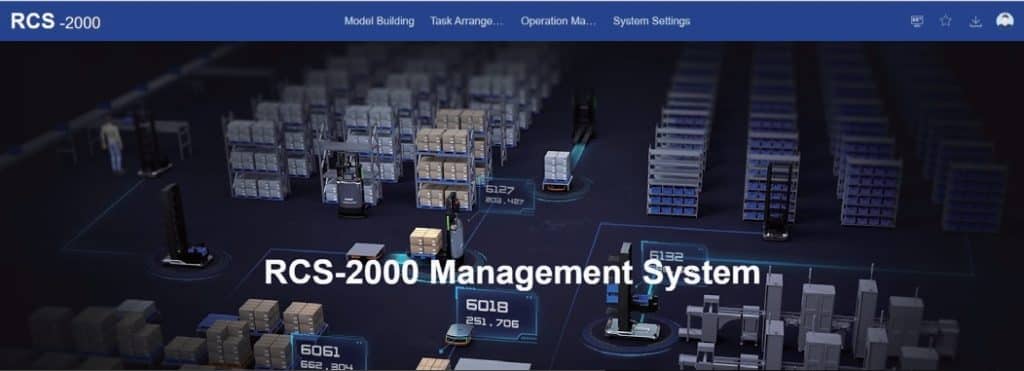
El flujo de trabajo puede comenzar en MES, WMS, ERP o una célula de producción. Sistema de control de robot RCS-2000 Puede asignar el AGV o AMR, gestionar el tráfico y enviarlo al destino. En la estación, el robot intercambia estado con la máquina y lanza la secuencia del brazo. plataforma de software Incluye funciones de robótica, almacén y control de materiales que pueden evaluarse al diseñar este flujo de información.
Defina una máquina de estados y una ruta de excepción.
Cada paso debe tener un comando claro, confirmación, tiempo de espera y acción de recuperación. Los estados típicos incluyen tarea aceptada, ruta despejada, estación lista, acoplado, brazo activado, pieza detectada, operación completada y salida autorizada. Las excepciones, como piezas faltantes, agarres fallidos, pasillos bloqueados, alarmas de la máquina o batería baja, requieren responsabilidad y un plan de respaldo seguro.
¿Por qué considerar Wesar para la integración de robots compuestos?
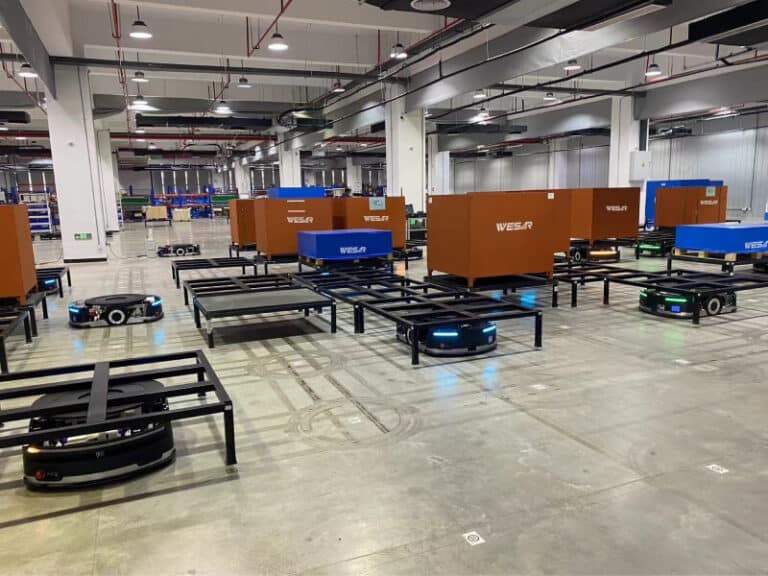
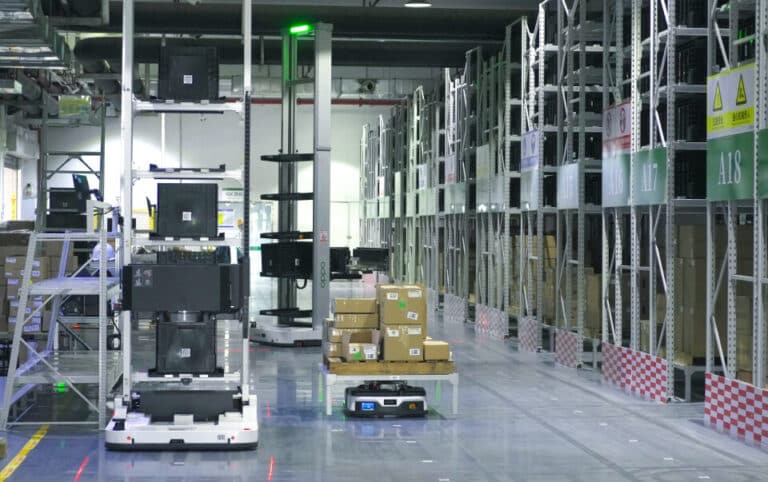
Compañía de Inteligencia Wesar, Ltd. Ofrecemos soluciones para fábricas inteligentes que abarcan robots AGV, AMR, sistemas de almacén, software, fabricación de equipos, ejecución de proyectos y soporte. Este alcance a nivel de sistema es relevante para la robótica compuesta, ya que la base móvil, el brazo robótico, el software, el equipo de la estación y el proceso de producción deben funcionar en conjunto. Los compradores deben comenzar con la tarea objetivo, los datos de las piezas y herramientas, los planos de la estación, las condiciones de la ruta, el rendimiento y la lista de interfaces del sistema.
Conclusión
La integración de vehículos guiados automáticamente (AGV) y brazos robóticos transforma el transporte en manipulación móvil flexible. Las aplicaciones más potentes no se definen por su novedad, sino por tareas en las que un robot móvil puede mover, acoplar, identificar, agarrar, cargar, descargar o presentar piezas repetidamente en múltiples ubicaciones. Ya sea que la base se describa como un AGV o un robot móvil autónomo (AMR), el éxito depende de la estabilidad, la precisión de la tarea, la seguridad, la potencia, el diseño del efector final y la coordinación del software. Un manipulador móvil cuidadosamente diseñado puede conectar la robótica de almacén con la automatización de la producción, adaptándose a los flujos de trabajo cambiantes de la fábrica.
Preguntas frecuentes
¿Cuál es la diferencia entre un AGV con brazo robótico y una celda robótica fija?
Una celda fija realiza tareas en una sola ubicación. Un vehículo guiado automáticamente (AGV) con brazo robótico puede atender varias estaciones, pero requiere tiempo para desplazarse y acoplarse. La elección adecuada depende de la utilización, el tiempo de ciclo, la disponibilidad de rutas, la repetibilidad de las tareas, la seguridad y la frecuencia con la que cambia la configuración de la producción.
¿Puede un brazo robótico AMR realizar tareas de manipulación de máquinas?
Sí, cuando la carga útil, el alcance, el acoplamiento, la comunicación con la máquina, la presentación de piezas, la protección y la lógica de recuperación se diseñan para el proceso. Un estudio de viabilidad debe verificar la secuencia completa en lugar de evaluar únicamente el alcance nominal o la carga útil del brazo.
¿Qué datos se necesitan para presupuestar un proyecto de manipulador móvil?
Proporcione pesos y planos de las piezas, tolerancias de recogida y colocación, alcance del brazo requerido, concepto de herramienta, diseño de la estación, señales de la máquina, dimensiones de la ruta, condiciones del piso, objetivos de ciclo, patrón de turno, plan de carga, interacción humana e interfaces MES, WMS, ERP o de equipos.






 Spanish
 English
 Russian
 Chinese
 Japanese
 Italian
 Korean
 Arabic
 French
 German