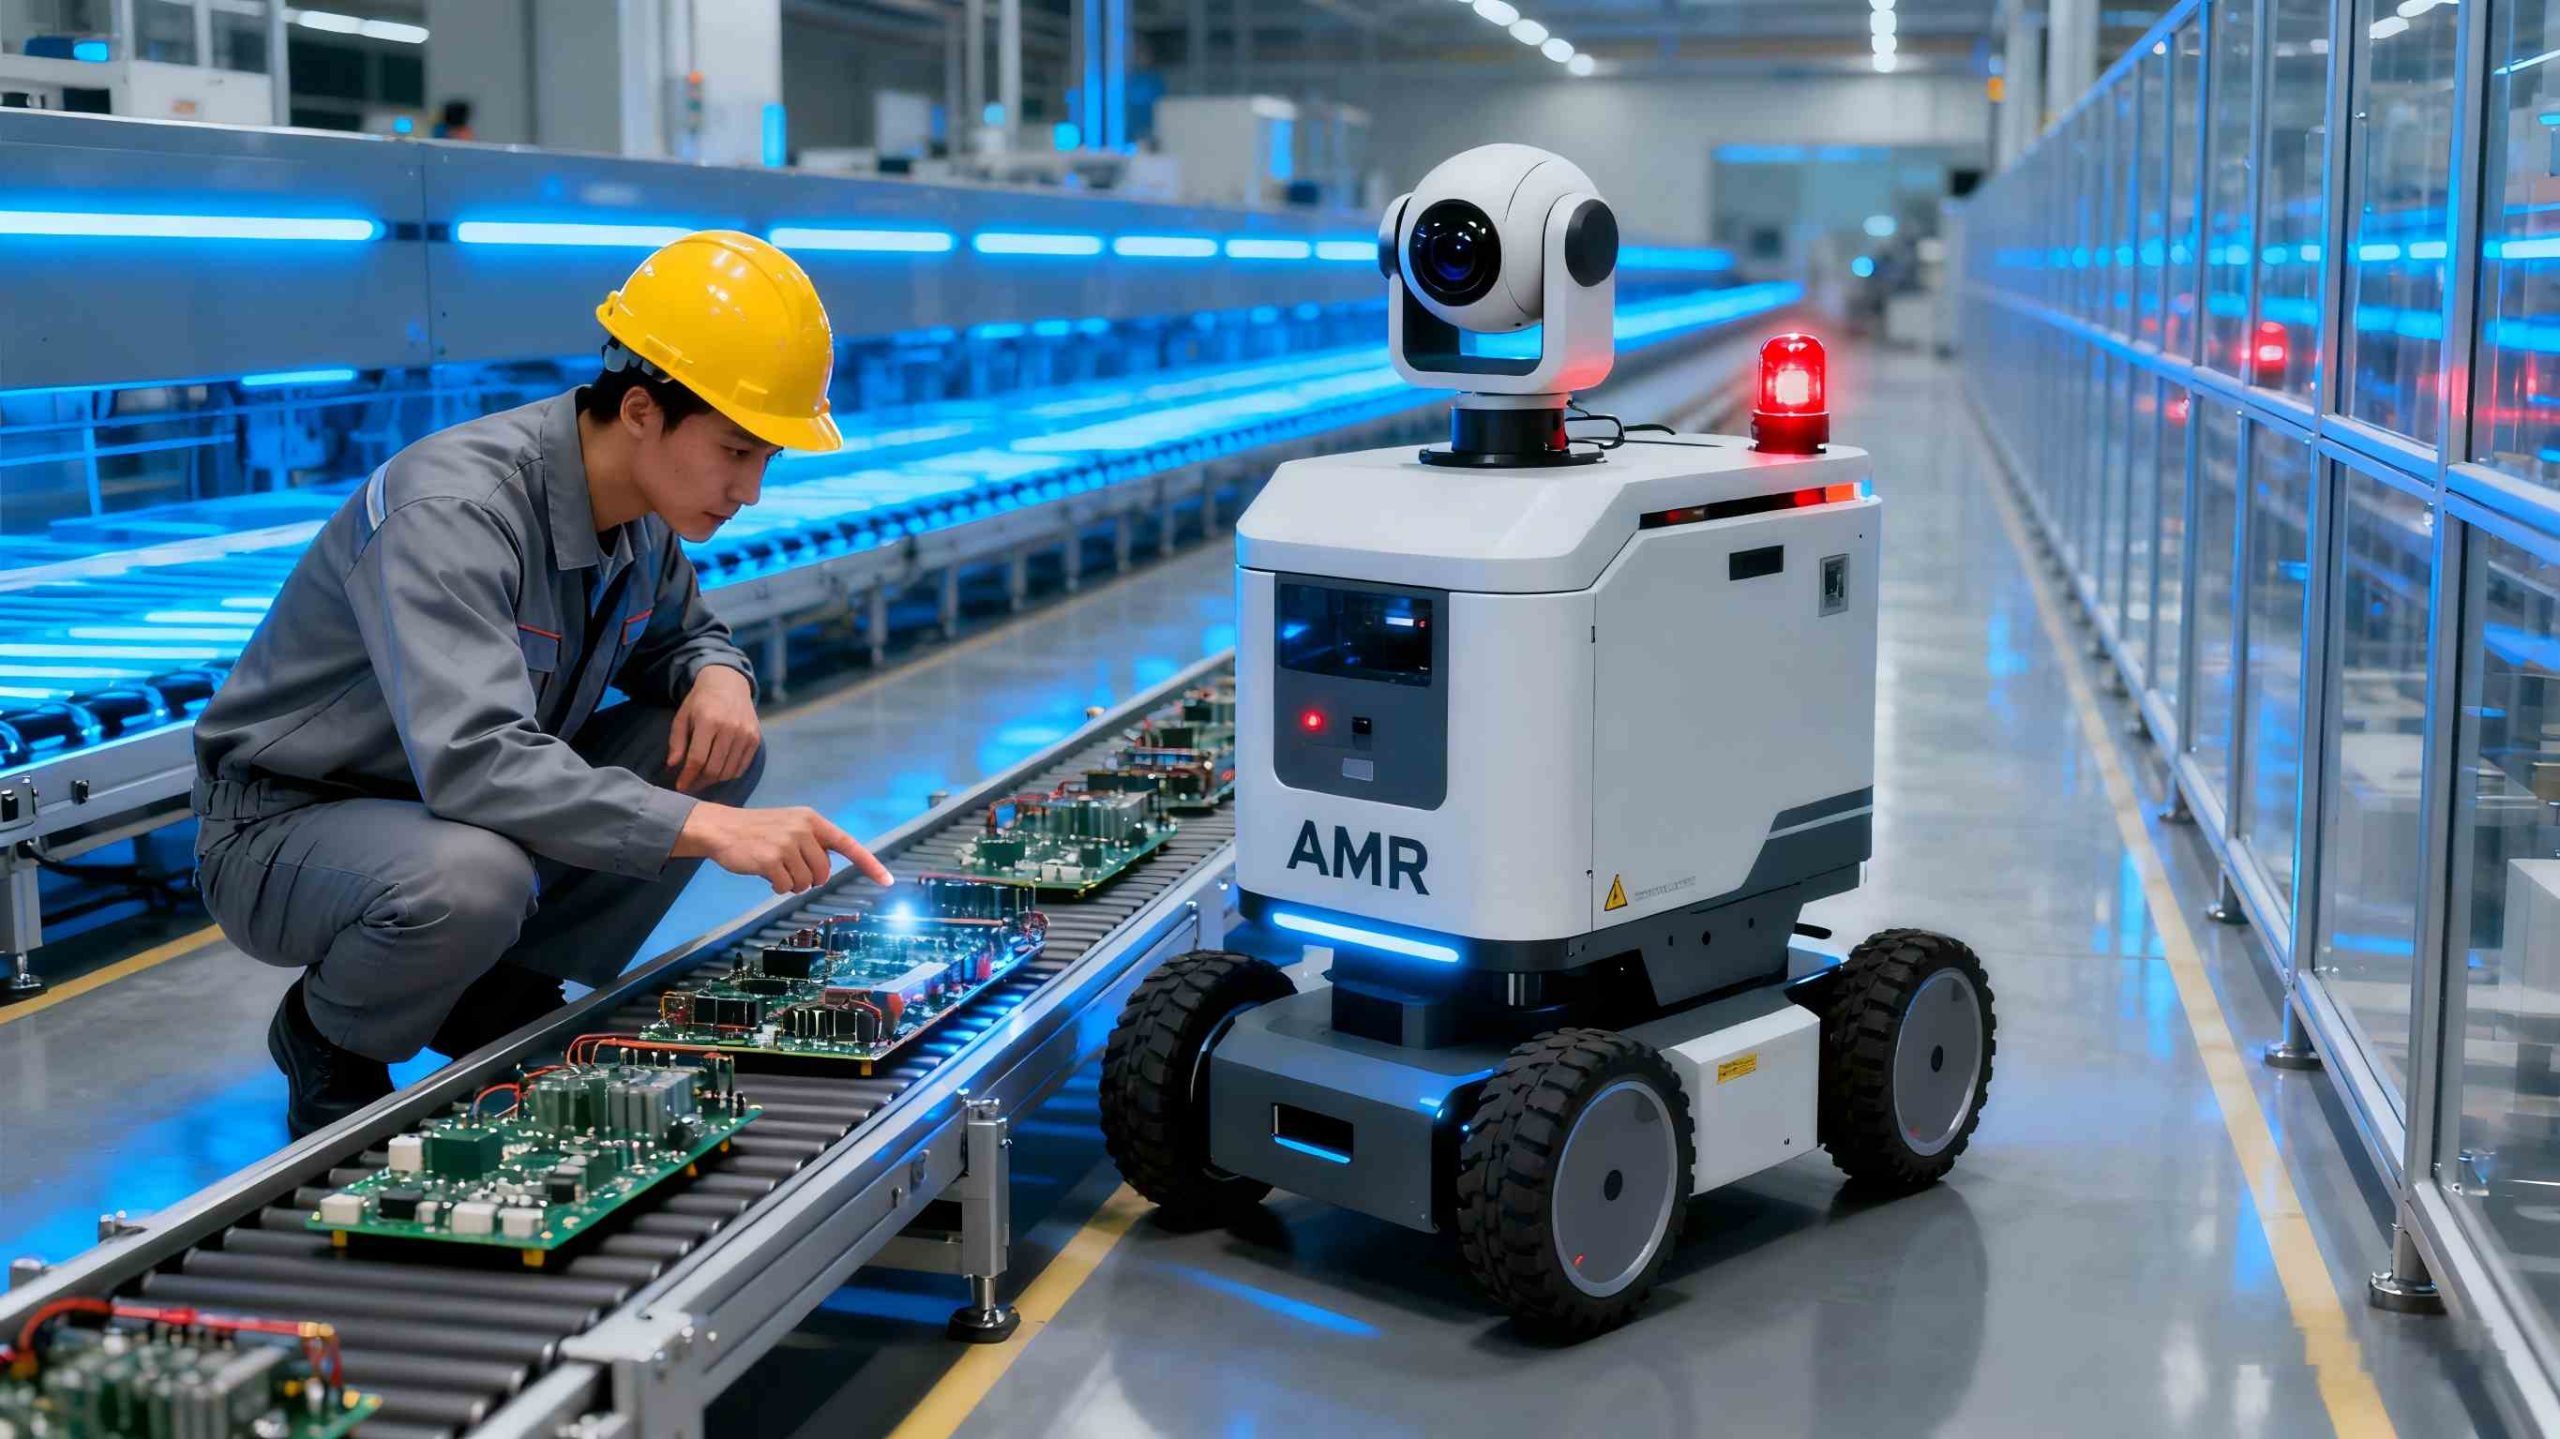
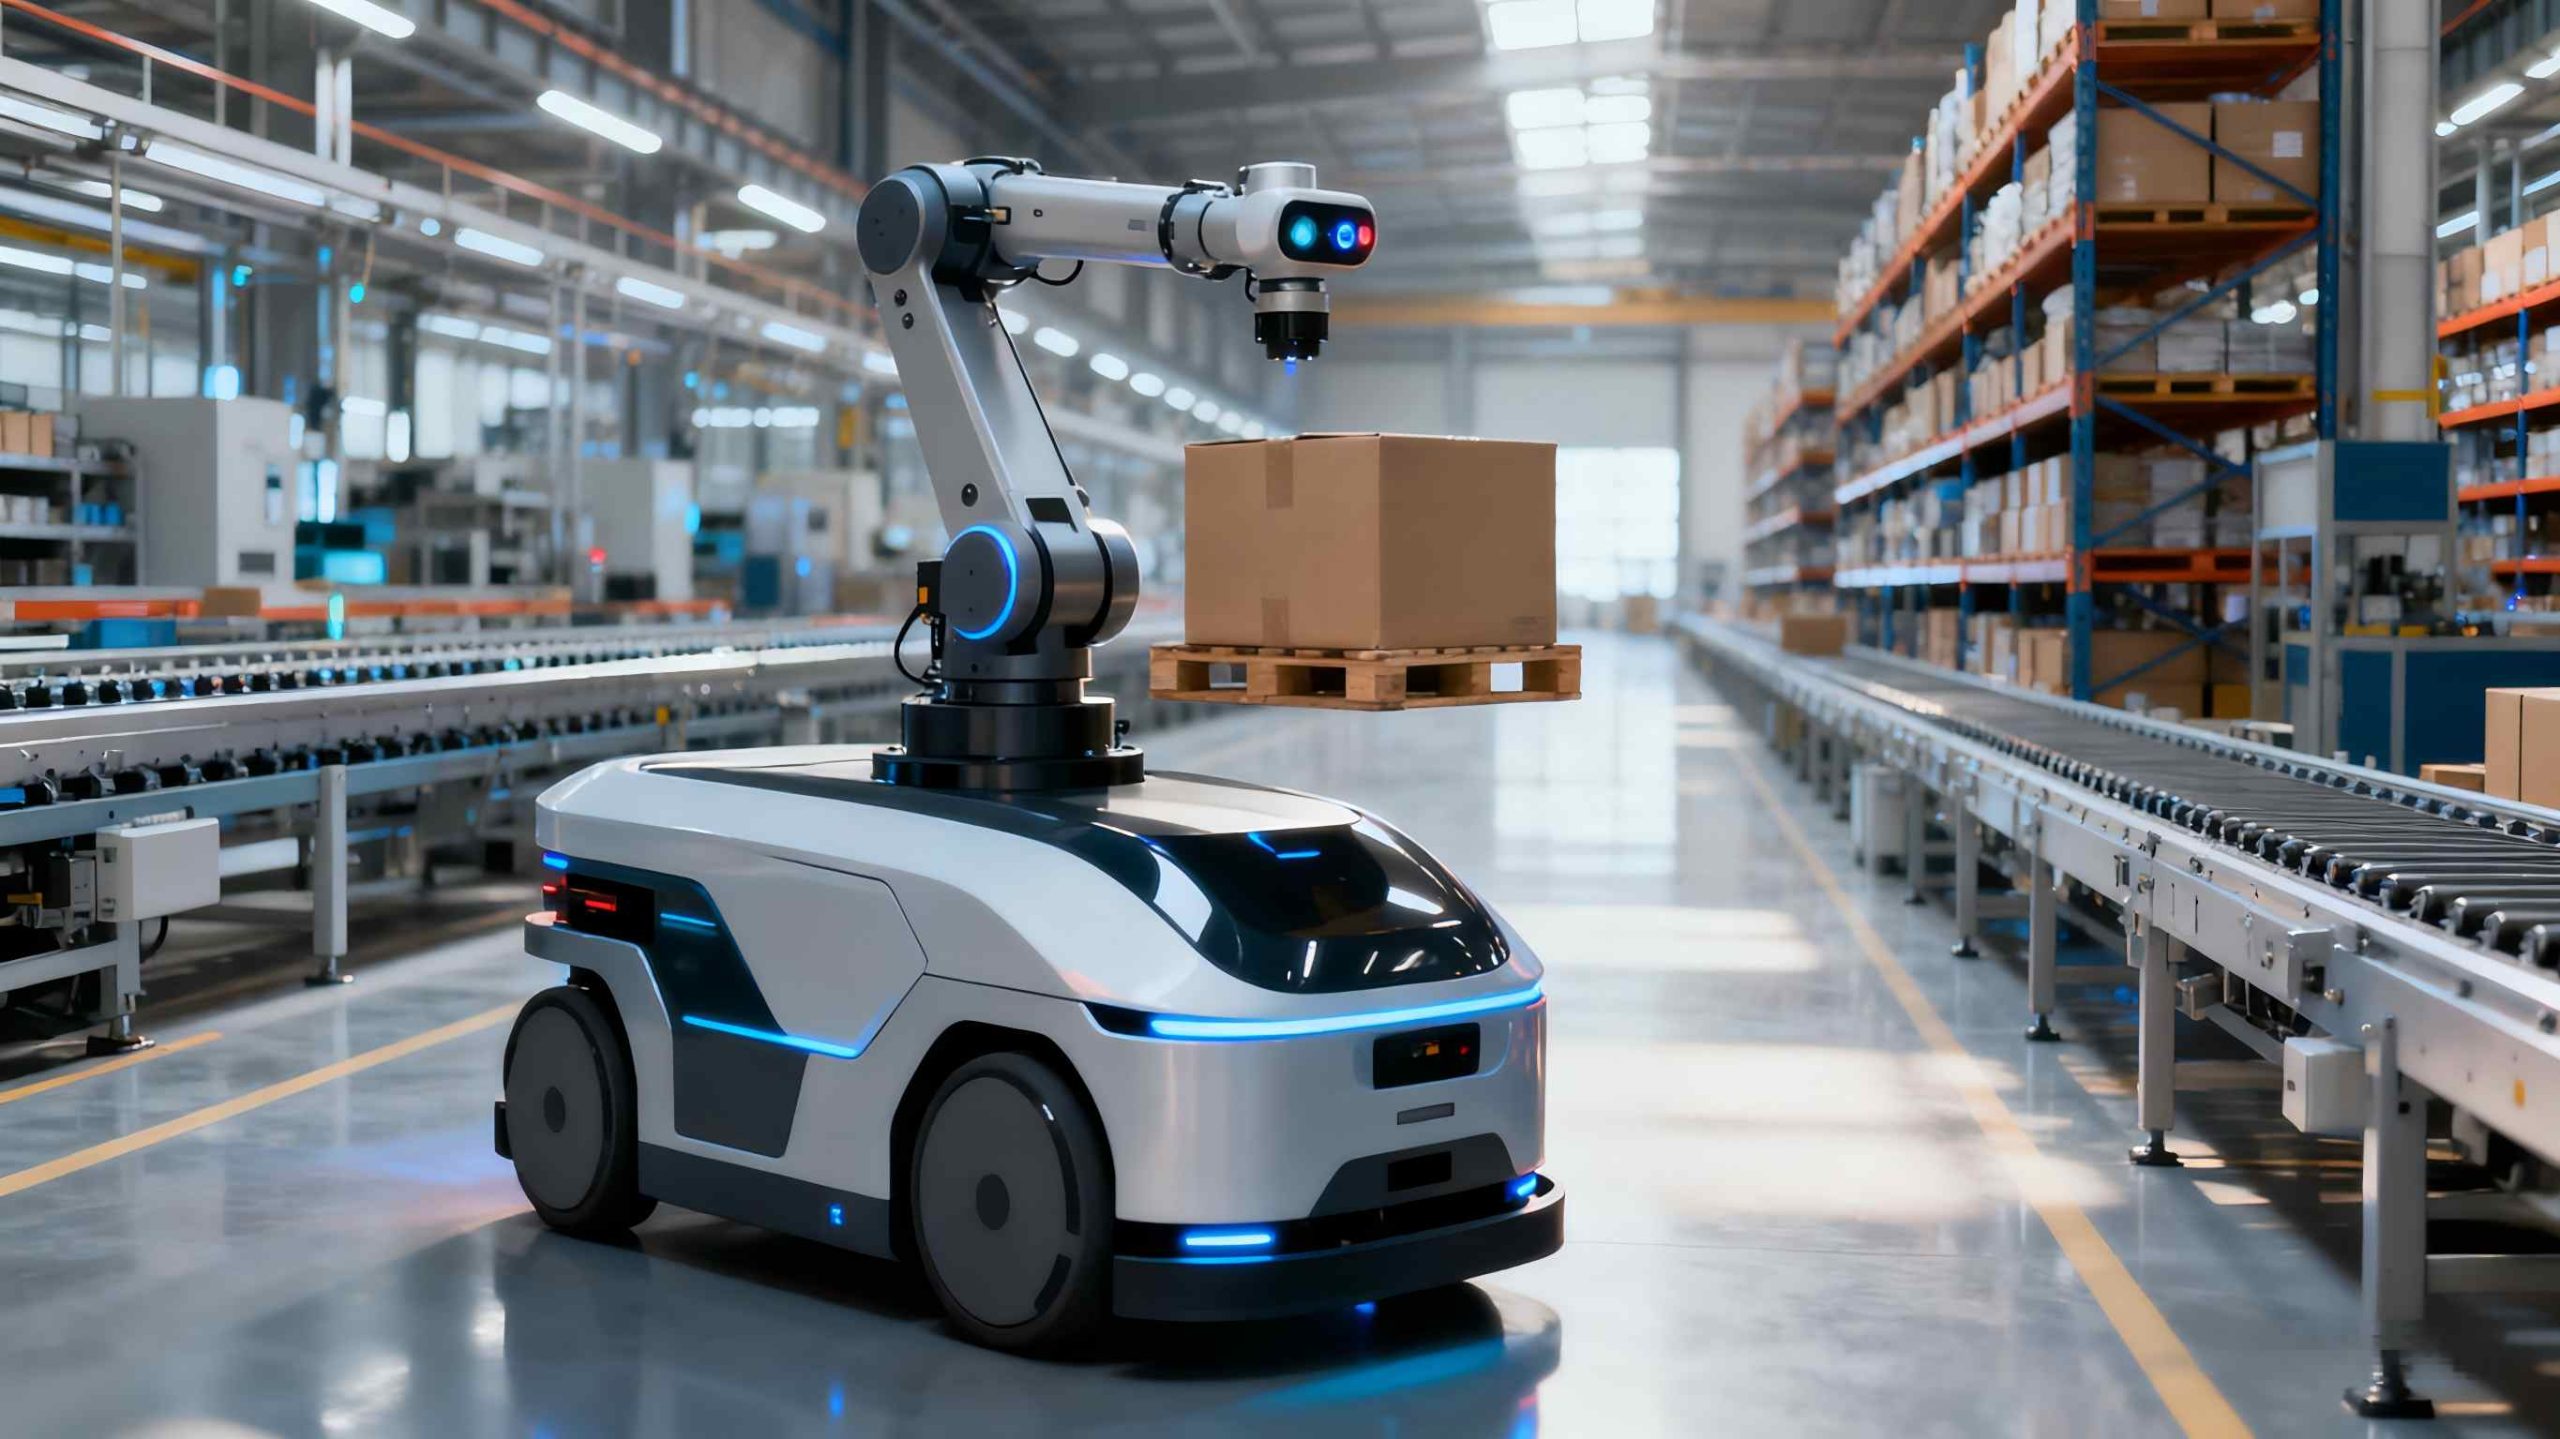
在拥挤的配送中心通道里,一辆叉车静静地滑向一摞托盘。不远处,一名拣货员伸手去取货,起初并未注意到正在靠近的机器。几秒钟后,机器人减速停下,顺利地绕过了拣货员。正是这些瞬间定义了现代仓储。 自主移动机器人自主移动机器人(AMR)通过快速精准地处理重复性任务,彻底改变了运营模式。然而,它们的真正价值并非体现在孤立运作中,而是体现在与人类团队的协同工作中。在这里,安全并非附加功能,而是基石。本文将深入探讨实现这种无缝协作的传感器和软件层面,确保人机同步。
人机混合工作空间的风险
如今的仓库里一片繁忙景象。人们四处搜寻货物,排除故障,并随时调整策略。与此同时,自主移动机器人(AMR)按照预设路线在楼层间穿梭运送货物。当路径交叉时,风险就会增加。一次小小的碰撞,一次箱子掉落——这些小小的失误都可能迅速演变成严重的事故。
来自现场的数据清晰地描绘了一幅图景。根据物流运营商的调查,在缺乏完善安全措施的设施中,涉及移动设备的险些事故发生的频率高达每班两次。美国中西部一家物流中心在升级设备之前,仅一个季度就报告了三起轻微事故。其后果是什么?停机、医疗索赔和士气低落。
但反过来想,那些优先考虑多层防御的设施,其事故率会大幅下降——根据行业论坛上分享的内部审计结果,在某些情况下,事故率甚至会下降高达 50%。关键在于设计出不仅能让自主移动机器人 (AMR) 导航,还能让它们进行预测的系统。这首先要弄清楚“是什么”背后的原因。人类员工会带来不可预测性——突然转身、工具掉落、随意交谈等等。AMR 必须解读这些信号,而不是忽略它们。如果缺乏这种感知能力,协作就会瓦解。
找出日常危险
想象一下典型的轮班场景:一台机器人拖着货箱穿过狭窄的走廊;一位主管从货架后面走出来检查库存。或者想象一下旺季:手推车聚集在装卸货台附近,各团队都在争分夺秒地赶工。危险因素大致可以分为以下几类:
- 近距离违规:高峰时段机器靠得太近。
- 盲点:传感器可能漏检低矮障碍物(例如散落的托盘搬运车)的区域。
- 速度不匹配人类的行进速度为每小时 2 英里;自主移动机器人的巡航速度为每小时 4 英里或更高。
这并非假设。美国东南部一家电商中心曾遇到过这样的情况:由于基本的近距离警报系统频繁误报,导致其机器人车队每周停运两次。员工怨声载道,生产力也随之下降。这给我们带来了什么教训?安全不仅仅需要为机器人设置停止标志,还需要一套完整的传感器工具包,能够适应真实工作场所的各种复杂情况。
传感器:地板下的眼睛和耳朵
任何可靠的自主移动机器人(AMR)的核心都在于其传感器阵列。这些组件如同驾驶员的超强感官——扫描前方路况、判断距离、识别威胁。在Wesar的产品线中,从潜望式升降机到传送装置,传感器构成了第一道防线。它们实时收集原始数据,并将其传输至软件以进行即时决策。
例如,激光雷达(LiDAR)单元利用激光脉冲扫描周围环境。激光脉冲从墙壁、人体或货架上反射回来,从而构建出精度可达毫米级的3D地图。一次扫描周期仅需几毫秒,足以检测到工人伸出的手臂进入通道。超声波传感器则与之配合,通过短距离回波探测狭窄区域,例如货架下方的净空。
摄像头能够增加深度信息。深度感知模型(通常是RGB-D类型)会在距离读数的基础上叠加视觉信息。它们可以区分移动的推车和静止的箱子,从而减少误停。在一个测试环境中,一台配备视觉系统的自主移动机器人(AMR)在一个5万平方英尺的空间内导航,六个月内未发生任何超距违规事件。
以下是常见传感器工作原理的简要介绍:
| 传感器类型 | 核心功能 | 射程与精度 | 最适合 |
|---|---|---|---|
| 激光雷达 | 激光三维映射 | 最远可达100米;±3厘米 | 宽敞的通道,灵活的路线规划 |
| 超声波 | 回声检测障碍物 | 0.2-5米;±1厘米 | 狭窄通道,低高度探测 |
| RGB-D相机 | 视觉+深度分析 | 0.5-10米;±2厘米 | 人体姿态识别、杂物识别 |
| IMU(惯性测量单元) | 运动追踪 | 不适用;基于方向 | 速度调节、倾斜补偿 |
这些并非现成的设备。集成至关重要。不匹配的配置可能会导致处理过载,造成延迟。但如果配置得当,它们会在机器人周围形成一个360度的保护罩——通常宽2-3米——一旦有入侵者进入,机器人就会立即停止运行。
以堆垛作业为例。一台自主移动机器人 (AMR) 接近高架货架。它的激光雷达 (LiDAR) 探测到 15 英尺外梯子上的工人。摄像头确认工人的姿态:双臂抬起,向上瞄准。软件进行交叉检查;机器人进入待机状态,等待许可。简单高效。而且这种方法适用于各种型号的机器人,无论是搬运隐藏的货物还是运送纸箱。
软件:大脑协调身体
传感器收集信息,软件将其转化为行动。这套系统——通常由车载算法和云端模块组成——负责处理繁重的计算任务。路径规划算法绘制路线,避开预测的人群。碰撞规避程序持续进行模拟,分析道路上的每一个岔路口。
实际上,这是一个分层系统。底层固件管理电机控制,并与传感器数据同步进行微调。更高层级的AI驱动模块预测行为。基于仓库视频训练的机器学习模型学习模式:例如,下午2点拣货员聚集在出货区附近。系统会进行调整,主动重新规划路线。
一项突出功能:动态区域划分。软件将楼层划分为不同的安全等级——绿色代表畅通通行,黄色代表谨慎通行,红色代表完全禁止通行。如果有人进入黄色区域,速度将限制在一半。如果进入红色区域,所有设备都会停止运行,灯光闪烁,警报响起。
设想一下分拣线上的传送带式移动机器人。当箱子滚落下来时,机器人会缓慢向前移动进行收集。软件会监控上游的物料流动,如果分拣员俯身去清理堵塞物,机器人就会暂停。在德克萨斯州一家零部件分销商的试验中,这种方法将干预时间缩短了 30%,同时将错误率保持在接近于零的水平。
压力下的实时处理
速度至关重要。100毫秒的响应延迟可能导致制动距离相差一英尺。现代机器人采用边缘计算——直接在机器人上进行处理——来大幅降低延迟。此外,还有备用方案:如果摄像头出现故障,激光雷达可以无缝接管。
预测功能更进一步。通过记录历史数据,系统可以发现趋势。例如,周二流量高峰期?系统会提前进行限速。这并非猜测,而是基于数千条已记录交互数据进行模式匹配。
来自仓库现场的经验教训:真实部署案例
理论在日常运营中与现实相融合。在加州一家食品杂货配送中心,配备经过优化传感器和软件组合的自主移动机器人(AMR)每天处理1200次搬运任务。初期,拣货区经常出现误停。通过改进——例如更精确的摄像头校准和更智能的区域划分——误停率降低了70%。员工反映中断次数减少;吞吐量提高了15%。
另一个例子:一家中西部制造商将叉车式单元集成到原材料运输系统中。操作员与车队共用车道。最初的设置依赖于胶带引导路径,灵活性有限。改用配备全套传感器的自由导航系统后,一年内事故报告降至零。一位操作员回忆说:“你会忘记它们的存在——直到它们让路。”
这些案例揭示了一个真理:安全性会随着具体情况而变化。统一的技术栈适用于千篇一律的部署环境。但在流量变化的情况下——例如季节性高峰或布局调整——定制化调优则更为有效。这正是深度技术的价值所在:它不仅能避免崩溃,还能建立信任。
Wesar Intelligence:打造可靠的自主移动机器人合作伙伴关系
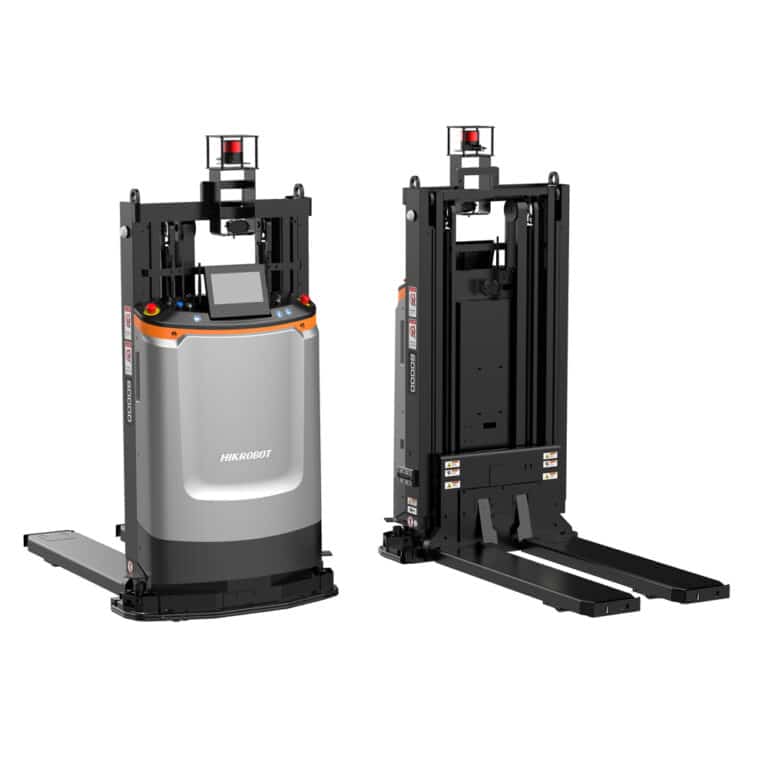
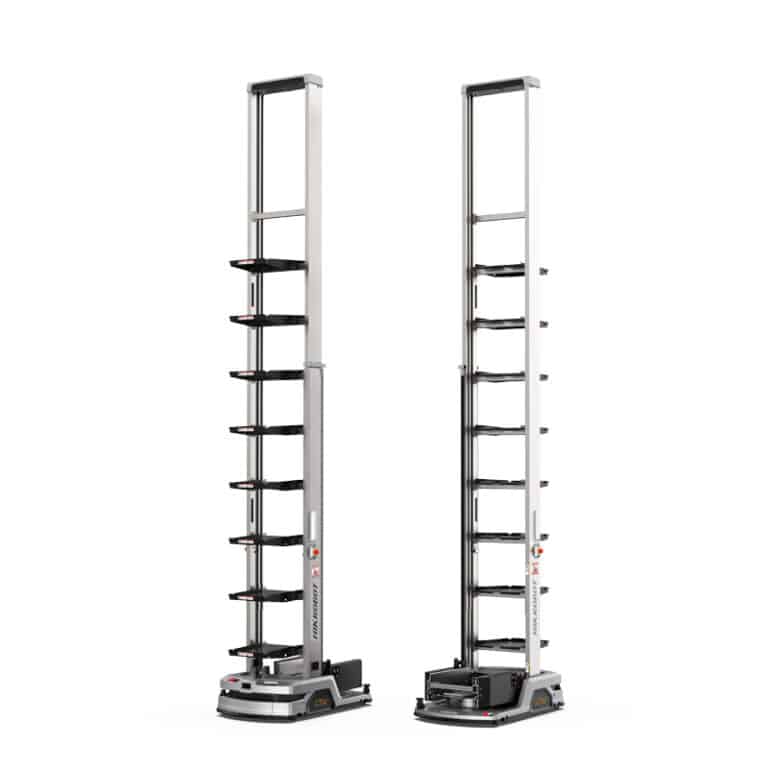
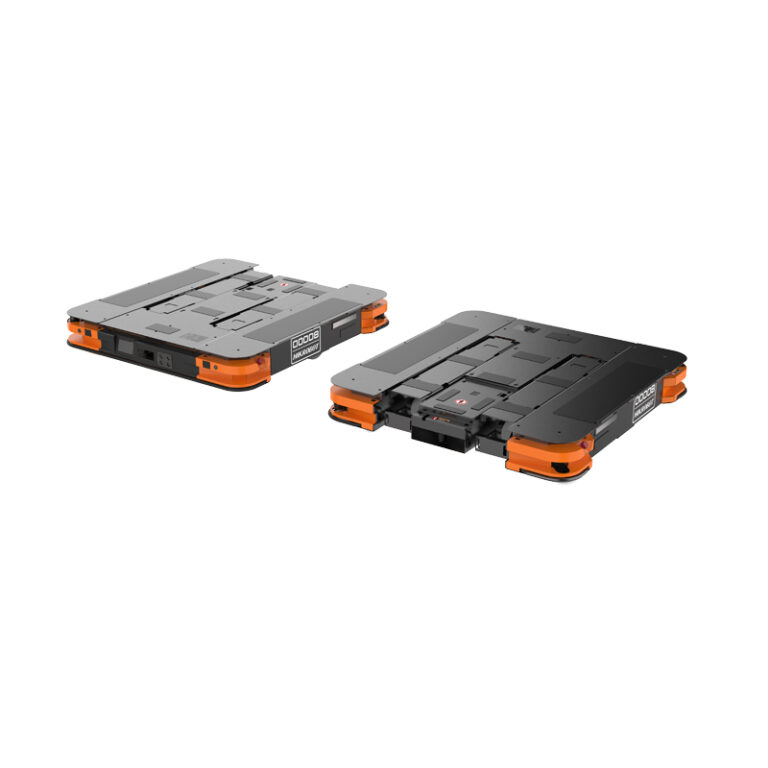
维萨尔情报 该公司处于这一变革的前沿。这家总部位于中国的公司提供交钥匙工程服务。 解决方案 面向智能工厂,尤其关注物流自动化。他们的 AMR 产品组合涵盖 潜在移动机器人 用于隐蔽式升降, 叉车型号 用于重型堆垛, 纸箱传送单元 对于电子商务流程,以及 传送带变体 实现无缝连接——从根本上嵌入安全保障。
Wesar 的独特之处在于?在于其对一体化设计的执着追求。每台机器人均采用坚固耐用的硬件和直观易用的软件,并汲取了多年现场部署经验。他们的团队负责所有环节:现场评估、定制编码和持续优化。最终成果?不仅能够运行,还能与人类节奏完美契合。在追求效率的行业中,Wesar 始终坚持可靠性,每一次安全交互都体现着他们的匠心。
结论
动态安全不仅仅需要技术——它关乎构建人与自主移动机器人(AMR)协同运作的环境。从激光雷达的精准扫描到软件的快速计算,关键的传感器和软件堆栈构成了一道无形的屏障。精心部署后,它能将潜在的风险转化为顺畅的交接。随着仓库的不断发展,这些工具也必须随之演进。其回报是什么?更低的风险、更高的效率以及团队的协同运作。
常见问题
关键传感器和软件堆栈在自主移动机器人(AMR)的运动安全中发挥什么作用?
该技术栈能够实时处理环境数据,使自主移动机器人(AMR)能够检测障碍物并即时调整路径。这可以防止共享空间中的碰撞,从而实现流畅的人机交互。
确保人机协作如何使仓库运营受益?
它最大限度地减少了事故造成的停机时间,同时提高了生产效率。员工可以专注于增值任务,而自主移动机器人则可靠地处理运输工作,从而实现更流畅的工作流程和更低的错误率。
在繁忙的设施中,哪些传感器对于运动安全至关重要?
用于测绘的激光雷达、用于视觉提示的摄像头和用于近距离警报的超声波设备尤为突出。它们协同工作,形成全面的覆盖范围,并能适应人类活动的节奏。
关键传感器和软件栈能否应对高流量场景?
是的,通过预测分区和边缘处理技术。在高峰时段,它可以预测人流并调整速度,在不降低整体运营速度的前提下保障安全。
为什么需要将软件与传感器深度集成以实现人与自动机器识别(AMR)的协作?
浅层连接会导致延迟或疏漏。深度集成能够实现主动重新路由,将原始传感器输入转化为可靠的决策,确保每个人都朝着正确的方向前进。


 Chinese
 English
 Russian
 Japanese
 Italian
 Korean
 Spanish
 Arabic
 French
 German