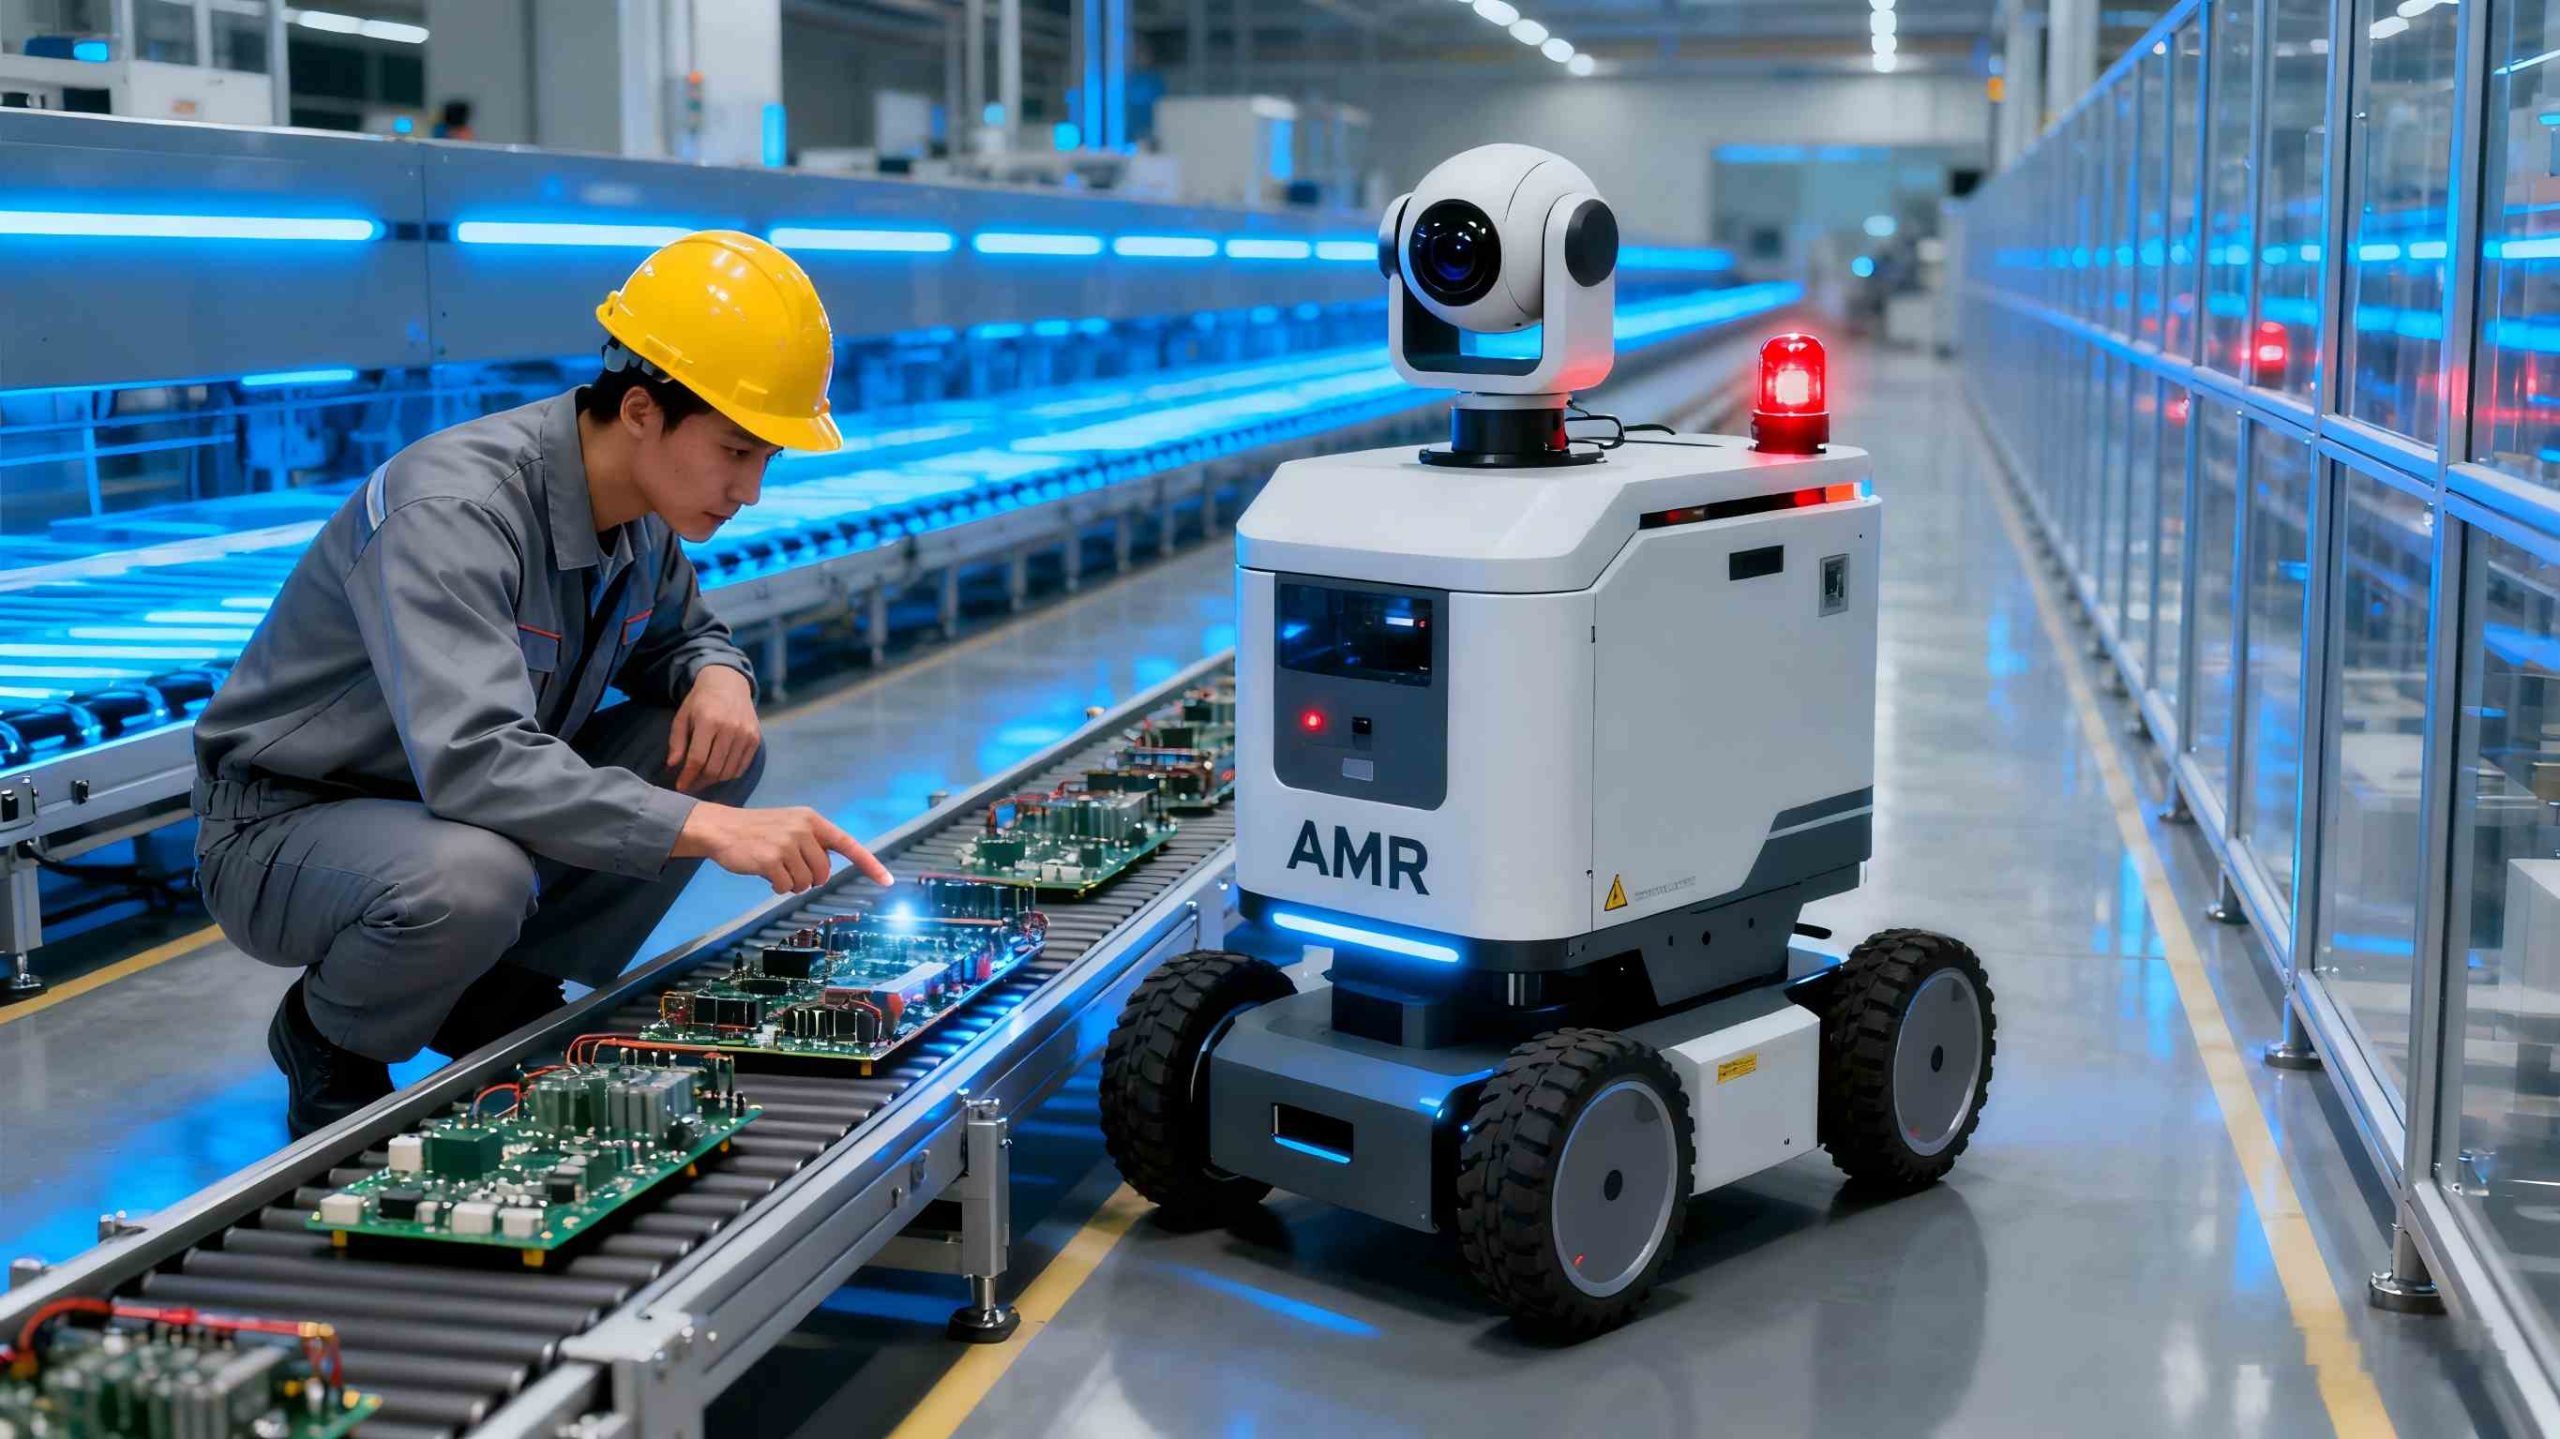
В тесных проходах распределительного центра бесшумно скользит погрузчик к штабелю поддонов. Рядом комплектовщик тянется за заказом, поначалу не обращая внимания на приближающийся погрузчик. Через несколько секунд робот замедляет ход и останавливается, без проблем объезжая рабочего. Такие моменты характеризуют современную складскую работу. Автономные мобильные роботыАвтономные мобильные роботы (АМР) преобразили производственные процессы, выполняя повторяющиеся задачи быстро и точно. Однако их истинная ценность проявляется не изолированно, а в сотрудничестве с командами людей. В этом случае безопасность — не дополнение, а основа. В этой статье мы рассмотрим сенсорные и программные уровни, которые обеспечивают такую слаженную командную работу, поддерживая синхронизацию людей и машин.
Риски, связанные с рабочими пространствами, сочетающими человека и робота.
Сегодня на складах кипит жизнь. Люди ищут товары, устраняют неполадки и оперативно адаптируются к ситуации. Тем временем автономные мобильные роботы перемещают грузы между этажами, следуя запрограммированным маршрутам. Когда пути пересекаются, риски возрастают. Небольшое задевание локтем, упавшая коробка — эти мелкие ошибки могут быстро перерасти в серьезные проблемы.
Данные с мест событий ясно показывают ситуацию. По результатам опросов логистических компаний, на предприятиях без надежных систем безопасности инциденты с участием мобильного оборудования происходят до двух раз за смену. Один из центров выполнения заказов на Среднем Западе сообщил о трех незначительных инцидентах за один квартал, прежде чем модернизировать свой автопарк. Последствия? Простои, медицинские претензии и снижение морального духа.
Но давайте посмотрим на ситуацию с другой стороны. На предприятиях, где приоритет отдается многоуровневой защите, эти показатели резко снижаются — в некоторых случаях на целых 50%, согласно внутренним аудитам, результаты которых были представлены на отраслевых форумах. Ключ к успеху заключается в проектировании систем, в которых автономные мобильные роботы (AMR) не просто перемещаются, а предвидят ситуацию. Это начинается с понимания причин происходящего. Люди вносят непредсказуемость — внезапные повороты, упавшие инструменты, случайные разговоры. AMR должны распознавать эти сигналы, а не игнорировать их. Без этого понимания сотрудничество рушится.
Выявление повседневных опасностей
Представьте себе типичную смену. Робот тащит ящики по узкому коридору. Супервайзер выходит из-за стеллажа, чтобы проверить наличие товара. Или представьте пик сезона: тележки скопились возле погрузочных доков, поскольку команды спешат уложиться в сроки. Опасности можно разделить на несколько категорий:
- Нарушения близостиВ часы пик машины слишком близко подъезжают друг к другу.
- Слепые зоныОбласти, где датчики могут не заметить низко расположенное препятствие, например, случайно заехавшую гидравлическую тележку.
- Несоответствие скоростейЛюди движутся со скоростью 2 мили в час, а автоматизированные мобильные роботы — со скоростью 4 мили в час и более.
Это не гипотетические ситуации. Один из центров электронной коммерции на юго-востоке США столкнулся с проблемой, когда парк роботов дважды в неделю останавливал работу из-за ложных срабатываний от обычных датчиков приближения. Работники были недовольны, производительность упала. Какой вывод? Безопасность требует большего, чем просто знаки «Стоп» для роботов. Она требует полного набора сенсорных инструментов, настроенных на хаос реальных помещений.
Датчики: глаза и уши на полу
В основе любой надежной автономной мобильной машины лежит массив датчиков. Эти компоненты действуют подобно обостренным чувствам водителя — сканируют пространство впереди, оценивают расстояния, выявляют угрозы. В линейке продукции Wesar, от устройств для подъема скрытых грузов до конвейерных установок, датчики составляют первую линию защиты. Они собирают необработанные данные в режиме реального времени, передавая их программному обеспечению для мгновенного принятия решений.
Например, лидарные установки сканируют окружающую среду лазерными импульсами. Отражаясь от стен, людей или полок, они создают трехмерные карты с точностью до миллиметра. Один цикл сканирования занимает миллисекунды, чего достаточно для обнаружения руки рабочего, вытянутой в сторону. Ультразвуковые датчики дополняют это, посылая коротковолновые сигналы в труднодоступные места, например, под стеллажами.
Камеры добавляют глубину. Модели с датчиками глубины, часто типа RGB-D, накладывают визуальный контекст на показания расстояния. Они позволяют отличать движущуюся тележку от неподвижного ящика, уменьшая количество ложных остановок. В одной из установок автоматизированный мобильный робот, оснащенный системой машинного зрения, перемещался по пространству площадью 50 000 квадратных футов, не зафиксировав ни одного нарушения принципа близости в течение шести месяцев.
Вот краткий обзор работы распространенных датчиков:
| Тип датчика | Основная функция | Дальность и точность | Лучшее для |
|---|---|---|---|
| Лидар | 3D-картирование с помощью лазера | До 100 м; ±3 см | Широкие проходы, динамическая маршрутизация |
| Ультразвуковой | Обнаружение препятствий с помощью эхо-сигнала | 0,2-5 м; ±1 см | Узкие проходы, обнаружение на малой высоте. |
| RGB-D камеры | Визуальный + глубинный анализ | 0,5-10 м; ±2 см | Распознавание поз человека, идентификация помех |
| Инерциальный измерительный блок (IMU) | Отслеживание движения | Не применимо; на основе ориентации | Регулировка скорости, компенсация наклона |
Это не стандартные гаджеты. Интеграция имеет значение. Несоответствующая конфигурация может перегрузить процессор, вызывая задержки. Однако при правильном подходе они создают вокруг робота защитную зону на 360 градусов — обычно шириной 2-3 метра — где любое вмешательство приводит к немедленной остановке.
Рассмотрим операцию по укладке грузов. Автономный мобильный робот (AMR) приближается к высокому стеллажу. Его лидар обнаруживает рабочего на лестнице в 4,5 метрах от него. Камера подтверждает положение: руки подняты, направлены вверх. Программное обеспечение выполняет перекрестную проверку; робот останавливается, ожидая разрешения. Просто. Эффективно. И это масштабируемо для разных моделей, будь то подъем скрытых грузов или перемещение коробок.
Программное обеспечение: Мозг координирует работу тела
Датчики собирают информацию. Программное обеспечение преобразует её в действия. Этот комплекс — часто представляющий собой сочетание встроенных алгоритмов и модулей, подключенных к облаку, — берёт на себя основную работу. Алгоритмы планирования траектории прокладывают маршруты, избегая прогнозируемых скоплений людей. Программы предотвращения столкновений постоянно проводят симуляции, моделируя различные сценарии развития событий на каждом перекрестке.
На практике это многоуровневая система. Низкоуровневое программное обеспечение управляет двигателями, синхронизируясь с данными датчиков для микрокоррекций. Более высокие модули, управляемые искусственным интеллектом, прогнозируют поведение. Модели машинного обучения, обученные на видеозаписях со склада, изучают закономерности: например, сборщики скопились возле отгрузочных зон в 14:00. Система адаптируется, заблаговременно перенаправляя грузы.
Одна из отличительных особенностей: динамическое зонирование. Программное обеспечение делит этажи на уровни безопасности — зеленый для свободного движения, желтый для осторожности, красный для полной остановки. Человек въезжает в желтую зону? Скорость ограничивается половиной. Пересекаете красную зону? Все замирает, мигают огни и звучат звуковые сигналы.
Рассмотрим конвейерных мобильных роботов на сортировочной линии. По мере того, как коробки скатываются, устройство медленно продвигается вперед для сбора. Программное обеспечение отслеживает поток вверх по течению, останавливаясь, если сортировщик наклоняется, чтобы устранить затор. В ходе испытаний на предприятии по продаже автозапчастей в Техасе это позволило сократить время вмешательства на 30%, при этом уровень ошибок остался практически нулевым.
Обработка данных в реальном времени под давлением
Скорость имеет значение. Задержка в 100 мс может означать разницу в тормозном пути в один фут. Современные системы используют периферийные вычисления — обработку данных непосредственно на роботе — для уменьшения этих задержек. Также срабатывают резервные механизмы: если камера дает сбой, LiDAR автоматически берет на себя управление.
Прогностические элементы позволяют продвинуться дальше. На основе анализа исторических данных система выявляет тенденции. Вторники с высокой посещаемостью? Заблаговременное замедление работы. Это не догадки, а сопоставление шаблонов на основе тысяч зарегистрированных взаимодействий.
Уроки, полученные на складе: реальные примеры внедрения.
Теория встречается с реальностью в гущу повседневной работы. На одном из продуктовых складов в Калифорнии автономные мобильные роботы (AMR) с настроенными комбинациями датчиков и программного обеспечения обрабатывали 1200 перемещений в день. На начальном этапе зоны комплектации были обременены ложными остановками. Благодаря доработкам — более точной калибровке камер, более интеллектуальному зонированию — их количество сократилось на 70%. Рабочие отметили уменьшение количества сбоев; производительность выросла на 15%.
Ещё один пример: производитель на Среднем Западе интегрировал в свою систему вилочные погрузчики для перевозки сырья. Операторы-люди делили полосы движения с автопарком. Первоначальные настройки основывались на размеченных маршрутах, что ограничивало гибкость. Переход на системы свободной навигации с полным набором датчиков? За год количество сообщений об инцидентах сократилось до нуля. Один из операторов вспоминает: «Вы забываете об их существовании — пока они не уступят дорогу».
Эти истории подтверждают одну истину. Безопасность масштабируется в зависимости от контекста. Единый стек работает для стандартных конфигураций. Но в разнообразных сценариях — например, при сезонных всплесках или изменениях компоновки — побеждает индивидуальная настройка. Именно здесь глубина имеет значение: она не только предотвращает сбои, но и укрепляет доверие.
Wesar Intelligence: Создание надежных партнерских отношений в сфере борьбы с устойчивыми к антимикробным препаратам технологиями.
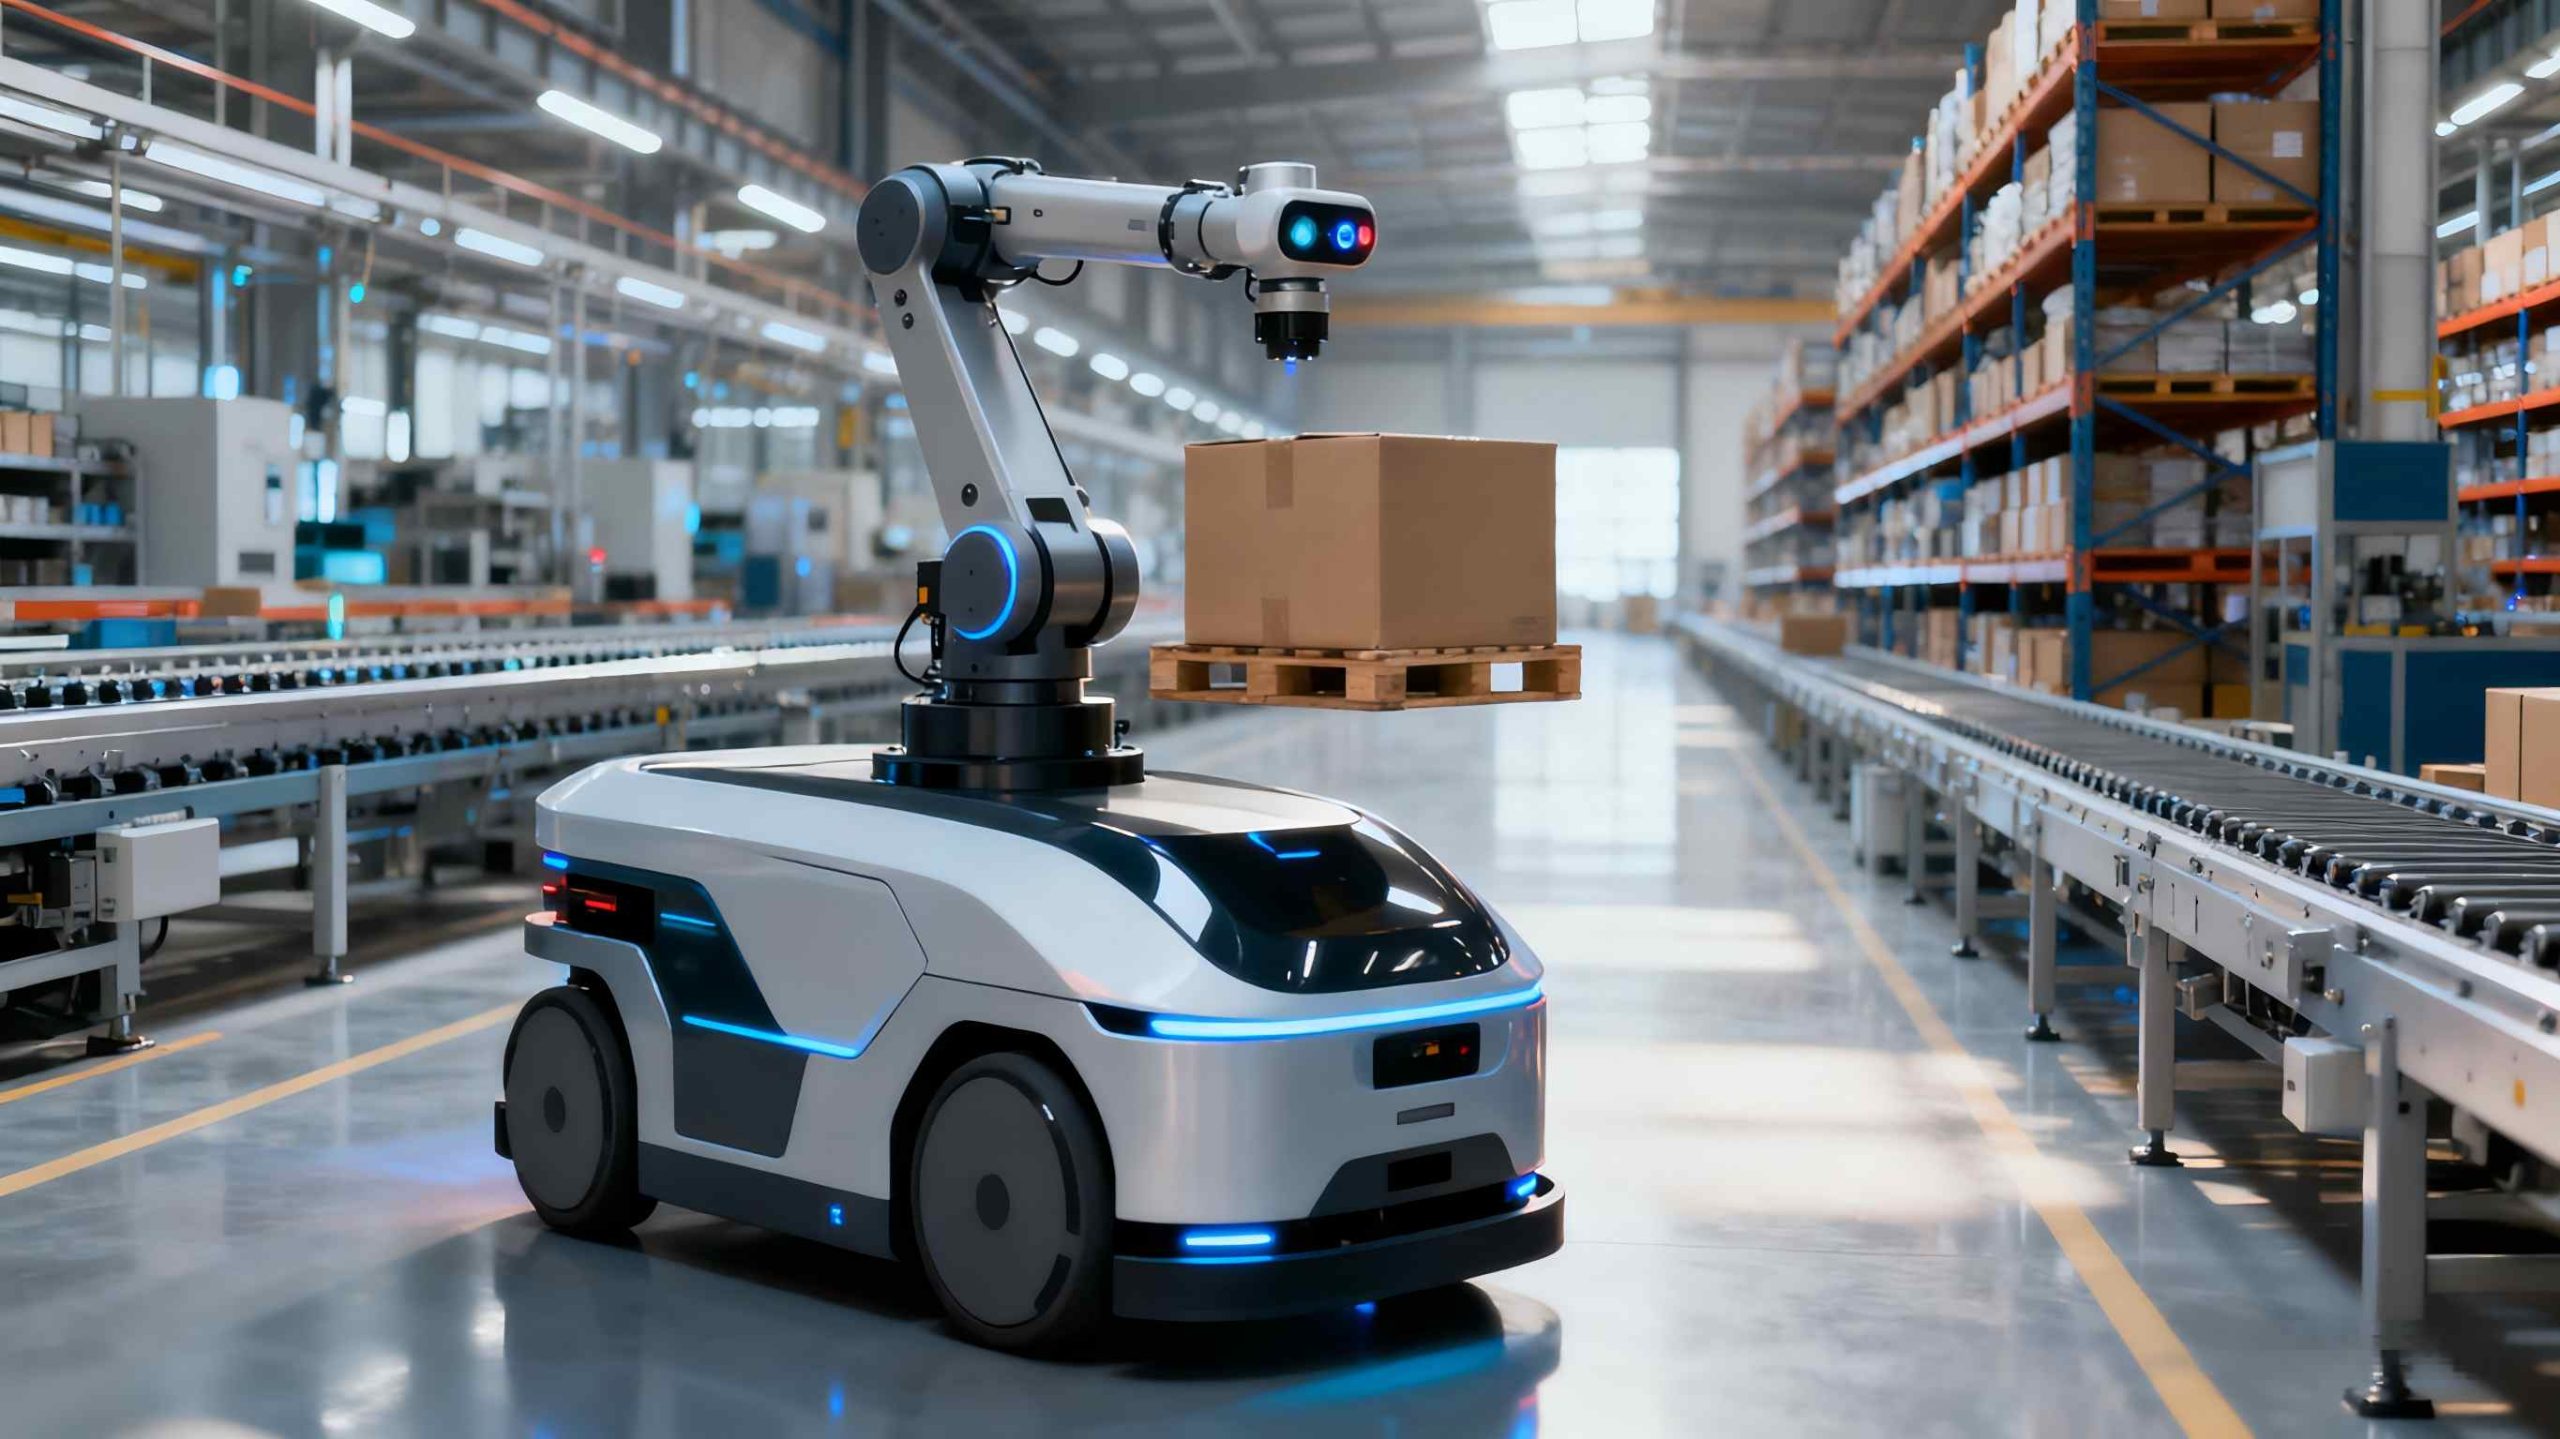
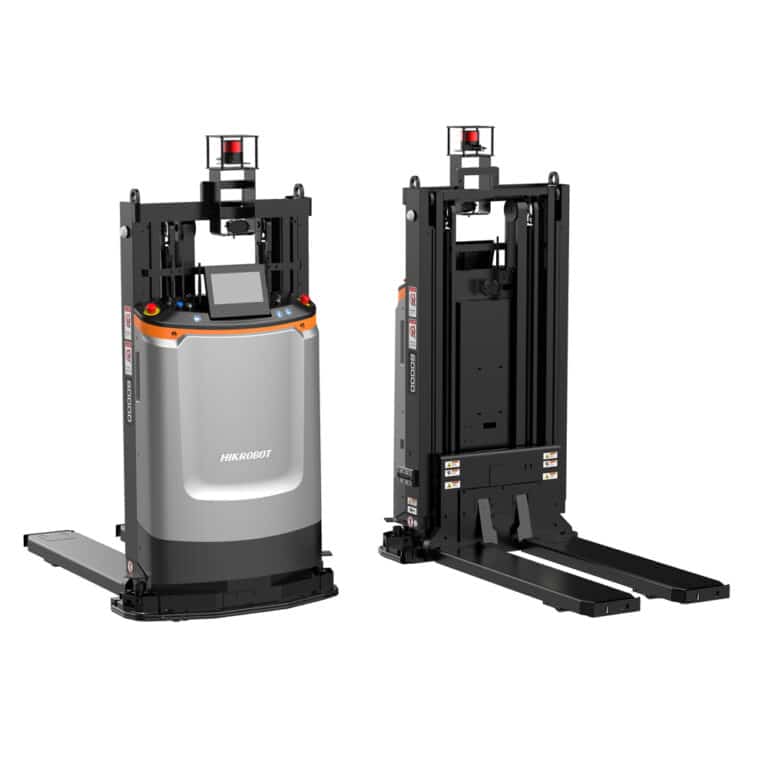
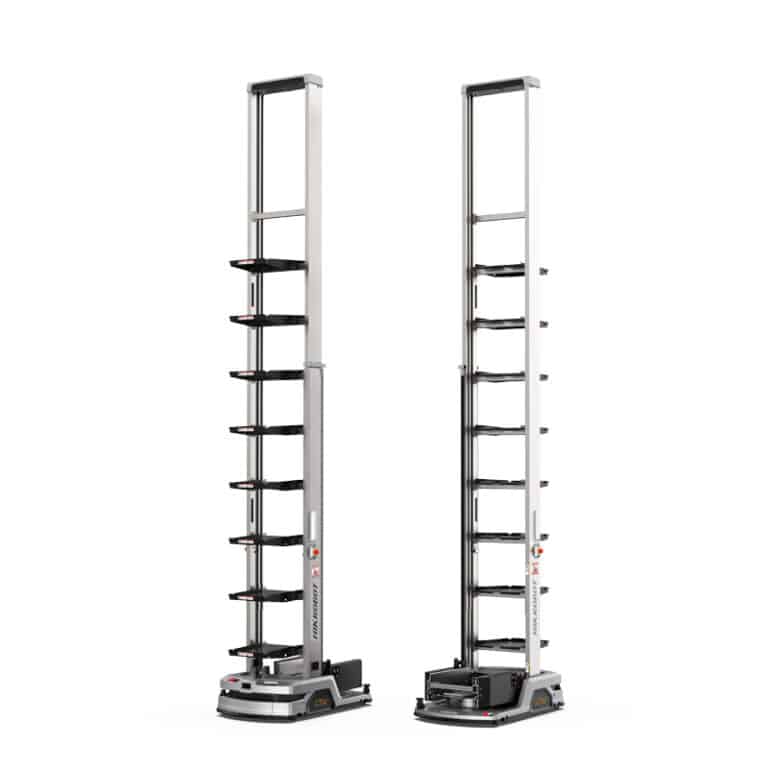
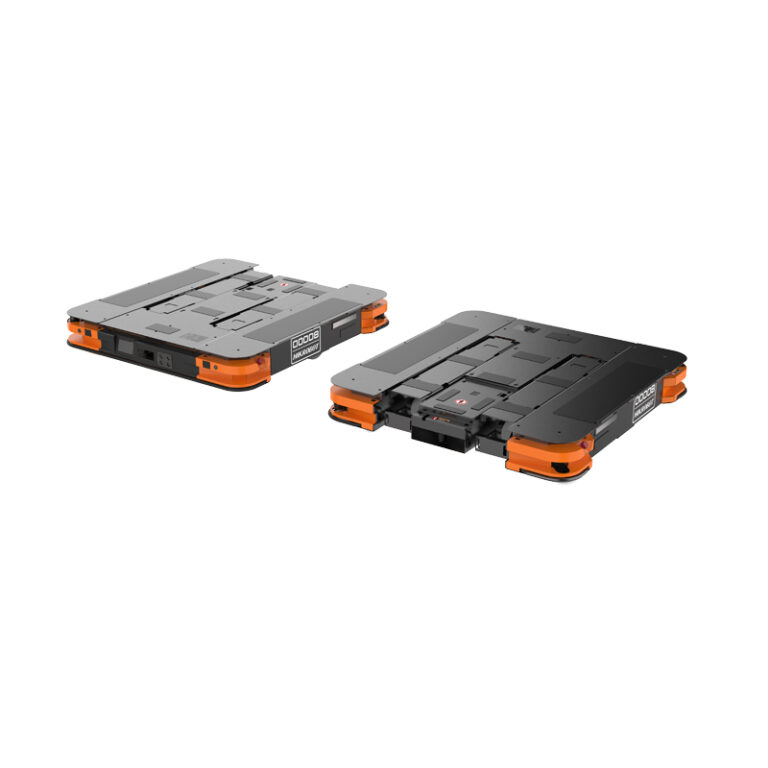
Весарская разведка Компания находится в авангарде этих изменений. Расположенная в Китае, компания предоставляет решения «под ключ». решения для умных заводов, с пристальным вниманием к автоматизации логистики. Их портфель автономных мобильных роботов (AMR) охватывает широкий спектр задач. Латентные мобильные роботы для незаметных лифтов, модели вилочных погрузчиков для штабелирования тяжелых грузов, картонные транспортные блоки для потоков электронной коммерции, и варианты конвейеров Для создания бесшовных линий — безопасность обеспечивается с самого начала.
Что отличает Wesar от других? Приверженность интегрированному дизайну. Каждый робот сочетает в себе надежное оборудование и интуитивно понятное программное обеспечение, разработанное на основе многолетнего опыта эксплуатации на объектах. Их команды занимаются всем: оценкой объектов, разработкой пользовательского кода и постоянной настройкой. Результат? Системы, которые не просто работают, а гармонично взаимодействуют с человеческим ритмом. В отрасли, стремящейся к эффективности, Wesar обеспечивает надежность, шаг за шагом, обеспечивая безопасное взаимодействие.
Заключение
Безопасность в движении требует большего, чем просто технологии — речь идет о создании среды, где люди и автономные мобильные роботы (AMR) успешно взаимодействуют. От точных измерений LiDAR до быстрых вычислений программного обеспечения, критически важный набор датчиков и программного обеспечения образует невидимый щит. При продуманном использовании он превращает потенциальные проблемы в плавную передачу информации. По мере развития складских операций эти инструменты также должны развиваться. Результат? Меньше рисков, больше производительности и команды, работающие как единое целое.
Часто задаваемые вопросы
Какова роль критически важных датчиков и программного обеспечения в обеспечении безопасности автономных мобильных роботов в движении?
Система обрабатывает данные об окружающей среде в режиме реального времени, позволяя автономным роботам обнаруживать препятствия и мгновенно корректировать траекторию движения. Это предотвращает столкновения в местах общего пользования и обеспечивает плавное взаимодействие человека и робота.
Какую пользу приносит складским операциям обеспечение сотрудничества между человеком и системой мониторинга и распознавания образов (AMR)?
Это минимизирует время простоя из-за инцидентов и повышает производительность. Работники сосредотачиваются на задачах, приносящих дополнительную пользу, а автономные мобильные роботы надежно осуществляют транспортировку, что приводит к более плавному рабочему процессу и снижению количества ошибок.
Какие датчики необходимы для обеспечения безопасности движения на оживленных объектах?
Особенно выделяются лидары для картографирования, камеры для визуального контроля и ультразвуковые датчики для оповещения на близком расстоянии. Вместе они обеспечивают всестороннее покрытие, адаптируясь к темпу человеческой деятельности.
Способны ли критически важные датчики и программный комплекс справляться с сценариями высокой нагрузки?
Да, благодаря прогнозируемому зонированию и обработке данных на периферии сети. В часы пик система прогнозирует скопления людей и регулирует скорость обработки, обеспечивая безопасность без замедления общей работы.
Зачем нужна глубокая интеграция программного обеспечения с датчиками для взаимодействия человека и системы автоматического распознавания образов?
Неглубокая интеграция приводит к задержкам или ошибкам. Глубокая интеграция позволяет осуществлять упреждающую переадресацию, преобразуя необработанные данные с датчиков в надежные решения, которые обеспечивают бесперебойную работу системы.


 Russian
 English
 Chinese
 Japanese
 Italian
 Korean
 Spanish
 Arabic
 French
 German