
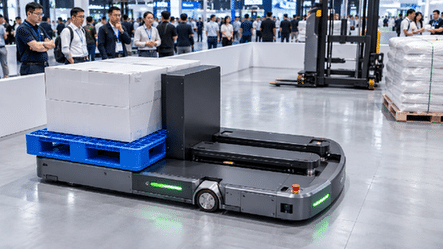
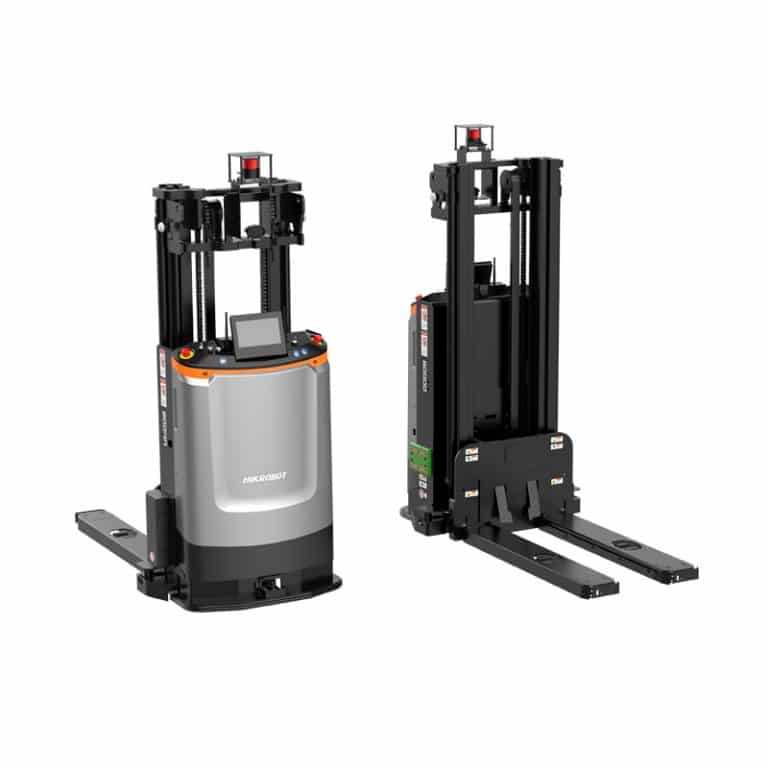
AGV(自动导引车)负责在不同位置之间搬运物料,而机械臂则在工位上执行精确作业。将二者结合,便可形成移动机械臂:一种能够移动、定位、感知物体并完成搬运任务的复合型机器人。这种AGV与机械臂的集成将自动化扩展到固定单元之外。它能够支持柔性制造中的机床上下料、生产线旁补货、样品转移、检测辅助以及取放工作流程。当需要动态导航时,同样的理念也可以应用于AMR(自主移动机器人)平台。因此,AGV、AMR、机械臂和移动协作机器人应被视为同一操作系统的一部分,而非孤立的机器。
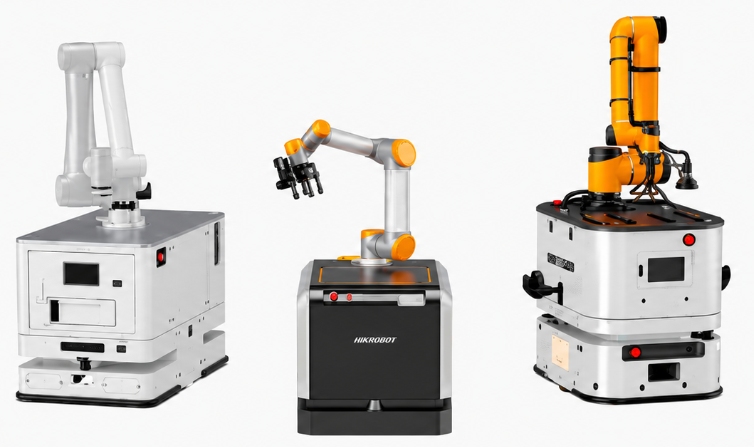
什么是AGV机械臂复合机器人
复合型机器人将移动和操作功能相结合。移动底座负责运输,而机械臂、夹爪、视觉系统、控制器和软件则在每个目的地完成相应的操作。Wesar 将这类解决方案归类于其…… 移动协作机器人 MCR 产品组合。应根据有效载荷、航程、精度、末端执行器、地面站接口和航线选择合适的配置。
移动底座提供支撑脚
AGV 或 AMR 的底座决定了有效载荷储备、占地面积、导航方式、转向性能、制动精度、运行时间、充电方式以及与交通的交互能力。它必须承载机械臂、控制器、视觉硬件、工具和工件,同时保持稳定性。紧凑型底座可以提高作业便利性,而更大的平台则可以提供更大的有效载荷和更广阔的支撑区域。
机械臂提供了双手
机械臂决定了其活动范围、自由度、重复性、速度和可用工作范围。末端执行器将该运动转化为任务:抓取托盘、打开机器门、装载组件、处理样品或将零件送至检测点。在基座移动之前,工具和零件的传感器应确认已牢固抓取。
视觉和控制能力赋予眼睛和大脑
视觉引导机器人能够定位零件、识别方向并补偿工位上的偏差。控制器协调定位、对接、机械臂运动、设备信号和恢复逻辑。安全序列必须防止车辆在机械臂处于不稳定姿态时移动,并防止机械臂在对接和工作空间条件确认之前移动。
移动机械臂在哪些方面创造价值
当多个工位需要相同的自动化功能,但又无需在每个工位都配备专用机械臂时,移动式机械臂最具吸引力。当产品组合、路线规划或生产优先级发生变化时,它也能提供帮助。商业案例应比较共享机器人的移动和设置时间与由此带来的利用率和灵活性。
机床上下料和数控装载
在机床上下料方面,复合机器人可以将坯料或托盘送至机床旁,进行对接、零件更换,并将成品移至下一工序。这可以减少在数控机床、测试设备或检测站之间重复的人工装卸工作。可靠的部署取决于门信号、卡盘或夹具状态、零件存在性检查、行程分析以及对卡料或废品的预定义响应。
生产线旁补货和在制品转移
配备机械臂的AGV可以运输料箱、托盘或零部件,并将它们放置在生产线旁的特定位置,而不是停留在普通的卸料区。在电子、汽车零部件和机械制造行业,这可以将仓库物流与装配作业连接起来。设计方案应明确是否需要人员共享工作站,以及机械臂是否用于协作操作。
检验样品和工具移动
移动协作机器人可以在受控位置之间移动量规、样品、工具或小型工件。它可以将零件送至摄像头或测量设备前,然后根据流程逻辑处理结果。这支持灵活的自动化,但该项目仍然需要可追溯性、校准、访问控制和稳定的展示几何结构。
AGV和机械臂应该如何协同设计?
成功的集成始于一个综合的风险和性能模型。有效载荷、作业半径、速度、重心、停止性能、对接容差和站点循环时间必须综合考虑。将机械臂和移动底座视为独立采购项目可能会导致稳定性、动力、通信或安全责任方面的不足。
检查整个机械臂工作区域的稳定性
临界情况可能发生在机械臂完全伸展并承载工件时,而不是在机械臂折叠以便运输时。工程师应分析每个所需姿态下的静态和动态载荷。可能需要机械限位器、软件限制、支撑机构或限制机械臂的活动范围。车辆只能在经批准的机械臂和工装位置行驶。
设计对接围绕所需任务精度
导航精度和操作精度相关但不完全相同。如果某个流程需要精确定位零件,系统可能会使用工位标志、机器视觉、机械对准或到达后的校准程序。其目标是实现任务的可重复性完成,而不仅仅是车辆的精确停放。
协调不同运动模式下的安全
风险评估应涵盖行程、对接、机械臂操作、工具动作、人员进入、故障恢复和维护。安全扫描仪、紧急停止装置、速度限制、保护区、联锁装置和状态指示器必须作为一个整体系统协同工作。协作机械臂并不能自动使所有移动操作任务都实现协作;工具、工件、速度和环境仍然至关重要。
软件和工厂系统如何协调工作流程
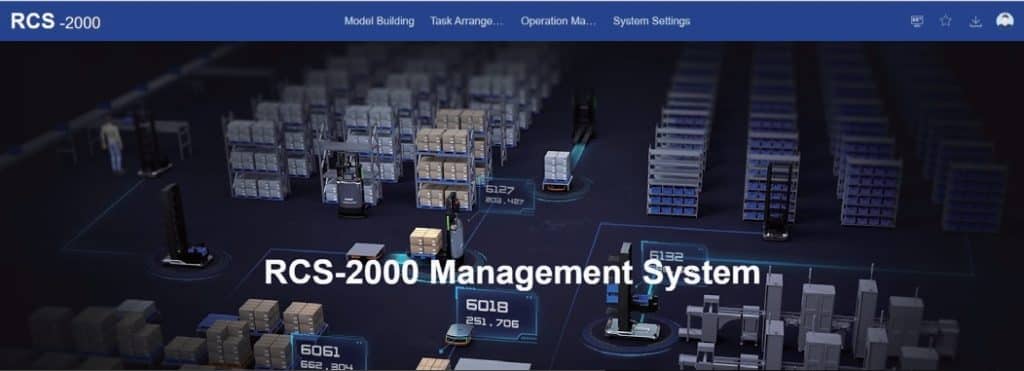
工作流程可以从制造执行系统 (MES)、仓库管理系统 (WMS)、企业资源计划系统 (ERP) 或生产单元开始。 RCS-2000机器人控制系统 可以分配AGV或AMR,管理交通,并将其发送到目的地。到达站点后,机器人与机器交换状态并启动机械臂序列。Wesar的 软件平台 包括机器人、仓库和物料控制功能,这些功能可以在设计此信息流时进行评估。
定义状态机和异常路径
每个步骤都应包含清晰的指令、确认信息、超时时间和恢复措施。典型状态包括任务已接受、路径畅通、工作站就绪、已停靠、机械臂已启用、零件已检测到、操作已完成和已授权离开。零件缺失、抓取失败、通道阻塞、机器报警或电池电量低等异常情况需要明确责任归属,并制定安全的备用方案。
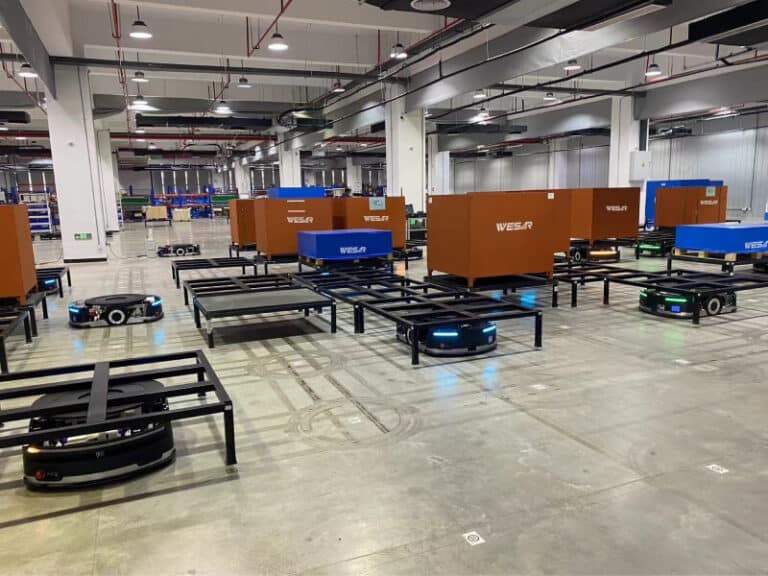
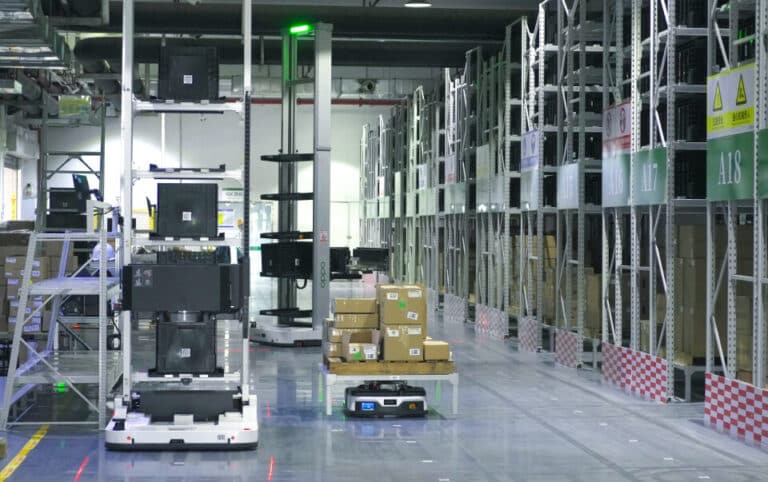
为什么考虑将 Wesar 用于复合机器人集成
威萨智能股份有限公司有限公司。 提供涵盖AGV机器人、AMR、仓储系统、软件、设备制造、项目执行和支持的智能工厂解决方案。这种系统级范围与复合机器人技术密切相关,因为移动底座、机械臂、软件、工作站设备和生产流程必须协同工作。采购人员应首先明确目标任务、零件和工具数据、工作站图纸、路线条件、吞吐量和系统接口清单。
结论
AGV与机械臂的集成将运输转变为灵活的移动操作。最强大的应用并非取决于创新性,而是那些能够让单个移动机器人反复执行移动、对接、识别、抓取、装卸或递送等任务,跨越多个位置的零件。无论其基座被描述为AGV还是AMR,成功都取决于稳定性、任务精度、安全性、动力、末端执行器设计以及软件协调。精心设计的移动机械臂可以将仓库机器人与生产自动化连接起来,并适应不断变化的工厂工作流程。
常见问题
带有机械臂的AGV和固定式机器人单元有什么区别?
固定单元在固定位置执行任务。带有机械臂的AGV可以服务多个工位,但它需要花费时间进行移动和对接。正确的选择取决于利用率、周期时间、路线可用性、任务重复性、安全性以及生产布局变更的频率。
AMR机械臂能否执行机器照管任务?
是的,当有效载荷、作业范围、对接、机器通信、零件输送、防护和回收逻辑都针对该工艺流程进行设计时,可行性研究就应该验证整个流程,而不仅仅评估机械臂的标称作业范围或有效载荷。
移动机械臂项目报价需要哪些数据
提供零件重量和图纸、取放公差、所需臂展、工具概念、工位布局、机器信号、路线尺寸、地面状况、周期目标、轮班模式、充电计划、人机交互以及 MES、WMS、ERP 或设备接口。






 Chinese
 English
 Russian
 Japanese
 Italian
 Korean
 Spanish
 Arabic
 French
 German