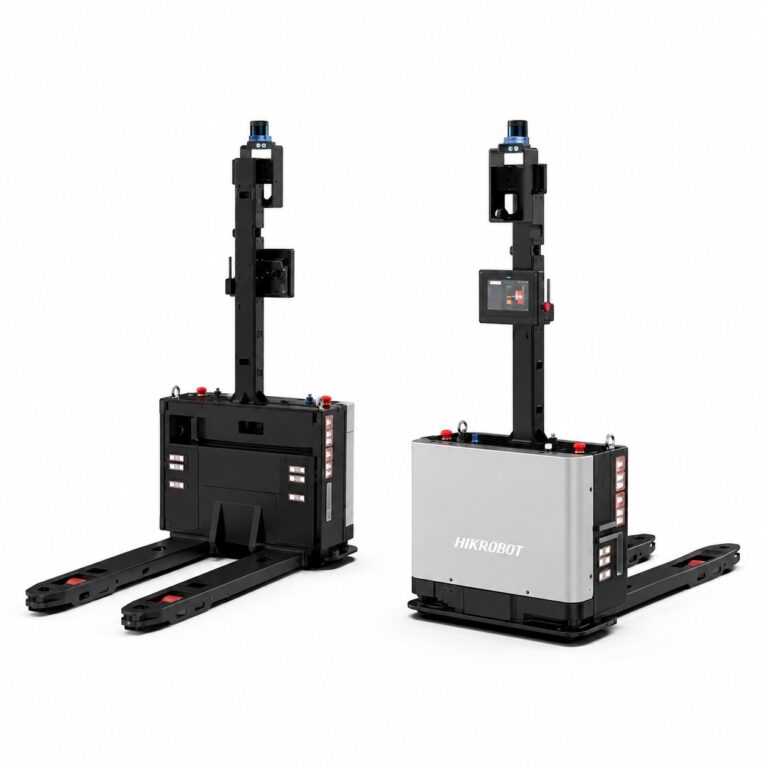
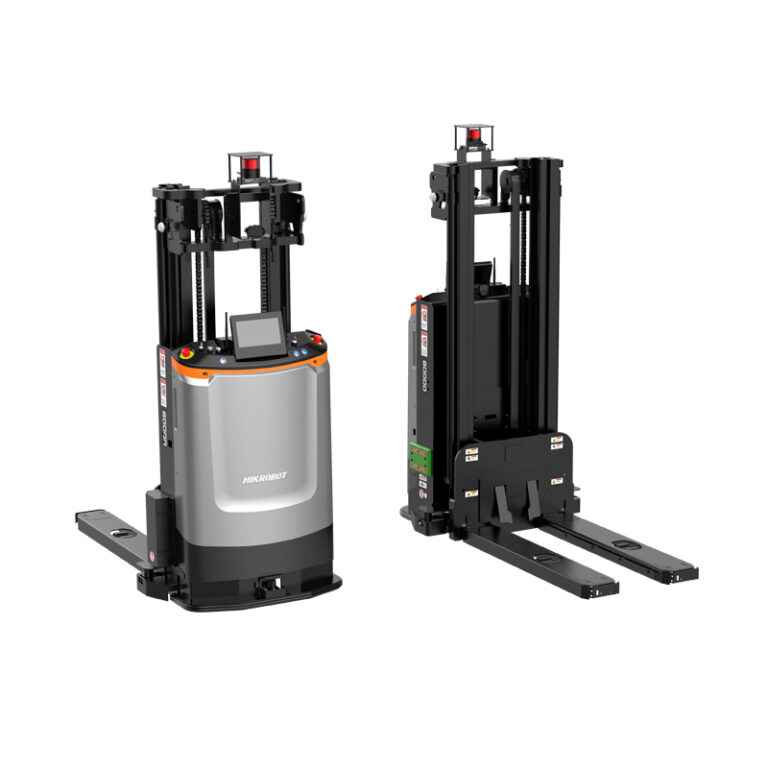
От простой транспортировки между участками внутри производственного цеха или склада до размещения паллетов на стеллажах, их вертикального штабелирования в буферной зоне или на площадке отгрузки, паллеты являются основной транспортной единицей на большинстве современных заводов и складов. Для компаний, рассматривающих возможность внедрения паллет, это может быть полезно. Мобильный робот-погрузчик Wesar F3-1500 и Мобильный робот-погрузчик Wesar F4-1000C Для поддержки производственных процессов необходимо принимать важные решения. Выбор между двумя вариантами определяется конкретными условиями на заводе и соответствующем складе, а также решением инженера о выполняемой основной функции, то есть о том, следует ли сосредоточиться на горизонтальной транспортировке паллет, на вертикальном размещении паллет или на их комбинации для соединения производственных линий, складских помещений, буферных запасов и соответствующих зон отгрузки. Другие важные критерии, которые следует учитывать, включают полезную нагрузку, высоту подъема и требуемый рабочий проход, а также различные типы используемых паллет, конструкцию стеллажей для хранения, а также рабочие смены, аспекты безопасности во время ежедневной эксплуатации, а также возможность интеграции в существующие системы управления складом.

В чём основное различие между горизонтальной транспортировкой паллет и вертикальным штабелированием?
Перед выбором мобильного робота-погрузчика инженерам предприятия следует сначала определить фактическую задачу по перемещению паллет. На некоторых предприятиях в основном необходимо перемещать паллеты по полу, в то время как на других — поднимать паллеты на стеллажи или извлекать их со складских мест. Эти два рабочих процесса могут выглядеть похожими, но они предъявляют совершенно разные требования к конструкции робота, точности управления, подъемной системе и планированию маршрута.
Горизонтальная транспортировка паллет
Горизонтальное перемещение паллет подразумевает транспортировку загруженных и пустых паллет между фиксированными точками внутри предприятия. Типичные маршруты транспортировки включают в себя: между зоной приемки и зоной хранения, между производственной линией и складом, между складом и погрузочной площадкой, а также между зоной сырья и буферной зоной у производственной линии.
Поскольку подъем грузов на большую высоту не осуществляется, инженеры разрабатывают рабочие процессы, направленные на стабилизацию транспортировки, выбор наиболее эффективного маршрута, максимизацию полезной нагрузки, управление движением и обеспечение непрерывной работы процесса 24/7. Таким образом, рабочий процесс, разработанный для горизонтальной транспортировки роботами, в первую очередь ориентирован на частую транспортировку из точки в точку, безопасное перемещение в смешанной рабочей среде и своевременную доставку в соответствии с установленным графиком.
Автоматизация горизонтальной транспортировки — очень подходящее решение для производственных предприятий с повторяющимися перемещениями паллет. Таким образом, вы исключаете использование погрузчиков и оптимизируете логистику для достижения оптимального производственного потока. Кроме того, автоматизация горизонтальной транспортировки сокращает время ожидания и оптимизирует поток производства.
Вертикальное штабелирование
Вертикальное штабелирование подразумевает подъем паллетов на высоту хранения, размещение их на стеллажах или извлечение с разных уровней хранения. Этот рабочий процесс распространен на складах, где необходимо повысить эффективность использования пространства, особенно в условиях ограниченной площади.
Вертикальный отбор и штабелирование требуют ряда более точных функций по сравнению с горизонтальным транспортом, включая более высокую точность позиционирования, управление вилами, точное распознавание паллет и стабильный подъем. Для этого роботу необходимо точно позиционироваться относительно стеллажа, распознавать подходящее место для хранения конкретной паллеты, точно подниматься на необходимую высоту и точно размещать товары в месте хранения.
Такой тип погрузки и разгрузки еще сложнее, поскольку робот не только перемещает поддоны по складу, но и взаимодействует с конкретными элементами склада.
Почему это различие важно при выборе робота
Неправильный выбор робота может привести к неэффективности, рискам для безопасности и увеличению стоимости проекта. Например, заводу, которому необходимо только перемещать паллеты на уровне пола, не нужен робот для штабелирования. С другой стороны, склад со стеллажным хранением не может полагаться только на робота для горизонтальной транспортировки.
Для выбора подходящего логистического робота важно сопоставить предлагаемую модель с реальным узким местом в ваших логистических процессах. Для транспортировки паллет на большие расстояния лучше подойдет F3-1500, для стеллажного хранения, эффективного использования пространства и паллет различной высоты — F4-1000C.
В каких случаях заводу следует выбрать мобильный робот-погрузчик F3-1500?
Модель F3-1500 предназначена для использования в различных производственных и складских условиях, где ежедневно требуется постоянное и точное перемещение паллет по полу. F3-1500 в первую очередь подходит для горизонтальной транспортировки паллет внутри заводов и складов, постоянно перемещающих продукцию между производственными линиями, складскими и отгрузочными зонами.
Наилучшие области применения для F3-1500
Тележка F3-1500 — хороший выбор для следующих задач: пополнение производственной линии, доставка сырья, перемещение готовой продукции, перемещение с погрузочной площадки на склад и перемещение продукции в пределах буферной зоны. В этих случаях поддоны обычно размещаются на уровне пола, а основная функция тележки — перемещение продукции из одного места в другое.
Например, склад на производственном предприятии оснащается роботами F3-1500 для перемещения сырья со склада на производственные линии, где оно используется. После завершения производственного процесса те же роботы используются для транспортировки готовой продукции на временное хранение или в зону отгрузки. Таким образом, создается замкнутый цикл движения материалов, не требующий использования ручных погрузчиков.
F3-1500 также отлично подходит для завода со стандартными паллетами и преимущественно повторяющимися маршрутами. При грамотном планировании задач можно оптимизировать планирование маршрутов и диспетчеризацию, чтобы избежать простоев и повысить производительность.
Ключевые факторы выбора для F3-1500
Перед выбором F3-1500 инженерам следует оценить полезную нагрузку, размер поддонов, длину маршрута, состояние проходов, объем ежедневных задач и стратегию зарядки. Если большинство поддонов попадают в номинальный диапазон нагрузки робота, а планировка помещения позволяет беспрепятственно перемещаться по уровню пола, эта модель может стать практичным решением для автоматизации.
Ширина прохода также имеет решающее значение. Роботу необходимо будет маневрировать, перемещаясь между зонами комплектации заказов, поворачивая, поднимая поддоны, проходя мимо других роботов или рабочих и выполняя другие подобные действия, при этом обеспечивая безопасную работу. Инженерам необходимо будет учитывать не только основной проход, но и дверные проемы, буферные зоны комплектации, зоны погрузки и временные складские помещения, через которые может перемещаться робот.
Время работы от батареи и время зарядки также должны соответствовать графику смен на заводе. При многосменной работе может потребоваться подзарядка по мере необходимости или по расписанию, чтобы обеспечить эффективную работу парка роботов.
Заводские сценарии, в которых F3-1500 демонстрирует хорошие результаты.
F3-1500 подходит для использования в производственных цехах, распределительных центрах, упаковочных зонах или на складах с большим объемом перемещений паллет. F3-1500 может повысить эффективность работы предприятий, где маршруты ручных погрузчиков повторяются и могут быть легко стандартизированы.
Автоматизация горизонтальной транспортировки паллет подходит для таких отраслей, как электроника, автомобильные детали, упаковка, потребительские товары, мебельное производство и общее машиностроение. В этих условиях робот может повысить безопасность, снизить трудозатраты и обеспечить более предсказуемую доставку материалов.

В каких случаях заводу следует выбирать мобильный робот-погрузчик F4-1000C?
F4-1000C лучше подходит для операций, требующих штабелирования паллет, хранения на стеллажах или компактной планировки склада. Когда завод хочет использовать вертикальное пространство вместо расширения площади пола, мобильный робот-погрузчик штабелирующего типа становится более ценным.
Наиболее подходящие области применения для F4-1000C
Гидравлическая тележка F4-1000C идеально подходит для штабелирования на стеллажах, извлечения паллет, многоуровневого хранения, глубокого хранения и перемещения товаров между зонами хранения. Это оборудование подходит для складов, где необходимо поднимать и размещать паллеты в местах хранения.
На складе завода могут храниться паллеты с производственной продукцией на стеллажах перед отгрузкой. Склад F4-1000C может штабелировать эти паллеты, избавляя склад от необходимости использовать вилочный погрузчик вручную в узких проходах или в условиях очень плотной погрузки.
Для организаций, стремящихся оптимизировать использование складских площадей, эта модель управления запасами поддерживает вертикальное хранение. Модель F4-1000C обеспечивает максимальный объем хранения без необходимости строительства дополнительных помещений.
Ключевые факторы выбора для F4-1000C
При оценке стеллажа F4-1000C инженеру необходимо проверить высоту подъема, конструкцию стеллажа, точность размещения паллет, ширину проходов, ровность пола и плотность хранения. Из-за высоты штабелирования планировка склада должна быть спроектирована таким образом, чтобы обеспечить автоматизированный отбор и размещение товаров на стеллажах.
Проверьте конструкцию стеллажа. Проверьте высоту стеллажа, конструкцию балок, вылет поддонов, распределение нагрузки и необходимый зазор. Даже малейшая ошибка в проектировании при создании компоновки может привести к проблемам с выравниванием робота и устойчивостью штабелирования.
Качество используемых поддонов также влияет на надежность автоматизации. Поврежденные, неравномерно загруженные или поддоны разных размеров негативно сказываются на надежности автоматизации. Перед автоматизацией рекомендуется использовать на заводе поддоны одного типа.
Заводские сценарии, в которых F4-1000C демонстрирует хорошие результаты.
Штабелер F4-1000C — это очень эффективный штабелер для складов с высокой плотностью размещения товаров, компактных складских помещений, производственных складов со стеллажами и там, где регулярно осуществляется штабелирование паллет. Он идеально подходит для руководителей складов, которые хотят избежать ручного штабелирования и создать более эффективную систему хранения.
F4-1000C также может использоваться для перемещения грузов из зоны транспортировки на полу в зону хранения на стеллажах. Этот вилочный погрузчик является связующим звеном между транспортировкой поддонов на полу и хранением поддонов на стеллажах.

Как инженерам следует сравнивать полезную нагрузку, высоту подъема и ширину прохода?
После определения последовательности задач, которые должны выполнять инженеры, им необходимо сравнить ключевые физические параметры, влияющие на ежедневную работу роботов. Параметры полезной нагрузки, высоты подъема и ширины прохода — это не просто цифры. Они определяют, способен ли робот безопасно, эффективно и непрерывно выполнять задачи в данной среде.
Требования к полезной нагрузке
При расчете полезной нагрузки для выбора подходящего робота следует учитывать вес продукта, вес поддона, вес упаковки и достаточный запас прочности. Инженеры, проектирующие систему, не должны выбирать робота, основываясь на среднем весе продукта. Их следует проектировать, исходя из веса самых тяжелых поддонов стандартного размера.
Модель F3-1500 больше подходит для перемещения тяжелых поддонов по цеху. Модель F4-1000C больше подходит для штабелирования в пределах допустимой грузоподъемности. На заводе, где используется транспортировка тяжелых грузов по полу и штабелирование легких грузов на стеллажах, скорее всего, будет эффективнее использовать обе эти модели, чем пытаться использовать одну модель для всех задач.
Требования к высоте подъема
Для горизонтальной транспортировки коробок и поддонов не требуется большая высота подъема для безопасного захвата и перемещения продукции. Для горизонтальной транспортировки основным решением будет транспортное устройство, подобное F3-1500.
Для выполнения этой программы требуется большая высота подъема при вертикальном штабелировании, чтобы разместить материал на поддоне и установить поддон в стеллаж или вернуть его на место хранения. Это требует большей высоты подъема, поэтому модель F4-1000C больше подходит для такого типа программ.
Ширина прохода и пространство для поворота
Ширина проходов на складе влияет на удобство перемещения по нему, например, при повороте и подъеме паллет. При проектировании склада лучше всего измерять фактическую рабочую зону, а не полагаться на чертежи. Помимо самих проходов, существует множество стационарных и временных препятствий, занимающих пространство, включая складские колонны, ограждения, двери, временные штабели паллет и даже людей, перемещающихся по проходам.
Для роботов F3-1500 и F4-1000C предусмотрена достаточная ширина прохода для обеспечения возможности перемещения. При штабелировании ящиков/поддонов в проходе ширина прохода имеет решающее значение, поскольку робот должен точно выровняться по лицевой стороне стеллажа, прежде чем поднять поддон и вернуть его на нужное место на стеллаже.
Почему компания Wesar Intelligence Co., Ltd. является надежным поставщиком мобильных роботов-погрузчиков?
Выбор подходящей модели робота важен, но выбор подходящего поставщика еще важнее. Поставщика, который просто предоставляет оборудование, недостаточно. Помимо планирования и реализации проекта на месте, необходима также достаточная поддержка в работе программного обеспечения и соответствующее послепродажное обслуживание.
В центре внимания – решения для промышленных мобильных роботов.
Wesar Intelligence Co., Ltd. Компания специализируется на мобильных роботах-погрузчиках и интеллектуальных решениях для внутрискладской логистики на заводах и складах. Wesar поддерживает различные виды обработки паллет, как в горизонтальном, так и в штабелированном и вертикальном положениях.
Варианты продукции для различных потребностей в обработке поддонов.
Модели автоматизированных систем F3-1500 и F4-1000C поддерживают различные сценарии использования для клиентов Wesar. Модель F3-1500 идеально подходит для перемещения паллет по полу, тогда как модель F4-1000C больше подходит для штабелирования паллет на стеллажах.
Поддержка развертывания проектов автоматизации
Компания Wesar оказывает поддержку клиентам в планировании и проектировании компоновки, в настройке роботов, в конфигурировании системы и в интеграции программного обеспечения. При запуске проекта автоматизации погрузчиков на заводе проектная поддержка Wesar позволяет минимизировать риски на этапе запуска и добиться наилучших долгосрочных результатов.
Как инженерам следует сделать окончательный выбор между F3-1500 и F4-1000C?
Окончательное решение о выборе между двумя вариантами складских помещений должно основываться на конкретных инженерных задачах, возникающих на конкретном заводе. Инженеры должны сравнить и сопоставить предлагаемые операционные цели для каждого из двух рассматриваемых складов, а также планировку каждого склада, типичные суточные/пиковые нагрузки, предлагаемые методы хранения и потенциал для будущей автоматизации точек комплектации и т. д., прежде чем определить наилучший вариант.
Выберите F3-1500, если основная потребность — горизонтальная транспортировка паллет.
F3-1500 — идеальный выбор, если ваша основная задача — перемещение паллетов по цеху. Перемещение продукции, доставка сырья, перемещение готовой продукции и прямые перевозки — все это отличные области применения данного устройства.
Заводы с длинными маршрутами, большим количеством перемещений паллет и небольшим количеством укладки предпочитают использовать F3-1500.
Выберите F4-1000C, если основная потребность — вертикальное штабелирование.
F4-1000C — оптимальное решение, когда основная задача заключается в штабелировании паллет, размещении их на стеллажах или оптимизации складского пространства. В таких условиях необходимо управлять как компактным складом, так и большим количеством автоматизированных систем хранения и поиска.
При работе с заводами, которые уже имеют стеллажные системы хранения и ограниченную площадь, приоритет следует отдавать возможности штабелирования.
Рассмотрите обе модели для создания комплексной системы автоматизации паллетирования.
Для крупных заводов нет необходимости выбирать одну единственную модель станка. F3-1500 в сочетании с F4-1000C может быть интегрирован в систему автоматизации паллетирования.
Модель F3-1500 особенно хорошо подходит для горизонтальной транспортировки на большие расстояния, а модель F4-1000C идеально подходит для работы с материалами на стеллажах и штабелирования. В условиях интеллектуальной логистики это значительно повышает эффективность и обеспечивает большую гибкость.
Заключение
Итак, для данного применения у нас есть F3-1500 и F4-1000C. На заводе у нас две задачи: горизонтальная транспортировка паллет по производственному и складскому помещениям, а также вертикальное штабелирование продукции на заводе, размещение её на стеллажах и снятие со стеллажей для хранения. Модель F3-1500 в основном предназначена для перемещения устойчивых паллет с продукцией по заводу, тогда как F4-1000C специально разработана для вертикального применения, например, для размещения продукции на стеллажах и снятия её со стеллажей для хранения.
Теперь инженеры на заводе могут выбрать оптимальную систему обработки паллет для своего рабочего процесса. Оценивая все ключевые параметры рабочего процесса, включая полезную нагрузку, высоту подъема, ширину прохода и многое другое, они могут выбрать лучшую модель робота, соответствующую их конкретным потребностям. Выбрав подходящего робота для конкретных требований своего рабочего процесса, инженеры на заводе могут создать самую безопасную, эффективную и интеллектуальную систему обработки паллет для своего предприятия.
Часто задаваемые вопросы
1. В чем основное различие между F3-1500 и F4-1000C?
Вилочный погрузчик F3-1500 больше подходит для горизонтального перемещения паллет по полу завода, тогда как вилочный погрузчик F4-1000C больше подходит для вертикального штабелирования паллет на стеллажах внутри завода. Выбор между ними зависит от того, нужно ли заводу перемещать паллеты по полу, хранить их на стеллажах или и то, и другое.
2. Какая модель лучше подходит для перемещения материалов на производственной линии?
Грузовик F3-1500, как правило, является лучшим выбором для перемещения материалов на производственной линии. Этот погрузчик предназначен для обеспечения стабильной доставки паллетов от точки к точке на производственных площадках. Грузовики F3-1500 хорошо подходят для перемещения сырья, незавершенной продукции и готовой продукции между производственными и складскими помещениями.
3. Можно ли использовать F3-1500 и F4-1000C на одном заводе?
На многих заводах обе модели используются в системах автоматизации. Модель F3-1500 предназначена для перемещения паллетов на большие расстояния в горизонтальном направлении, а модель F4-1000C — для подъема и размещения паллет на стеллажах в складских помещениях.


 Russian
 English
 Chinese
 Japanese
 Italian
 Korean
 Spanish
 Arabic
 French
 German