


Случаи применения
|
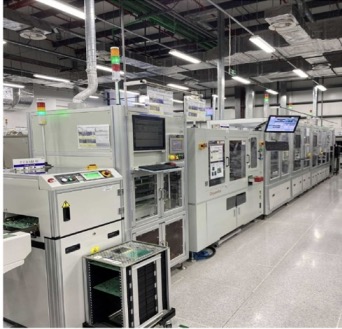
Обслуживание станков и поддержка станков с ЧПУ. |
Проверка, сортировка и несложная сборка. |
 |
 |
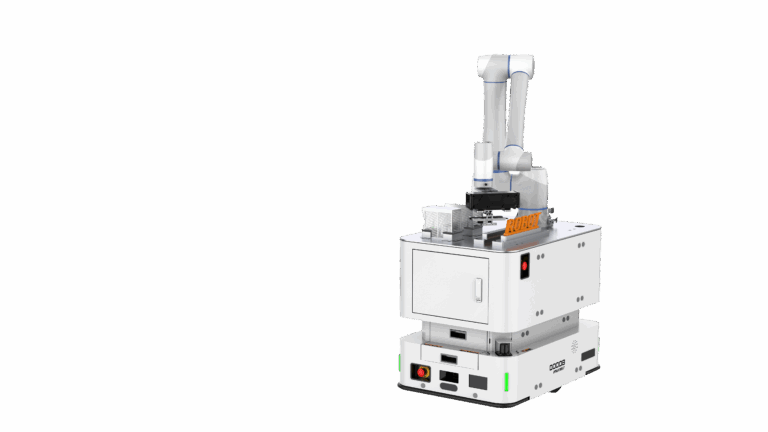
| Базовый параметр | Режим навигации | 20 штрих -код / L-SLAM / V-SLAM |
| Размер (L × w × h) (мм) | 950*650*1620 | |
| Диаметр вращения (мм) | 1092 | |
| Размер платформы подъема (мм) | / | |
| Подъемный ход (мм) | / | |
| Подъемная структура тип | / | |
| Вес (кг) | 286 | |
| Вес груза (кг) | 600 | |
| Человеческое взаимодействие | Цифровая трубка | |
| Безопасность | Фронтальная защита | Лазер |
| Задняя защита | – | |
| Боковая защита | – | |
| Звуковая и легкая тревога | Поддерживать | |
| Лазерная лампа | – | |
| Бампер полоса | Поддерживать | |
| Кнопка аварийной остановки | Поддерживать | |
| Производительность движения | Rated Running Speed (пусто) (mm /s) | 1200 |
| Rated Acceleration (пусто) (mm /s2) | 1000 | |
| Точность позиционирования (мм) / (° | ± 10 / ± 1 | |
| Производительность батареи | Время выполнения (h) | 8 |
| Время зарядки (H) | ≤ 2 |






 Russian
 English
 Chinese
 Japanese
 Italian
 Korean
 Spanish
 Arabic
 French
 German