
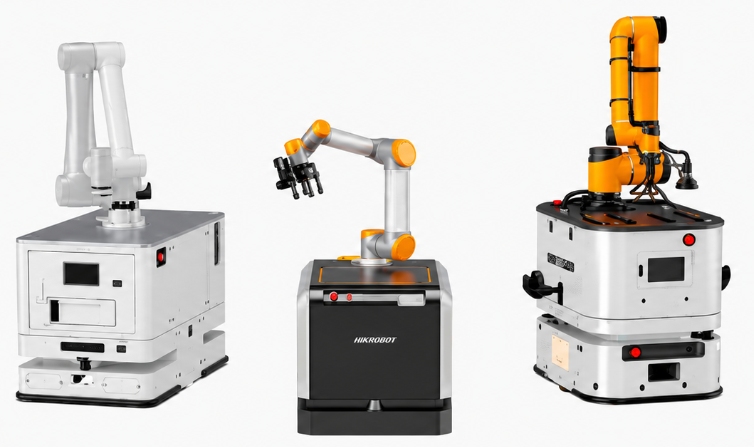
AGV(자동 운반 로봇)는 위치 간 자재를 운반하고, 로봇 팔은 작업대에서 정밀한 작업을 수행합니다. 이 둘을 결합하면 이동형 매니퓰레이터, 즉 이동, 위치 설정, 물체 인식 및 핸들링 작업 완료가 가능한 복합 로봇이 탄생합니다. 이러한 AGV와 로봇 팔의 통합은 고정된 생산 셀을 넘어 자동화 범위를 확장합니다. 유연 생산 환경에서 기계 관리, 라인 측면 자재 보충, 샘플 이송, 검사 지원 및 픽앤플레이스 워크플로우를 지원할 수 있습니다. 동일한 개념은 동적 내비게이션이 필요한 경우 AMR(자율 이동 로봇)을 기반으로도 적용할 수 있으므로, AGV, AMR, 로봇 팔 및 이동형 협동 로봇은 개별 장비가 아닌 하나의 운영 체제의 구성 요소로 평가해야 합니다.
AGV 로봇 팔 복합 로봇이란 무엇인가?
복합 로봇은 이동성과 조작 기능을 결합한 로봇입니다. 이동 베이스는 운반 기능을 제공하고, 로봇 팔, 그리퍼, 비전 시스템, 컨트롤러 및 소프트웨어는 각 목적지에서 작업을 완료합니다. Wesar는 이러한 유형의 솔루션을 자사 제품군에 포함시킵니다. 모바일 협업 로봇 MCR 포트폴리오. 탑재량, 도달 거리, 정밀도, 엔드 이펙터, 스테이션 인터페이스 및 경로에 따라 정확한 구성을 선택해야 합니다.
이동식 받침대는 발을 제공합니다
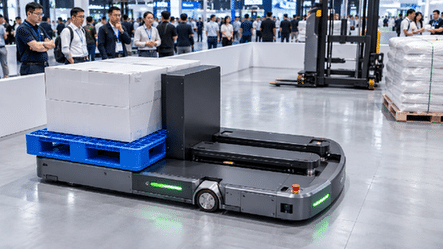
AGV 또는 AMR의 베이스는 탑재량, 설치 공간, 내비게이션 방식, 회전 동작, 정지 정확도, 작동 시간, 충전 속도 및 교통 상황과의 상호 작용에 영향을 미칩니다. 베이스는 안정성을 저해하지 않으면서 로봇 팔, 컨트롤러, 비전 하드웨어, 공구 및 작업물을 운반해야 합니다. 소형 베이스는 접근성을 향상시킬 수 있는 반면, 대형 플랫폼은 더 많은 탑재량과 더 넓은 지원 영역을 제공할 수 있습니다.
로봇 팔은 손의 역할을 합니다.
로봇 팔은 도달 거리, 자유도, 반복성, 속도 및 유효 작업 영역을 결정합니다. 엔드 이펙터는 이러한 움직임을 작업으로 변환합니다. 예를 들어 트레이를 잡거나, 기계 문을 열거나, 부품을 로드하거나, 샘플을 처리하거나, 부품을 검사용으로 제시하는 등의 작업을 수행합니다. 공구 및 부품 감지 기능을 통해 베이스가 움직이기 전에 안전한 고정 상태를 확인해야 합니다.
시각과 제어는 눈과 뇌에 의해 이루어집니다.
비전 유도 로봇은 부품의 위치를 파악하고, 방향을 식별하며, 작업대 내의 변동을 보정할 수 있습니다. 컨트롤러는 위치 파악, 도킹, 로봇 팔의 움직임, 장비 신호 및 복구 로직을 통합적으로 제어합니다. 안전한 작동 순서는 로봇 팔이 불안정한 자세에 있는 동안 로봇 차량이 움직이지 않도록 하고, 도킹 및 작업 공간 조건이 확인될 때까지 로봇 팔의 움직임을 제한해야 합니다.
모바일 매니퓰레이터는 어디에서 가치를 창출하는가?
이동형 로봇 팔은 여러 작업대에서 동일한 자동화 기술이 필요하지만 각 작업대마다 전용 로봇 팔을 배치하기에는 부담스러울 때 가장 효과적입니다. 또한 제품 구성, 작업 경로 또는 생산 우선순위가 변경될 때도 유용하게 활용될 수 있습니다. 사업 타당성 분석 시에는 공유 로봇의 이동 및 설정 시간과 이를 통해 얻을 수 있는 활용도 및 유연성을 비교해야 합니다.
기계 조작 및 CNC 로딩
기계 조작 시, 복합 소재 로봇은 가공되지 않은 부품이나 트레이를 기계로 운반하고, 도킹하고, 부품을 교환하고, 완성된 제품을 다음 단계로 이동시킬 수 있습니다. 이는 CNC 기계, 시험 장비 또는 검사 스테이션에서 반복적인 수동 적재 작업을 줄여줄 수 있습니다. 안정적인 운영을 위해서는 도어 신호, 척 또는 고정 장치 상태, 부품 존재 여부 확인, 도달 거리 분석, 그리고 걸림이나 불량 부품 발생 시 정의된 대응 메커니즘이 필수적입니다.
라인 측 보충 및 재공품 이송
로봇 팔이 장착된 AGV는 상자, 트레이 또는 부품을 운반하여 일반적인 하차 구역에 멈추는 대신 생산 라인 옆 특정 지점에 놓을 수 있습니다. 전자 제품, 자동차 부품 및 기계 생산 분야에서 이는 창고 물류와 조립 작업을 연결할 수 있습니다. 설계 시 작업자가 해당 작업대를 공유할지 여부와 로봇 팔이 협업 작업에 적합한지 여부를 명확히 해야 합니다.
검사 샘플 및 공구 이동
이동형 협동 로봇은 계측기, 샘플, 공구 또는 소형 가공물을 제어된 위치 간에 이동시킬 수 있습니다. 로봇은 부품을 카메라나 측정 장치에 제시한 다음, 공정 로직에 따라 결과를 전달할 수 있습니다. 이는 유연한 자동화를 지원하지만, 프로젝트에는 여전히 추적성, 교정, 접근 제어 및 안정적인 제시 형상이 필요합니다.
AGV와 로봇 팔은 어떻게 함께 설계되어야 할까요?
성공적인 통합은 하나의 통합된 위험 및 성능 모델에서 시작됩니다. 탑재량, 도달 거리, 속도, 무게 중심, 정지 동작, 도킹 허용 오차 및 스테이션 주기 시간을 함께 계산해야 합니다. 로봇 팔과 이동 기지를 별도로 구매하는 방식으로는 안정성, 전력, 통신 또는 안전 책임 측면에서 공백이 발생할 수 있습니다.
팔 작업 공간 전체에서 안정성을 확인하십시오.
위험한 상황은 이동을 위해 팔을 접었을 때가 아니라, 작업물을 장착한 상태로 팔이 완전히 펴졌을 때 발생할 수 있습니다. 엔지니어는 필요한 모든 자세에 대해 정적 및 동적 하중을 분석해야 합니다. 기계적 정지 장치, 소프트웨어 제한, 지지 장치 또는 팔의 작동 범위 제한이 필요할 수 있습니다. 차량은 승인된 팔 및 공구 위치에서만 이동해야 합니다.
필요한 작업 정확도에 맞춰 도킹 설계를 진행합니다.
내비게이션 정확도와 조작 정확도는 관련이 있지만 동일하지는 않습니다. 공정에서 부품을 정밀하게 배치해야 하는 경우, 시스템은 스테이션 랜드마크, 머신 비전, 기계적 정렬 또는 도착 후 보정 루틴을 사용할 수 있습니다. 목표는 단순히 정확한 차량 주차가 아니라 반복 가능한 작업 완료입니다.
다양한 동작 모드에 걸쳐 안전성을 확보합니다.
위험 평가에는 이동, 도킹, 로봇 팔 작동, 공구 작동, 작업자 출입, 오류 복구 및 유지 보수가 포함되어야 합니다. 안전 스캐너, 비상 정지 장치, 속도 제한, 보호 구역, 연동 장치 및 상태 표시기는 하나의 시스템으로 작동해야 합니다. 협동 로봇 팔이 모든 이동형 조작 작업을 자동으로 협동 작업으로 만들어주는 것은 아닙니다. 공구, 작업물, 속도 및 작업 환경은 여전히 중요합니다.
소프트웨어와 공장 시스템은 어떻게 작업 흐름을 조율하는가?
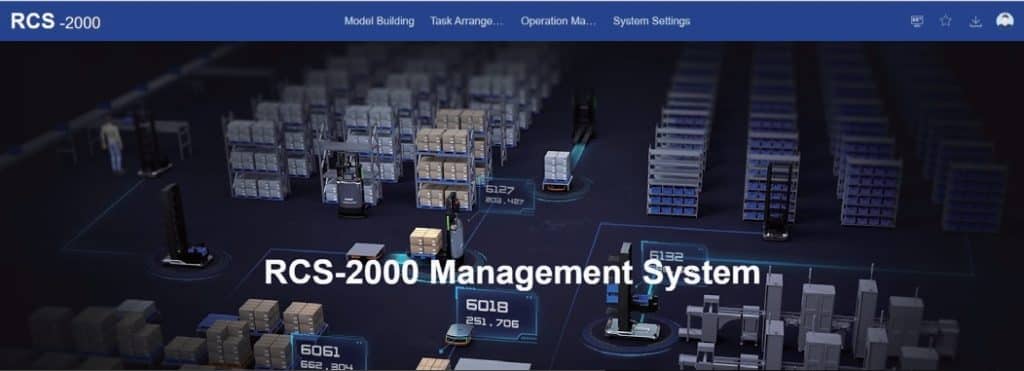
워크플로는 MES, WMS, ERP 또는 생산 셀에서 시작될 수 있습니다. RCS-2000 로봇 제어 시스템 AGV 또는 AMR을 할당하고, 교통 흐름을 관리하고, 목적지로 보낼 수 있습니다. 스테이션에 도착하면 로봇은 기계와 상태를 교환하고 팔 동작 시퀀스를 시작합니다. 웨사르의 소프트웨어 플랫폼 이 정보 흐름을 설계할 때 평가할 수 있는 로봇, 창고 및 자재 관리 기능이 포함됩니다.
상태 머신과 예외 처리 경로를 정의합니다.
각 단계에는 명확한 명령, 확인, 시간 초과 및 복구 조치가 있어야 합니다. 일반적인 상태로는 작업 수락, 경로 확보, 스테이션 준비 완료, 도킹 완료, 암 활성화, 부품 감지, 작업 완료 및 출발 승인이 있습니다. 부품 누락, 파지 실패, 통로 막힘, 기계 경보 또는 배터리 부족과 같은 예외 상황에 대해서는 담당자가 책임을 지고 안전한 대체 방안을 마련해야 합니다.
복합 로봇 통합에 Wesar를 고려해야 하는 이유는 무엇일까요?
웨사르 인텔리전스 주식회사 당사는 AGV 로봇, AMR, 창고 시스템, 소프트웨어, 장비 제조, 프로젝트 실행 및 지원을 아우르는 지능형 공장 솔루션을 제공합니다. 이러한 시스템 수준의 범위는 복합 로봇 공학에 중요한데, 이동 베이스, 로봇 팔, 소프트웨어, 스테이션 장비 및 생산 공정이 서로 연동되어야 하기 때문입니다. 구매자는 목표 작업, 부품 및 공구 데이터, 스테이션 도면, 경로 조건, 처리량 및 시스템 인터페이스 목록을 바탕으로 시작해야 합니다.
결론
AGV와 로봇 팔의 통합은 운송을 유연한 이동형 조작으로 전환합니다. 가장 유망한 응용 분야는 단순히 새로운 기술에 있는 것이 아니라, 하나의 이동형 로봇이 여러 위치에서 반복적으로 부품을 이동, 도킹, 식별, 파지, 적재, 하역 또는 제시할 수 있는 작업입니다. AGV 또는 AMR을 기반으로 하든, 성공은 안정성, 작업 정확도, 안전성, 동력, 엔드 이펙터 설계 및 소프트웨어 연동에 달려 있습니다. 정교하게 설계된 이동형 매니퓰레이터는 변화하는 공장 작업 흐름에 적응하면서 창고 로봇 공학과 생산 자동화를 연결할 수 있습니다.
자주 묻는 질문
로봇 팔이 장착된 AGV와 고정형 로봇 셀의 차이점은 무엇인가요?
고정 셀은 한 위치에서 작업을 수행합니다. 로봇 팔이 장착된 AGV는 여러 스테이션에서 작업을 수행할 수 있지만 이동 및 도킹에 시간을 소모해야 합니다. 최적의 선택은 활용률, 사이클 시간, 경로 가용성, 작업 반복성, 안전성, 그리고 생산 레이아웃 변경 빈도에 따라 달라집니다.
AMR 로봇 팔이 기계 조작을 수행할 수 있습니까?
네, 탑재량, 도달 거리, 도킹, 기계 통신, 부품 제시, 보호 장치 및 복구 로직이 해당 공정에 맞게 설계된 경우 가능합니다. 타당성 조사에서는 로봇 팔의 명목상 도달 거리나 탑재량만을 평가하는 것이 아니라 전체 과정을 검증해야 합니다.
모바일 매니퓰레이터 프로젝트 견적을 내는 데 필요한 데이터는 무엇입니까?
부품 중량 및 도면, 픽업 및 배치 허용 오차, 필요한 암 도달 거리, 공구 개념, 스테이션 레이아웃, 기계 신호, 경로 치수, 바닥 조건, 사이클 목표, 교대 근무 패턴, 충전 계획, 사용자 상호 작용, MES, WMS, ERP 또는 장비 인터페이스를 제공하십시오.






 Korean
 English
 Russian
 Chinese
 Japanese
 Italian
 Spanish
 Arabic
 French
 German