
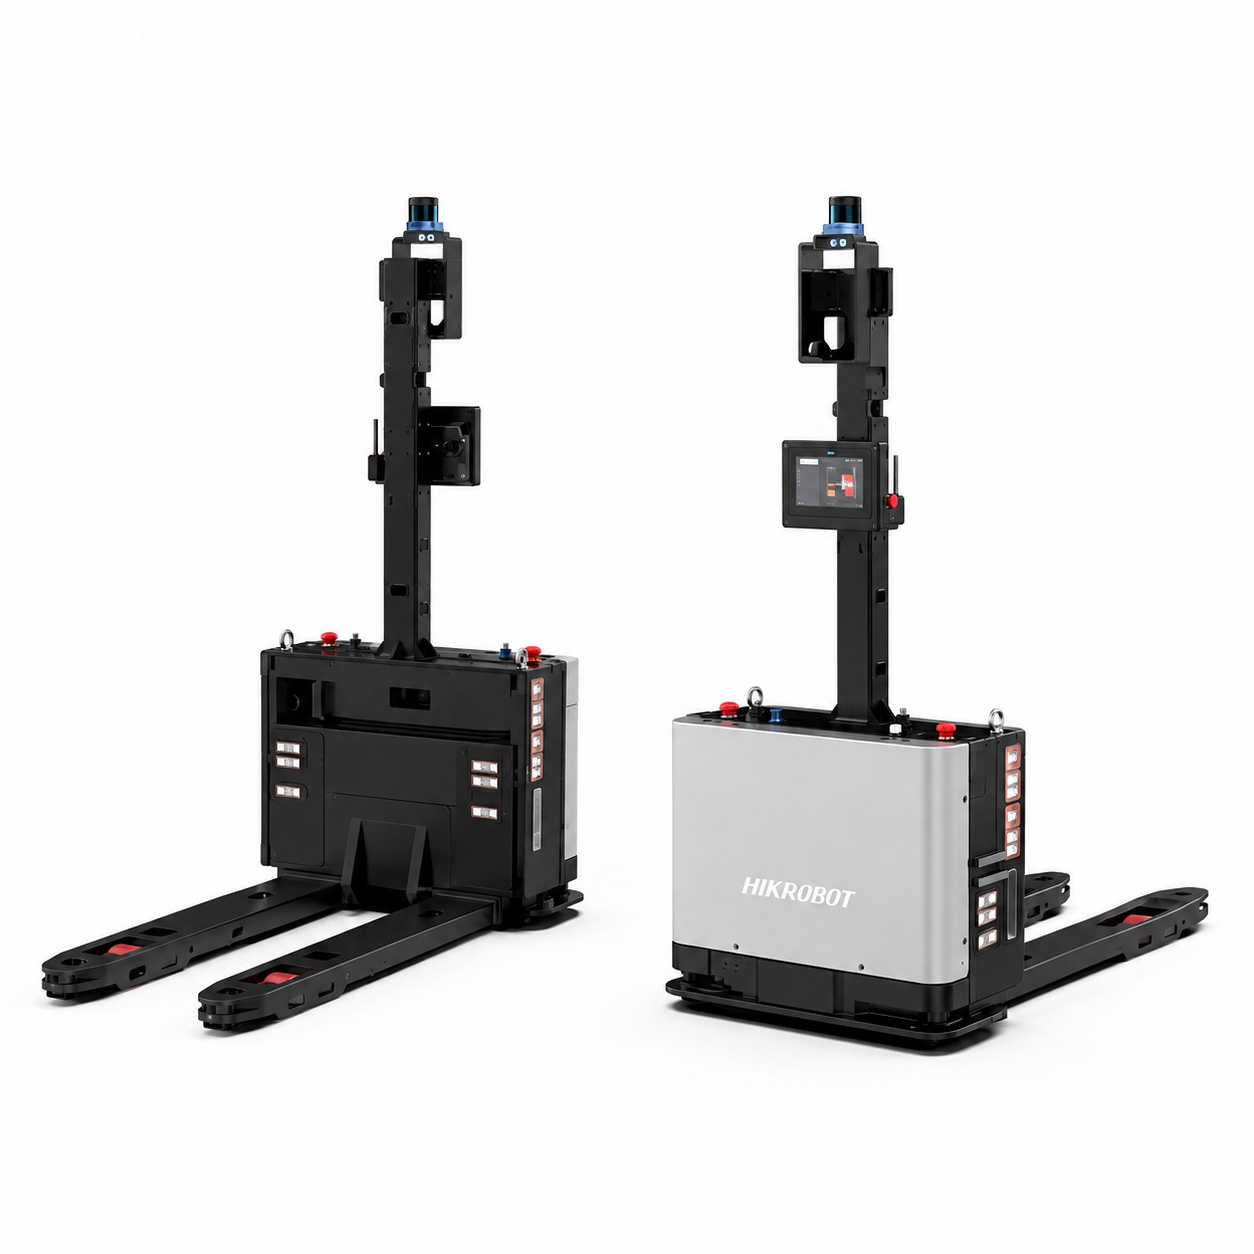
倉庫と生産ラインを結ぶリンクは、あらゆる製造工場において重要な資材の流れ経路として機能します。原材料は予定通りに倉庫から出荷されなければなりません。次に、パレットはラインサイドの正確なステーションに到達する必要があります。仕掛品は異なる作業場間を移動することもあります。最後に、完成品は保管場所または出荷場所に戻されなければなりません。フォークリフトAGVは、このパレットの流れ全体を自動化します。AGVは、各搬送に人間の運転手を必要とせずにこれを実現します。製造業者は、自律型フォークリフト技術を基本的な倉庫自動化と組み合わせることができます。さらに、パレットハンドリング自動化と生産ライン物流ソフトウェアを追加することも可能です。この組み合わせにより、倉庫から生産までのプロセスがはるかに安定し、トレーサビリティが向上し、輸送の遅延が削減されます。
倉庫から生産現場への輸送がボトルネックとなることが多いのはなぜか?
生産機械は、材料が適切な量と順序で供給された場合にのみ正常に稼働します。しかし、多くの工場では依然としてフォークリフトによる手動搬送でパレット輸送を行っています。無線連絡を利用したり、厳格なスケジュールを守ったりする場合もありますが、こうした旧来の方法は、実際のリアルタイムの生産需要に合致することはほとんどありません。
手作業によるパレット移動は、なぜ遅延を引き起こすのか?
生産ラインから資材の要求があった時、人間の運転手は別の場所で作業しているかもしれません。必要なパレットが保管棚の奥深くに眠っている可能性もあります。通路が他のカートで塞がれている場合もあります。完成品が主要な搬送ポイントを占拠していることもあります。こうした些細な遅延が、日々の生産サイクルに余分な待ち時間を生み出します。そのため、倉庫と工場現場の間を往復するルートは、資材搬送の自動化に最適な対象となります。
ラインサイド配送にはスピード以上のものが必要な理由とは?
迅速な動作だけでは、信頼性の高い生産ラインのセットアップは保証されません。フォークリフトAGVはまず正確なステーションに到達する必要があります。次に、積載キャリアを識別または確認しなければなりません。その後、ロボットは非常に安全なパレットのピックアップまたはドロップオフを完了します。最後に、ステータス更新をメイン制御システムに送信します。ジャストインタイム方式の資材供給を設定する際には、車両の最高速度と同様に、正確なタイミングと安定した反復動作が重要になります。
フォークリフトAGVは、倉庫と生産現場の間でパレットをどのように移動させるのですか?
標準的なフォークリフトAGVのサイクルは、明確な搬送要求から始まります。この要求は、倉庫または生産システムから送信されます。システムはロボットを特定のピックアップポイントに割り当てます。ロボットはパレットをピックアップし、管理されたルートに沿って移動します。最後に、ラインサイドのバッファ、ワークステーション、または別の物流ノードに荷物を降ろします。
倉庫側では何が起きているのか?
AGVは床置き場から直接パレットをつかむことができます。また、搬送ステーション、自動倉庫システム、または特定の出荷場所を利用することもできます。プロジェクトの設定に基づいて、倉庫ソフトウェアが適切な荷物を解放します。同時に、ロボット制御層が最適な車両と経路を選択します。この設定により、スマートな在庫選択から自動パレット搬送を開始できます。これにより、手動によるフォークリフトの要求は完全に不要になります。
制作側では何が起こるのか?
目的地に到着すると、ロボットは原材料をライン脇のバッファまたは受け渡し場所に投下します。同じロボット群は、後で空のパレットを片付けることもできます。また、余剰資材を返却したり、仕掛品を移動させたりすることも可能です。さらに、完成品を倉庫に戻すこともできます。このような双方向の流れにより、フォークリフトAGVは倉庫業務と生産物流を非常に効果的に結びつけます。
どのフォークリフトAGV構成が資材の流れに最適か?
すべてのフォークリフトAGVが全く同じ用途向けに設計されているわけではありません。最適な構成を選択するには、工場の具体的なニーズに大きく左右されます。工場によっては、基本的な水平搬送が必要な場合もあれば、複雑なラック式保管が必要な場合もあります。また、より高い吊り上げ能力、狭い通路へのアクセス、特殊なパレットサポートが必要になる場合もあります。
F3-1500はどのような場合に水平パレット輸送に適しているのでしょうか?
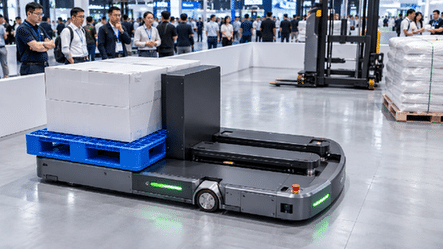
の F3-1500 フォークリフト型移動ロボット 基本的な床面パレット搬送に対応しています。定格荷重は1,500 kg、フォークリフト高さは200 mmです。公式仕様書には、1,200 × 1,000 mmのパレットに対応していると記載されています。L-SLAMまたはカスタム3D L-SLAMナビゲーションを使用します。バッテリーは6~8時間の稼働時間を提供し、2時間以内にフル充電できます。これらの明確な特徴により、原材料の配送やラインサイドステーションへの補充に非常に役立ちます。また、高積みが不要なバッファ移送や完成品の移動にも最適です。
スタッキングフォークリフトAGVはどのような場合により適しているか?
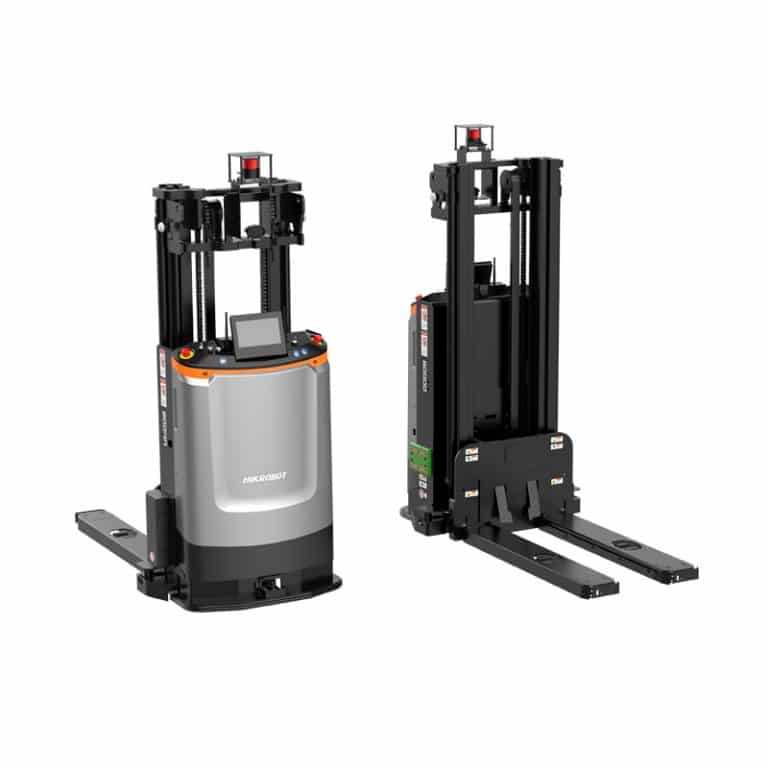
倉庫で背の高いラックからパレットを出し入れする必要がある場合は、積み重ねモデルの方がはるかに優れていることが証明されています。Wesar's フォークリフト移動ロボット(FMR)シリーズ 運搬、積み重ね、全方向移動など、多様なスタイルに対応しています。この多様性により、実際の保管場所や生産エリアに最適な輸送構成を設計できます。これにより、管理者はあらゆるルートに単一の車両タイプを無理やり割り当てる必要がなくなります。
WMS、MES、RCSは、倉庫と生産ライン間のフローをどのように同期させるのか?
フォークリフトAGVは、パレットの物理的な移動がデジタル倉庫や生産計画に直接リンクすることで、はるかに大きな価値を発揮します。最新のスマートファクトリーでは、WMS、MES、RCSといったプログラムがそれぞれ、日々のプロセスの異なるレイヤーを管理しています。
在庫管理や生産依頼は、どのようにロボットのタスクに変換されるのですか?
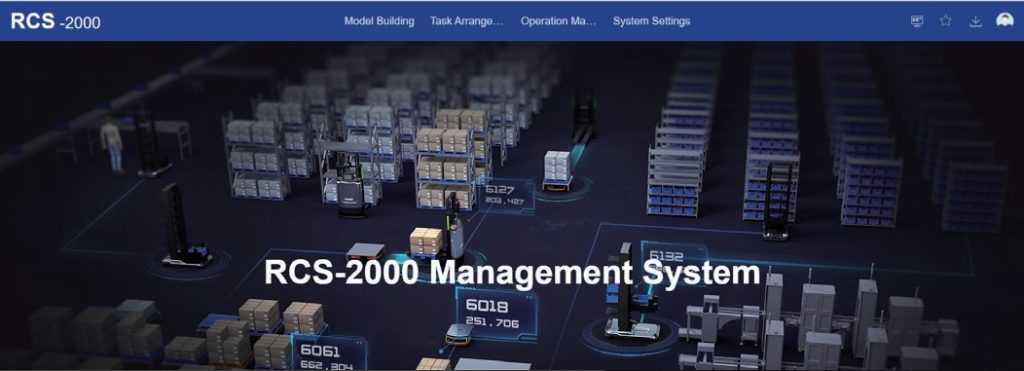
WMSは利用可能な在庫を確認し、倉庫タスクを送信します。一方、MESはその時点で生産ラインが必要としているものを正確に共有します。このデータを受け取った後、 RCS-2000ロボット制御システム タスクの割り当てを処理します。また、AGVのスケジュール管理や走行ルートのマッピングも行います。この緊密な連携により、複数のロボットが単一の通路や狭い搬送ポイントを巡って争う事態を防ぎます。結果として、ラインサイドへの資材供給がより安定的に行われます。
ソフトウェア統合によってトレーサビリティが向上する理由とは?
フォークリフトAGVをWMSとMESに接続することで、パレットの移動ごとに即座にデジタルフィードバックが得られます。倉庫スタッフは、タスクが発行されたか、ピックアップされたか、配送されたか、保留されているかを簡単に確認できます。生産チームも、入荷するすべての資材をより明確に把握できます。Wesarはこのトピックに関する役立つガイドを公開しています。ガイドでは、 AGVシステムはWMSおよびMESプラットフォームと統合されます。この統合により、倉庫と生産現場の両方でリアルタイムのチームワークが可能になります。
倉庫と生産ラインの間でフォークリフトAGVを導入する前に確認すべき事項は何ですか?
堅牢な倉庫から生産現場へのAGV(無人搬送車)プロジェクトを構築するには、実際の現場状況が非常に重要です。車両の積載能力は依然として重要ですが、考慮すべきエンジニアリング上の要素はそれだけではありません。
パレット、通路、および搬送ポイントは設計にどのような影響を与えるか?
エンジニアはまず、パレットのサイズとフォークの進入形状を確認する必要があります。また、荷重中心、ピックアップ高さ、通路幅も確認しなければなりません。その他の重要な詳細事項としては、旋回半径、ドアの高さ、横方向の通路、床の傾斜、ラインサイドの移送場所などが挙げられます。フォークリフトAGVは適切な重量を完璧に運搬できるかもしれませんが、パレットにスムーズに進入できなかったり、経路をスムーズに走行できなかったりすれば、実用的な選択肢とは言えません。
タクトタイムと車両台数は、パフォーマンスにどのように影響しますか?
AGVの適切な台数を決定するには、いくつかの要因を考慮する必要があります。これには、ルートの長さ、積載量、空車走行時間などが含まれます。ピックアップの遅延、ドロップオフ速度、急カーブ、交通状況、充電習慣、生産サイクルも非常に重要です。工場は、1時間あたりの必要な移動数に基づいて車両台数を決定する必要があります。単に車両を追加するだけでは、賢明な解決策とは言えません。Wesarの最近の調査によると、 AGV車両台数選定に関するガイダンス この点をうまく説明しています。正確な車両台数を算出するには、物流サイクル全体を分析する必要がある理由が分かります。
倉庫から生産現場へのAGVプロジェクトにおいて、Wesarと提携するメリットとは?
ウェサール・インテリジェンス株式会社 同社は、フォークリフト型移動ロボットに加え、倉庫管理ソフトウェアやロボット制御ソフトウェアも提供しています。さらに、プロジェクト計画、システム統合、物理的なセットアップ、そして継続的なアフターサービスも担当しています。この包括的なサービスにより、チームは倉庫のルート、生産工程、パレットの種類などを一度に評価できます。また、搬送ステーション、充電プラン、ソフトウェア連携などもまとめて検討できます。現代の製造業者にとって、このような包括的なシステムレベルのアプローチは、はるかに有益です。基本的な製品カタログから自律型フォークリフトを選ぶだけよりも、はるかに優れています。
結論
フォークリフトAGVは、倉庫と生産ラインを効果的に連携させます。在庫ゾーンと製造エリア間の単調で繰り返しのパレット搬送を自動化することで、これを実現します。これらのロボットは、ラインサイドのバッファに原材料を投下したり、仕掛品を移動させたり、空のロードキャリアを返却したりすることができます。さらに、完成品を保管場所まで運び戻しながら、常にデジタルタスク更新情報を送信します。管理者がフォークリフトAGVを特定のパレットとルートに完璧に適合させたときに、最高の成果が得られます。その後、ロボットをWMS、MES、RCSプラットフォームに接続する必要があります。これにより、自動パレット搬送が実際の生産需要に確実に追従することが保証されます。この重要な役割において、フォークリフトAGVは単なる無人機械以上の役割を果たします。現代の工場内物流において、能動的でスマートなパートナーとして活躍するのです。
よくある質問
1. 倉庫と生産ラインの間におけるフォークリフトAGVの主な役割は何ですか?
その主な役割は、パレットの日常的な搬送を自動化することです。これには、保管ラック、搬送場所、ラインサイドのバッファ間での物品の移動が含まれます。また、生産ステーションや完成品ゾーンも対象としています。これにより、工場におけるフォークリフトによる無数の手動搬送への依存度を大幅に低減できます。
2. フォークリフトAGVはWMSおよびMESシステムと連携できますか?
はい、もちろん可能です。WMSは倉庫管理と在庫管理業務を担当し、MESは当日の正確な生産ニーズを概説します。そして最後に、RCSが特定の車両を割り当て、走行ルートを計画します。これにより、物理的なパレットの移動とデジタル上の工場需要が完全に同期されます。
3. 倉庫から生産ラインへの搬送用途すべてに適したフォークリフトAGVのモデルは存在するのでしょうか?
いいえ、そうではありません。管理者は車両構成を選択する前に、多くの詳細を確認する必要があります。水平搬送のニーズ、積み重ね高さ、パレットの種類などを検討する必要があります。また、積載制限、通路幅、安全な旋回スペースも測定する必要があります。最後に、搬送インターフェースと日々の生産サイクルを慎重に検討する必要があります。






 Japanese
 English
 Russian
 Chinese
 Italian
 Korean
 Spanish
 Arabic
 French
 German