
AGVは資材を複数の場所へ搬送し、ロボットアームはステーションで精密な作業を行います。これらを組み合わせることで、移動式マニピュレータ、すなわち移動、位置決め、物体認識、ハンドリング作業の完了が可能な複合ロボットが実現します。このAGVとロボットアームの統合により、自動化は固定セルを超えて拡張されます。フレキシブル生産において、機械の監視、ラインサイドへの補充、サンプルの移送、検査支援、ピックアンドプレースなどのワークフローをサポートできます。また、動的なナビゲーションが適切な場合には、AMRベースを使用することもできます。そのため、AGV、AMR、ロボットアーム、および移動式協働ロボットは、個別の機械としてではなく、単一のオペレーティングシステムの一部として評価されるべきです。
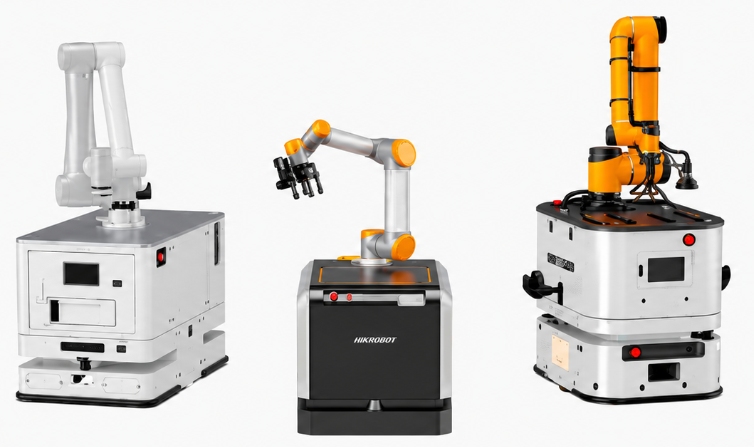
AGVロボットアーム複合ロボットとは何か
複合ロボットは、移動動作と操作動作を組み合わせたものです。移動ベースが搬送機能を提供し、アーム、グリッパー、ビジョンシステム、コントローラー、ソフトウェアが各目的地で作業を完了します。Wesar はこの種のソリューションを、 モバイル協働ロボット MCR ポートフォリオ。ペイロード、到達距離、精度、エンドエフェクタ、ステーションインターフェース、および経路について、正確な構成を選択する必要があります。
移動式ベースは脚部を備えています
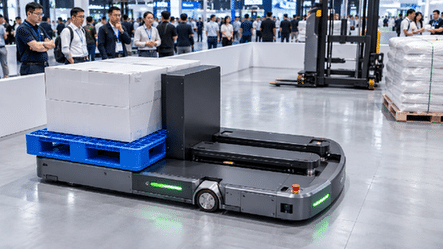
AGVまたはAMRのベースは、積載量、設置面積、ナビゲーション方式、旋回挙動、停止精度、稼働時間、充電、および交通との相互作用を決定します。ベースは、安定性を損なうことなく、アーム、コントローラ、ビジョンハードウェア、ツール、およびワークピースを搭載する必要があります。コンパクトなベースはアクセス性を向上させる一方、より大きなプラットフォームはより多くの積載量とより広い支持領域を提供します。
ロボットアームは手を提供する
アームは、到達範囲、自由度、再現性、速度、および使用可能な作業範囲を決定します。エンドエフェクタは、その動作を、トレイの把持、機械のドアの開閉、部品の装填、サンプルの取り扱い、または検査用の部品の提示といった作業に変換します。ベースが動作する前に、ツールと部品のセンシングによって確実な把持が確認される必要があります。
視覚と制御は目と脳に備わっている
ビジョン誘導ロボットは、部品の位置特定、向きの識別、ステーションにおけるばらつきの補正を行うことができます。コントローラは、位置特定、ドッキング、アームの動作、機器信号、および復旧ロジックを調整します。安全な動作シーケンスでは、アームが不安定な姿勢にある間は車両が動かないようにし、ドッキングと作業空間の状態が確認されるまでアームの動作を停止する必要があります。
モバイルマニピュレーターはどこで価値を生み出すのか
複数のステーションで同じ自動化スキルが必要だが、各ステーションに専用のアームを設置するほどのメリットがない場合、移動式マニピュレーターは最も魅力的な選択肢となります。また、製品構成、配送ルート、生産優先順位が変更になった場合にも役立ちます。事業計画においては、共有ロボットの移動時間とセットアップ時間、そしてそれによって得られる稼働率と柔軟性を比較検討する必要があります。
機械操作とCNCへの部品供給
機械操作においては、複合ロボットはブランク材やトレイを機械まで運び、ドッキングさせ、部品を交換し、完成品を次の工程へ移動させることができます。これにより、CNC機械、試験装置、検査ステーションなどにおける反復的な手動搬送作業を削減できます。確実な動作は、ドア信号、チャックまたは治具の状態、部品の有無の確認、到達範囲の分析、および詰まりや不良部品に対する明確な対応によって決まります。
ラインサイドへの補充および仕掛品の移送
ロボットアームを備えたAGVは、コンテナ、トレイ、または部品を搬送し、一般的なドロップゾーンで停止するのではなく、ライン脇の特定の場所に配置することができます。電子機器、自動車部品、機械製造などの分野では、これにより倉庫物流と組立作業を連携させることができます。設計においては、作業ステーションを人が共有するかどうか、またアームが協働作業を想定しているかどうかを明確にする必要があります。
検査サンプルとツールの移動
移動式協働ロボットは、ゲージ、サンプル、工具、または小型ワークピースを制御された場所間で移動させることができます。部品をカメラや測定装置に提示し、プロセスロジックに従って結果をルーティングすることも可能です。これにより柔軟な自動化が可能になりますが、プロジェクトにはトレーサビリティ、キャリブレーション、アクセス制御、および安定した提示ジオメトリが依然として必要です。
AGVとロボットアームはどのように連携して設計されるべきか
統合を成功させるには、リスクと性能を統合したモデルを作成することが不可欠です。ペイロード、到達距離、速度、重心位置、停止挙動、ドッキング許容範囲、ステーションサイクルタイムなどをすべて同時に計算する必要があります。アームと移動ベースを別々に購入すると、安定性、電力、通信、安全責任の面で抜け穴が生じる可能性があります。
アームの作業空間全体で安定性を確認してください。
危険な状態は、アームが移動のために折りたたまれている時ではなく、ワークピースを装着した状態で完全に伸展している時に発生する可能性があります。エンジニアは、必要なすべての姿勢について静的および動的負荷を分析する必要があります。機械的なストッパー、ソフトウェアによる制限、サポート機構、またはアームの可動範囲の制限が必要になる場合があります。車両は、承認されたアームおよびツール位置でのみ移動する必要があります。
必要なタスク精度に合わせて設計ドッキングを行う
ナビゲーション精度と操作精度は関連していますが、同一ではありません。部品を精密に配置する必要がある工程では、システムはステーションのランドマーク、マシンビジョン、機械的な位置合わせ、または到着後のキャリブレーションルーチンを使用する場合があります。目標は、単に車両を正確に駐車することではなく、繰り返し可能な作業完了です。
動作モード全体にわたる安全性の調整
リスク評価は、移動、ドッキング、アーム操作、ツール動作、人員の進入、障害復旧、およびメンテナンスを網羅する必要があります。安全スキャナ、緊急停止、速度制限、保護区域、インターロック、およびステータスインジケータは、一体のシステムとして機能しなければなりません。協働アームを導入したからといって、すべての移動操作作業が自動的に協働作業になるわけではありません。ツール、ワークピース、速度、および環境は依然として重要な要素です。
ソフトウェアと工場システムはどのようにワークフローを調整するのか
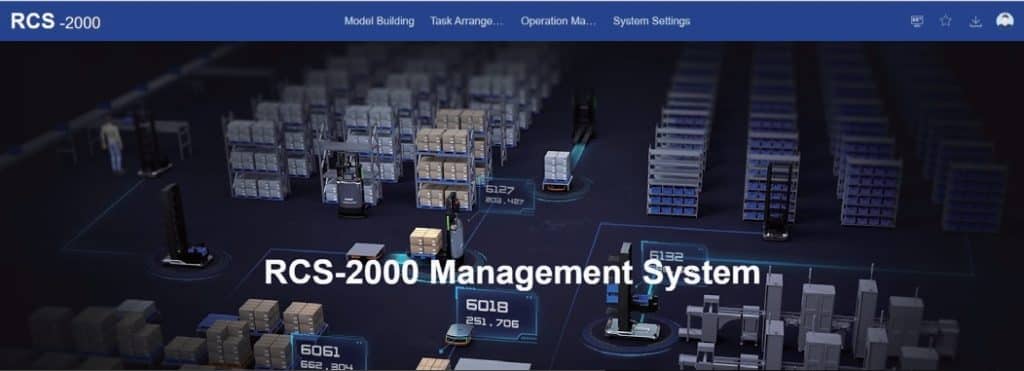
ワークフローは、MES、WMS、ERP、または生産セルから開始される場合があります。 RCS-2000ロボット制御システム AGVまたはAMRを割り当て、トラフィックを管理し、目的地に送信できます。ステーションでは、ロボットは機械とステータスを交換し、アームシーケンスを開始します。Wesarの ソフトウェアプラットフォーム この情報フローを設計する際に評価できる、ロボット、倉庫、および資材管理機能が含まれます。
ステートマシンと例外パスを定義する
各ステップには、明確なコマンド、確認、タイムアウト、および復旧アクションが必要です。一般的な状態としては、タスク受理、経路クリア、ステーション準備完了、ドッキング済み、アーム有効、部品検出済み、操作完了、出発許可などが挙げられます。部品の欠落、把持失敗、通路の閉塞、機械アラーム、バッテリー残量低下などの例外的な事態が発生した場合は、責任の所在を明確にし、安全な代替手段を用意する必要があります。
複合材ロボットの統合にWesarを選ぶ理由
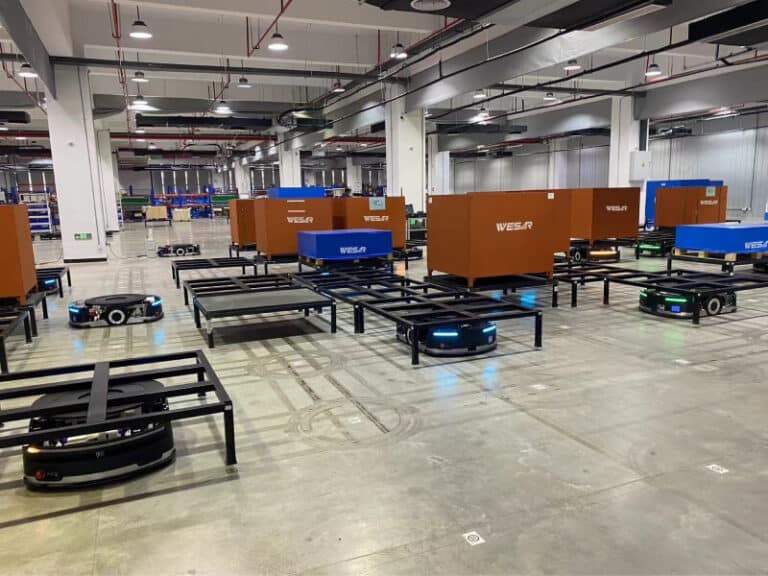
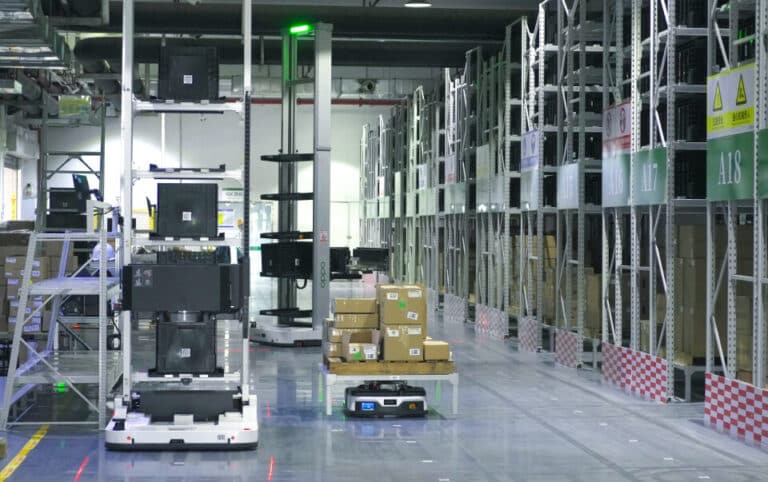
ウェサール・インテリジェンス株式会社 AGVロボット、AMR、倉庫システム、ソフトウェア、機器製造、プロジェクト実行、サポートなど、インテリジェントな工場ソリューションを提供します。このシステムレベルの範囲は、複合ロボットにとって重要です。なぜなら、移動ベース、ロボットアーム、ソフトウェア、ステーション機器、生産プロセスが連携して動作する必要があるからです。購入者は、まず対象となるタスク、部品とツールのデータ、ステーションの図面、経路条件、スループット、システムインターフェース一覧から始めるべきです。
結論
AGVとロボットアームの統合により、搬送は柔軟なモバイルマニピュレーションへと進化します。最も優れたアプリケーションは、斬新さによって定義されるものではなく、1台のモバイルロボットが複数の場所で部品を繰り返し移動、ドッキング、識別、把持、積載、荷降ろし、または搬送できるタスクです。ベースとなるロボットがAGVであろうとAMRであろうと、成功の鍵は安定性、タスク精度、安全性、パワー、エンドエフェクタ設計、そしてソフトウェア連携にあります。綿密に設計されたモバイルマニピュレータは、変化する工場ワークフローに適応しながら、倉庫ロボットと生産自動化を連携させることができます。
よくある質問
ロボットアーム付きAGVと固定式ロボットセルの違いは何ですか?
固定セルは1つの場所で作業を実行します。ロボットアームを備えたAGVは複数のステーションを搬送できますが、移動とドッキングに時間を費やす必要があります。最適な選択は、稼働率、サイクルタイム、経路の可用性、作業の再現性、安全性、および生産レイアウトの変更頻度によって異なります。
AMRロボットアームは機械の操作を行うことができますか?
はい、ペイロード、到達距離、ドッキング、機械間通信、部品搬送、安全装置、および復旧ロジックがプロセスに合わせて設計されている場合です。実現可能性調査では、アームの公称到達距離やペイロードだけを判断するのではなく、一連の動作全体を検証する必要があります。
移動式マニピュレータープロジェクトの見積もりにはどのようなデータが必要ですか?
部品の重量と図面、ピックアップと配置の許容誤差、必要なアームリーチ、ツールコンセプト、ステーションレイアウト、機械信号、経路寸法、床の状態、サイクル目標、シフトパターン、充電計画、人間との相互作用、およびMES、WMS、ERP、または機器インターフェースを提供してください。






 Japanese
 English
 Russian
 Chinese
 Italian
 Korean
 Spanish
 Arabic
 French
 German