


Casi applicativi
|
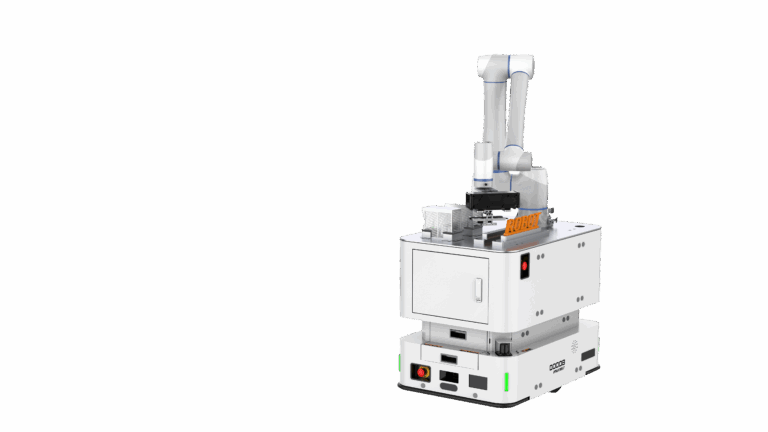
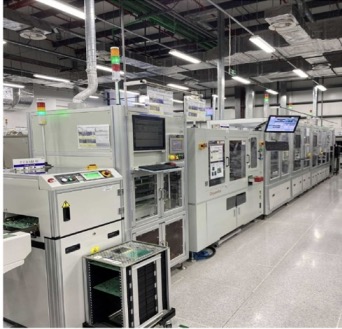
Assistenza macchine e supporto CNC |
Ispezione, smistamento e assemblaggio leggero |
 |
 |
| Parametro di base | Modalità di navigazione | 20 codici a barre/L-SLAM/V-SLAM |
| Dimensioni (L × P × A) (mm) | 950*650*1620 | |
| Diametro di rotazione (mm) | 1092 | |
| Dimensioni della piattaforma elevatrice (mm) | / | |
| Corsa di sollevamento (mm) | / | |
| Tipo di struttura di sollevamento | / | |
| Peso (kg) | 286 | |
| Peso di carico (kg) | 600 | |
| Interazione uomo-macchina | Tubo digitale | |
| Sicurezza | Protezione frontale | Laser |
| Protezione posteriore | – | |
| Protezione laterale | – | |
| Allarme sonoro e luminoso | Supporto | |
| Lampada laser di pulizia | – | |
| Striscia paraurti | Supporto | |
| pulsante di arresto di emergenza | Supporto | |
| Prestazioni di movimento | Velocità nominale di marcia (a vuoto) (mm/s) | 1200 |
| Accelerazione nominale (a vuoto) (mm/s²) | 1000 | |
| Precisione di posizionamento (mm)/(° | ± 10 / ± 1 | |
| Prestazioni della batteria | Tempo di esecuzione (h) | 8 |
| Tempo di ricarica (h) | ≤ 2 |






 Italian
 English
 Russian
 Chinese
 Japanese
 Korean
 Spanish
 Arabic
 French
 German