
Un AGV trasporta materiale tra diverse postazioni, mentre un braccio robotico esegue operazioni di precisione in una stazione. La loro combinazione dà vita a un manipolatore mobile: un robot composito in grado di spostarsi, posizionarsi, percepire un oggetto e completare un'attività di movimentazione. Questa integrazione tra AGV e braccio robotico estende l'automazione oltre le celle fisse. Può supportare l'asservimento delle macchine, il rifornimento a bordo linea, il trasferimento di campioni, il supporto all'ispezione e i flussi di lavoro di prelievo e posizionamento nella produzione flessibile. Lo stesso concetto può essere applicato anche a una base AMR quando la navigazione dinamica è appropriata; pertanto, AGV, AMR, braccio robotico e robot collaborativo mobile dovrebbero essere valutati come parti di un unico sistema operativo piuttosto che come macchine isolate.
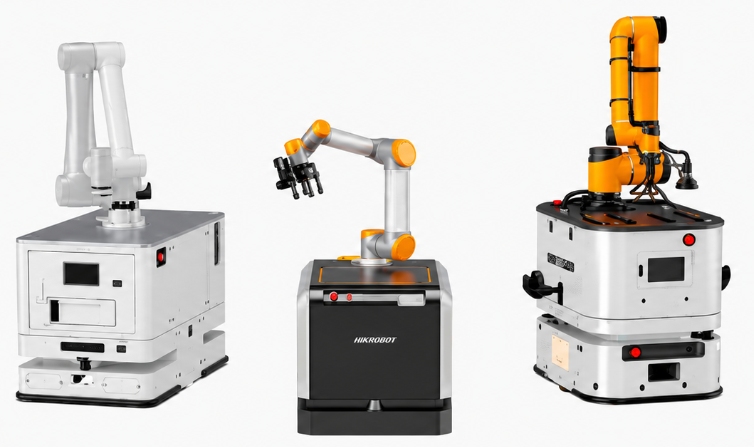
Cos'è un robot composito con braccio robotico AGV?
Un robot composito combina il movimento mobile con la manipolazione. La base mobile fornisce la funzione di trasporto, mentre il braccio, la pinza, il sistema di visione, il controller e il software completano il lavoro in ogni destinazione. Wesar raggruppa questo tipo di soluzione sotto la sua Robot collaborativo mobile MCR portfolio. La configurazione esatta deve essere selezionata per carico utile, portata, precisione, effettore finale, interfaccia di stazione e percorso.
La base mobile fornisce i piedi
La base dell'AGV o dell'AMR determina la riserva di carico utile, l'ingombro, il metodo di navigazione, il comportamento in curva, la precisione di arresto, l'autonomia, la ricarica e l'interazione con il traffico. Deve supportare il braccio, il controller, l'hardware di visione, gli utensili e il pezzo in lavorazione senza compromettere la stabilità. Una base compatta può migliorare l'accesso, mentre una piattaforma più grande può offrire un carico utile maggiore e un'area di supporto più ampia.
Il braccio robotico fornisce le mani
Il braccio determina la portata, i gradi di libertà, la ripetibilità, la velocità e l'area di lavoro utilizzabile. L'effettore finale converte tale movimento in un'attività: afferrare un vassoio, aprire lo sportello di una macchina, caricare un componente, maneggiare un campione o presentare un pezzo per l'ispezione. I sensori dell'utensile e del pezzo devono confermare una presa sicura prima che la base si muova.
La vista e il controllo forniscono agli occhi e al cervello
La robotica a guida visiva è in grado di localizzare i componenti, identificarne l'orientamento e compensare le variazioni in una stazione. Il controllore coordina la localizzazione, l'aggancio, il movimento del braccio, i segnali delle apparecchiature e la logica di ripristino. Una sequenza di sicurezza deve impedire al veicolo di muoversi mentre il braccio si trova in una posizione instabile e impedire il movimento del braccio fino a quando non vengono confermate le condizioni di aggancio e di spazio di lavoro.
Dove crea valore un manipolatore mobile?
Un manipolatore mobile è particolarmente interessante quando diverse postazioni necessitano della stessa capacità automatizzata, ma non è giustificato l'impiego di un braccio dedicato in ogni punto. Può inoltre essere utile in caso di variazioni del mix di prodotti, dei percorsi o delle priorità di produzione. L'analisi di fattibilità deve confrontare i tempi di spostamento e di configurazione del robot condiviso con l'utilizzo e la flessibilità che ne derivano.
Asservimento macchine e caricamento CNC
Per l'asservimento alle macchine, il robot composito può portare pezzi grezzi o vassoi alla macchina, agganciarsi, sostituire i componenti e spostare gli articoli completati alla fase successiva. Ciò può ridurre il carico manuale ripetitivo su macchine CNC, apparecchiature di collaudo o stazioni di ispezione. L'affidabilità dell'implementazione dipende dai segnali delle porte, dallo stato del mandrino o del dispositivo di fissaggio, dai controlli di presenza dei pezzi, dall'analisi della portata e da una risposta definita a inceppamenti o pezzi scartati.
Rifornimento a bordo linea e trasferimento dei prodotti in lavorazione
Un AGV con braccio robotico può trasportare contenitori, vassoi o componenti e posizionarli in un punto a bordo linea anziché fermarsi in una zona di scarico generica. Nei settori dell'elettronica, dei componenti automobilistici e della produzione di macchinari, questo può collegare la logistica di magazzino con le operazioni di assemblaggio. La progettazione dovrebbe chiarire se la postazione sarà condivisa da operatori e se il braccio è destinato a un funzionamento collaborativo.
Prelievo del campione e movimentazione degli utensili
Un robot collaborativo mobile può spostare calibri, campioni, utensili o piccoli pezzi tra posizioni controllate. Può presentare un pezzo a una telecamera o a un dispositivo di misurazione, quindi instradare il risultato secondo la logica di processo. Ciò supporta un'automazione flessibile, ma il progetto necessita comunque di tracciabilità, calibrazione, controllo degli accessi e una geometria di presentazione stabile.
Come dovrebbero essere progettati insieme l'AGV e il braccio robotico?
Un'integrazione di successo inizia con un modello combinato di rischio e prestazioni. Carico utile, portata, velocità, baricentro, comportamento di arresto, tolleranza di attracco e tempo di ciclo della stazione devono essere calcolati congiuntamente. Considerare il braccio e la base mobile come acquisti separati può lasciare lacune in termini di stabilità, alimentazione, comunicazione o responsabilità per la sicurezza.
Verificare la stabilità in tutto lo spazio di lavoro del braccio.
La condizione critica può verificarsi quando il braccio è completamente esteso con un pezzo in lavorazione, non quando è ripiegato per il trasporto. Gli ingegneri devono analizzare i carichi statici e dinamici per ogni posizione richiesta. Potrebbero essere necessari fermi meccanici, limiti software, meccanismi di supporto o limitazioni all'area di movimento del braccio. Il veicolo deve viaggiare solo nelle posizioni approvate per il braccio e gli utensili.
Progettare l'aggancio in base alla precisione richiesta per l'attività.
La precisione di navigazione e la precisione di manipolazione sono correlate ma non identiche. Se un processo richiede un posizionamento preciso dei componenti, il sistema può utilizzare punti di riferimento fissi, visione artificiale, allineamento meccanico o una procedura di calibrazione dopo l'arrivo. L'obiettivo è il completamento ripetibile delle attività, non semplicemente il parcheggio preciso del veicolo.
Coordinare la sicurezza tra le diverse modalità di movimento.
La valutazione dei rischi dovrebbe includere spostamenti, attracco, funzionamento del braccio, utilizzo degli utensili, accesso umano, ripristino in caso di guasto e manutenzione. Scanner di sicurezza, arresti di emergenza, limiti di velocità, zone di protezione, interblocchi e indicatori di stato devono agire come un unico sistema. I bracci collaborativi non rendono automaticamente collaborativa ogni attività di manipolazione mobile; utensili, pezzi da lavorare, velocità e ambiente rimangono fattori importanti.
Come i software e i sistemi di fabbrica coordinano il flusso di lavoro?
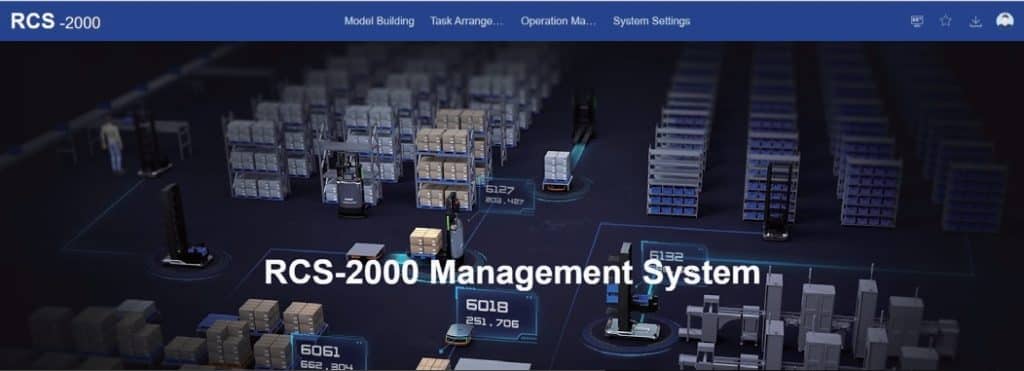
Il flusso di lavoro può iniziare in MES, WMS, ERP o in una cella di produzione. Sistema di controllo robotico RCS-2000 può assegnare l'AGV o l'AMR, gestire il traffico e inviarlo a destinazione. Alla stazione, il robot scambia lo stato con la macchina e avvia la sequenza del braccio. Wesar's piattaforma software Include funzioni relative a robot, magazzino e controllo dei materiali che possono essere valutate durante la progettazione di questo flusso di informazioni.
Definire una macchina a stati e un percorso di eccezione
Ogni passaggio deve avere un comando chiaro, una conferma, un timeout e un'azione di ripristino. Gli stati tipici includono: attività accettata, percorso libero, stazione pronta, attraccato, braccio abilitato, parte rilevata, operazione completata e partenza autorizzata. Le eccezioni, come parti mancanti, prese non riuscite, corridoi bloccati, allarmi della macchina o batteria scarica, richiedono la gestione della situazione e un piano di riserva sicuro.
Perché scegliere Wesar per l'integrazione di robot compositi?
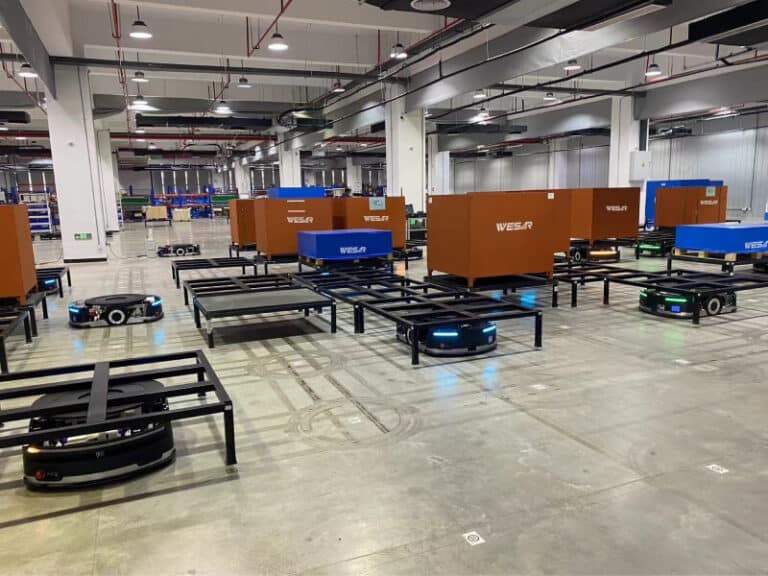
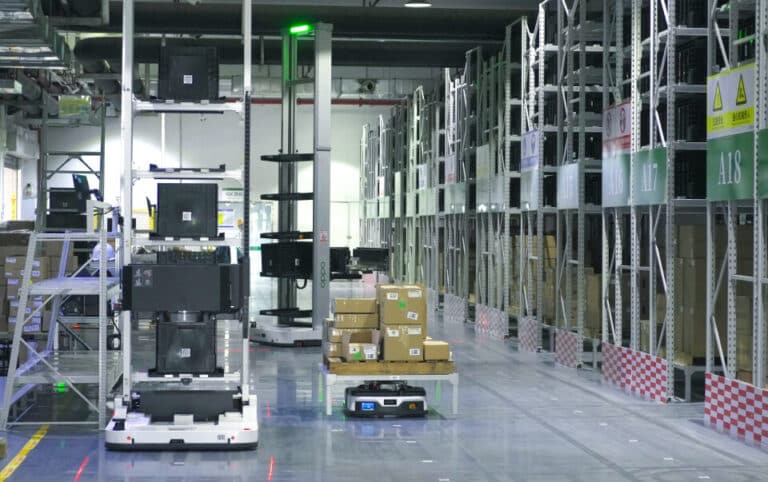
Wesar Intelligence Co., Ltd. L'azienda offre soluzioni intelligenti per la fabbrica, che spaziano dai robot AGV e AMR ai sistemi di magazzino, dal software alla produzione di attrezzature, dall'esecuzione dei progetti all'assistenza. Questa visione a livello di sistema è fondamentale per la robotica composita, poiché la base mobile, il braccio robotico, il software, le attrezzature della stazione e il processo produttivo devono lavorare in sinergia. Gli acquirenti dovrebbero iniziare definendo l'attività target, i dati relativi a componenti e utensili, i disegni delle stazioni, le condizioni del percorso, la produttività e l'elenco delle interfacce di sistema.
Conclusione
L'integrazione tra AGV e bracci robotici trasforma il trasporto in una manipolazione mobile flessibile. Le applicazioni più efficaci non sono definite dalla novità, bensì da compiti in cui un singolo robot mobile può ripetutamente spostare, agganciare, identificare, afferrare, caricare, scaricare o presentare componenti in diverse postazioni. Che si tratti di un AGV o di un AMR, il successo dipende da stabilità, precisione, sicurezza, potenza, design dell'effettore finale e coordinamento del software. Un manipolatore mobile progettato con cura può connettere la robotica di magazzino con l'automazione della produzione, adattandosi al contempo ai flussi di lavoro in continua evoluzione della fabbrica.
FAQ
Qual è la differenza tra un AGV con braccio robotico e una cella robotizzata fissa?
Una cella fissa esegue le attività in un'unica posizione. Un AGV con braccio robotico può servire più stazioni, ma deve impiegare tempo per spostarsi e attraccare. La scelta giusta dipende dall'utilizzo, dal tempo di ciclo, dalla disponibilità del percorso, dalla ripetibilità delle attività, dalla sicurezza e dalla frequenza con cui cambia il layout di produzione.
Un braccio robotico AMR può eseguire l'asservimento di macchine?
Sì, quando il carico utile, la portata, l'aggancio, la comunicazione tra le macchine, la presentazione dei pezzi, la protezione e la logica di recupero sono progettati per il processo. Uno studio di fattibilità dovrebbe verificare l'intera sequenza, anziché valutare solo la portata nominale del braccio o il carico utile.
Quali dati sono necessari per preventivare un progetto di manipolatore mobile?
Fornire i pesi e i disegni dei pezzi, le tolleranze di prelievo e posizionamento, la portata del braccio necessaria, il concetto di utensile, la disposizione della stazione, i segnali della macchina, le dimensioni del percorso, le condizioni del pavimento, gli obiettivi di ciclo, lo schema di turno, il piano di ricarica, l'interazione umana e le interfacce MES, WMS, ERP o delle apparecchiature.






 Italian
 English
 Russian
 Chinese
 Japanese
 Korean
 Spanish
 Arabic
 French
 German