
Gli specialisti degli acquisti e gli ingegneri degli impianti nella produzione e nella logistica si rivolgono spesso a sistemi AGV latenti Quando si cerca un trasporto autonomo e discreto, in grado di passare sotto i carichi e integrarsi senza stravolgere le configurazioni esistenti, questi veicoli, spesso chiamati AGV "nascosti" o AGV a sollevamento, si occupano del sollevamento di carichi pesanti sotto carrelli, scaffalature o pallet, spostandoli poi con precisione alla stazione successiva. Durante le valutazioni delle attrezzature, si discute regolarmente di varianti latenti di AGV, sequenze di aggancio e protocolli di comunicazione con nastri trasportatori, macchine di produzione, ascensori e porte automatiche.
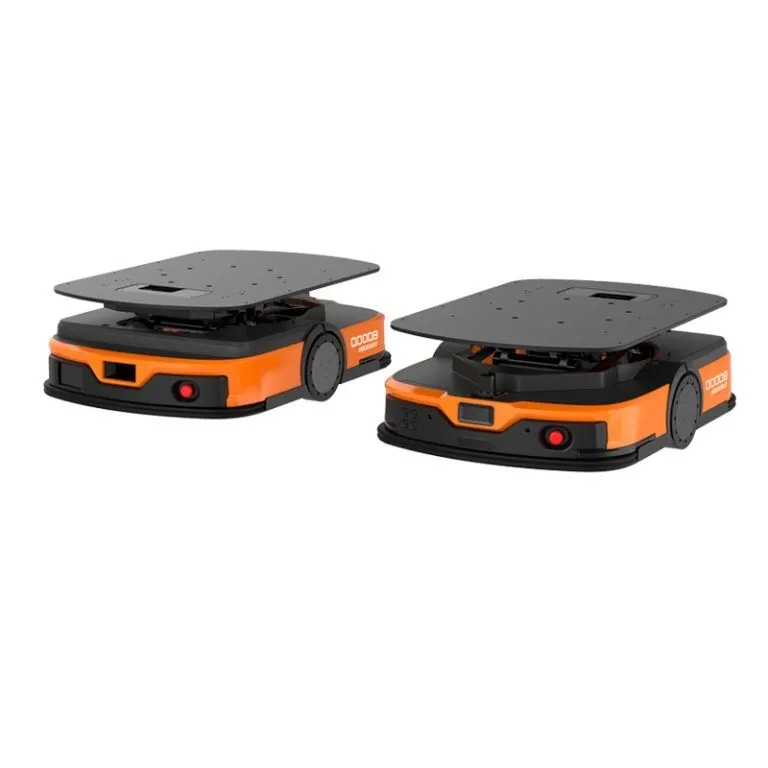
L'architettura di base rimane invariata tra le diverse tipologie: telai compatti, navigazione laser SLAM per la creazione di mappe senza infrastrutture fisse e meccanismi di sollevamento che alzano i carichi quel tanto che basta per garantire lo spazio necessario. I modelli tradizionali a carrello elevatore fungono da base. Le versioni con trasportatore a rulli e le unità per carichi pesanti derivano da questa base per gestire trasferimenti diretti o carichi utili molto più grandi. Le prestazioni di integrazione, in particolare l'affidabilità degli scambi I/O e la temporizzazione, determinano se il sistema funziona senza intoppi o se crea ritardi nei punti di trasferimento.
Le sezioni seguenti descrivono in dettaglio ciascuna variante, il suo comportamento meccanico sul campo, le procedure di aggancio e i fattori pratici osservati negli impianti automobilistici, elettronici e delle energie rinnovabili. I dati tipici delle implementazioni mostrano carichi utili che vanno da 500 kg a oltre 10 tonnellate, precisioni di posizionamento di ±5–10 mm e cicli di trasferimento compatibili con i ritmi di produzione ad alta frequenza.
Che cos'è un AGV latente (nascosto) tradizionale?
Tradizionale AGV latenti Il veicolo si muove al di sotto di un carrello, uno scaffale o un transpallet ed estende un meccanismo di sollevamento – idraulico in alcuni casi, elettrico in altri – per sollevare il carico da terra e trasportarlo. Durante il tragitto, il veicolo rimane per lo più al di sotto del livello del pavimento, il che gli consente di passare attraverso corridoi stretti o sotto ostacoli bassi, tipici delle zone di produzione ad alta densità.
Il sistema Laser SLAM gestisce la navigazione, scansionando elementi naturali per creare e perfezionare mappe in tempo reale. Questa funzionalità si rivela preziosa negli impianti in cui la disposizione degli spazi cambia con l'introduzione di nuovi prodotti o con gli adattamenti stagionali. Le altezze di sollevamento si attestano generalmente tra i 50 e i 100 mm, sufficienti a garantire il passaggio delle ruote e a mantenere stabile il carico.
I carichi utili standard variano da 500 kg a 2 tonnellate, a seconda delle dimensioni delle ruote, della potenza del motore e della capacità della batteria. La precisione di movimento raggiunge solitamente ±10 mm, con posizioni di aggancio finali che si stabilizzano a ±5 mm. Le batterie offrono un'autonomia di 8-10 ore in cicli di lavoro medi e si ricaricano automaticamente presso le stazioni di ricarica durante le pause.
Questo approccio riduce al minimo le interferenze. Una volta sollevato il carico, il software centrale di gestione della flotta traccia percorsi privi di collisioni utilizzando il rilevamento degli ostacoli a 360 gradi e la pianificazione predittiva dei percorsi. Nelle linee di assemblaggio di componenti elettronici o nelle operazioni di lavorazione di precisione della lamiera, queste unità spostano i carrelli con i pezzi in lavorazione da una postazione all'altra, riducendo i movimenti dei carrelli elevatori e i relativi incidenti.
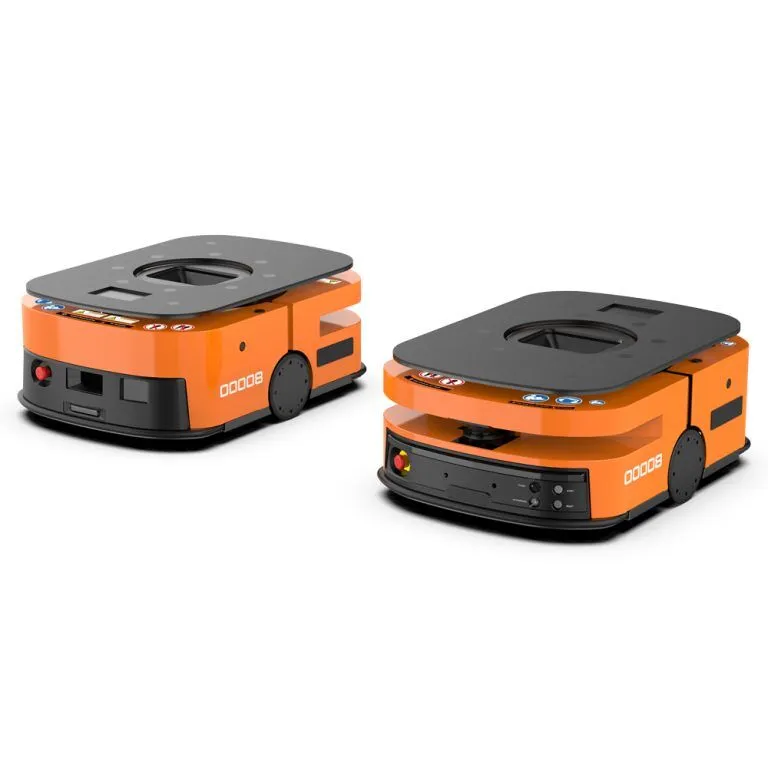
Variante AGV con trasportatore a rulli
I veicoli a guida automatica (AGV) a rulli prendono la base di carico e aggiungono rulli motorizzati al piano superiore, consentendo lo scambio diretto del carico con linee di rulli fisse anziché affidarsi a tavole di sollevamento separate o all'intervento manuale.
Il veicolo si posiziona sotto l'estremità del nastro trasportatore, si solleva fino a raggiungere l'altezza desiderata e aziona i rulli una volta confermato l'allineamento. La sequenza è guidata da uno scambio di segnali: l'AGV segnala la sua prontezza, la linea conferma la posizione, i rulli ruotano fino a quando i sensori non rilevano il completamento del trasferimento, quindi il veicolo si abbassa e libera l'area. L'allineamento laterale e verticale si mantiene generalmente entro ±5 mm e ±2 mm rispettivamente, per evitare inceppamenti.
La capacità di carico utile rispecchia quella dei modelli base, generalmente compresa tra 500 e 1500 kg, sebbene il gruppo rulli aggiunga un piccolo peso. Nelle aree di alimentazione o stoccaggio ad alta rotazione dei componenti automobilistici, queste varianti trasportano i pezzi direttamente dai buffer di stoccaggio ai nastri di assemblaggio. I tempi di trasferimento si riducono notevolmente; in alcuni siti si registra un flusso più veloce del 20-30% nei punti di giunzione dei nastri trasportatori rispetto ai metodi manuali.
Oltre ai semplici scambi di I/O, molte unità gestiscono Ethernet/IP o Modbus per una condivisione dettagliata dello stato, come la presenza del carico, gli avvisi di guasto e lo stato della coda. Negli impianti già dotati di trasportatori a rulli, questa variante riduce i costi di ammodernamento automatizzando al contempo le fasi di buffering e smistamento.
AGV latente per impieghi gravosi
I veicoli a guida automatica (AGV) a guida automatica per carichi pesanti applicano il principio di agguato per gestire carichi industriali da 2 tonnellate fino a 10 tonnellate e oltre. Telai rinforzati, ruote motrici più grandi e configurazioni multiassiali garantiscono la stabilità necessaria, mentre sistemi di sollevamento più potenti, spesso idraulici sincronizzati o attuatori elettrici per carichi pesanti, gestiscono il sollevamento.
La navigazione continua con il sistema SLAM laser, talvolta integrato da unità inerziali in ambienti polverosi o altamente riflettenti. Le altezze di sollevamento raggiungono circa 150 mm per superare pavimenti irregolari o strutture con guide su rotaia.
Questi modelli trovano ampio impiego negli impianti di stampaggio per il settore automobilistico, nelle linee di produzione di batterie per le energie rinnovabili e nelle grandi aziende di lavorazione della lamiera, dove stampi, matrici o attrezzature di grandi dimensioni devono essere spostati tra presse e aree di stoccaggio. Carichi più elevati richiedono pacchi batteria agli ioni di litio più grandi e ricariche più frequenti durante le pause di produzione.
L'aggancio segue la stessa logica di segnalazione dei modelli più leggeri, ma aggiunge ulteriori livelli di sicurezza. L'AGV attende la conferma della stabilità del carico prima di abbassarsi e il lato ricevente verifica lo spazio libero. Il posizionamento si mantiene con una precisione di ±10 mm o inferiore anche a pieno carico, grazie a una migliore integrazione dei sensori.
Caratteristiche principali di integrazione: Aggancio con linee di rulli, macchine di produzione, ascensori e porte automatiche
Il successo dell'implementazione dipende da interfacce pulite e affidabili. Gli AGV latenti si affidano a I/O digitali per le interazioni di base, a collegamenti wireless (Wi-Fi o 5G per ridurre la latenza) e, occasionalmente, alla comunicazione a livello di API per sincronizzarsi con le apparecchiature adiacenti.
Il processo di trasferimento su linea a rulli inizia con la pianificazione del percorso fino al punto di giunzione. All'arrivo, il veicolo a guida automatica (AGV) si allinea, si solleva all'altezza desiderata e invia un segnale di pronto. Il nastro trasportatore conferma la posizione, i rulli si attivano e i sensori di completamento arrestano il processo. Il software della flotta gestisce la sequenza di più veicoli per evitare ingorghi nelle zone di trasferimento più trafficate.
Sulle macchine e postazioni di lavoro di produzione, l'aggancio finale utilizza la guida laser o visiva per le regolazioni dell'ultimo millimetro. Il veicolo a guida automatica (AGV) segnala l'arrivo; la stazione può estendere un elemento di posizionamento o un breve tratto di nastro trasportatore. Una volta agganciato, una conferma tramite handshake consente il trasferimento. Negli ambienti di assemblaggio, questa sequenza si completa spesso in meno di 60 secondi, con tassi di disallineamento che scendono al di sotto dello 0,1% dopo la calibrazione.
Il passaggio di consegne tra ascensori prevede chiamate wireless per richiamare la cabina, verifica dell'apertura delle porte, ingresso guidato da sensori a pavimento e segnalazione di uscita. I dispositivi di interblocco mantengono le porte dell'ascensore chiuse finché il veicolo a guida automatica (AGV) non ha completamente superato la soglia, e gli arresti di emergenza si propagano a tutti i sistemi. Gli impianti su più piani segnalano flussi verticali regolari una volta che la messa in servizio ha risolto le variazioni di temporizzazione.
Le porte automatiche richiedono una segnalazione semplice. Il veicolo a guida automatica (AGV) annuncia l'avvicinamento, le porte si aprono al ricevimento e si chiudono dopo che il passaggio è stato confermato tramite radar o LiDAR. Il sistema garantisce la sicurezza e la separazione ambientale nelle aree controllate.
I problemi di integrazione più comuni, come la deriva temporale o le interferenze di segnale, vengono risolti tramite sensori ridondanti, logica di timeout e cicli di collaudo prolungati con carichi di produzione.
Confronto delle varianti latenti di AGV
I tradizionali AGV (veicoli a guida automatica) offrono un trasporto economico e adattabile per applicazioni di media portata. I modelli con trasportatore a rulli aumentano l'efficienza nelle interfacce di trasporto dove sono già presenti linee fisse. Le versioni per carichi pesanti offrono la capacità di carico e la robustezza necessarie per attività industriali su larga scala.
Nel confrontare le diverse opzioni, le condizioni del sito sono fondamentali: vincoli di corridoio, dimensioni dei carichi, frequenza di trasferimento e possibilità di espansione futura. Le flotte miste, che combinano diverse tipologie di veicoli, offrono spesso le migliori prestazioni complessive.
Informazioni su Wesar Intelligence Co., Ltd.
Wesar Intelligence Co., Ltd. Dalla sua sede centrale a Suzhou, nella provincia di Jiangsu, in Cina, l'azienda fornisce soluzioni complete per fabbriche intelligenti. Dispone di uno stabilimento produttivo di 5.000 metri quadrati e impiega oltre 100 persone, tra cui più di 25 tecnici specializzati in navigazione, pianificazione e integrazione di sistemi, supportati da team di produzione e assistenza.
Le linee di prodotto si concentrano su robot logistici intelligenti ed ecocompatibili, che comprendono veicoli a guida automatica (AGV) e altre tipologie, oltre a sistemi di gestione del magazzino, scaffalature, nastri trasportatori e configurazioni personalizzate per la movimentazione dei materiali. I settori principali includono la lavorazione di precisione della lamiera, l'automotive, l'elettronica e le nuove energie.
I servizi offerti comprendono consulenza, sviluppo software, produzione di apparecchiature, installazione in loco e assistenza post-vendita, con particolare attenzione alla visibilità in tempo reale, al coordinamento multi-robot e alla compatibilità con l'infrastruttura esistente per migliorare la produttività e ridurre la variabilità dei processi.
Conclusione
AGV latentiDalle tradizionali configurazioni a profilo ribassato alle estensioni per trasportatori a rulli e alle configurazioni per carichi pesanti, questi sistemi offrono un trasporto automatizzato affidabile in ambienti di produzione e magazzinaggio che richiedono flessibilità e interruzioni minime. La base omogenea, composta da un telaio a basso profilo, una navigazione precisa e una capacità di sollevamento elevata, unita alla solida integrazione con linee a rulli, macchinari, elevatori e porte, consente una movimentazione continua dei materiali tra le diverse aree. I team operativi traggono vantaggio dalla possibilità di documentare i flussi attuali, definire i requisiti di carico e ciclo e convalidare le interfacce durante le prime fasi di prova. La scelta della variante o della combinazione più adatta consente di ottenere miglioramenti misurabili in termini di efficienza, riduzione della manodopera e aumento della capacità produttiva con l'aumentare della produzione.
FAQ
Come fa un AGV inattivo ad agganciarsi a una linea di trasporto a rulli?
Il veicolo a guida automatica (AGV) latente si allinea sotto l'estremità del nastro trasportatore, si solleva fino all'altezza desiderata e avvia la procedura di scambio di input/output per essere pronto. I rulli trasferiscono quindi il carico e i sensori di completamento interrompono la sequenza prima che il veicolo si abbassi e si allontani.
Qual è la precisione di aggancio garantita dai veicoli a guida automatica (AGV) a guida autonoma presso le macchine di produzione?
I veicoli a guida automatica (AGV) latenti raggiungono in genere un posizionamento di ±5–10 mm grazie alla guida laser e visiva. Tale precisione garantisce trasferimenti uniformi nelle postazioni di lavoro, riducendo al minimo gli errori di allineamento nei processi di assemblaggio o lavorazione.
I veicoli a guida automatica (AGV) a funzionamento latente sono compatibili con gli ascensori negli edifici a più piani?
I veicoli a guida automatica (AGV) latenti interagiscono con gli ascensori tramite chiamate wireless, conferma dello stato delle porte e guida tramite sensori di piano per l'ingresso e l'uscita. I dispositivi di interblocco mantengono le porte in posizione fino alla verifica del passaggio, consentendo un trasporto verticale affidabile anche in operazioni a più livelli.
Come fanno i veicoli a guida automatica (AGV) per carichi pesanti a gestire l'attracco con carichi utili elevati?
I veicoli a guida automatica (AGV) a bassa latenza per carichi pesanti mantengono una precisione di ±10 mm con carichi di diverse tonnellate grazie a sistemi di sollevamento e stabilità rinforzati. Ulteriori controlli del segnale confermano la sicurezza del carico prima del rilascio, garantendo trasferimenti sicuri presso presse pesanti o stazioni di assemblaggio.
Quali segnali gestiscono il passaggio latente degli AGV attraverso le porte automatiche?
I veicoli a guida automatica (AGV) latenti inviano segnali di avvicinamento per aprire le porte in modalità wireless o tramite I/O. I sensori di distanza confermano il passaggio e attivano la chiusura. Ciò garantisce la sicurezza e la separazione ambientale in aree riservate o camere bianche.










 Italian
 English
 Russian
 Chinese
 Japanese
 Korean
 Spanish
 Arabic
 French
 German