
Dans les opérations d'entreposage et de logistique actuelles, chariot élévateur automatique Les opérations de gerbage et de levage demeurent l'un des principaux obstacles à l'automatisation complète des entrepôts. Les centres de distribution et les entrepôts de production sont soumis à une pression constante pour augmenter les volumes de manutention, renforcer les protocoles de sécurité et réduire leur dépendance à la main-d'œuvre, notamment face à la diversification croissante des références et au resserrement des délais de livraison. Les chariots élévateurs conventionnels à conducteur humain présentent des limites opérationnelles évidentes pour la manutention de palettes en hauteur : fatigue de l'opérateur, visibilité réduite et imprécisions de positionnement fréquentes, même minimes, entraînant des chocs contre les rayonnages, une instabilité des charges ou des manœuvres correctives répétées. Ces difficultés sont nettement plus marquées dans les systèmes de rayonnages multiniveaux qui dépassent les capacités des chariots à mât rétractable classiques.
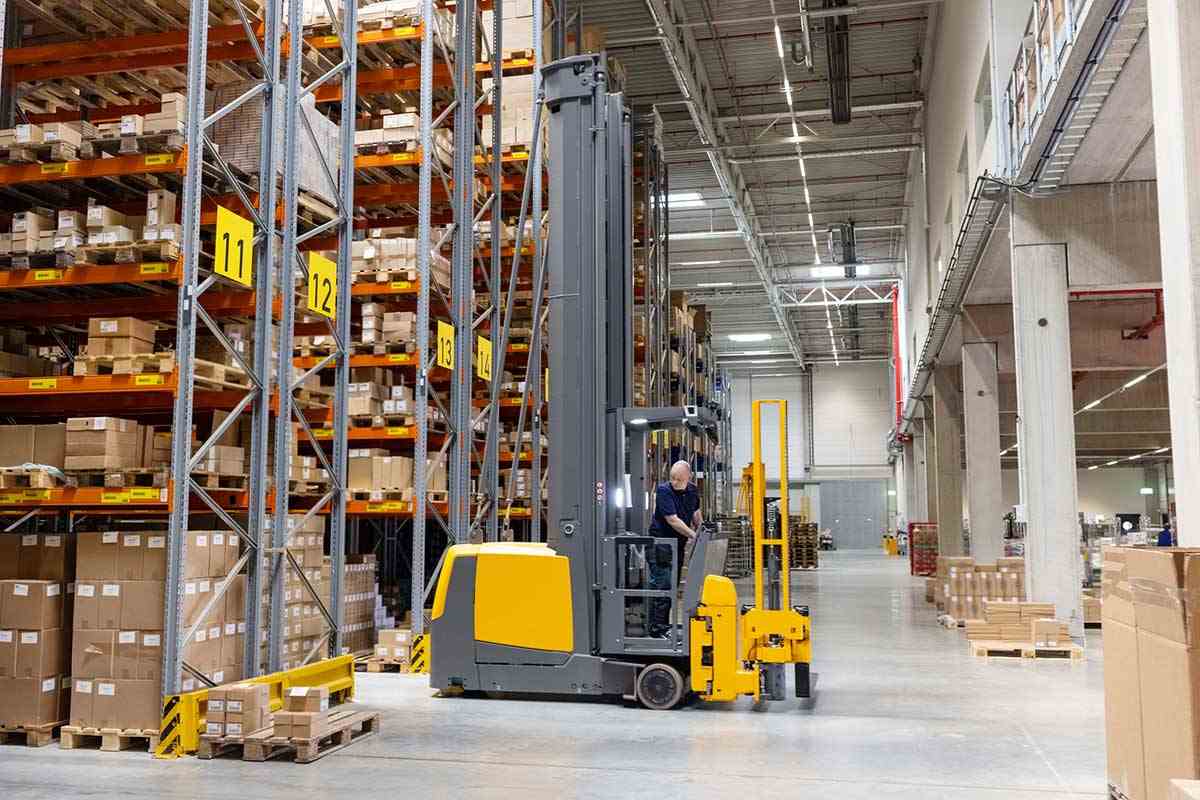
Les robots chariots élévateurs autonomes atténuent bon nombre de ces limitations inhérentes. Ils maintiennent un rendement constant sur des cycles de travail prolongés, assurent un alignement fiable des fourches même à des hauteurs importantes et réduisent considérablement l'incohérence due aux facteurs humains, qui représente la majeure partie des perturbations liées à la manutention.
Pourquoi les tâches d'empilage et de levage constituent le principal défi de l'automatisation des entrepôts
Le stockage vertical haute densité s'est imposé comme une pratique courante pour une utilisation optimale du volume disponible. Les centres de distribution et les prestataires logistiques configurent régulièrement des systèmes de rayonnage de 8 à 12 mètres de hauteur, voire plus, afin d'accueillir des gammes de produits toujours plus étendues dans les bâtiments existants. Cette recherche de densité a des conséquences directes au quotidien : une hauteur de stockage accrue entraîne une augmentation des risques opérationnels et une baisse de la productivité des cycles avec les méthodes de manutention traditionnelles.
Les chariots élévateurs à mât rétractable manuel imposent des contraintes importantes aux opérateurs, qui doivent évaluer les distances par rapport au sol tout en coordonnant la levée du mât, la mise à niveau des fourches et les ajustements latéraux. À des hauteurs supérieures à 10 mètres, de légères irrégularités du sol ou la flexibilité inhérente du mât accentuent considérablement les difficultés d'alignement. Les opérateurs réagissent en réduisant volontairement leur vitesse pour garder le contrôle, ce qui diminue proportionnellement le débit de palettes par heure. Les rapports d'accidents du travail indiquent que les incidents liés aux chariots élévateurs représentent toujours une part importante des incidents d'entrepôt, malgré des années d'efforts en matière de certification, de contrôle des procédures et d'amélioration de l'ergonomie.
Au-delà des considérations directes de sécurité et de cadence, les imprécisions cumulatives dégradent les performances globales du système. Une palette légèrement décalée ou en porte-à-faux sur une poutre supérieure gêne fréquemment les opérations de manutention adjacentes ou nécessite des interventions manuelles ultérieures. Dans les entrepôts à fort volume de manutention, ces interruptions récurrentes se traduisent par des pertes de temps cumulées significatives à chaque poste.
Chariots élévateurs autonomesLes chariots élévateurs à guidage automatique (AGV), également appelés chariots élévateurs robotisés (AMR) ou robots élévateurs, éliminent une grande partie des fluctuations de performance. Ils exécutent les opérations d'empilage et de levage avec une précision constante, fonctionnent sans ralentissement dû à la fatigue et sont performants dans les environnements partagés avec du personnel ou d'autres équipements. Ils constituent ainsi un choix judicieux pour les opérations recherchant des solutions fiables de stockage et de récupération sur rayonnages multiniveaux.
Caractéristiques essentielles des robots chariots élévateurs autonomes pour les applications de gerbage et de levage
Un chariot élévateur autonome intègre le guidage autonome, la perception et le contrôle des mouvements dans un format standard de chariot à contrepoids ou à mât rétractable. Les technologies de navigation varient selon la conception : le guidage laser assisté par réflecteur offre une grande prévisibilité sur les itinéraires fixes, tandis que le SLAM basé sur les caractéristiques naturelles (qu’il s’agisse de cartographie des contours ou de vision) offre une plus grande tolérance à l’évolution de la configuration, les configurations hybrides étant de plus en plus courantes pour équilibrer fiabilité et adaptabilité.
Les performances de gerbage optimales vont bien au-delà du simple levage de charges. Le système repère les ouvertures des palettes, insère les fourches avec précision, compense les variations dynamiques du centre de charge lors du levage et dépose l'unité parfaitement alignée sur la poutre de réception, sans collision ni déplacement. Les modèles actuels permettent des hauteurs de levage de 8 à 12 mètres, avec une capacité résiduelle typique de 1 000 à 1 600 kg selon le type de mât et le profil de charge. Ces spécifications correspondent parfaitement à la géométrie des installations de rayonnages grande hauteur les plus courantes.
Par rapport aux chariots élévateurs à mât rétractable classiques ou aux ponts roulants sur rails, les versions autonomes se distinguent par leur capacité de levage vertical considérable et leur liberté de mouvement latérale totale au sein de l'installation. L'absence d'infrastructures fixes permet une couverture optimale des zones de stockage en vrac et des opérations de transport point à point, le tout sur une même surface opérationnelle.
Difficultés spécifiques rencontrées lors de la manutention de racks multicouches
Les racks à trois niveaux ou plus révèlent des lacunes fondamentales dans les méthodes de manutention traditionnelles. À des hauteurs modérées de 6 à 8 mètres, les opérateurs doivent déjà composer avec une visibilité réduite et une flexion croissante du mât. Au-delà de 10 mètres, les tolérances admissibles se réduisent considérablement : les fluctuations de température ambiante, le tassement progressif de la structure ou les courants d’air localisés introduisent une variabilité supplémentaire.
La précision du positionnement final revêt une importance accrue. Les emplacements supérieurs des palettes tolèrent une marge d'erreur minimale ; des écarts de quelques centimètres peuvent entraîner une déformation des poutres, une instabilité de la charge ou nécessiter des reprises. Les processus manuels impliquent régulièrement des pauses pour ajustement, le recours à du personnel supplémentaire pour la supervision ou une réduction de la cadence de travail, autant d'éléments qui contribuent à une baisse du rendement effectif. Les recherches répétées sur des méthodes de positionnement plus fiables et plus sûres des marchandises sur les rayonnages multiniveaux découlent généralement de ces problématiques persistantes : le besoin constant d'améliorer les cadences de production sans augmentation concomitante des risques ni du travail improductif.
Technologies sous-jacentes assurant des résultats d'empilage et de levage constants
Les chariots élévateurs autonomes de la génération actuelle utilisent des ensembles de capteurs intégrés pour garantir un fonctionnement fiable en hauteur.
La navigation repose sur une combinaison de LiDAR 2D/3D, de caméras stéréoscopiques et de capteurs inertiels, exécutant généralement des processus de localisation et de cartographie simultanées en temps réel qui génèrent et maintiennent des représentations environnementales actualisées. Ces architectures s'adaptent efficacement aux changements transitoires — obstructions temporaires d'allées, réalignements mineurs de racks ou modifications périodiques des installations — surpassant les systèmes dépendant uniquement de références statiques.
La mise en œuvre des mesures de sécurité intègre une surveillance périmétrique complète avec des zones de détection qui se chevauchent. La montée de la charge active une réduction automatique de la vitesse, tandis que toute irrégularité provoque un arrêt immédiat et une descente ordonnée. Un système de prévention des collisions gère spécifiquement le dégagement en bout de mât, évitant ainsi les risques de contact lors de l'approche de positions surélevées.
Les gains de productivité résultent de plusieurs mécanismes complémentaires : disponibilité continue entre les équipes, réduction drastique des repositionnements correctifs, profils de vitesse uniformes pour les déplacements et le levage, et diminution des temps d’inactivité. Dans les systèmes correctement mis en service, les cycles de manutention de palettes en allées étroites atteignent fréquemment 50 à 70 mouvements par heure, surpassant nettement les cadences manuelles classiques de 25 à 35 mouvements.
Différenciation objective des performances entre les types d'équipements de manutention
Une sélection éclairée bénéficie de données comparatives directes.
Dans les configurations à grande hauteur caractéristiques, les chariots élévateurs autonomes effectuent 50 à 70 cycles de palettes par heure dans des allées étroites, contre une moyenne de 25 à 35 pour les opérateurs manuels. Grâce à une précision standardisée, la fréquence des dommages liés à la manutention diminue généralement de 80 à 90 %. Les incidents de sécurité liés à la hauteur deviennent négligeables, et les périodes de retour sur investissement se situent généralement entre 18 et 36 mois, voire se raccourcissent considérablement en cas de travail posté, où les coûts de main-d'œuvre sont fortement réduits.
Les profils de capacité varient en fonction de l'altitude requise. Les hauteurs inférieures à 6 mètres permettent d'utiliser une plus large gamme d'AMR. À partir de 8 mètres, des plateformes spécialisées à allées très étroites, dotées de mâts renforcés et d'une gestion de la stabilité améliorée, s'avèrent nécessaires pour maintenir les capacités et la précision.
L'alignement des applications varie selon les caractéristiques de l'installation : le stockage de réserve concentré bénéficie de la capacité des unités autonomes à assurer une exécution soutenue à haute fréquence, tandis que les environnements de fabrication hybrides tirent parti de leur flexibilité pour combiner les rôles de stockage et de déplacement intra-installation.
Mises en œuvre documentées et résultats mesurés dans tous les secteurs
L'adoption précoce et généralisée a eu lieu dans les principales opérations de distribution du commerce électronique, où des chariots élévateurs autonomes supervisent le placement des stocks de réserve pour de vastes inventaires, alimentant les zones de prélèvement en aval avec une intervention manuelle limitée.
Les environnements logistiques tiers utilisent des flottes pour isoler et diriger les flux de palettes spécifiques aux clients au sein de structures à grande hauteur consolidées, assurant ainsi la traçabilité des transferts automatisés.
Les applications de fabrication intègrent ces unités pour la livraison séquentielle d'ensembles majeurs (sous-composants automobiles, éléments de machines industrielles, systèmes de batteries), en maintenant l'alignement avec la cadence de production.
Les installations de stockage frigorifique offrent des avantages considérables : les équipements autonomes maintiennent la production dans des conditions de températures négatives, là où les opérateurs humains sont confrontés à des contraintes physiologiques et à des protocoles de protection obligatoires. Parmi les résultats obtenus, on note une amélioration de 40 à 80 % du taux d’utilisation des volumes, une réduction significative des heures de travail liées à la conduite de chariots élévateurs et une quasi-élimination des incidents de manutention.
Approche systématique de la sélection et du déploiement des équipements
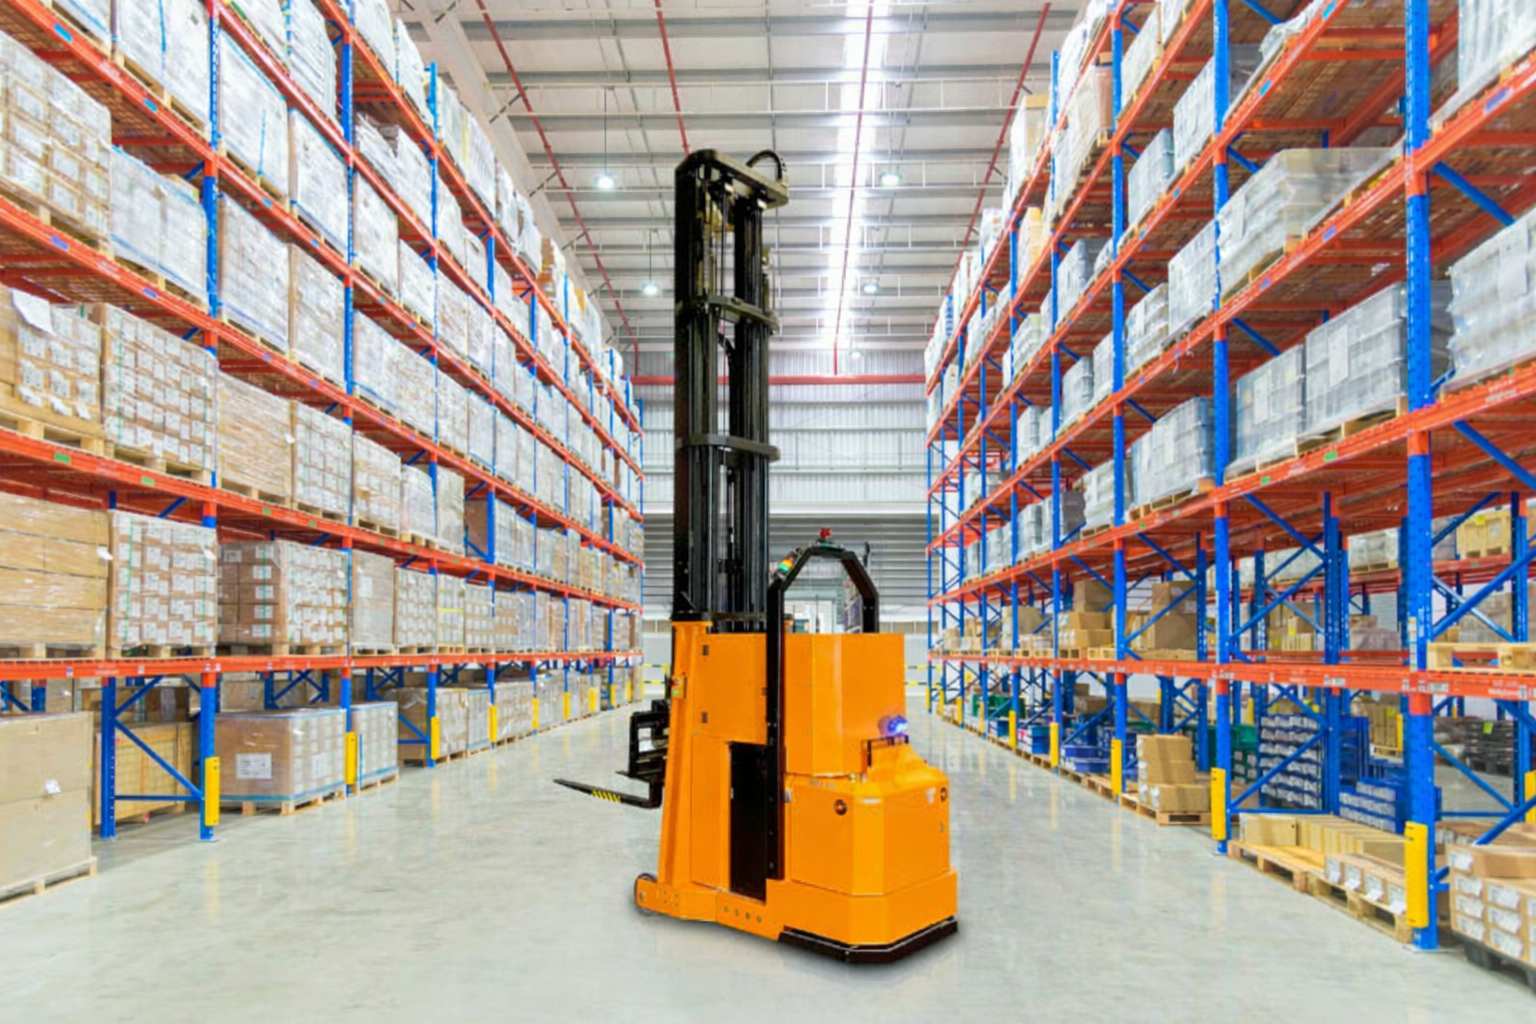
Une spécification appropriée commence par une définition précise des besoins fonctionnels.
Les principales dimensions d'évaluation comprennent la hauteur de levage maximale avec la capacité résiduelle correspondante, la compatibilité avec la largeur des allées, la robustesse de la navigation par rapport à l'état du sol, la profondeur de l'interface avec les systèmes de contrôle d'entrepôt ou de matériel et la stratégie de batterie (la recharge d'opportunité est généralement préférée pour les scénarios de fonctionnement continu).
La caractérisation du site doit recenser les séquences de flux existantes, évaluer l'uniformité du sol et la verticalité des rayonnages, quantifier la fréquence des exceptions et modéliser la densité de véhicules prévue.
Le déploiement suit une progression par étapes : un examen consultatif initial associé à une validation par simulation des projections financières, un projet pilote contrôlé sur un segment délimité (généralement 2 à 4 unités), une vérification des performances réelles par rapport aux performances prévues, et une expansion progressive ultérieure. Cette séquence structurée limite l’exposition au risque tout en établissant rapidement des preuves de bénéfices.
À propos de Wesar Intelligence Co., Ltd.
Wesar Intelligence Co., Ltd. Wesar est un fournisseur spécialisé de solutions d'usine intelligente et d'entreposage intelligent, fort d'une expérience de près de vingt ans dans le secteur. L'entreprise dispose d'un site de production de 5 000 m² et emploie plus de 100 personnes, dont plus de 35 opérateurs de production et 26 techniciens spécialisés. Son offre est axée sur les robots mobiles autonomes, notamment la gamme de robots mobiles pour chariots élévateurs (FMR), ainsi que sur des plateformes complémentaires telles que le système de gestion d'entrepôt intelligent (iWMS-1000) et le système de contrôle des robots (RCS-2000). Ses solutions ciblent les industries de précision, notamment l'électronique, l'automobile, les énergies nouvelles, la mécanique et l'usinage de précision de la tôle. Ses compétences techniques clés reposent sur une navigation et un positionnement de haute précision pour un transport précis des matériaux, ainsi que sur des systèmes intégrés qui améliorent la visibilité des stocks, rationalisent les flux, augmentent le débit et optimisent l'utilisation de l'espace. Wesar assure la réalisation complète des projets, depuis le conseil initial jusqu'au développement de logiciels sur mesure, en passant par la fabrication des équipements, le déploiement sur site et le support technique continu.
Conclusion
L'efficacité de l'automatisation des entrepôts repose en fin de compte sur la résolution des aspects les plus exigeants du déplacement des palettes, avec empilage et levage de grande hauteur Parmi les plus critiques, les chariots élévateurs autonomes ont atteint un stade de maturité et de validation opérationnelle, permettant des aménagements de stockage plus denses, une sécurité nettement améliorée, une réduction des coûts variables et une adaptation optimale aux fluctuations de la demande. Les installations qui placent ces systèmes au cœur de leurs flux de manutention de palettes bénéficient d'une supériorité opérationnelle indéniable. La technologie sous-jacente est disponible ; le choix du moment et de la méthodologie de mise en œuvre est désormais déterminant.
Foire aux questions
Jusqu'à quelle hauteur les chariots élévateurs autonomes peuvent-ils fonctionner de manière fiable dans un environnement d'entrepôt standard ?
Les modèles éprouvés sur le terrain maintiennent leurs performances à des hauteurs de 8 à 12 mètres tout en conservant la stabilité de la charge et la capacité nominale ; de nombreuses installations confirment un comportement constant dans ces paramètres.
Quelle mesure de protection un chariot élévateur autonome prend-il lorsqu'il détecte une interférence lors d'un levage en hauteur ?
La couverture multicouche des capteurs déclenche un arrêt immédiat, avec une descente de charge contrôlée appliquée si nécessaire. La détection s'appuie sur la technologie LiDAR, des caméras de profondeur et des dispositifs de sécurité physiques supplémentaires pour une intervention rapide.
Les rayonnages multicouches existants sont-ils compatibles avec les chariots élévateurs autonomes sans modification ?
Les conceptions de navigation naturelle s'interfacent généralement directement avec les configurations de racks conventionnelles, sous réserve que la planéité du sol réponde aux seuils minimaux et que les dimensions des allées puissent accueillir le véhicule.
Quelle précision de positionnement les chariots élévateurs autonomes maintiennent-ils sur les rayonnages en hauteur ?
Les tolérances de positionnement se maintiennent généralement à ±10 mm horizontalement et à ±15 mm verticalement en extension maximale, éliminant ainsi les erreurs de décalage caractéristiques de la manutention manuelle en grande hauteur.
Les chariots élévateurs autonomes remplaceront-ils tous les caristes manuels dans les entrepôts ?
Ils prennent en charge la majeure partie des tâches répétitives et exigeantes en hauteur d'empilage, de levage et de transport — englobant fréquemment 70 à 90 % des cycles de palettes — tout en conservant des rôles humains pour le traitement des exceptions, les opérations complexes d'entrée/sortie et les fonctions de supervision dans des environnements intégrés.










 French
 English
 Russian
 Chinese
 Japanese
 Italian
 Korean
 Spanish
 Arabic
 German