
En las operaciones de almacenamiento y logística actuales, carretilla elevadora automática Las funciones de apilamiento y elevación siguen representando una de las limitaciones más persistentes para lograr una automatización integral de los almacenes. Los centros de distribución y los almacenes de fabricación se enfrentan a una presión constante para aumentar los volúmenes de manipulación, reforzar los protocolos de seguridad y reducir la dependencia de recursos laborales variables, especialmente a medida que aumenta la diversidad de SKU y se ajustan las expectativas de entrega. Las carretillas elevadoras convencionales con operario presentan claras limitaciones operativas en la manipulación de palés a gran altura: fatiga acumulada del operario, visibilidad reducida a grandes alturas y frecuentes imprecisiones de posicionamiento a pequeña escala que provocan impactos con las estanterías, cargas inestables o maniobras correctivas repetidas. Estas dificultades se acentúan considerablemente en sistemas de estanterías multicapa que superan los parámetros típicos de las carretillas retráctiles.
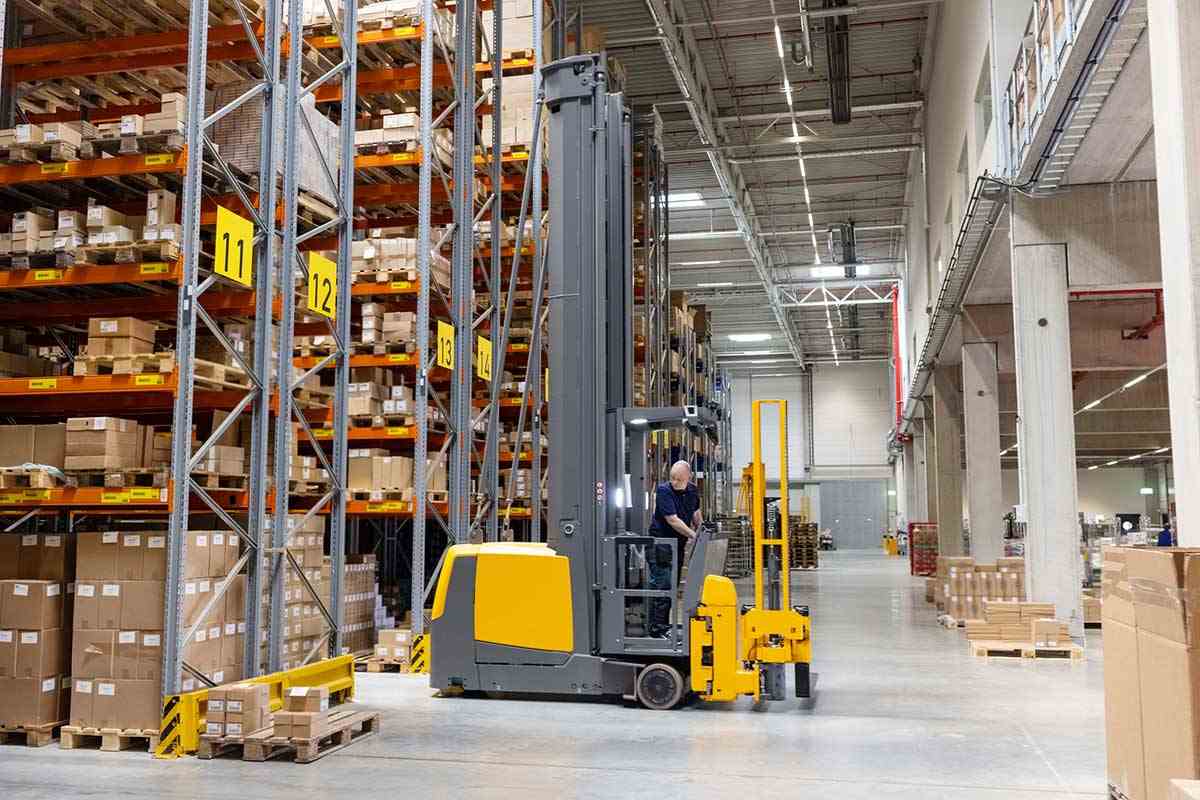
Los robots autónomos para montacargas mitigan muchas de estas limitaciones inherentes. Mantienen una producción constante durante ciclos de trabajo prolongados, proporcionan una alineación fiable de las horquillas incluso a alturas considerables y reducen sustancialmente la inconsistencia derivada de variables humanas, que es la causa principal de las interrupciones relacionadas con la manipulación de cargas.
Por qué las tareas de apilamiento y elevación constituyen el principal desafío en la automatización de almacenes.
El almacenamiento vertical de alta densidad se ha consolidado como práctica estándar para el uso eficiente del volumen cúbico disponible. Las operaciones de distribución y los proveedores de logística externos suelen configurar sistemas de estanterías de 8 a 12 metros de altura, e incluso más, para albergar surtidos de productos cada vez mayores dentro de las estructuras existentes. La consecuencia práctica de esta alta densidad se manifiesta directamente en la ejecución diaria: una mayor altura se correlaciona directamente con un mayor riesgo operativo y una menor productividad del ciclo con los métodos de manipulación tradicionales.
Las carretillas elevadoras manuales exigen un gran esfuerzo por parte de los operarios, quienes deben calcular distancias desde el suelo mientras coordinan el alcance del mástil, la nivelación de las horquillas y los ajustes de desplazamiento lateral. A alturas superiores a 10 metros, pequeñas desviaciones del suelo o la flexibilidad inherente del mástil aumentan significativamente los problemas de alineación. Los operarios responden reduciendo deliberadamente la velocidad para mantener el control, lo que disminuye proporcionalmente el rendimiento de palés por hora. Los informes de seguridad constantes indican que los incidentes relacionados con las carretillas elevadoras siguen representando una parte importante de los incidentes generales en los almacenes, incluso después de años de énfasis en la certificación, los controles de procedimiento y las mejoras ergonómicas.
Más allá de las consideraciones directas de seguridad y ritmo, las imprecisiones acumulativas degradan el rendimiento del sistema. Un palé colocado con un ligero voladizo o descentrado en una viga superior suele impedir la colocación de los palés adyacentes o desencadena acciones manuales de recuperación posteriores. En instalaciones con un elevado volumen de movimientos, estas interrupciones recurrentes se traducen en importantes pérdidas de tiempo acumuladas en cada turno.
Carretillas elevadoras autónomasLos vehículos guiados automáticamente (AGV), también conocidos como montacargas o robots elevadores, eliminan gran parte de esta fluctuación de rendimiento. Ejecutan secuencias de apilamiento y elevación con precisión constante, operan sin ralentizaciones por fatiga y funcionan eficazmente en entornos compartidos con personal u otros equipos, lo que los convierte en una opción práctica para operaciones que buscan métodos fiables para el almacenamiento y la recuperación en estanterías multicapa.
Características esenciales de los robots montacargas autónomos en aplicaciones de apilamiento y elevación.
Una carretilla elevadora autónoma integra guiado, percepción y control de movimiento autónomos en un formato estándar de carretilla contrapesada o retráctil. Las tecnologías de navegación varían según el diseño: el guiado láser asistido por reflector ofrece una alta predictibilidad en rutas fijas, mientras que el SLAM basado en características naturales —ya sea mapeo de contornos o centrado en la visión— proporciona una mayor tolerancia a la evolución del diseño, siendo cada vez más comunes las configuraciones híbridas para equilibrar la fiabilidad y la adaptabilidad.
El rendimiento de apilamiento eficiente va mucho más allá de la simple elevación de carga. El sistema identifica las aberturas de los palés, inserta las horquillas con precisión, compensa los cambios dinámicos del centro de carga durante la elevación y deposita la unidad de forma precisa sobre la viga receptora sin colisiones ni desplazamientos. Los modelos actuales admiten alturas de elevación de entre 8 y 12 metros, manteniendo capacidades residuales de entre 1000 y 1600 kg, según el tipo de mástil y el perfil de carga. Estas especificaciones se corresponden estrechamente con la geometría de las instalaciones de estanterías de gran altura más comunes.
En comparación con las carretillas elevadoras retráctiles estándar o las grúas apiladoras guiadas por raíles, las variantes autónomas destacan por combinar una considerable capacidad vertical con una libertad lateral sin restricciones en toda la instalación. La eliminación de la infraestructura fija permite una cobertura fluida tanto de las zonas de almacenamiento a granel como del transporte punto a punto dentro del mismo espacio operativo.
Dificultades específicas que se presentan en la manipulación de estanterías multicapa
Las estanterías configuradas para tres o más niveles ponen de manifiesto las deficiencias fundamentales de los métodos de manipulación tradicionales. A alturas moderadas de 6 a 8 metros, los operarios ya se enfrentan a una visibilidad reducida y a una mayor deflexión del mástil. Más allá de los 10 metros, las tolerancias permitidas se reducen drásticamente: las fluctuaciones de la temperatura ambiente, el asentamiento progresivo de la estructura o las corrientes de aire localizadas introducen una variabilidad adicional.
La precisión en la colocación final adquiere una importancia crítica. Los compartimentos superiores para palés permiten una desviación mínima; discrepancias medidas en centímetros pueden producir distorsión de la viga, inestabilidad de la carga o requerir ciclos de reprocesamiento. Los procesos manuales incorporan habitualmente pausas para ajustes, personal adicional para supervisión o velocidades de operación reducidas, lo que contribuye a una menor productividad efectiva. Las consultas recurrentes sobre métodos para una colocación de mercancías más fiable y segura en estanterías multicapa suelen surgir de estos problemas persistentes: la necesidad constante de mejorar los índices de ciclo sin un aumento paralelo del riesgo o de la mano de obra que no aporta valor.
Tecnologías subyacentes que permiten obtener resultados uniformes en el apilamiento y la elevación.
Las carretillas elevadoras autónomas de última generación utilizan conjuntos de sensores integrados para garantizar un funcionamiento fiable a gran altura.
La navegación se basa en combinaciones de LiDAR 2D/3D, cámaras estéreo y sensores inerciales, que suelen ejecutar procesos simultáneos de localización y mapeo en tiempo real para generar y mantener representaciones ambientales actualizadas. Estas arquitecturas se adaptan eficazmente a cambios transitorios —bloqueos temporales de pasillos, realineaciones menores de estanterías o modificaciones periódicas de las instalaciones—, superando a los sistemas que dependen únicamente de referencias estáticas.
La implementación de la seguridad incorpora un sistema de monitoreo perimetral completo con campos de detección superpuestos. La elevación de la carga activa la reducción automática de velocidad, mientras que cualquier irregularidad inicia una parada inmediata y un descenso ordenado. La lógica de prevención de colisiones aborda específicamente la distancia libre con la punta del mástil, evitando riesgos de contacto durante la aproximación a posiciones elevadas.
Las mejoras en la productividad se derivan de varios mecanismos coordinados: disponibilidad continua durante todos los turnos, reducción drástica de los reposicionamientos correctivos, perfiles de velocidad uniformes para el desplazamiento y la elevación, y disminución de los intervalos de inactividad. En sistemas correctamente configurados, los ciclos de paletización en pasillos estrechos suelen alcanzar entre 50 y 70 movimientos por hora, superando notablemente las tasas manuales convencionales de 25 a 35.
Diferenciación objetiva del rendimiento entre los distintos tipos de equipos de manipulación.
La selección informada se beneficia de los datos comparativos directos.
En configuraciones típicas de gran altura, las carretillas elevadoras autónomas generan entre 50 y 70 ciclos de palés por hora en pasillos estrechos, frente a un promedio de 25 a 35 ciclos con operarios manuales. La incidencia de daños por manipulación se reduce generalmente entre un 80 y un 90 por ciento gracias a la precisión estandarizada. Los incidentes de seguridad relacionados con la altura son prácticamente insignificantes, y los periodos de recuperación de la inversión suelen oscilar entre 18 y 36 meses, reduciéndose considerablemente en condiciones de turnos múltiples, donde el desplazamiento de los costes laborales se multiplica.
Los perfiles de capacidad varían según la altura requerida. Las alturas inferiores a 6 metros permiten una mayor variedad de robots móviles autónomos (AMR). A partir de los 8 metros, se requieren plataformas especializadas para pasillos muy estrechos, con mástiles reforzados y un sistema de gestión de estabilidad mejorado, para mantener la capacidad y la precisión.
La adecuación de la aplicación varía según las características de las instalaciones: el almacenamiento de reservas concentrado se beneficia de la capacidad de las unidades autónomas para una ejecución sostenida de alta frecuencia, mientras que los entornos de fabricación híbridos aprovechan su flexibilidad para funciones combinadas de almacenamiento y movimiento dentro de las instalaciones.
Implementaciones documentadas y resultados medibles en todos los sectores.
La adopción temprana y generalizada tuvo lugar en las principales operaciones de distribución de comercio electrónico, donde las carretillas elevadoras autónomas supervisan la colocación de reservas para grandes inventarios, alimentando las áreas de preparación de pedidos posteriores con una intervención manual limitada.
Los entornos logísticos de terceros emplean flotas para aislar y dirigir los flujos de palés específicos de cada cliente dentro de estructuras consolidadas de gran altura, lo que garantiza la trazabilidad en todas las transferencias automatizadas.
Las aplicaciones de fabricación integran estas unidades para la entrega secuenciada de conjuntos principales (subcomponentes de automoción, elementos de maquinaria industrial, sistemas de baterías), manteniendo la coherencia con el ritmo de producción.
Las implementaciones en cámaras frigoríficas ofrecen ventajas significativas: los equipos autónomos mantienen la producción en condiciones bajo cero, donde los operarios humanos se enfrentan a limitaciones fisiológicas y a la necesidad de seguir protocolos de protección. Entre los resultados recurrentes de estas implementaciones se incluyen una mejora del 40 al 80 por ciento en la utilización volumétrica, una reducción considerable de las horas de trabajo relacionadas con el uso de carretillas elevadoras y la eliminación casi total de incidentes de manipulación de gran altura.
Enfoque sistemático para la selección e implementación de equipos.
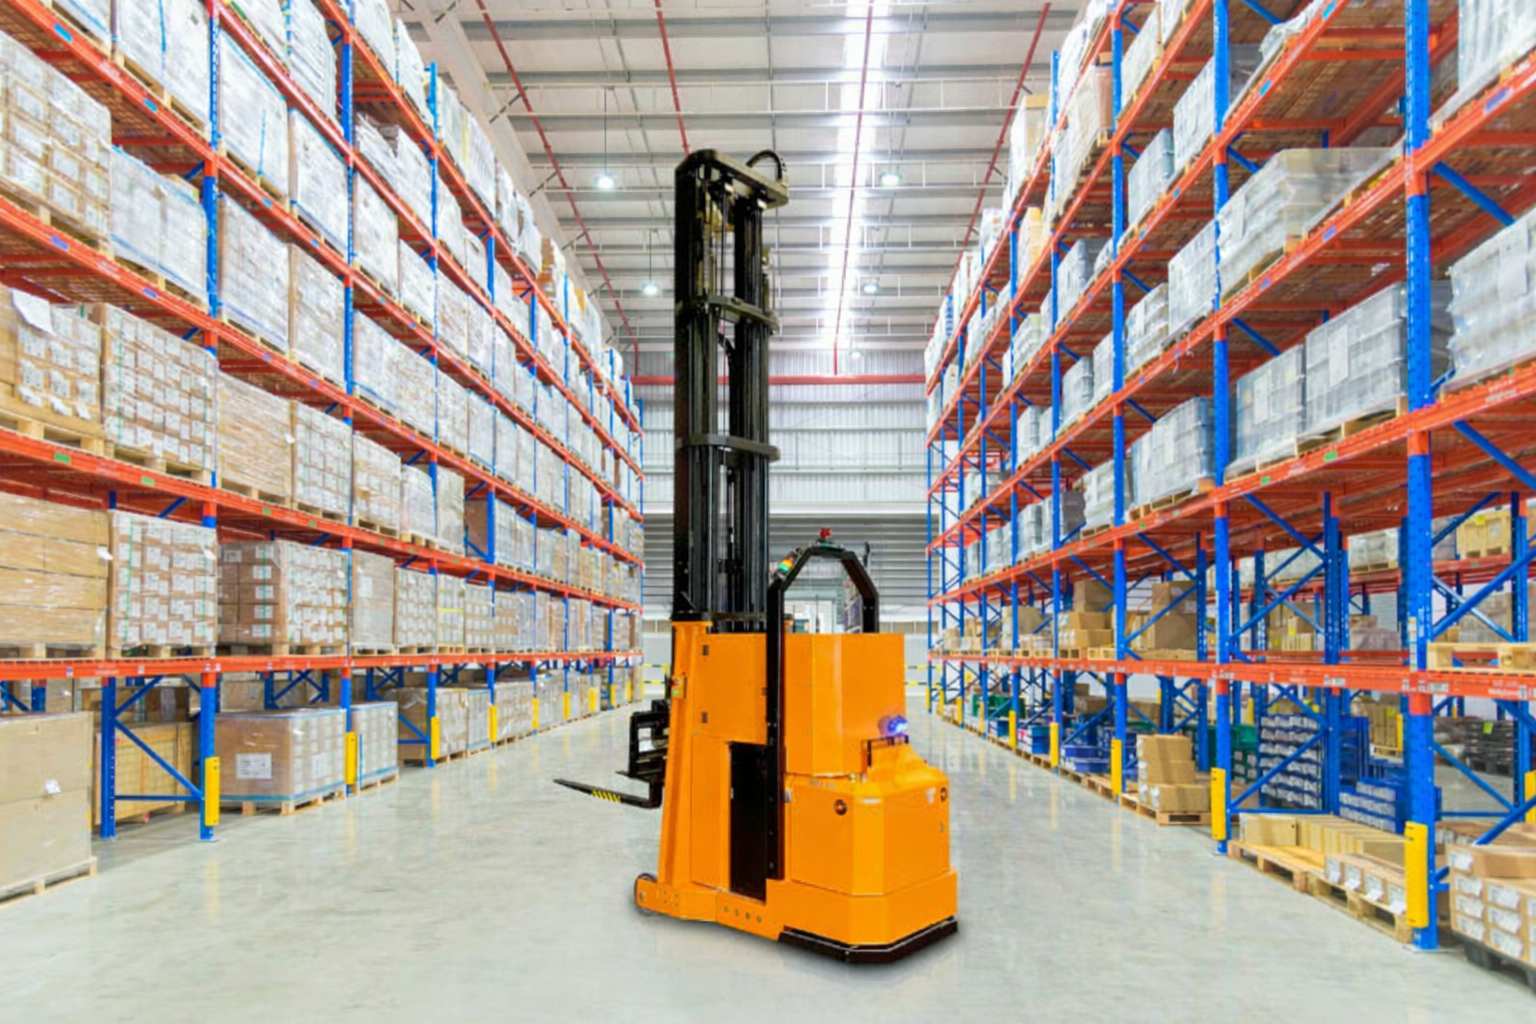
Una especificación adecuada comienza con la delimitación precisa de las necesidades funcionales.
Las principales dimensiones de evaluación incluyen la altura máxima de elevación con la capacidad residual correspondiente, la compatibilidad con el ancho del pasillo, la robustez de la navegación en relación con las condiciones del suelo, la profundidad de la interfaz con los sistemas de control de materiales o del almacén y la estrategia de la batería (generalmente se prefiere la carga de oportunidad para escenarios de servicio continuo).
La caracterización del emplazamiento debe catalogar las secuencias de flujo existentes, evaluar la uniformidad del suelo y la verticalidad de las estanterías, cuantificar la frecuencia de las excepciones y modelar la densidad vehicular prevista.
El despliegue se rige por un proceso gradual: una revisión inicial con asesoramiento, junto con la validación de las proyecciones financieras mediante simulaciones; un programa piloto controlado en un segmento limitado (generalmente de 2 a 4 unidades); la verificación del rendimiento real frente al previsto; y la posterior expansión por etapas. Esta secuencia estructurada limita la exposición al riesgo al tiempo que permite obtener evidencia temprana de los beneficios.
Acerca de Wesar Intelligence Co., Ltd.
Compañía de Inteligencia Wesar, Ltd. Wesar opera como proveedor especializado en soluciones para fábricas inteligentes y almacenes inteligentes, respaldado por casi dos décadas de experiencia en el sector. La organización cuenta con una planta de producción de 5000 m² y emplea a más de 100 personas, incluyendo más de 35 operarios de producción y 26 técnicos especializados. Su oferta se centra en robots móviles autónomos, en particular la serie Forklift Mobile Robot (FMR), junto con plataformas complementarias como el Intelligent Warehouse Management System (iWMS-1000) y el Robot Control System (RCS-2000). Las soluciones están dirigidas a industrias que requieren precisión, como la electrónica, la automoción, las energías renovables, la maquinaria y el procesamiento de chapa metálica de precisión. Sus capacidades técnicas principales se centran en la navegación y el posicionamiento de alta precisión para lograr un transporte de materiales exacto, junto con sistemas integrados que mejoran la visibilidad del inventario, optimizan los flujos, aumentan la productividad y mejoran la eficiencia del espacio. Wesar ofrece un servicio integral de gestión de proyectos, que abarca la consultoría inicial, el desarrollo de software a medida, la fabricación de equipos, la implementación en campo y el soporte técnico continuo.
Conclusión
La efectividad de la automatización de almacenes depende en última instancia de resolver los aspectos más exigentes del movimiento de paletas, con apilamiento y elevación de alto nivel Entre los aspectos más críticos, las carretillas elevadoras autónomas han alcanzado un estado de madurez y validación operativa, lo que permite optimizar la densidad de almacenamiento, mejorar sustancialmente la seguridad, reducir los gastos variables y adaptarse a los cambios en la demanda. Las instalaciones que integran estos sistemas en el núcleo de sus flujos de trabajo de manipulación de palés logran una clara superioridad operativa. La tecnología ya está disponible; ahora, la clave reside en la elección del momento y la metodología de implementación.
Preguntas frecuentes
¿A qué altura máxima pueden operar de forma fiable las carretillas elevadoras autónomas en entornos de almacén estándar?
Los modelos probados en condiciones reales mantienen su rendimiento a alturas de 8 a 12 metros, conservando la estabilidad de la carga y la capacidad nominal; las numerosas instalaciones confirman un comportamiento constante dentro de estos parámetros.
¿Qué medidas de protección adopta una carretilla elevadora autónoma al detectar interferencias durante el izamiento a gran altura?
La cobertura de sensores por capas activa la parada inmediata, con un descenso controlado de la carga según sea necesario. La detección se basa en LiDAR, cámaras de detección de profundidad y medidas de seguridad físicas adicionales para una respuesta oportuna.
¿Son compatibles los sistemas de estanterías multicapa existentes con las carretillas elevadoras autónomas sin necesidad de modificaciones?
Los diseños de navegación natural suelen interactuar directamente con las configuraciones de estanterías convencionales, siempre que la planitud del suelo cumpla con los umbrales mínimos y las dimensiones del pasillo permitan el paso del vehículo.
¿Qué precisión de posicionamiento mantienen las carretillas elevadoras autónomas en las posiciones elevadas de las estanterías?
Las tolerancias de posicionamiento generalmente se mantienen dentro de ±10 mm horizontalmente y ±15 mm verticalmente en extensión máxima, lo que elimina eficazmente los errores de desplazamiento característicos de la manipulación manual de estanterías altas.
¿Reemplazarán las carretillas elevadoras autónomas a todos los operarios de carretillas elevadoras manuales en un almacén?
Asumen la mayor parte de las tareas repetitivas de apilamiento, elevación y transporte que requieren gran altura —que con frecuencia abarcan entre el 70 y el 90 por ciento de los ciclos de palés—, al tiempo que conservan funciones humanas para el procesamiento de excepciones, las complejas operaciones de entrada y salida, y las funciones de supervisión en entornos integrados.










 Spanish
 English
 Russian
 Chinese
 Japanese
 Italian
 Korean
 Arabic
 French
 German