
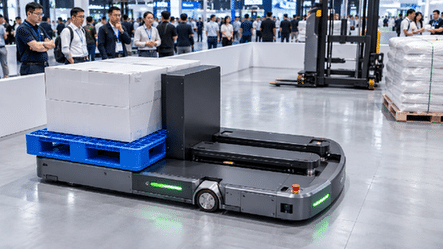
Ein fahrerloses Transportsystem (AGV) transportiert Material zwischen verschiedenen Positionen, während ein Roboterarm präzise Arbeiten an einer Station ausführt. Die Kombination beider Systeme ergibt einen mobilen Manipulator: einen Verbundroboter, der sich fortbewegen, positionieren, Objekte erkennen und Handhabungsaufgaben ausführen kann. Diese Integration von AGV und Roboterarm erweitert die Automatisierung über feste Fertigungszellen hinaus. Sie kann die Maschinenbedienung, die Materialversorgung entlang der Produktionslinie, den Probentransfer, die Inspektionsunterstützung und Pick-and-Place-Workflows in der flexiblen Fertigung unterstützen. Dasselbe Konzept lässt sich auch auf Basis eines autonomen mobilen Roboters (AMR) umsetzen, wenn dynamische Navigation erforderlich ist. Daher sollten AGV, AMR, Roboterarm und mobiler kollaborativer Roboter als Bestandteile eines Gesamtsystems und nicht als isolierte Maschinen betrachtet werden.
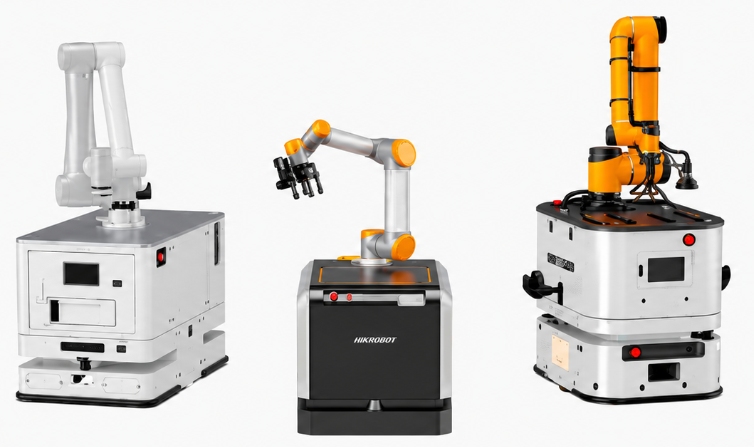
Was ist ein AGV-Roboterarm-Verbundroboter?
Ein Kompositroboter vereint mobile Fortbewegung mit Manipulation. Die mobile Basis übernimmt den Transport, während Arm, Greifer, Bildverarbeitungssystem, Steuerung und Software die eigentliche Arbeit an jedem Zielort ausführen. Wesar fasst diese Art von Lösung unter folgender Kategorie zusammen: Mobiler kollaborativer Roboter MCR Portfolio. Die genaue Konfiguration sollte für Nutzlast, Reichweite, Präzision, Endeffektor, Stationsschnittstelle und Route ausgewählt werden.
Die mobile Basis bildet die Füße
Die Basis des AGV oder AMR bestimmt Nutzlastreserve, Stellfläche, Navigationsmethode, Kurvenverhalten, Bremsgenauigkeit, Laufzeit, Ladevorgang und Verkehrsinteraktion. Sie muss Arm, Steuerung, Bildverarbeitungssystem, Werkzeug und Werkstück tragen, ohne die Stabilität zu beeinträchtigen. Eine kompakte Basis kann die Zugänglichkeit verbessern, während eine größere Plattform eine höhere Nutzlast und eine größere Auflagefläche bietet.
Der Roboterarm liefert die Hände
Der Arm bestimmt Reichweite, Freiheitsgrade, Wiederholgenauigkeit, Geschwindigkeit und nutzbaren Arbeitsbereich. Der Endeffektor setzt diese Bewegung in eine Aufgabe um: Greifen eines Tabletts, Öffnen einer Maschinentür, Einlegen eines Bauteils, Handhaben einer Probe oder Bereitstellen eines Teils zur Prüfung. Werkzeug- und Teileerkennung gewährleisten einen sicheren Halt, bevor sich die Basis bewegt.
Sehvermögen und Kontrolle ermöglichen es den Augen und dem Gehirn, ihre Funktionen zu erfüllen.
Bildgesteuerte Robotik kann Bauteile lokalisieren, deren Ausrichtung bestimmen und Abweichungen an einer Station ausgleichen. Die Steuerung koordiniert Lokalisierung, Andocken, Armbewegung, Gerätesignale und die Wiederherstellungslogik. Eine Sicherheitssequenz muss verhindern, dass sich das Fahrzeug bewegt, solange sich der Arm in einer instabilen Position befindet, und die Armbewegung unterbinden, bis Andocken und Arbeitsbereichsbedingungen bestätigt sind.
Wo schafft ein mobiler Manipulator Wert?
Ein mobiler Manipulator ist besonders attraktiv, wenn mehrere Stationen dieselbe automatisierte Funktion benötigen, aber nicht an jeder Station ein eigener Roboterarm erforderlich ist. Er kann auch hilfreich sein, wenn sich Produktmix, Routen oder Produktionsprioritäten ändern. Die Wirtschaftlichkeitsanalyse sollte die Fahr- und Rüstzeiten des gemeinsam genutzten Roboters mit der gewonnenen Auslastung und Flexibilität vergleichen.
Maschinenbedienung und CNC-Beladung
Für die Maschinenbedienung kann der Verbundroboter Rohlinge oder Trays zu einer Maschine bringen, andocken, Teile austauschen und fertige Teile zum nächsten Bearbeitungsschritt transportieren. Dadurch kann das wiederholte manuelle Beladen von CNC-Maschinen, Prüfgeräten oder Inspektionsstationen reduziert werden. Ein zuverlässiger Einsatz hängt von Türsignalen, dem Status von Spannfuttern oder Vorrichtungen, der Teilepräsenzprüfung, der Reichweitenanalyse und einer definierten Reaktion auf Störungen oder Ausschussteile ab.
Linienseitige Nachschubversorgung und Umschichtung der Halbfertigprodukte
Ein fahrerloses Transportsystem (AGV) mit Roboterarm kann Behälter, Trays oder Bauteile transportieren und direkt an der Produktionslinie absetzen, anstatt an einer allgemeinen Ablagezone zu halten. In der Elektronik-, Automobil- und Maschinenbaufertigung kann dies die Lagerlogistik mit den Montageprozessen verbinden. Die Konstruktion sollte klären, ob die Station von mehreren Personen genutzt wird und ob der Roboterarm für die kollaborative Bedienung ausgelegt ist.
Prüfprobe und Werkzeugbewegung
Ein mobiler kollaborativer Roboter kann Messgeräte, Proben, Werkzeuge oder kleine Werkstücke zwischen festgelegten Positionen transportieren. Er kann ein Werkstück einer Kamera oder einem Messgerät präsentieren und das Ergebnis anschließend gemäß der Prozesslogik weiterleiten. Dies ermöglicht eine flexible Automatisierung, jedoch sind für das Projekt weiterhin Rückverfolgbarkeit, Kalibrierung, Zugriffskontrolle und eine stabile Präsentationsgeometrie erforderlich.
Wie sollten AGV und Roboterarm gemeinsam konstruiert werden?
Eine erfolgreiche Integration beginnt mit einem kombinierten Risiko- und Leistungsmodell. Nutzlast, Reichweite, Geschwindigkeit, Schwerpunkt, Bremsverhalten, Andocktoleranz und Stationszykluszeit müssen gemeinsam berechnet werden. Werden Arm und mobile Basis als separate Anschaffungen betrachtet, können Lücken in Bezug auf Stabilität, Stromversorgung, Kommunikation oder Sicherheit entstehen.
Überprüfen Sie die Stabilität im gesamten Arbeitsbereich des Arms.
Der kritische Zustand kann eintreten, wenn der Arm mit einem Werkstück vollständig ausgefahren ist, nicht im eingefahrenen Zustand. Ingenieure sollten die statischen und dynamischen Belastungen für jede erforderliche Position analysieren. Mechanische Anschläge, Softwarebegrenzungen, Stützmechanismen oder eingeschränkte Armpositionen können notwendig sein. Das Fahrzeug darf nur in zugelassenen Arm- und Werkzeugpositionen fahren.
Das Andocken wird an der erforderlichen Aufgabengenauigkeit ausgerichtet.
Navigationsgenauigkeit und Manipulationsgenauigkeit hängen zwar zusammen, sind aber nicht identisch. Erfordert ein Prozess eine präzise Teileplatzierung, kann das System Stationsmarken, Bildverarbeitung, mechanische Ausrichtung oder eine Kalibrierungsroutine nach Ankunft nutzen. Ziel ist die wiederholbare Aufgabenerfüllung, nicht nur das exakte Einparken des Fahrzeugs.
Koordinierung der Sicherheit über alle Bewegungsmodi hinweg
Die Risikobewertung sollte Transport, Andocken, Armbetrieb, Werkzeugeinsatz, Personenzugang, Fehlerbehebung und Wartung umfassen. Sicherheitsscanner, Not-Aus-Schalter, Geschwindigkeitsbegrenzungen, Schutzzonen, Verriegelungen und Statusanzeigen müssen als einheitliches System funktionieren. Kollaborative Roboterarme ermöglichen nicht automatisch jede mobile Manipulationsaufgabe; Werkzeuge, Werkstücke, Geschwindigkeiten und die Umgebungsbedingungen spielen weiterhin eine wichtige Rolle.
Wie koordinieren Software und Fabriksysteme den Arbeitsablauf?
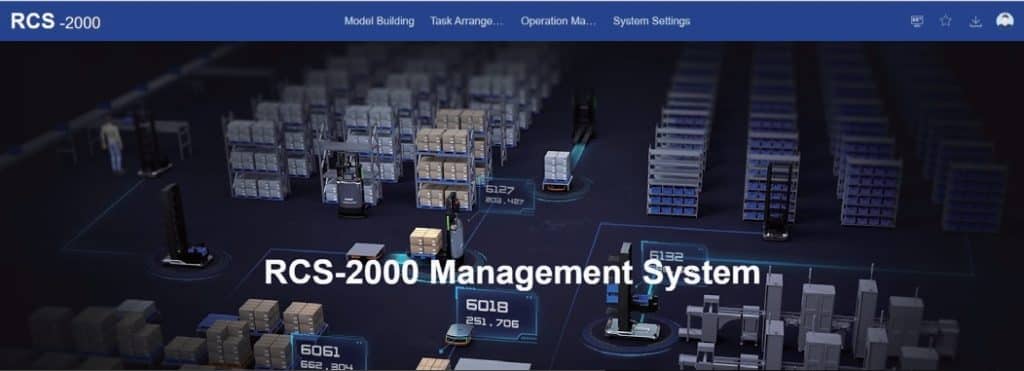
Der Workflow kann in MES, WMS, ERP oder einer Produktionszelle beginnen. RCS-2000 Robotersteuerungssystem Das System kann AGVs oder AMRs zuweisen, den Verkehr steuern und sie zum Zielort schicken. An der Station tauscht der Roboter den Status mit der Maschine aus und startet die Armsequenz. Wesar's Softwareplattform umfasst Roboter-, Lager- und Materialkontrollfunktionen, die bei der Gestaltung dieses Informationsflusses bewertet werden können.
Definiere einen Zustandsautomaten und einen Ausnahmepfad
Jeder Schritt sollte einen eindeutigen Befehl, eine Bestätigung, ein Timeout und eine Wiederherstellungsmaßnahme umfassen. Typische Zustände sind: Aufgabe angenommen, Weg frei, Station bereit, angedockt, Scharfschaltung aktiviert, Teil erkannt, Vorgang abgeschlossen und Abfahrt freigegeben. Ausnahmen wie fehlende Teile, fehlgeschlagene Greifvorgänge, blockierte Gänge, Maschinenalarme oder niedriger Batteriestand erfordern eine Verantwortlichkeit und einen sicheren Ausweichmechanismus.
Warum Wesar für die Integration von Verbundrobotern in Betracht ziehen?
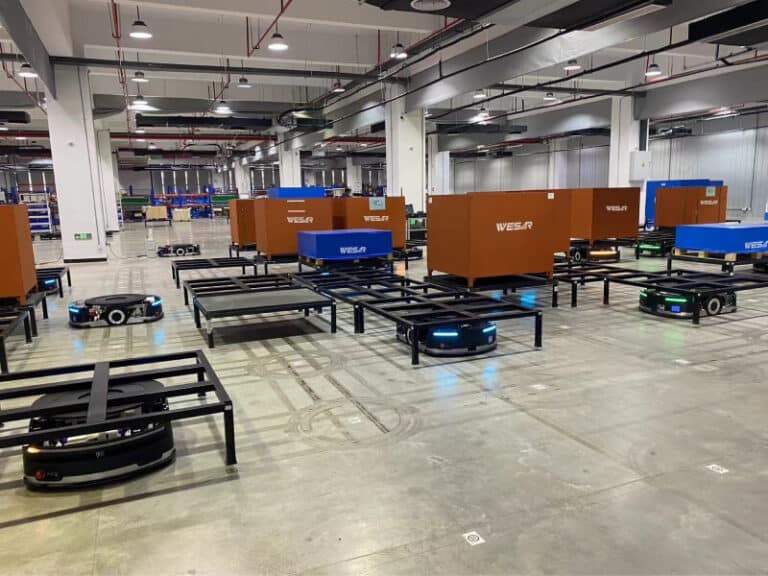
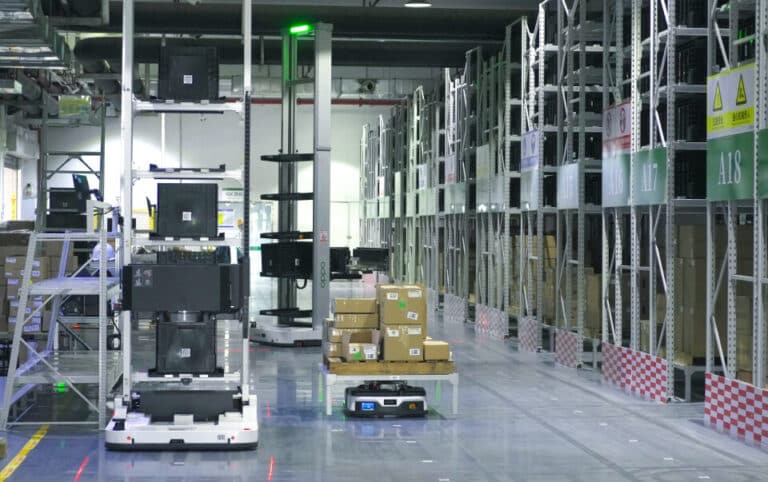
Wesar Intelligence Co., Ltd. Wir bieten intelligente Fabriklösungen, die AGV-Roboter, AMRs, Lagersysteme, Software, Anlagenbau, Projektabwicklung und Support umfassen. Dieser Systemumfang ist für die Verbundrobotik relevant, da mobile Basis, Roboterarm, Software, Stationsausrüstung und Produktionsprozess nahtlos zusammenarbeiten müssen. Käufer sollten mit der Zielaufgabe, Teile- und Werkzeugdaten, Stationszeichnungen, Routenbedingungen, Durchsatz und einer Liste der Systemschnittstellen beginnen.
Abschluss
Die Integration von fahrerlosen Transportsystemen (AGVs) und Roboterarmen ermöglicht flexibles mobiles Manipulieren im Transportwesen. Die wichtigsten Anwendungsbereiche zeichnen sich nicht durch Neuartigkeit aus, sondern durch Aufgaben, bei denen ein mobiler Roboter wiederholt Teile an verschiedenen Orten bewegen, andocken, identifizieren, greifen, be- und entladen oder präsentieren kann. Unabhängig davon, ob es sich um ein AGV oder einen autonomen mobilen Roboter (AMR) handelt, hängt der Erfolg von Stabilität, Genauigkeit, Sicherheit, Leistung, Endeffektor-Design und Software-Koordination ab. Ein sorgfältig entwickelter mobiler Manipulator kann Lagerrobotik mit Produktionsautomatisierung verbinden und sich gleichzeitig an veränderte Arbeitsabläufe in der Fabrik anpassen.
Häufig gestellte Fragen
Worin besteht der Unterschied zwischen einem AGV mit Roboterarm und einer festen Roboterzelle?
Eine stationäre Fertigungszelle führt Aufgaben an einem festen Standort aus. Ein fahrerloses Transportsystem (AGV) mit Roboterarm kann mehrere Stationen bedienen, benötigt jedoch Zeit für Fahrten und Andockvorgänge. Die optimale Wahl hängt von Auslastung, Zykluszeit, Routenverfügbarkeit, Aufgabenwiederholbarkeit, Sicherheit und der Häufigkeit von Layoutänderungen in der Produktion ab.
Kann ein AMR-Roboterarm Maschinenbedienung durchführen?
Ja, wenn Nutzlast, Reichweite, Andocken, Maschinenkommunikation, Teilezuführung, Schutzvorrichtungen und Bergungslogik für den Prozess ausgelegt sind. Eine Machbarkeitsstudie sollte die gesamte Sequenz überprüfen und nicht nur die nominelle Reichweite oder Nutzlast des Arms beurteilen.
Welche Daten werden benötigt, um ein Angebot für ein Projekt mit einem mobilen Manipulator zu erstellen?
Geben Sie Teilegewichte und Zeichnungen, Aufnahme- und Platzierungstoleranzen, erforderliche Armreichweite, Werkzeugkonzept, Stationslayout, Maschinensignale, Routenabmessungen, Bodenbedingungen, Zyklusziele, Schichtmuster, Abrechnungsplan, Mensch-Maschine-Interaktion und MES-, WMS-, ERP- oder Geräteschnittstellen an.






 German
 English
 Russian
 Chinese
 Japanese
 Italian
 Korean
 Spanish
 Arabic
 French