Автоматизированная обработка паллет становится практическим связующим звеном между складской робототехникой и производственными информационными системами. Решения на основе автоматизированных транспортных средств (AGV) и мобильных роботов (AMR) автоматизируют физический поток паллет, оставаясь при этом связанными с производственными и складскими потребностями. Вместо того чтобы полагаться на ручные погрузчики для обработки производственных запросов, перемещения паллет европейского производства и составления отчетов о завершении работ, мобильный робот-погрузчик может выполнять повторяющиеся перемещения материалов под управлением программного обеспечения. Наибольшая выгода достигается, когда робот является частью архитектуры автоматизации обработки материалов, подключенной к системам управления складом, MES или SAP, а не когда он работает как изолированное транспортное средство.

Что включает в себя автоматизированная система обработки паллет AGV и AMR?
Автоматизированная обработка паллет включает в себя не только перемещение из одной точки в другую. Она включает в себя идентификацию паллет, их захват, транспортировку, размещение, координацию движения, обратную связь о состоянии, зарядку и обработку исключений. Каждый этап должен соответствовать реальной паллете, интерфейсу передачи, маршруту и производственному такту.
Как мобильные роботы-погрузчики обрабатывают потоки паллет?
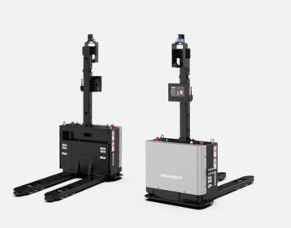
Мобильный робот-погрузчик получает задание, приближается к грузу, подтверждает положение поддона, вставляет вилы, поднимает поддон, следует по заданному маршруту и опускает груз на складе или производственной площадке. Проверенная версия Мобильный робот-погрузчик F3-1500 Поддерживает грузоподъемность 1500 кг и подъем на 200 мм для горизонтальной транспортировки паллет. На официальной странице указаны подходящие размеры паллет 1200 × 1000 мм, навигация L-SLAM или настраиваемая 3D L-SLAM, а также обнаружение положения паллет и столкновений с вилами.
Почему важна совместимость поддонов?
Термин «европейский поддон» часто используется в поисковых запросах в широком смысле, но для успешного выполнения проекта необходимо проверить фактическую конфигурацию перевозчика, а не предполагать, что все европейские предприятия используют одну и ту же геометрию. На надежность подъема груза влияют вилы, ориентация поддона, центр тяжести груза, состояние платформы, конструкция днища и высота перемещения. Спецификация Wesar F3-1500 основана на трехсекционном поддоне размером 1000 × 1200 мм. Для других форматов поддонов, включая поддоны по всему периметру, требуется подтверждение или подходящая модель и конфигурация вил.
Как системы MES и SAP взаимодействуют с роботизированными системами склада?
Корпоративные и производственные системы формируют бизнес-спрос, а уровень складской робототехники выполняет физические перемещения. Четкие интерфейсы разделяют эти обязанности и позволяют каждой операции по перемещению паллет возвращать полезные данные о состоянии.
Какую информацию может предоставить SAP?
В зависимости от реализации системы у заказчика, SAP может хранить заказы на закупку, данные о складских запасах, производственные требования, номера материалов, партии и данные об отгрузке. Она может отправлять или передавать бизнес-требования в систему управления складом (WMS) или интеграционный слой. Затем система управления складом преобразует эти требования в задачу по перемещению паллеты с учетом местоположения, вместо того чтобы напрямую запрашивать у SAP управление движением робота.
Какова роль MES-систем в автоматизации обработки материалов?
Система MES ближе к управлению производственным процессом. Она может сигнализировать о необходимости сырья для линии, о необходимости перехода незавершенного производства на следующую операцию или о готовности готового поддона к отгрузке. В интегрированном потоке MES создает запрос на стороне производства, складское программное обеспечение определяет материал и его местоположение, а система управления роботами назначает подходящий погрузчик. Обратная связь о завершении процесса позволяет обновить информацию на более высоком уровне.
Почему по-прежнему необходимы WMS или слой управления?
Системы SAP и MES содержат ценную информацию о бизнесе, но роботизация складов требует принятия оперативных решений на более быстром и детальном уровне. Для решения этой задачи можно использовать WMS, WCS, RCS или специализированный промежуточный слой программного обеспечения.
Как бизнес-заказы преобразуются в задания для роботов?
Типичный поток данных выглядит следующим образом: SAP или MES формирует запрос; WMS подтверждает наличие товара и местонахождение (источник или получатель); уровень управления запускает исполняемый запрос на перемещение; программное обеспечение робота назначает задачу и управляет маршрутами; робот-погрузчик обрабатывает паллету; и статус завершения или исключения возвращается на вышестоящий уровень. Wesar программная платформа Включает в себя функции управления складом, роботами и материалами, которые могут поддерживать эту многоуровневую систему автоматизации обработки материалов.
Что происходит, когда несколько роботов работают на одном заводе?
Парк роботизированных систем AGV и AMR на складе должен управлять перекрестками, односторонними проходами, местами подготовки грузов, приоритетами производства, уровнем заряда батарей, заблокированными участками и общими дверями или конвейерами. Ближайшее транспортное средство не всегда является лучшим выбором. Диспетчеризация должна обеспечивать такт производства, предотвращая при этом создание заторов из-за доставки приоритетных грузов в других местах.
В каких областях автоматизированная обработка паллет создает ценность?
Наиболее актуальные сценарии использования связаны с частыми и повторяющимися перемещениями паллет между приемкой, хранением, производством, буферными зонами и отгрузкой. Эти потоки сочетают в себе физический труд, давление со стороны графика и необходимость в точной информации о состоянии груза.
Каким образом складская робототехника может поддержать производство?
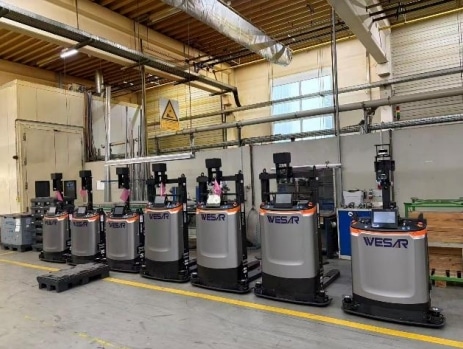
В решение для автоматизации производстваРоботы-погрузчики могут доставлять сырье со склада в буферную зону у производственной линии, перемещать незавершенную продукцию между операциями, удалять готовые поддоны и возвращать пустые контейнеры. Интеграция с MES-системой позволяет согласовывать эти перемещения с производственными требованиями, в то время как интеграция с SAP или WMS поддерживает контекст транзакций и запасов.
Что следует измерить перед автоматизацией?
При планировании проекта следует учитывать типы и состояние поддонов, максимальную суммарную нагрузку, высоту погрузки и разгрузки, длину маршрута, ширину прохода, пространство для разворота, взаимодействие дверей и лифтов, качество пола, взаимодействие с транспортными потоками, количество перемещений в час, пиковую нагрузку, производственный такт и возможности зарядки. Количество роботов следует рассчитывать на основе полного цикла — включая ожидание, разворот, стыковку и задержки движения — а не только на основе пройденного расстояния.

Как можно повысить надежность обработки паллет в ЕС?
Надежная автоматизация паллетирования в ЕС начинается с проверки перевозчиком и контролируемых точек передачи. Даже стандартная паллета может быть повреждена, выступать за края, быть неровно обернута или размещена не по центру. Поэтому складская робототехника должна сочетать механическую совместимость с датчиками и четкими процедурами обработки исключений.
Какие конструктивные решения позволяют снизить количество ошибок при обработке паллет?
К полезным средствам управления относятся: определение положения поддона, защита от столкновения вил, проверка наличия груза, определенные коридоры подхода, устойчивая разметка пола или на карте ориентиры, а также стандартизированные позиции для перемещения. Операторам также необходим процесс обработки бракованных или поврежденных поддонов. Эти меры делают автоматизированную обработку поддонов более воспроизводимой, не утверждая при этом, что любое состояние поддона может быть обработано автоматически.
Почему стоит выбрать Wesar для автоматизированной обработки паллет?
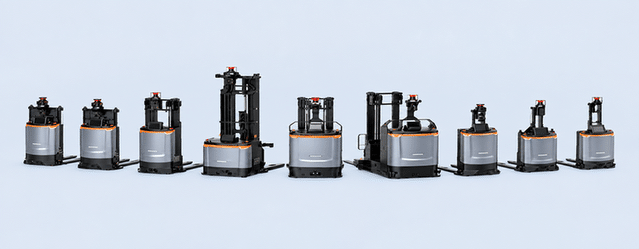
Весарская разведка Компания предоставляет мобильные роботы-погрузчики в рамках интегрированных решений для интеллектуального производства и складского хозяйства. Ассортимент мобильных роботов-погрузчиков Это охватывает варианты транспортировки, штабелирования, перемещения вперед и во всех направлениях, а сфера услуг включает планирование, проектирование, производство, установку, программное обеспечение и послепродажную поддержку. Это позволяет оценивать поддон, транспортное средство, маршрут, программные интерфейсы и операционный процесс в рамках одного проекта.
Заключение
Автоматизированная обработка паллет превращает повторяющуюся транспортировку паллет в отслеживаемый процесс, управляемый программным обеспечением. Вилочные погрузчики, автоматизированные транспортные средства (AGV) и роботы-манипуляторы (AMR) обеспечивают физическое перемещение; система управления складом (WMS) и программное обеспечение управления регулируют выполнение складских операций; система MES связывает производственные потребности; а SAP может предоставлять контекст транзакций на уровне предприятия. Для паллет, предназначенных для ЕС или любых других стран, успех зависит от проверки фактического паллета и места хранения, разработки понятных системных интерфейсов и расчета пропускной способности на основе всего потока материалов.
Часто задаваемые вопросы
Сможет ли один робот-погрузчик обработать все поддоны, предназначенные для использования в ЕС?
Не автоматически. Термин «европейский поддон» является общим понятием при закупках, и фактические размеры, конструкция днища, направление въезда вил, центры тяжести груза и состояние поддона должны быть проверены на соответствие выбранной конфигурации робота и вил.
Должен ли вилочный погрузчик AGV или AMR подключаться напрямую к SAP?
В некоторых архитектурах возможно прямое соединение, но во многих проектах между SAP и роботом используются WMS, MES, промежуточное ПО, WCS или RCS. Это позволяет отделить корпоративные транзакции от выполнения задач в реальном времени и управления парком роботов.
Сколько роботизированных погрузчиков необходимо заводу?
Ответ зависит от количества перемещений в час, маршрутов, времени стыковки, поворотов, трафика, зарядки, графика смен и требований к такту. Перед окончательным развертыванием необходимо провести профессиональный расчет и моделирование, чтобы подтвердить размер парка техники.


 Russian
 English
 Chinese
 Japanese
 Italian
 Korean
 Spanish
 Arabic
 French
 German