Skip to content
창고 효율성을 극대화하세요
집
제품
자율 이동 로봇
잠재적 이동 로봇(LMR)
지게차 이동 로봇(FMR)
카톤 이송 장치(CTU)
컨베이어 모바일 로봇(CMR)
중장비 이동 로봇(HMR)
모바일 협업 로봇(MCR)
소프트웨어 플랫폼
지능형 창고 관리 시스템(iWMS-1000)
로봇 제어 시스템(RCS-2000)
자재 관리 시스템(MCS)
로봇 제어 시스템-라이트(RCS-Lite)
전체 배송 주기 관리 소프트웨어 제품군
조립 자동화
해결책
소식
회사 소개
문의하기
엑스
Search
집
제품
자율 이동 로봇
잠재적 이동 로봇(LMR)
지게차 이동 로봇(FMR)
카톤 이송 장치(CTU)
컨베이어 모바일 로봇(CMR)
중장비 이동 로봇(HMR)
모바일 협업 로봇(MCR)
소프트웨어 플랫폼
지능형 창고 관리 시스템(iWMS-1000)
로봇 제어 시스템(RCS-2000)
자재 관리 시스템(MCS)
로봇 제어 시스템-라이트(RCS-Lite)
전체 배송 주기 관리 소프트웨어 제품군
조립 자동화
해결책
소식
회사 소개
문의하기
엑스
Search
창고 효율성을 극대화하세요
제품
Home
/
자율 이동 로봇
/
카톤 이송 장치(CTU)
/ TP5-50DCW/TP5-50DCW(T) 카톤 이송 장치(CTU)
TP5-50DCW/TP5-50DCW(T) 카톤 이송 장치(CTU)
다운로드
지금 채팅하세요
메시지
이메일
300
로봇 정격 하중(kg)
1300
통로 폭(mm)
10240
최대→픽킹 높이 최대(mm)
± 10 / ± 1
이동 정지 정확도(mm)/(°)
제품
세부
매개변수
기초적인
크기(길이 × 너비 × 높이) (mm)
2050*1150*6445/2240*1150*6560
무게(배터리 포함) (kg)
700/1250
로봇 정격 하중(kg)
300
실행 구조 하중(kg)
50
실행 구조 유형
클램프 및 단일 깊이
수확 높이(mm)
(300-6000)/(370-10240)
제품 크기 (길이 × 너비 × 높이) (mm) /
맞춤 설정 가능
800*600*450/600*400*300
운동
성능
정격 주행 속도(m/s)
1.8
이동 정지 정확도(mm)/(°)
± 10 / ± 1
들어올리기/내리기 정지 정확도
(mm)
± 2
통로 폭(mm)
1300
회전 직경(mm)
2225/2400
배터리
성능
실행 시간(시간)
6-8
충전 시간(시간)
≤ 2
안전
보호
레이저 장애물 회피
지원하다
주변 범퍼 스트립 감지
지원하다
비상 정지 버튼
지원하다
소리와 빛으로 경보를 울리는 알람
지원하다
갠트리 토트 돌출 감지
지원하다
기타
드라이브 방식
미분
인간-기계 상호작용
터치스크린
내비게이션 모드
V-SLAM / 2D 바코드 / L-SLAM
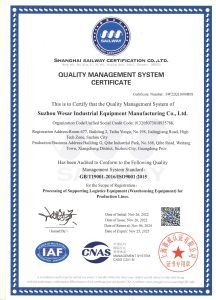
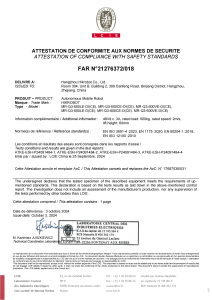
자격증
관련된
제품
자동차 부품 자동화 생산 라인
자동화된 FCT 테스트 장비
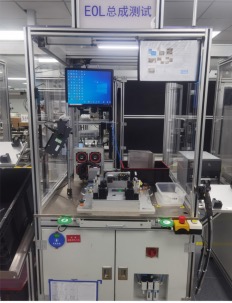
자동화된 EOL 테스트 장비
자동화된 AOI 테스트 장비
게시물을 찾을 수 없습니다.
Korean
English
Russian
Chinese
Japanese
Italian
Spanish
Arabic
French
German
Korean









 Korean
 English
 Russian
 Chinese
 Japanese
 Italian
 Spanish
 Arabic
 French
 German