
倉庫の自動化は、単にコンベア、ロボット、ラック、センサーの集合体ではありません。真の課題は、施設のあらゆる部分が適切なタイミングで同じ倉庫需要に対応できるようにすることです。ここで、 倉庫管理システム(WMS)倉庫管理システム(WCS)、および ロボット制御システム(RCS) 不可欠なものとなる。これらのシステムは継続的にデータを交換するものの、それぞれ異なる役割を担っている。適切に設計された自動化倉庫では、WMSは倉庫業務と在庫管理に重点を置き、WCSは自動化機器の接続と調整を行い、RCSは移動ロボットの動作を管理する。これらのシステムが連携することで、倉庫内の注文が同期された物理的な移動へと変換される。
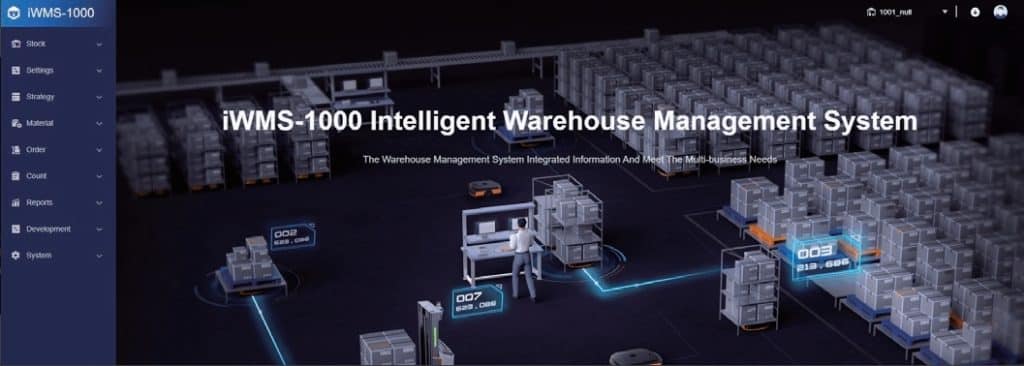
WMS、WCS、RCSの違いは何ですか?
これら3つのシステムを区別する最も簡単な方法は、それぞれが主にどのような役割を担っているかを見ていくことです。WMSは倉庫業務ロジックに最も近い役割を果たし、WCSは自動化機器に最も近い役割を果たし、RCSはロボットの実行とフリートの調整に特化しています。
WMSは何を管理するのか?
倉庫管理システムは、ビジネスと在庫の両方の観点から倉庫業務を管理します。どのような資材が到着したか、在庫はどこに保管すべきか、何をピッキングする必要があるか、どの注文が優先されるべきか、完成品はどこに送られるべきかなどを把握します。
一般的なWMSの機能には、入庫、保管、在庫管理、ピッキング、補充、在庫移動、棚卸、出荷管理などがあります。また、保管場所の推奨、在庫配分、補充ルール、ピッキング優先順位などの倉庫戦略を適用することも可能です。
つまり、WMSは主に以下の質問に答えます。
どのような倉庫業務を行う必要があるか?
すべてのモーターを制御したり、すべてのAGVの経路を計算したりする必要はありません。その代わりに、下流の自動化システムが実行する必要のある倉庫内のタスクを作成および管理します。
WCSは何を制御しますか?
倉庫管理システムは、自動化機器層により近い位置にあります。その主な役割は、倉庫機器や制御システムとの接続、調整、情報交換を行うことです。
これには、コンベア、自動倉庫装置、仕分けシステム、生産ラインインターフェース、PLC制御機器、その他の周辺機器などが含まれます。自動化された物流プロジェクトで使用されるソフトウェアアーキテクチャにおいて、WCSは機器アクセス層を提供し、さまざまな種類の物流機器がシステム全体と通信できるようにします。
その主な疑問点は次のとおりです。
固定式または接続式の倉庫設備は、どのようにタスクを実行すべきでしょうか?
現代の倉庫では複数のカテゴリーの機器が組み合わされていることが多いため、WCSは個々の機械が孤立した自動化の島として稼働するのを防ぐのに役立ちます。
RCSは何を管理するのか?
ロボット制御システムは、移動ロボットの実行に特化しています。物流要件を受け取り、それをロボットのミッションに変換します。
RCSは、タスク割り当て、ロボットスケジューリング、経路計画、交通制御、デバイスステータス、例外監視、実行フィードバックなどの機能を処理します。複数のAGVまたはAMRが同じ動作エリアを共有する場合、RCSはどのロボットがタスクを担当すべきか、またロボットが不要な混雑を引き起こすことなくどのように移動すべきかを決定します。
その主な疑問点は次のとおりです。
どのロボットがその作業を実行すべきか、また、そのロボットはどのようにすれば効率的かつ安全に作業を完了できるのか?
フォークリフト型移動ロボット、潜在能力型移動ロボット、CTU、あるいは複数の種類のロボットを組み合わせて使用する工場では、このようなフリートレベルでの連携が特に重要になります。
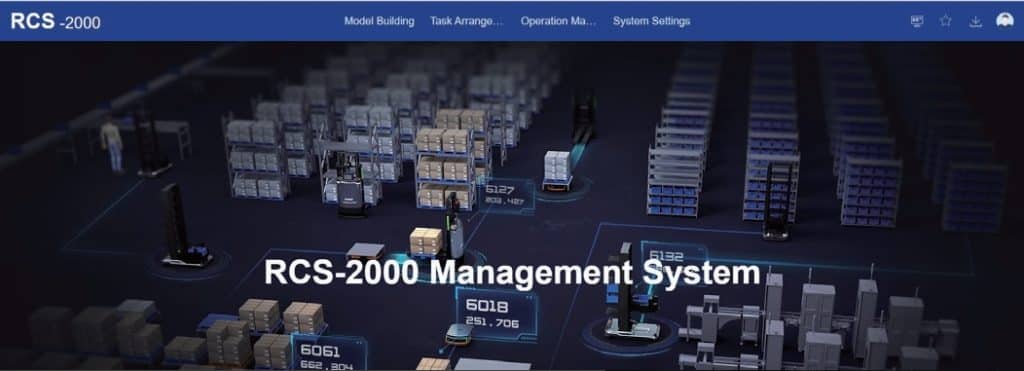
WMSはどのようにして倉庫の需要を自動化タスクに変換するのか?
WMS(倉庫管理システム)は通常、倉庫の要件が初めて体系化された運用タスクとなる場所です。
WMSは在庫と注文をどのように処理しますか?
生産ラインで原材料のパレットが1つ必要になったとします。WMS(倉庫管理システム)は在庫状況と保管場所情報を確認します。そして、適切なパレットを特定し、その保管場所を特定し、必要な配送先を定義します。
出荷業務においても、WMSは倉庫の規則と注文の優先順位に基づいて、どの在庫をピッキングすべきかを同様に判断できます。
したがって、このシステムは移動の背後にあるビジネスコンテキストを管理します。ロボットは、どのバッチを最初に出荷するか、どの保管場所が倉庫ポリシーに従うかを決定する必要はありません。これらの決定はWMSレベルで行われます。
WMSはどのようにして下位システムに処理を渡すのか?
倉庫タスクが生成されると、WMSは実行要件をRCSおよびWCSに送信できます。
Wesarのインテリジェント倉庫アーキテクチャでは、ERP、MES、WMSを上位レベルに配置し、WCSとRCSは機器や実行に近いレベルで動作します。これにより、倉庫の意思決定と機械制御の分離がより明確になります。
WMSはタスクのステータスや完了情報を受信できるため、在庫記録と倉庫業務を実際の資材の移動と同期させることができます。
WCSは自動倉庫設備をどのように調整するのですか?
自動化倉庫は、移動ロボットだけに依存することは稀である。コンベア、ドア、保管設備、仕分けシステム、エレベーター、センサー、PLC制御機械など、様々な機器が一体となって資材の流れに関与する。
機器統合が重要な理由とは?
AGV(無人搬送車)がパレットをコンベアステーションまで運ぶ場面を想像してみてください。ロボットは搬送位置に到達できますが、コンベアもパレットを受け入れる準備ができていなければなりません。
WCSは、機器間の通信および連携レイヤーを提供します。サポートされている通信インターフェースを介してさまざまな物流機器を接続し、倉庫業務における機器間の相互作用を可能にします。
これは、パレットの移動が1台のロボットがA地点からB地点へ直接移動するのではなく、複数の装置が連続して行う自動化倉庫において特に価値を発揮する。
WCSとRCSの責任範囲はどこで重複するのか?
ソフトウェアの境界はプロジェクトによって異なる場合がある。
例えば、ロボットと自動ドアやエレベーターとの相互作用は、これらの機器がロボットの通行に直接影響を与えるため、RCSを介して処理される可能性があります。同時に、WCSは物流機器やPLC制御システムに対して、より広範なアクセスと統合を提供できます。
重要なのは、すべてのデバイスを単一の固定ソフトウェアカテゴリに無理やり押し込めないことです。目標は、責任範囲が明確で、タスクの状態がシステム間でスムーズに移行できる、信頼性の高い制御アーキテクチャを構築することです。
RCSはどのようにしてAGVフリートの効率的な運行を維持するのですか?
AGV(無人搬送車)やAMR(自律移動ロボット)を必要とする作業においては、RCS(ロボット制御システム)が重要な実行システムとなる。
RCSはどのようにロボットにタスクを割り当てるのですか?
RCSは、運用状況に応じてロボットのタスク割り当てを管理できます。要求された動作を適切なロボットに接続し、実行を通じてタスクを管理します。
車両台数が増加するにつれて、この点はより重要になります。倉庫には、パレット用のフォークリフト型移動ロボット、ラック用のロボット、カートン用のCTUなどが設置されている場合があります。ロボットの種類によって、積載量、搬送機構、動作領域が異なります。
RCSは集中的な調整機能を提供することで、これらの車両が同じ物流プロセスに参加できるようにする。
RCSはどのように経路とトラフィックを管理しますか?
ロボットのスケジューリングは、最寄りの車両を選択するだけにとどまらない。
RCSは、経路、共有通路、交差点、待機場所、および運用上の優先順位を調整する必要があります。また、ロボットの状態を監視し、実行中に発生する例外を処理することもできます。
これにより、自動化倉庫は個々の自律走行車両から、連携したロボット群へと移行することが可能になる。
パレット移動中にWMS、WCS、RCSはどのように連携して動作するのか?
倉庫業務全体を追っていくと、それらの価値がより明確になる。
秩序から物理的な動きへと移行する際に何が起こるのか?
パレットが保管場所から生産ラインのバッファに移動する必要があると仮定します。
まず、WMS(倉庫管理システム)は倉庫または生産要件を受け取ります。そして、資材、供給元、配送先、および関連する在庫ルールを特定します。
次に、タスクは適切な実行システムに渡されます。
RCSは適切なフォークリフトAGVをスケジュールし、その移動タスクを計算し、ルートに沿って車両を管理します。ワークフローにコンベア、自動倉庫装置、またはその他のPLC制御デバイスが含まれる場合、WCSはそれらの機器のインターフェースを調整します。
AGVはパレットを回収し、目的地まで搬送します。機器の状態とロボットの実行情報は継続的に交換されます。配送後、実行フィードバックが上位システムに戻され、在庫状況とタスク状況が更新されます。
その結果、情報が閉じたループを形成する。
ビジネス要件 → 倉庫業務 → 機器/ロボットの実行 → ステータスフィードバック → 在庫更新
単一のシステムがすべての機能を実行する必要はない。
これら3つのシステムが連携することで、どのような機能が可能になるのでしょうか?
最も重要なメリットは、単なる自動化ではなく、連携した自動化である。
WMS-WCS-RCSを組み合わせたアーキテクチャにより、在庫管理と物理機器の運用を連携させることができます。倉庫では、パレットの移動、自動倉庫、コンベア、ロボット群などを個別に管理するのではなく、同期させて管理することが可能です。
このアーキテクチャは、運用状況の可視性向上にも貢献します。管理者は倉庫内のタスク状況を確認でき、実行システムはロボットや機器をリアルタイムで監視します。
自動化の拡大を計画している施設にとって、業務、設備、ロボットの各層を分離することは、拡張性の向上にもつながります。倉庫は、AMR(自律移動ロボット)を追加したり、追加の設備を統合したりする際に、倉庫管理ロジック全体を再設計する必要がなくなります。
Wesarが統合倉庫自動化プロジェクトをサポートできる理由とは?
ウェサール・インテリジェンス 個々のロボットだけに焦点を当てるのではなく、統合されたインテリジェント倉庫ソリューションを提供します。そのソリューションの範囲には、AGVおよびAMR製品が含まれます。 倉庫管理ソフトウェア自動倉庫システム、物流機器、システム計画、プロジェクト実施、アフターサービス。
同社のソフトウェアおよび自動化アーキテクチャには、倉庫管理システム(WMS)、倉庫制御システム(WCS)、およびロボット制御システム(RCS)の機能が含まれており、倉庫管理と物流機器、および移動ロボットの運用を連携させます。この統合的なアプローチは、自動化されたマテリアルハンドリングが生産ライン、保管システム、コンベア、および複数のロボットタイプと連携する必要がある工場や倉庫において特に有効です。
結論
WMS、WCS、RCSは、自動化された倉庫において、それぞれ異なるものの相互補完的な役割を果たします。
WMSは倉庫業務、在庫管理、および運用タスクを管理します。WCSは機器へのアクセスと調整に重点を置いています。RCSはAGVおよびAMRのタスク割り当て、車両スケジューリング、ルート計画、および実行を管理します。
これらのシステムが効率的に情報交換を行うことで、倉庫からの注文は自動化された資材移動に直接反映され、正確な実行データとして返されます。これにより、在庫管理、固定式自動化システム、移動ロボットが個別の技術ではなく、一つの物流システムとして機能する、より連携のとれた倉庫が実現します。
よくある質問
1. WMSとRCSの主な違いは何ですか?
WMSは、在庫、倉庫の場所、注文、および倉庫の運用ルールに重点を置いています。RCSは、ロボットの割り当て、スケジューリング、経路計画、および交通管理を通じて、AGVとAMRが輸送タスクを実行する方法に重点を置いています。
2. 倉庫が既にWMSとRCSを使用している場合、WCSは必要ですか?
それは自動化アーキテクチャによって異なります。コンベア、自動倉庫設備、仕分けシステム、PLC制御装置、その他の機器を備えた倉庫では、WCSを使用して機器への集中アクセスと調整を行うことができます。
3. WMS、WCS、RCSは既存の工場システムと接続できますか?
はい。統合された自動化アーキテクチャでは、倉庫システムはERPやMESなどの上位システムと情報を交換でき、WCSとRCSはビジネス要件を自動化機器やロボットの実行に接続します。










 Japanese
 English
 Russian
 Chinese
 Italian
 Korean
 Spanish
 Arabic
 French
 German