
組み合わせる モバイルロボット 現在のコンベアシステム構成により、従来のマテリアルハンドリングは、活気に満ちた、スマートで、非常に柔軟なシステムへと変化します。モバイルロボットとコンベアの緊密な連携により、製造業者は既存の構造を超えて自動化を推進できます。これにより、手作業が削減され、製造および保管エリアの生産性が向上します。
システム統合の主要原則
移動ロボットは、固定されたコンベア経路間の柔軟な連結部として機能します。これにより、大規模な設備改修を行うことなく、さまざまな場所へ商品を移動させることができます。この組み合わせは、旧来のシステムの隙間を埋めます。また、進行中のコンベアの流れにうまく適合する自律的な動きを追加します。データマッチングは重要な役割を果たします。これにより、コンベアからロボットへのスムーズな受け渡しが保証されます。結果として、良好な取引中の正確性と均一性が維持されます。OPC UAやMQTTなどのライブ通信方式は、タイミング、ジョブシェア、動作の鮮明度を調整します。これにより、両方のシステムが1つのメイン制御の下でスムーズに動作できるようになります。
自動化アーキテクチャの役割
強固な自動化構造は、円滑な連携を実現する鍵となります。中間プラットフォームはリンク層として機能し、コンベアと移動ロボット間のデータ交換やオーダー信号を処理します。段階的なソフトウェア構造により、作業を段階的に拡張することが可能になります。これは、稼働中の製造作業を中断することなく実現されます。中央制御と明確なデータビューを備えたこの組み合わせは、インダストリー4.0の目標を支え、実際の作業とデジタル技術を連携させます。
これらのシステムを統合する際の主な技術的課題は何ですか?
利点は容易に見て取れる。それでも、モバイルロボットと コンベアシステム 困難な技術的課題が伴う。チームは、綿密な機械設計、ソフトウェアの設定、および作業チェックによってこれらの課題に取り組む必要がある。
機械的な互換性の問題
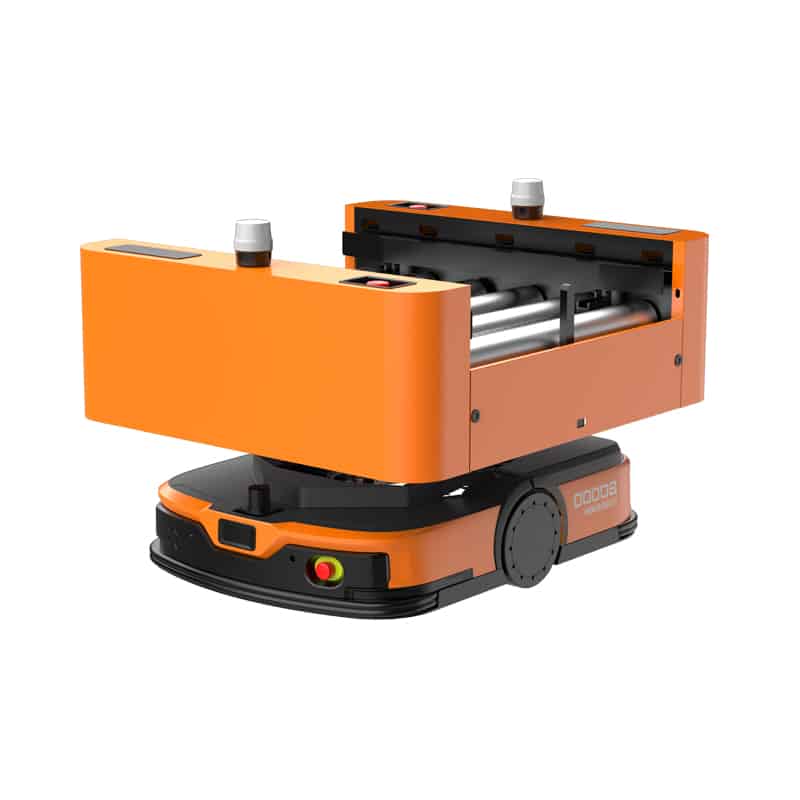
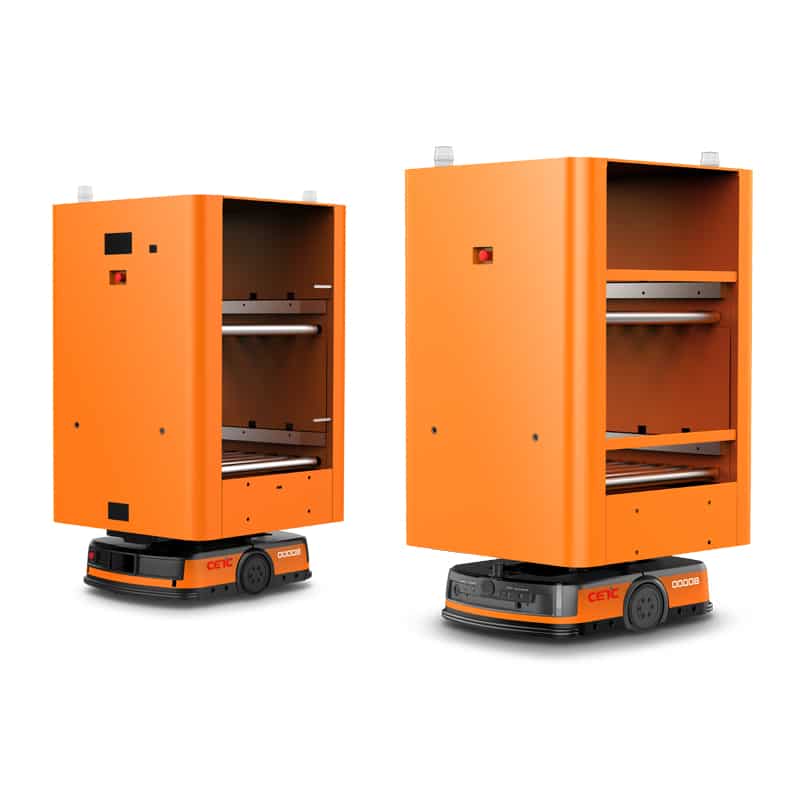
機械的なマッチングは、ロボット結合における最大の課題の一つです。コンベアのレベル、速度、設計の違いによって、ロボットの正確な結合が難しくなる場合があります。稼働中のコンベアとロボットベース間の確実な負荷交換を固定するために、特別なシフトポイントが計画されることがよくあります。さらに、シフト作業中に障害物を検知して衝突を防ぐために、安全検出器の適切な調整が必要です。 コンベア移動ロボット(CMR) 上部にローラー機構を備え、自動で部品を接合します。コンベアの段差に合わせて調整可能です。この柔軟性により、機械的なミスマッチを低減します。同時に、大きなギア交換をすることなく、自動化の範囲を拡大できます。
通信と制御の同期
デジタルマッチングも同様に重要です。ツール間で安定したデータ送信を確保するために、OPC UAやMQTTなどの通信方式を組み合わせる必要があります。遅延の問題は、リアルタイムのチームワークを阻害する可能性があります。そのため、1つの制御プログラムで両方のシステムにわたってジョブのタイミングを適切に実行するように設定する必要があります。AGVは、WMS、MES、ERPシステムと連携したスマートな物流拠点へと進化します。これにより、スムーズなデータ循環と活発な計画が構築されます。このような連携により、コンベアやロボットは作業シフトに即座に対応し、安定した生産量を維持できます。
現代の製造業において、なぜこの統合が重要なのか?
コンベアと移動ロボットの融合は、柔軟性、成長可能性、迅速な対応を特徴とする、完全自律型の製造設備への計画的な移行を示している。
運用上の柔軟性の向上
移動ロボットは、固定コンベア設計に高額な改修を加えることなく、商品の流れを再構築することを可能にします。ニーズの変化や新たな商品範囲の開始に伴い、これらのロボットは自動的に経路を変更します。これは、新しいマップルールに基づいて行われます。固定構造の必要性が少なくなることで、メンテナンスの中断や設計変更に対する耐性が向上します。
スループットと効率の向上
コンベアが繰り返し部品交換を管理することで、ノンストップ作業が実現します。同時に、移動ロボットは経路間の物流を効率的に処理します。スマートな経路ルールにより、詰まりが軽減されます。これらのルールは、建物内のリアルタイムの流れの状態に基づいてロボットの経路を調整します。事前保守ツールは、ロボット部品とコンベア部品を監視し、故障の可能性を事前に発見します。これにより、予期せぬ停止が大幅に減少します。
データ統合はどのようにしてよりスマートな物流を実現するのか?
データ主導型の統合は、今日の内部物流の基盤を形成しています。これにより、事前のデータ検証、柔軟な意思決定、そして継続的な改善が可能になります。
パフォーマンス最適化のための集中型データ管理
統合データストアは、コンベアと移動ロボットの両方から作業データを収集し、システム全体の出力状況を把握します。サイクル長のチェックは、スムーズな流れの中でボトルネックとなっている箇所を特定するのに役立ちます。クラウドベースのボードは、基本的なデータを有用なヒントに変換し、エンジニアや管理者はそれらを活用してプロセスを改善します。
システム連携におけるAIの役割
人工知能は、将来を見据えた計画立案と自律的なプランニングツールによってチームワークを向上させます。学習ルールは負荷の高い時間帯を予測し、連携システム間でツールを効率的に切り替えます。AI主導のプランナーは、コンベアの出力ペースに合わせてロボットの準備状況を均一化します。応答ループは過去のパターンから出力設定を継続的に調整します。これにより、時間とともに自己調整可能な、より賢明な物流ネットワークが実現します。
コンベアと移動ロボットの統合プロジェクトを実施するための重要な手順は何ですか?
複合的な修理を行うには、綿密な計画が必要です。最初の実現可能性チェックから起動まで、一連のプロセスを経て、すべての部品の機械的な整合性とデジタル的な均一性が確保されます。
既存インフラ機能の評価
最初の段階では、コンベアのセットアップを確認します。これには、機械的な寸法、センサーの位置、制御リンクなどが含まれます。ロボットの接続に適した最適な接合点を見つけ出します。ワークフローのチェックでは、自動移動によって速度向上やコスト削減といった明確なメリットが得られる箇所を判断します。
相互運用可能な制御フレームワークの設計
オープンな対話セットをサポートする中間ツールを選択することで、古い機器と新しいロボット機器間のやり取りが容易になります。展開開始前に、適合ロジックを確認するためのテスト形状を作成する必要があります。安全規則は、ISO 3691などの作業セットに合わせる必要があります。このセットは、共有エリアでの自律走行車両の作業を規定しています。
テスト、検証、継続的改善
サンプル実行では、実際の稼働状態における負荷の入れ替えの正確性、時間精度、および安全性の適合性を確認します。テストから得られた出力データに基づいて、段階的な修正が行われます。必要に応じて、ロボットの経路を調整したり、コンベアの速度を設定したりします。保守計画には、機械的なサービス時期とソフトウェアの更新サイクルが組み込まれています。これにより、システムライフサイクル全体を通して持続的な信頼性が確保されます。
Wesar Intelligence Co., Ltdは、コンベアと移動ロボットの統合をどのように強化しているのか?
ウェサール・インテリジェンス株式会社 ワンストップのインテリジェントファクトリーソリューションプロバイダーとして事業を展開しています。環境に配慮したインテリジェント物流ロボット、インテリジェントファクトリーシステムの設計・構築といったコアサービスに重点を置いています。コンサルティング、ソフトウェア開発、機器製造、プロジェクト実施、アフターサービス、先端技術の統合・導入支援など、幅広い専門知識を有しています。そのため、コンベアとモバイルロボットを組み合わせた自動化計画を追求する企業にとって最適なパートナーとなります。
モバイルロボットソリューションにおけるWesarの技術的強み
Wesarの製品ラインナップには、AGVロボット、WMSシステム、保管棚付きASRS、工場設備、物流設備、コンベア、移動式ヤードランプなどがあります。これらのソリューションの中には、構成可能なローラー機構や昇降モジュールによって産業用コンベアネットワークとの互換性を確保し、様々な高さでの精密な荷物移送を可能にするモジュール式AMRプラットフォームも含まれています。同社は、システム設計コンサルティング、デジタルツイン環境を用いたシミュレーションモデリング、統合制御フレームワークのためのミドルウェア構成、独自のスケジューリングアルゴリズムを用いたフリート管理最適化など、包括的な統合サポートを提供しています。
Wesarは、SLAMベースの位置推定などの高度なナビゲーション技術と、国際CE規格に準拠したレーザーベースの障害物検知システムを含む冗長な安全層を組み合わせることで、確実性を重視しています。インテリジェントなフリート管理ツールは、コンベアがより広範な自動化ワークフローの一部となっている複雑な施設全体で、複数のロボットの運用をシームレスに調整します。
産業顧客向け価値提案
Wesar Intelligence Co., Ltd.と提携することで、製造業者は既存の設備を丸ごと交換することなく、自動化の範囲を拡大できます。より少ない費用で最新の設備を導入することが可能です。これらのオーダーメイドソリューションは、お客様に最高の価値を提供します。成長を見据えた構造により、生産量の増加や建物の設計変更に応じて、容易に設備を追加できます。グローバルなサービスネットワークにより、長期的な技術サポートと、新しい作業セットに合わせた継続的な技術アップデートが保証されます。
結論:コネクテッドマテリアルハンドリングエコシステムの構築
移動ロボットと既存のコンベアシステムを組み合わせることで、固定自動化と自律移動が融合した、連携型内部物流業務への大きな変革が実現します。中央ソフトウェアによる高度な制御に支えられたハードウェア連携により、企業はスピードアップ、市場の変化への対応、安全性の向上、そしてサプライチェーン全体の透明性の向上といったメリットを享受できます。これは、インダストリー4.0の理念に基づいたスマートファクトリーの基盤を築くものです。
よくある質問
1. 移動ロボットとコンベアシステムを統合することで、最も恩恵を受ける産業はどれですか?
自動車製造、電子機器組立(3C)、eコマース配送センター、医薬品流通拠点、食品加工工場、そして高精度な物流を必要とするエネルギー分野など、あらゆる分野がこの統合によって大きなメリットを得られます。これは、業務フローの処理がよりスムーズになるためです。
2. 移動ロボットを既存のコンベアネットワークに統合するには、通常どのくらいの時間がかかりますか?
展開期間は耐久性によって異なりますが、通常は数週間から数ヶ月かかります。これには、設計チェック手順、機器のセットアップ段階、そして本格的な展開前のセットアップ試験が含まれます。
3.既存のコンベアは、大規模な構造変更なしにアップグレードできますか?
はい。現在のプロジェクトのほとんどは、ステップジョイナーまたはジョイニングスタンドを使用しています。これらを使用することで、CMRやAMRといった自律移動ロボットを既存のコンベアに直接接続できます。そのため、構造全体を交換することなく、自動化能力を向上させることができます。










 Japanese
 English
 Russian
 Chinese
 Italian
 Korean
 Spanish
 Arabic
 French
 German